การกำหนดค่าคอนโทรลเลอร์#
บทช่วยสอนนี้จะแนะนำวิธีการตั้งค่า Controller ใน VEXcode IQ (รุ่นที่ 2) เมื่อจบบทนี้ คุณจะสามารถเพิ่ม Controller และกำหนดแอ็กชันให้กับมันได้
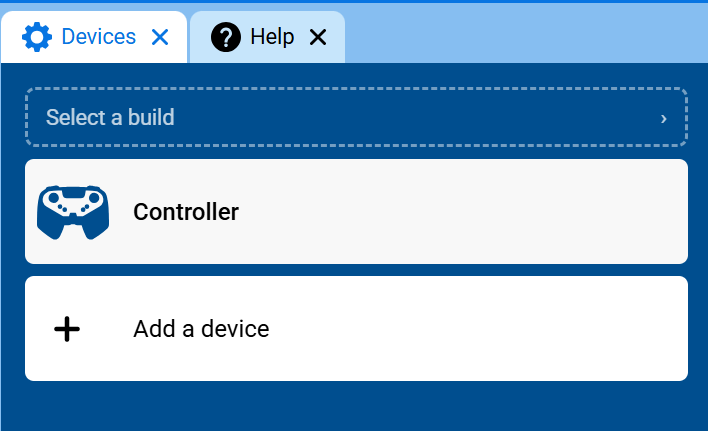
เลือกแท็บ อุปกรณ์
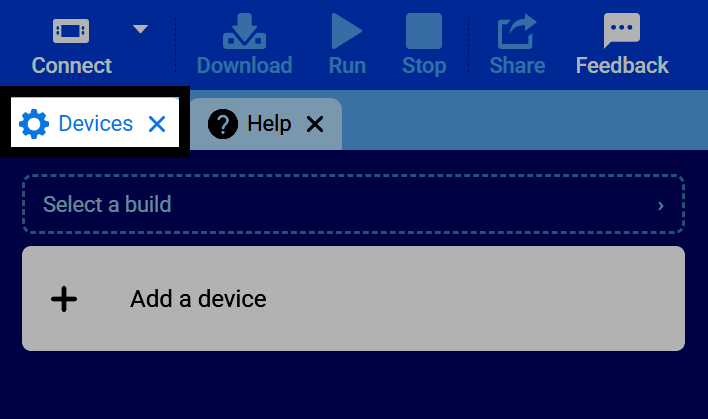
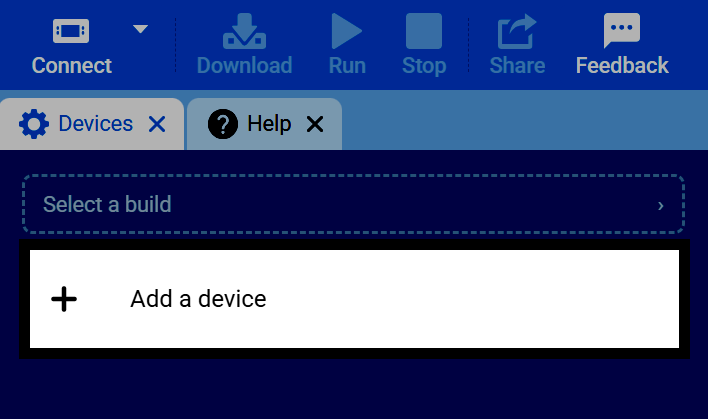
เลือก เพิ่มอุปกรณ์
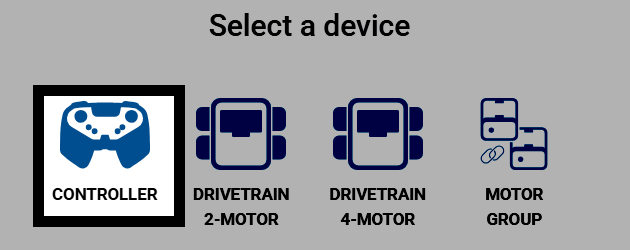
เลือก ตัวควบคุม
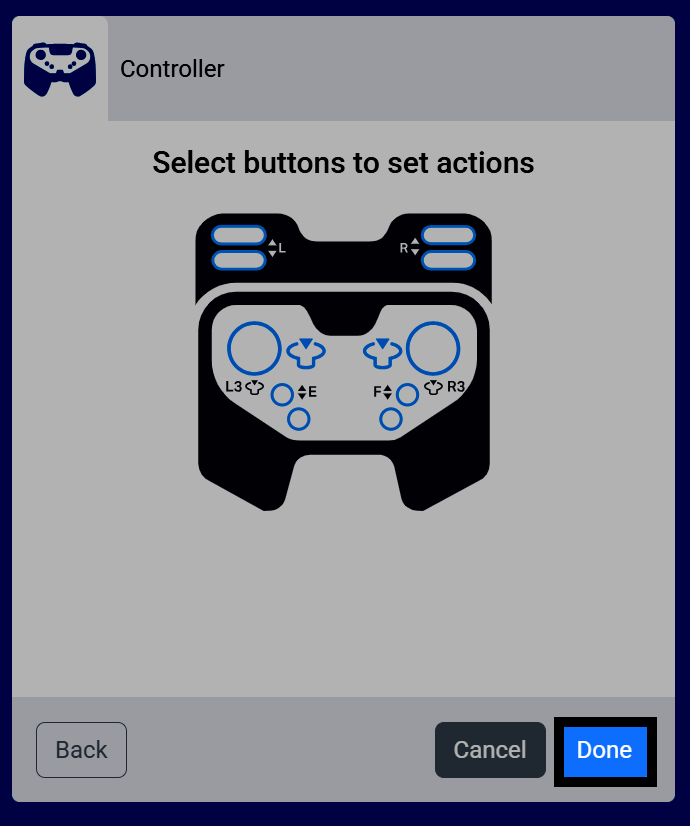
ปุ่มและจอยสติ๊กของตัวควบคุมจะแสดงพร้อมป้ายกำกับชื่อ หากคุณได้กำหนดค่าระบบขับเคลื่อนและ/หรือมอเตอร์ไว้ คุณสามารถกำหนดการควบคุมสำหรับสิ่งเหล่านั้นได้ที่นี่ การกระทำที่กำหนดค่าไว้เหล่านี้จะทำงานเฉพาะในระหว่างโครงการขณะที่บล็อก controller enable/disable เปิดใช้งานอยู่
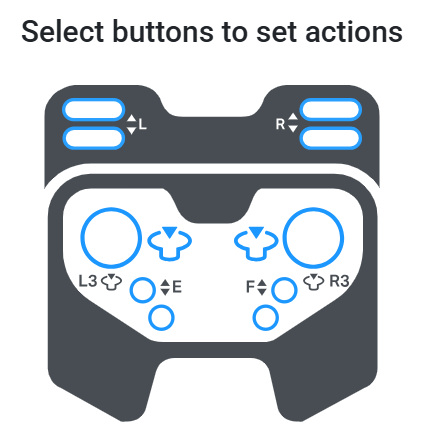
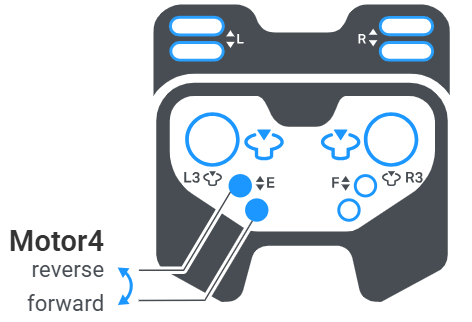
เลือกปุ่มเพื่อเลือกคู่ปุ่มที่จะควบคุมมอเตอร์ — ปุ่มหนึ่งสำหรับทิศทางเดินหน้า และอีกปุ่มสำหรับทิศทางถอยหลัง หากมีการตั้งค่ามอเตอร์หลายตัว สามารถเลือกทั้งสองคู่ปุ่มพร้อมกันได้
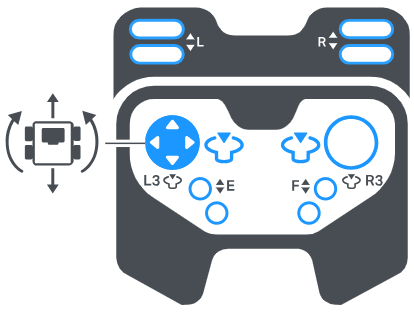
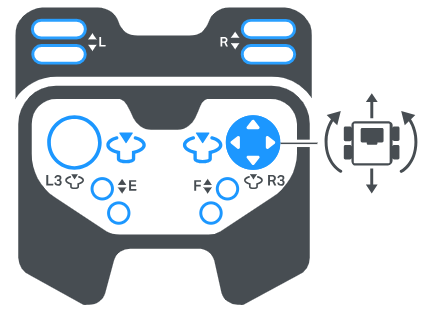
หากคุณได้กำหนดค่าระบบขับเคลื่อนแล้ว การเลือกจอยสติ๊กจะสลับไปมาระหว่างรูปแบบการควบคุมต่างๆ ดู การกำหนดค่าระบบขับเคลื่อน หากคุณยังไม่ได้เพิ่มระบบขับเคลื่อน
จอยสติ๊กด้านซ้าย — จอยสติ๊กด้านซ้ายควบคุมทั้งการเคลื่อนที่ไปข้างหน้าและถอยหลัง รวมถึงการเลี้ยวของระบบขับเคลื่อน
จอยสติ๊กด้านขวา — จอยสติ๊กด้านขวาใช้ควบคุมทั้งการเคลื่อนที่ไปข้างหน้าและถอยหลัง รวมถึงการเลี้ยวของระบบขับเคลื่อน
โหมดเกมอาร์เคดแบบแยกส่วน — จอยสติ๊กหนึ่งตัวควบคุมการเคลื่อนที่ไปข้างหน้าและถอยหลังของระบบขับเคลื่อน ในขณะที่จอยสติ๊กอีกตัวควบคุมการเลี้ยว
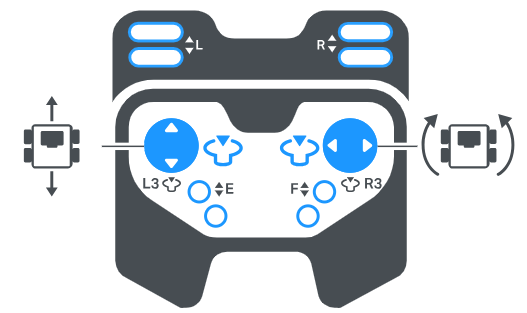
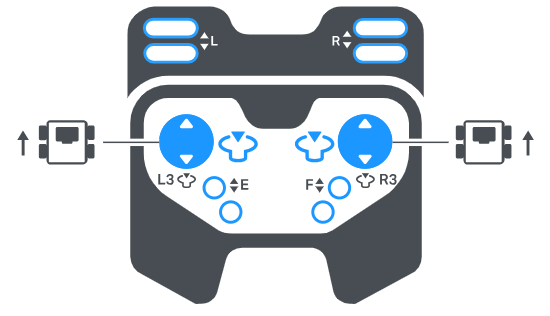
ระบบขับเคลื่อนแบบรถถัง — จอยสติ๊กด้านซ้ายควบคุมด้านซ้ายของระบบขับเคลื่อน และจอยสติ๊กด้านขวาควบคุมด้านขวาอย่างอิสระ
เลือก เสร็จสิ้น เพื่อเพิ่มตัวควบคุมลงในหุ่นยนต์ของคุณ
ตอนนี้ตัวควบคุมจะปรากฏในรายการอุปกรณ์ของคุณแล้ว
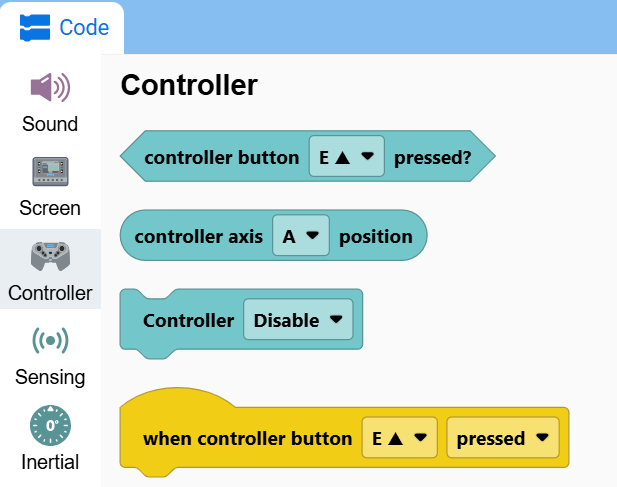
หมวดหมู่ Controller จะปรากฏในกล่องเครื่องมือแล้ว โดยจะมีบล็อกต่างๆ อยู่ภายใน