
แม่แบบการแข่งขัน#
บทช่วยสอนนี้จะกล่าวถึง เทมเพลตการแข่งขัน ใน VEXcode V5 เมื่อจบบทนี้ คุณจะเข้าใจว่าแต่ละบล็อกในเทมเพลตนี้มีหน้าที่อะไรบ้าง
แม่แบบการแข่งขัน ใช้สำหรับโครงการที่จะใช้ระบบควบคุมภาคสนาม (Field Control System) ในการแข่งขันหุ่นยนต์ VEX V5 หรือ VEX U โดยจะแบ่งโครงการออกเป็นสองช่วง คือ ช่วงอัตโนมัติ ซึ่งหุ่นยนต์จะทำงานด้วยตัวเอง และ ช่วงควบคุมโดยผู้ขับ ซึ่งผู้ขับจะควบคุมหุ่นยนต์ด้วยคอนโทรลเลอร์
การใช้เทมเพลตนี้จะช่วยให้โครงการของคุณเป็นไปตามกฎการแข่งขัน VEX V5 และจะเชื่อมต่อกับระบบควบคุมสนามอัจฉริยะได้อย่างถูกต้องระหว่างการแข่งขัน
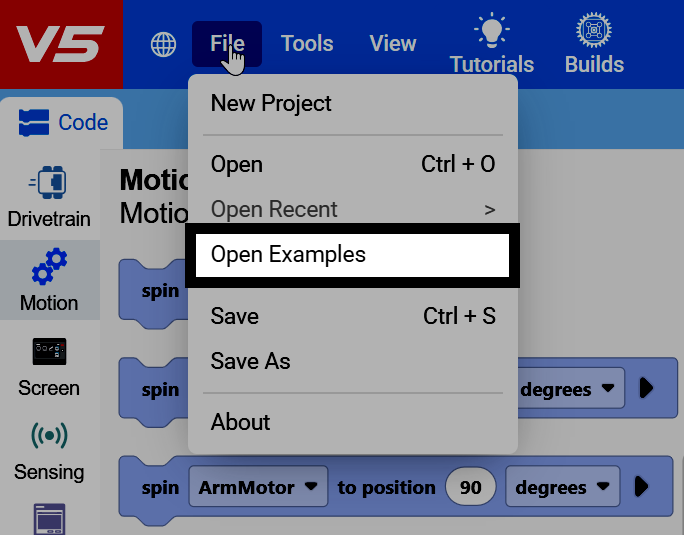
เลือก ไฟล์ ที่มุมซ้ายบนของ VEXcode จากนั้นเลือก เปิดตัวอย่าง
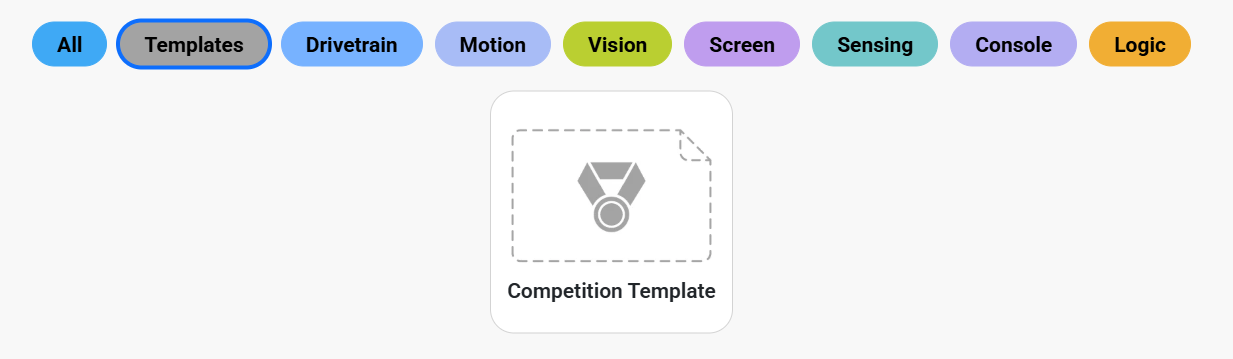
กรองตาม เทมเพลต เพื่อค้นหา เทมเพลตสำหรับการแข่งขัน
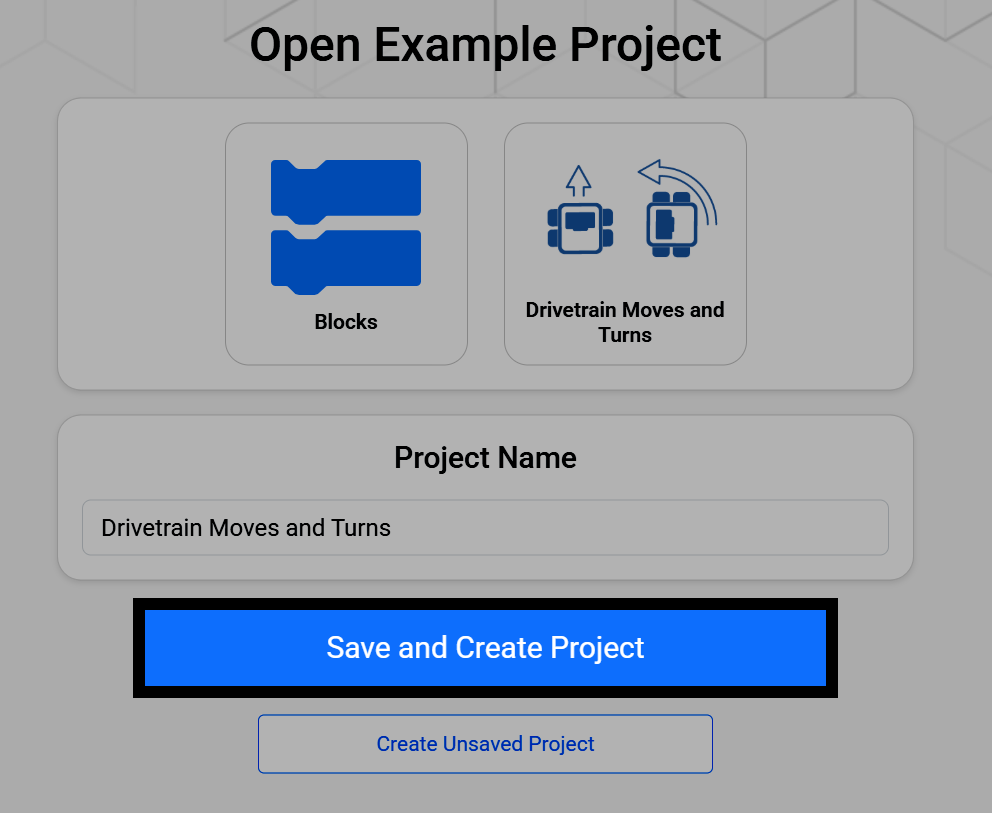
การเลือกเทมเพลตการแข่งขันจะเปิดหน้าจอที่คุณสามารถเปลี่ยนชื่อและบันทึกเทมเพลตลงในอุปกรณ์ของคุณได้ เลือก บันทึกและสร้างโปรเจ็กต์ เพื่อบันทึกโปรเจ็กต์ใหม่ลงในอุปกรณ์ของคุณ
โปรเจ็กต์ Competition Template เริ่มต้นด้วยบล็อกรูปหมวกสามบล็อกที่อยู่ในพื้นที่ทำงานอยู่แล้ว โดยแต่ละบล็อกแทนแต่ละส่วนของการแข่งขัน: เมื่อเริ่มต้น, เมื่อทำงานอัตโนมัติ และ เมื่อผู้ขับขี่ควบคุม พร้อมกับบล็อก ตลอดไป ที่เชื่อมต่อไว้แล้ว
เมื่อเริ่มต้น
เมื่อเข้าสู่ช่วงอัตโนมัติ :: hat events
when drive control :: hat events
ทำตลอดไป
fine
บล็อก เมื่อเริ่มต้น จะทำงานเพียงครั้งเดียวทันทีที่โปรเจ็กต์เริ่มต้น ก่อนที่ช่วงการทำงานอัตโนมัติหรือช่วงควบคุมโดยผู้ขับจะเริ่มขึ้น ใช้สำหรับตั้งค่าใดๆ ที่หุ่นยนต์ของคุณต้องการ เช่น การปรับเทียบไจโรหรือเซ็นเซอร์ความเฉื่อย หรือการตั้งค่าตัวแปรต่างๆ
หากไม่จำเป็นต้องตั้งค่าใดๆ ช่อง เมื่อเริ่มต้น สามารถเว้นว่างไว้ได้
เมื่อเริ่มต้น
ปรับเทียบชุดขับเคลื่อน
บล็อกที่ติดอยู่กับบล็อกหมวก เมื่อทำงานอัตโนมัติ จะทำงานในช่วง ระยะเวลาอัตโนมัติ เมื่อระบบควบคุมสนามส่งสัญญาณอัตโนมัติและหุ่นยนต์จะทำงานเองโดยไม่ต้องมีการป้อนข้อมูลจากผู้ควบคุม ใช้ชุดบล็อกนี้สำหรับขั้นตอนการให้คะแนนหรือพฤติกรรมอัตโนมัติอื่นๆ
หากไม่ต้องการให้ทำงานโดยอัตโนมัติ สามารถเว้นช่อง เมื่อทำงานโดยอัตโนมัติ ว่างไว้ได้
เมื่อเข้าสู่ช่วงอัตโนมัติ :: hat events
ขับ [ไปข้างหน้า v] เป็น (600) [มม. v] ▶
หยุดขับ
บล็อกที่ติดอยู่กับบล็อก เมื่อคนขับควบคุม จะทำงานในช่วง ระยะเวลาที่คนขับควบคุม เมื่อระบบควบคุมภาคสนามส่งสัญญาณควบคุมคนขับ และคนขับควบคุมหุ่นยนต์ด้วยตัวควบคุม
when drive control :: hat events
ทำตลอดไป
ถ้า <[Controller1 v] [X v] ถูกกด?> แล้ว
ขับ [ไปข้างหน้า v]
มิฉะนั้น
หยุดขับ
fine
fine