การกำหนดค่าระบบขับเคลื่อน#

Configuring a Drivetrain

บทช่วยสอนนี้จะแนะนำวิธีการตั้งค่าระบบขับเคลื่อนใน VEXcode V5 เมื่อจบบทนี้ คุณจะสามารถเพิ่มและตั้งค่าระบบขับเคลื่อนได้สำเร็จ

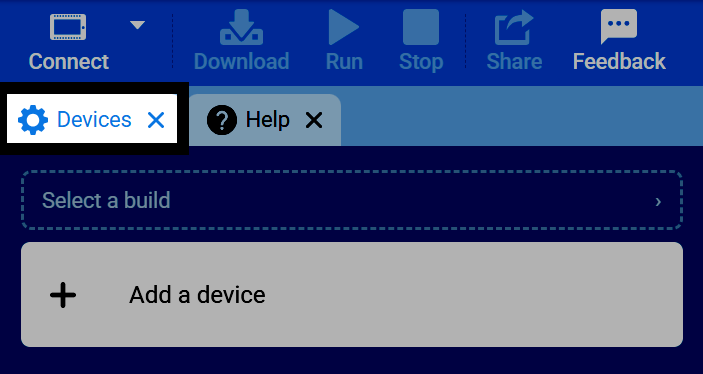
  1. เลือกแท็บ อุปกรณ์

ภาพหน้าจอแถบแท็บของ VEXcode โดยไฮไลต์แท็บ Devices
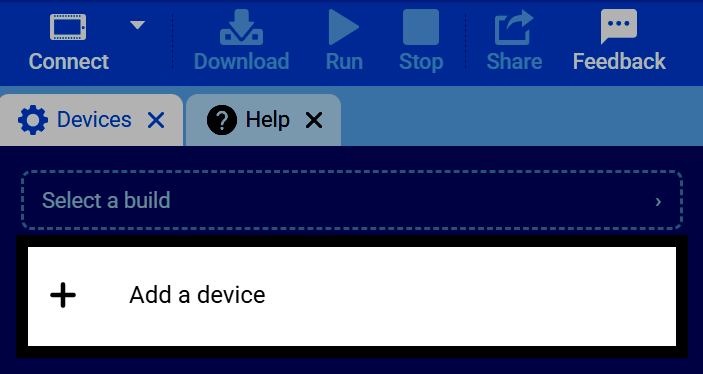
  1. เลือก เพิ่มอุปกรณ์

ภาพหน้าจอของแท็บอุปกรณ์ โดยไฮไลต์ปุ่ม "เพิ่มอุปกรณ์"
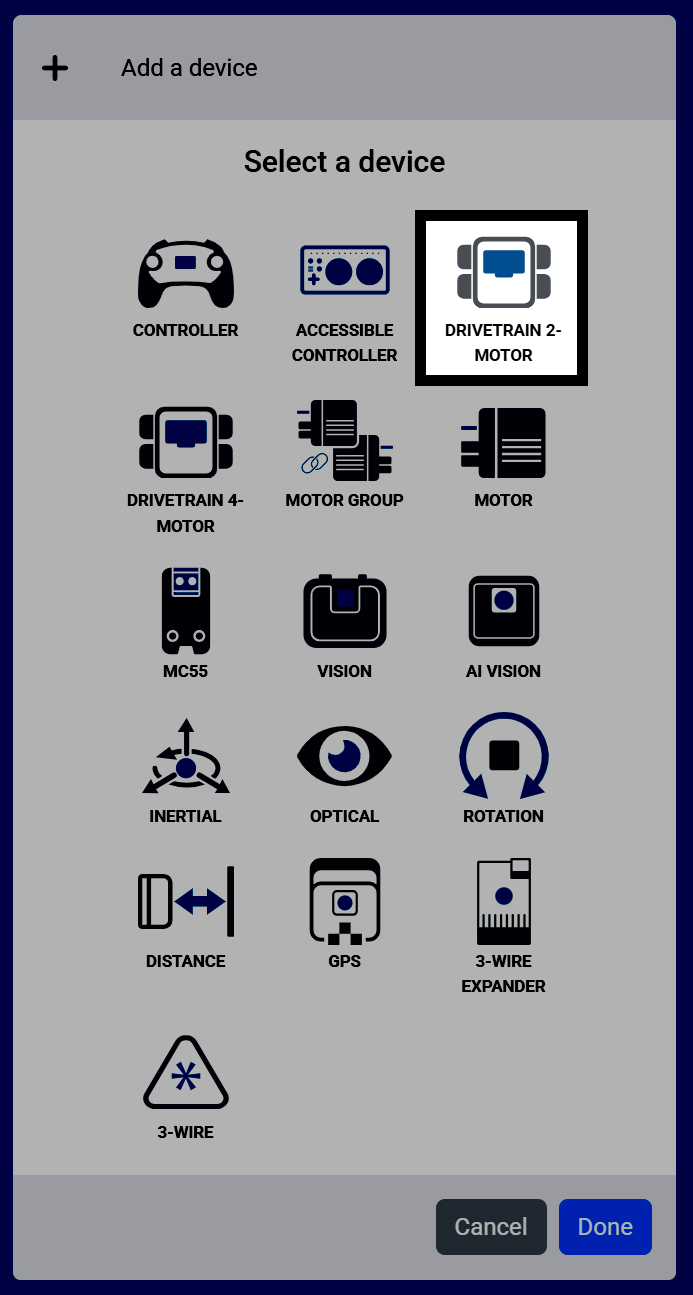
  1. เลือก ระบบขับเคลื่อน 2 มอเตอร์

ภาพหน้าจอแสดงตัวเลือก "เลือกอุปกรณ์" โดยมีตัวเลือก "ระบบขับเคลื่อน 2 มอเตอร์" ถูกไฮไลต์อยู่ท่ามกลางตัวเลือกอุปกรณ์อื่นๆ
  1. เลือกพอร์ตที่มอเตอร์ด้านซ้ายเชื่อมต่ออยู่
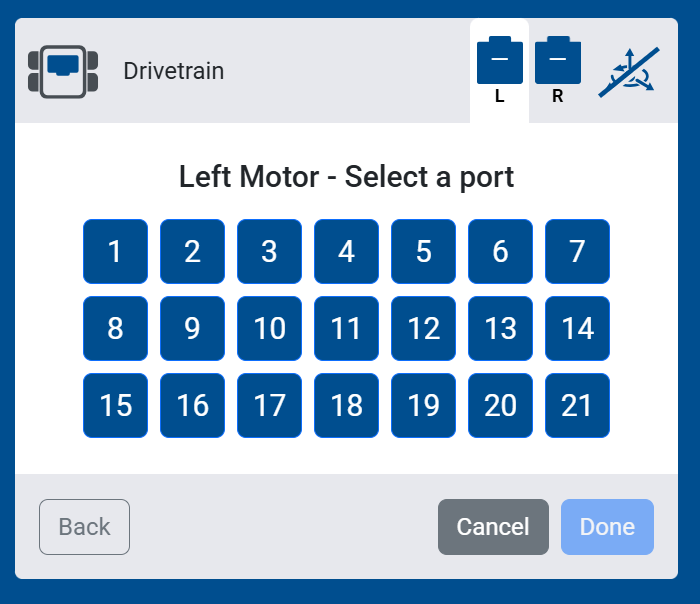
ภาพหน้าจอแสดงตัวเลือกพอร์ตมอเตอร์ด้านซ้าย โดยแสดงพอร์ตหมายเลข 1 ถึง 21 ให้เลือก
  1. เลือกพอร์ตที่เชื่อมต่อกับมอเตอร์ด้านขวา
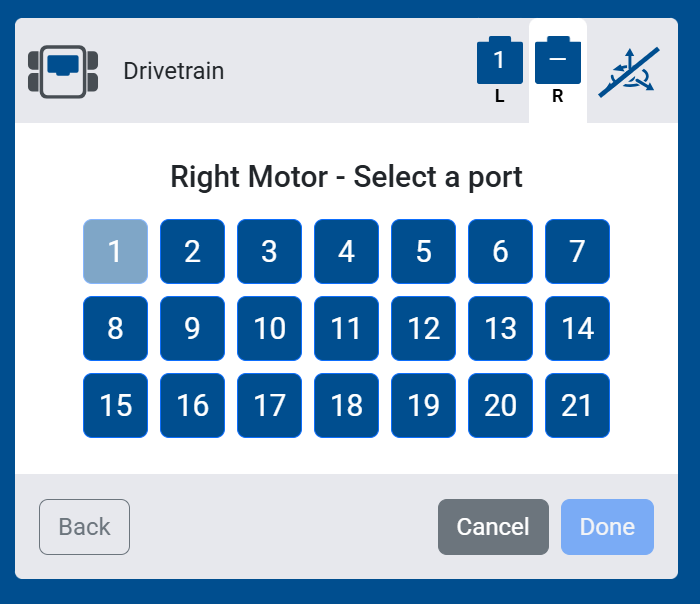
ภาพหน้าจอแสดงตัวเลือกพอร์ตมอเตอร์ด้านขวา โดยแสดงพอร์ตหมายเลข 1 ถึง 21 ให้เลือก
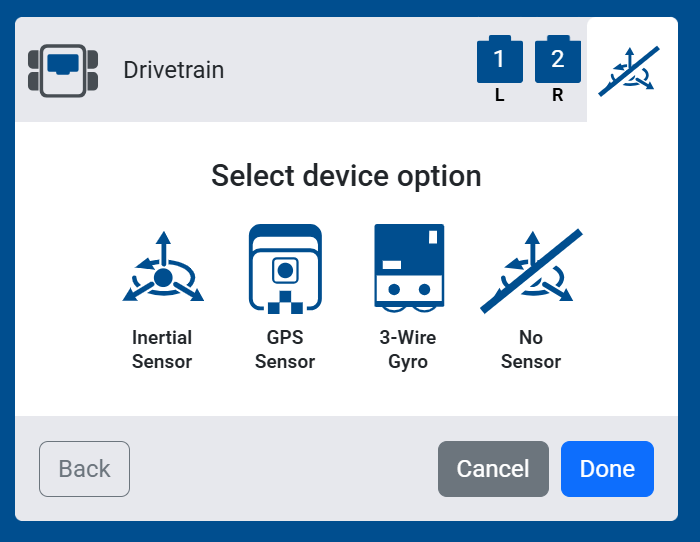
  1. เลือก ไม่มีเซ็นเซอร์

ภาพหน้าจอแสดงตัวเลือกการเลือกอุปกรณ์ โดยมีตัวเลือก "ไม่มีเซ็นเซอร์" ถูกไฮไลต์อยู่ท่ามกลางตัวเลือกเซ็นเซอร์เฉื่อย เซ็นเซอร์ GPS และไจโรแบบ 3 สาย
  1. เลือก เสร็จสิ้น เพื่อเพิ่มระบบขับเคลื่อนให้กับหุ่นยนต์ของคุณ
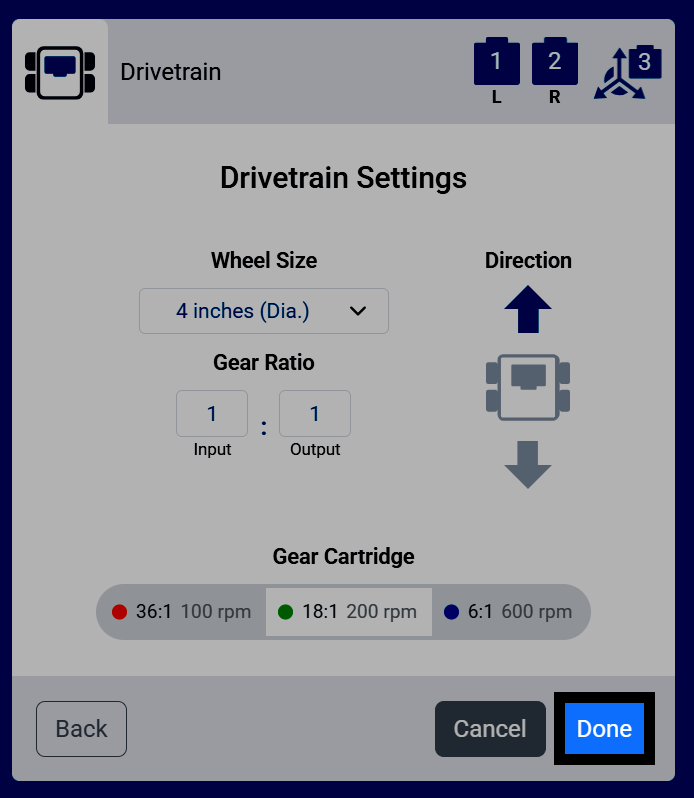
ภาพหน้าจอการตั้งค่าระบบขับเคลื่อน โดยปุ่ม "เสร็จสิ้น" ถูกไฮไลต์ไว้
  1. ระบบขับเคลื่อนจะปรากฏในรายการอุปกรณ์ของคุณแล้ว
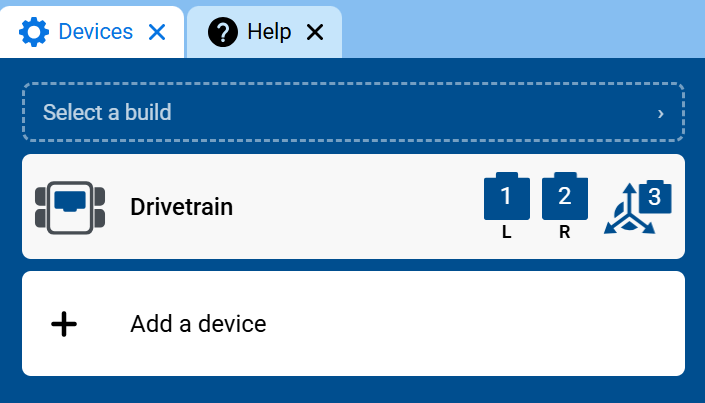
ภาพหน้าจอแท็บอุปกรณ์ แสดงระบบขับเคลื่อนในรายการอุปกรณ์ พร้อมพอร์ตมอเตอร์ด้านซ้ายและด้านขวา
  1. หมวดหมู่ระบบขับเคลื่อนจะปรากฏในกล่องเครื่องมือ โดยมีบล็อกต่างๆ อยู่ภายใน
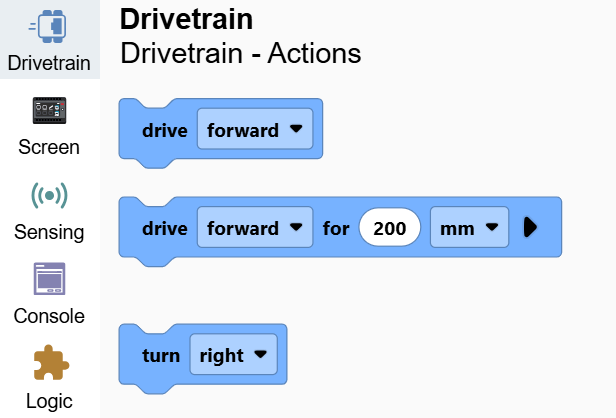
ภาพหน้าจอของกล่องเครื่องมือ โดยเปิดหมวดหมู่ระบบขับเคลื่อน (Drivetrain) ไว้ จะแสดงบล็อกการขับเคลื่อนและบล็อกการเลี้ยว