
গতি#
ভূমিকা#
VEX AIR ড্রোনটিতে চারটি প্রপেলার রয়েছে, যা এটিকে যেকোনো দিকে চলতে এবং স্বাধীনভাবে ঘুরতে সক্ষম করে। এর মোশন সিস্টেমটি চলাচল, মোড় নেওয়া, গতিবেগ সমন্বয় এবং অবস্থান ট্র্যাক করার পদ্ধতি প্রদান করে।
নিচে উপলব্ধ ব্লকগুলোর একটি তালিকা দেওয়া হলো:
ক্রিয়াকলাপ — ড্রোনটিকে সরান এবং ঘোরান।
উড্ডয়ন — ড্রোনটিকে একটি নির্দিষ্ট উচ্চতায় তোলে।
land — ড্রোনটি অবতরণ করায়।
hover — ড্রোনটিকে তার অবস্থানে স্থির রাখে।
আরোহণ — ড্রোনটিকে একটি নির্দিষ্ট উল্লম্ব দিকে চালিত করে।
আরোহণ — ড্রোনটিকে একটি নির্দিষ্ট উল্লম্ব দিকে একটি নির্দিষ্ট দূরত্ব পর্যন্ত চালিত করে।
z অবস্থানে আরোহণ করুন — ড্রোনটিকে z-অক্ষের উপর একটি নির্দিষ্ট অবস্থানে নিয়ে যায়।
সরানো — ড্রোনটিকে সামনে, পিছনে, বামে বা ডানে সরায়।
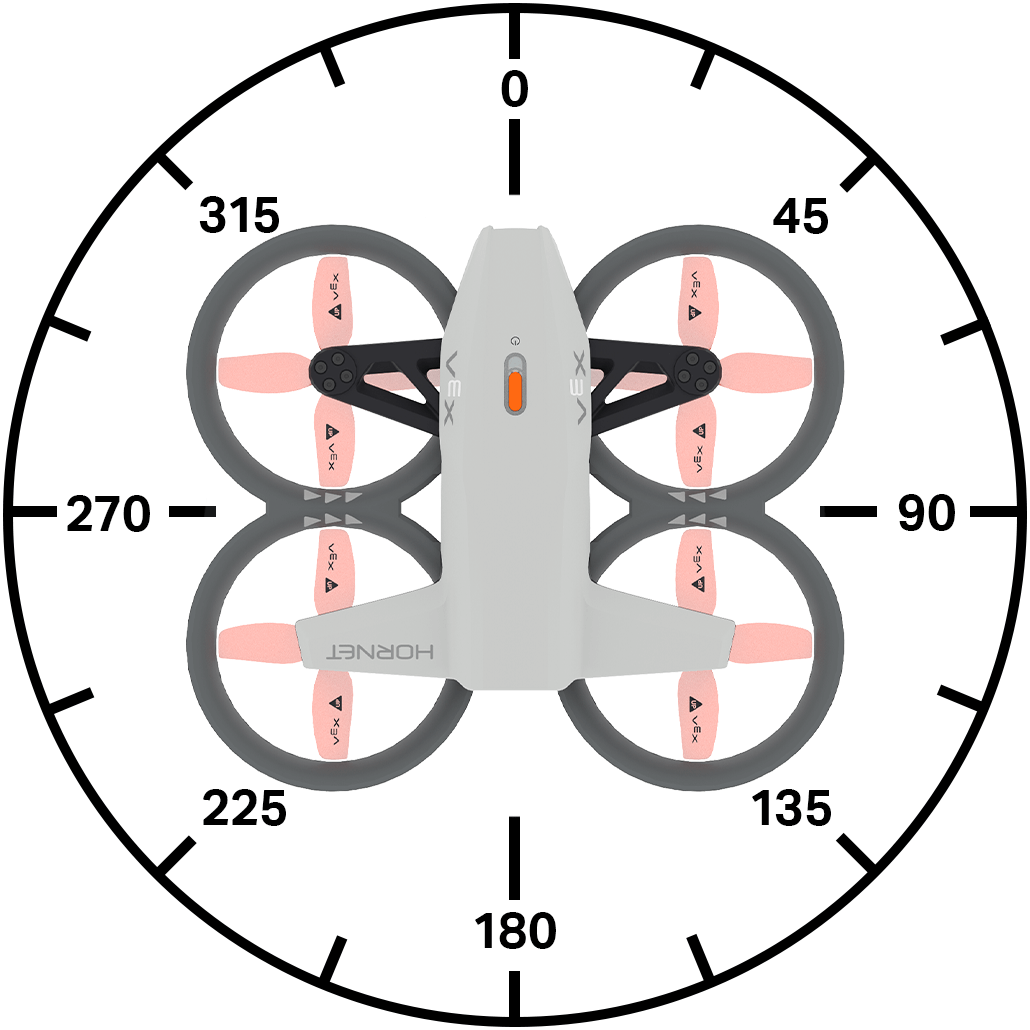
কোণে সরানো — একটি কোণ ব্যবহার করে ড্রোনটিকে একটি নির্দিষ্ট দিকে সরায়।
সরান — ড্রোনটিকে একটি নির্দিষ্ট দিকে একটি নির্দিষ্ট দূরত্ব পর্যন্ত সরান।
নির্দিষ্ট কোণে সরানো — ড্রোনটিকে একটি নির্দিষ্ট কোণে একটি নির্দিষ্ট দূরত্ব পর্যন্ত সরায়।
স্থানান্তর — ড্রোনটিকে একটি নির্দিষ্ট অবস্থানে নিয়ে যায়।
মোড় — ড্রোনটিকে বামে বা ডানে ঘোরায়।
ঘুরানো — ড্রোনটিকে নির্দিষ্ট সংখ্যক ডিগ্রিতে ঘোরায়।
নির্দিষ্ট দিকে ঘোরানো — ড্রোনটিকে একটি নির্দিষ্ট দিকে মুখ করার জন্য ঘোরায়।
কন্ট্রোলার দিয়ে চালান — কন্ট্রোলার ব্যবহার করে ড্রোনটি চালানো যাবে।
ফ্লাইট কন্ট্রোল — উড্ডয়ন সেটিংস সমন্বয় করুন।
স্টিয়ারিং POV সেট করুন — ড্রোনটি চালনা করার জন্য POV সেট করে।
চলাচলের ধরণ — ড্রোনটির চলাচলের ধরণ নির্ধারণ করে।
সেটিংস — চলাচল এবং মোড় নেওয়ার গতি সমন্বয় করুন।
আরোহণের গতি নির্ধারণ করুন — ডিফল্ট আরোহণের গতি নির্ধারণ করে।
চলার বেগ নির্ধারণ করুন — ডিফল্ট চলাচলের বেগ নির্ধারণ করে।
মোড় ঘোরার বেগ নির্ধারণ করুন — ডিফল্ট মোড় ঘোরার বেগ নির্ধারণ করে।
অবস্থান — ড্রোনটির অবস্থান ট্র্যাক করুন এবং পরিবর্তন করুন।
অবস্থান — ড্রোনটির বর্তমান x, y, বা z স্থানাঙ্ক ফেরত দেয়।
সর্বোচ্চ z উচ্চতা পান — ড্রোনটি সর্বোচ্চ যে উচ্চতায় পৌঁছাতে পারে তা ফেরত দেয়।
সর্বোচ্চ z উচ্চতা নির্ধারণ করুন - ড্রোনটি কত উঁচুতে উড়বে তার একটি সীমা নির্ধারণ করে।
অবস্থান নির্ধারণ করুন — ড্রোনটির x, y, বা z অবস্থান ম্যানুয়ালি নির্ধারণ করে।
মান — গতিবিধির অবস্থা পরীক্ষা করুন।
উড্ডয়ন অবস্থা — ড্রোনটির বর্তমান অবস্থা ফেরত দেয়।
সেফ মোড — ড্রোনটির প্রপেলার লক অবস্থা ফেরত দেয়।
আরোহণ সক্রিয় — ড্রোনটি বর্তমানে আরোহণ করছে কিনা তা ফেরত দেয়।
চলন সক্রিয় — ড্রোনটি বর্তমানে চলছে কিনা তা ফেরত দেয়।
ঘুরতে সক্রিয় — ড্রোনটি বর্তমানে ঘুরছে কিনা তা ফেরত দেয়।
hovering — ড্রোনটি বর্তমানে বাতাসে ভাসছে কিনা তা ফেরত দেয়।
উড্ডয়ন — ড্রোনটি বর্তমানে উড্ডয়ন করছে কিনা তা ফেরত দেয়।
অবতরণ — ড্রোনটি বর্তমানে অবতরণ করছে কিনা তা ফেরত দেয়।
landed — ড্রোনটি অবতরণ করেছে কিনা তা ফেরত দেয়।
কর্ম#
উড্ডয়ন#
টেক অফ স্ট্যাক ব্লকটি প্রপেলার চালু করে এবং ড্রোনটিকে বাতাসে তুলে দেয়। অন্য কোনো মুভমেন্ট করার আগে এই ব্লকটি অবশ্যই ব্যবহার করতে হবে।
[500] [mm v] উচ্চতায় উড্ডয়ন করো ▶
প্যারামিটার |
বর্ণনা |
|---|---|
আরোহণ করতে |
ড্রোনটি যে z অবস্থানে (উচ্চতায়) আরোহণ করবে। |
ইউনিট |
পরিমাপের একক: মিমি (মিলিমিটার) বা ইঞ্চি। |
এবং অপেক্ষা করবেন না |
এবং অপেক্ষা করবেন না বলার জন্য ব্লকটি প্রসারিত করতে তীরচিহ্ন ( ▶ ) নির্বাচন করুন, যাতে স্ট্যাকের পরবর্তী ব্লকটি অবিলম্বে রান হয়। |
উদাহরণ
শুরু হলে
[Fly for 1 second.]
[500] [mm v] উচ্চতায় উড্ডয়ন করো ▶
[1] সেকেন্ড অপেক্ষা করো
অবতরণ করো ▶
জমি#
ল্যান্ড স্ট্যাক ব্লকটি ড্রোনটিকে মাটিতে নামিয়ে দেয়। প্রকল্পটি বন্ধ না করা পর্যন্ত প্রপেলারগুলো চলতে থাকবে।
অবতরণ করো ▶
প্যারামিটার |
বর্ণনা |
|---|---|
এবং অপেক্ষা করবেন না |
এবং অপেক্ষা করবেন না বলার জন্য ব্লকটি প্রসারিত করতে তীরচিহ্ন ( ▶ ) নির্বাচন করুন, যাতে স্ট্যাকের পরবর্তী ব্লকটি অবিলম্বে রান হয়। |
উদাহরণ
শুরু হলে
[Land after 1 second.]
(500) [mm v] উচ্চতায় উড্ডয়ন করো ▶
[1] সেকেন্ড অপেক্ষা করো
অবতরণ করো ▶
হোভার#
হোভার স্ট্যাক ব্লকটি ড্রোনটিকে যেকোনো দিকে নড়াচড়া করতে বাধা দেয় এবং বাতাসে তার বর্তমান অবস্থান ধরে রাখে।
ভাসমান থাকো
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে
[Hold current position for 3 seconds after moving forward.]
(500) [mm v] উচ্চতায় উড্ডয়ন করো ▶
[সামনে v] দিকে চলো
[1] সেকেন্ড অপেক্ষা করো
ভাসমান থাকো
[3] সেকেন্ড অপেক্ষা করো
অবতরণ করো ▶
আরোহণ#
ক্লাইম্ব স্ট্যাক ব্লকটি ড্রোনটিকে একটি নির্দিষ্ট উল্লম্ব দিকে চালিত করে।
[উপরে v] দিকে উঠো
প্যারামিটার |
বর্ণনা |
|---|---|
দিকনির্দেশনা |
ড্রোনটি যে দিকে উড়বে: উপরে অথবা নিচে। |
উদাহরণ
শুরু হলে
[Climb upwards for 2 seconds.]
(500) [mm v] উচ্চতায় উড্ডয়ন করো ▶
[2] সেকেন্ড অপেক্ষা করো
[উপরে v] দিকে উঠো
[2] সেকেন্ড অপেক্ষা করো
অবতরণ করো ▶
আরোহণের জন্য#
ক্লাইম্ব ফর স্ট্যাক ব্লকটি ড্রোনটিকে একটি নির্দিষ্ট উল্লম্ব দিকে একটি নির্দিষ্ট দূরত্ব পর্যন্ত চালিত করে।
[উপরে v] দিকে (500) [mm v] উঠো ▶
প্যারামিটার |
বর্ণনা |
|---|---|
দিকনির্দেশনা |
ড্রোনটি যে দিকে উড়বে: উপরে অথবা নিচে। |
দূরত্ব |
ড্রোনটি যে দূরত্ব পর্যন্ত উড়বে। |
ইউনিট |
পরিমাপের একক: মিমি (মিলিমিটার) বা ইঞ্চি। |
এবং অপেক্ষা করবেন না |
এবং অপেক্ষা করবেন না বলার জন্য ব্লকটি প্রসারিত করতে তীরচিহ্ন ( ▶ ) নির্বাচন করুন, যাতে স্ট্যাকের পরবর্তী ব্লকটি অবিলম্বে রান হয়। |
উদাহরণ
শুরু হলে
[Lower drone before landing.]
[700] [mm v] উচ্চতায় উড্ডয়ন করো ▶
[1] সেকেন্ড অপেক্ষা করো
[নিচে v] দিকে [300] [mm v] উঠো ▶
[1] সেকেন্ড অপেক্ষা করো
অবতরণ করো ▶
z অবস্থানে আরোহণ করুন#
ক্লাইম্ব টু জেড পজিশন স্ট্যাক ব্লকটি ড্রোনটিকে জেড-অক্ষের উপর একটি নির্দিষ্ট অবস্থানে নিয়ে যায়।
z অবস্থান [500] [mm v]-এ উঠো ▶
প্যারামিটার |
বর্ণনা |
|---|---|
z অবস্থান |
z অবস্থান, যা একটি পূর্ণসংখ্যা বা দশমিক সংখ্যা হতে পারে, যেখানে ড্রোনটি আরোহণ করবে। |
ইউনিট |
পরিমাপের একক: মিমি (মিলিমিটার) বা ইঞ্চি। |
এবং অপেক্ষা করবেন না |
এবং অপেক্ষা করবেন না বলার জন্য ব্লকটি প্রসারিত করতে তীরচিহ্ন ( ▶ ) নির্বাচন করুন, যাতে স্ট্যাকের পরবর্তী ব্লকটি অবিলম্বে রান হয়। |
উদাহরণ
শুরু হলে
[Reach 500 mm after takeoff.]
[300] [mm v] উচ্চতায় উড্ডয়ন করো ▶
[1] সেকেন্ড অপেক্ষা করো
z অবস্থান [500] [mm v]-এ উঠো ▶
[1] সেকেন্ড অপেক্ষা করো
অবতরণ করো ▶
স্থানান্তর#
move স্ট্যাক ব্লকটি বর্তমান সরণ বেগ ব্যবহার করে ড্রোনটিকে চারটি নির্দিষ্ট দিকে সরায়।
[সামনে v] দিকে চলো
প্যারামিটার |
বর্ণনা |
|---|---|
দিকনির্দেশনা |
ড্রোনটিকে নিচের যেকোনো একটি দিকে সরান:
|
উদাহরণ
শুরু হলে
[Move forward for 2 seconds.]
[500] [mm v] উচ্চতায় উড্ডয়ন করো ▶
[সামনে v] দিকে চলো
[2] সেকেন্ড অপেক্ষা করো
অবতরণ করো ▶
কোণে সরানো#
move at angle স্ট্যাক ব্লকটি বর্তমান সরণ বেগ ব্যবহার করে ড্রোনটিকে একটি নির্দিষ্ট কোণে সরায়।
(90) ডিগ্রিতে চলো
প্যারামিটার |
বর্ণনা |
|---|---|
কোণ |
যে কোণে ড্রোনটি চলে, তা একটি পূর্ণসংখ্যা বা দশমিক সংখ্যা হিসেবে প্রকাশ করা যায়, যার পরিসর ০ থেকে ৩৫৯ ডিগ্রি পর্যন্ত। |
উদাহরণ
শুরু হলে
[Move left for 2 seconds.]
[500] [mm v] উচ্চতায় উড্ডয়ন করো ▶
[270] ডিগ্রিতে চলো
[2] সেকেন্ড অপেক্ষা করো
অবতরণ করো ▶
পদক্ষেপের জন্য#
move for স্ট্যাক ব্লকটি বর্তমান সরণ বেগ ব্যবহার করে ড্রোনটিকে চারটি নির্দিষ্ট দিকে একটি নির্দিষ্ট দূরত্বে সরিয়ে নিয়ে যায়।
[সামনে v] দিকে (200) [mm v] চলো ▶
প্যারামিটার |
বর্ণনা |
|---|---|
দিকনির্দেশনা |
ড্রোনটিকে নিচের যেকোনো একটি দিকে সরান:
|
দূরত্ব |
ড্রোনটি যে দূরত্ব অতিক্রম করবে, তা পূর্ণসংখ্যা বা দশমিক সংখ্যা হিসেবে প্রকাশ করা হবে। |
ইউনিট |
পরিমাপের একক: মিমি (মিলিমিটার) বা ইঞ্চি। |
এবং অপেক্ষা করবেন না |
এবং অপেক্ষা করবেন না বলার জন্য ব্লকটি প্রসারিত করতে তীরচিহ্ন ( ▶ ) নির্বাচন করুন, যাতে স্ট্যাকের পরবর্তী ব্লকটি অবিলম্বে রান হয়। |
উদাহরণ
শুরু হলে
[Move forward for 200 mm.]
[500] [mm v] উচ্চতায় উড্ডয়ন করো ▶
[সামনে v] দিকে [200] [mm v] চলো ▶
অবতরণ করো ▶
কোণে সরানোর জন্য#
move at angle for স্ট্যাক ব্লকটি ড্রোনটিকে বর্তমান সরণ বেগ ব্যবহার করে একটি নির্দিষ্ট দূরত্বে একটি নির্দিষ্ট কোণে সরিয়ে নিয়ে যায়।
(45) ডিগ্রিতে (200) [mm v] চলো ▶
প্যারামিটার |
বর্ণনা |
|---|---|
কোণ |
যে কোণে ড্রোনটি চলে, তা একটি পূর্ণসংখ্যা বা দশমিক সংখ্যা হিসেবে প্রকাশ করা যায়, যার পরিসর ০ থেকে ৩৫৯ ডিগ্রি পর্যন্ত। |
দূরত্ব |
ড্রোনটি যে দূরত্ব অতিক্রম করবে, তা পূর্ণসংখ্যা বা দশমিক সংখ্যা হিসেবে প্রকাশ করা হবে। |
ইউনিট |
পরিমাপের একক: মিমি (মিলিমিটার) বা ইঞ্চি। |
এবং অপেক্ষা করবেন না |
এবং অপেক্ষা করবেন না বলার জন্য ব্লকটি প্রসারিত করতে তীরচিহ্ন ( ▶ ) নির্বাচন করুন, যাতে স্ট্যাকের পরবর্তী ব্লকটি অবিলম্বে রান হয়। |
উদাহরণ
শুরু হলে
[Move diagonally for 500 mm.]
[300] [mm v] উচ্চতায় উড্ডয়ন করো ▶
[45] ডিগ্রিতে [500] [mm v] চলো ▶
অবতরণ করো ▶
সরে যান#
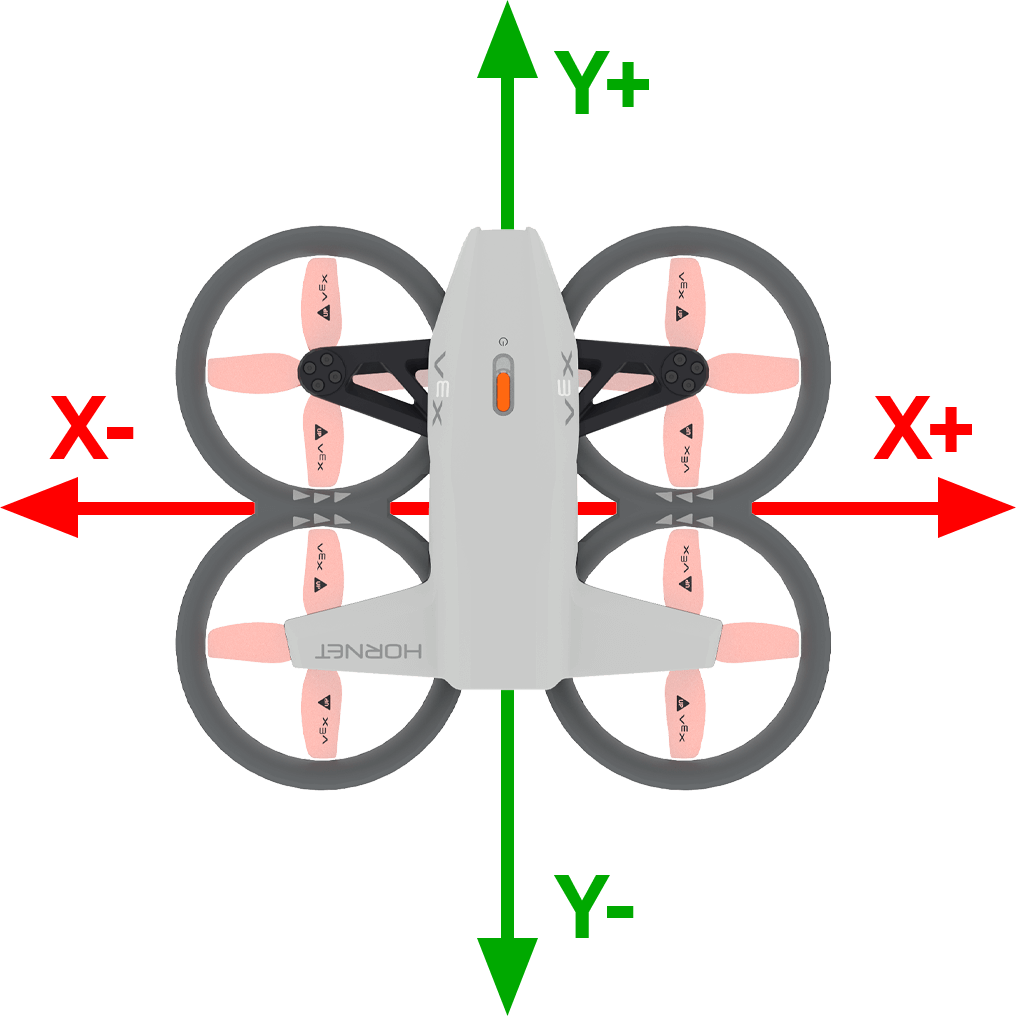
মুভ টু স্ট্যাক ব্লকটি ড্রোনটিকে একই অভিমুখ বজায় রেখে বাতাসে একটি নির্দিষ্ট অবস্থানে নিয়ে যায়।
x: [1000] y: [1000] z: [1000] [mm v] অবস্থানে চলো ▶
প্যারামিটার |
বর্ণনা |
|---|---|
x |
এক্স স্থানাঙ্ক যেখানে ড্রোনটি যাবে। |
y |
y স্থানাঙ্ক, যেদিকে ড্রোনটি যাবে। |
z |
যে z স্থানাঙ্কে ড্রোনটি আরোহণ করবে। |
ইউনিট |
পরিমাপের একক: মিমি (মিলিমিটার) বা ইঞ্চি। |
উদাহরণ
শুরু হলে
[Move diagonally to (300, 300, 500).]
[300] [mm v] উচ্চতায় উড্ডয়ন করো ▶
[2] সেকেন্ড অপেক্ষা করো
x: [300] y: [300] z: [500] [mm v] অবস্থানে চলো ▶
[2] সেকেন্ড অপেক্ষা করো
অবতরণ করো ▶
পালা#
The turn stack block turns the drone in a specific direction using the current turn velocity.
[ডান v] দিকে ঘোরো
প্যারামিটার |
বর্ণনা |
|---|---|
দিকনির্দেশনা |
ড্রোনটি যে দিকে ঘুরবে: ডানে বা বামে। |
উদাহরণ
শুরু হলে
[Turn to the right for 2 seconds.]
[500] [mm v] উচ্চতায় উড্ডয়ন করো ▶
[ডান v] দিকে ঘোরো
[2] সেকেন্ড অপেক্ষা করো
অবতরণ করো ▶
ঘুরে দাঁড়ানোর জন্য#
টার্ন ফর স্ট্যাক ব্লকটি ড্রোনটিকে তার বর্তমান অভিমুখী দিকের সাপেক্ষে বর্তমান টার্ন ভেলোসিটি ব্যবহার করে একটি নির্দিষ্ট দিকে একটি নির্দিষ্ট দূরত্বে ঘোরায়।
[ডান v] দিকে (90) ডিগ্রি ঘোরো ▶
প্যারামিটার |
বর্ণনা |
|---|---|
দিকনির্দেশনা |
ড্রোনটি যে দিকে ঘুরবে: ডানে বা বামে। |
কোণ |
যে কোণে ড্রোনটি চলে, তা একটি পূর্ণসংখ্যা বা দশমিক সংখ্যা হিসেবে প্রকাশ করা যায়, যার পরিসর ০ থেকে ৩৫৯ ডিগ্রি পর্যন্ত। |
এবং অপেক্ষা করবেন না |
এবং অপেক্ষা করবেন না বলার জন্য ব্লকটি প্রসারিত করতে তীরচিহ্ন ( ▶ ) নির্বাচন করুন, যাতে স্ট্যাকের পরবর্তী ব্লকটি অবিলম্বে রান হয়। |
উদাহরণ
শুরু হলে
[Turn around, then land.]
[500] [mm v] উচ্চতায় উড্ডয়ন করো ▶
[ডান v] দিকে [180] ডিগ্রি ঘোরো ▶
অবতরণ করো ▶
শিরোনামে যান#
টার্ন টু হেডিং স্ট্যাক ব্লকটি বর্তমান টার্ন ভেলোসিটি ব্যবহার করে ড্রোনটিকে একটি নির্দিষ্ট হেডিং-এর দিকে ঘুরিয়ে দেয়।
(270) ডিগ্রি দিকনির্দেশে ঘোরো ▶
প্যারামিটার |
বর্ণনা |
|---|---|
শিরোনাম |
ড্রোনটি ০ থেকে ৩৫৯ ডিগ্রি পর্যন্ত দিকে ঘুরবে। |
এবং অপেক্ষা করবেন না |
এবং অপেক্ষা করবেন না বলার জন্য ব্লকটি প্রসারিত করতে তীরচিহ্ন ( ▶ ) নির্বাচন করুন, যাতে স্ট্যাকের পরবর্তী ব্লকটি অবিলম্বে রান হয়। |
উদাহরণ
শুরু হলে
[Turn to face each of the cardinal headings.]
[500] [mm v] উচ্চতায় উড্ডয়ন করো ▶
(90) ডিগ্রি দিকনির্দেশে ঘোরো ▶
[1] সেকেন্ড অপেক্ষা করো
(180) ডিগ্রি দিকনির্দেশে ঘোরো ▶
[1] সেকেন্ড অপেক্ষা করো
(270) ডিগ্রি দিকনির্দেশে ঘোরো ▶
[1] সেকেন্ড অপেক্ষা করো
(0) ডিগ্রি দিকনির্দেশে ঘোরো ▶
[1] সেকেন্ড অপেক্ষা করো
অবতরণ করো ▶
কন্ট্রোলার দিয়ে সরান#
মুভ উইথ কন্ট্রোলার স্ট্যাক ব্লকটি আপনাকে VEX AIR ড্রোন কন্ট্রোলার ব্যবহার করে ড্রোনটি নিয়ন্ত্রণ করতে দেয়। ড্রোনটিকে একটানা নিয়ন্ত্রণ করার জন্য এই ব্লকটি অবশ্যই একটি লুপের ভিতরে ব্যবহার করতে হবে। যদি লুপটি থেমে যায় এবং ড্রোনটিকে চলার নির্দেশ দেওয়ার মতো অন্য কোনো ব্লক না থাকে, তাহলে ড্রোনটি তার সর্বশেষ যেদিকে চলছিল সেদিকেই চলতে থাকবে।
কন্ট্রোলার দিয়ে চলো
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে
[Move with controller until button 7 is pressed.]
[500] [mm v] উচ্চতায় উড্ডয়ন করো ▶
<কন্ট্রোলার বোতাম [7 v] চাপা হয়েছে?> না হওয়া পর্যন্ত পুনরাবৃত্তি করো
কন্ট্রোলার দিয়ে চলো
अंत
অবতরণ করো ▶
ফ্লাইট নিয়ন্ত্রণ#
স্টিয়ারিং সেট করুন POV#
সেট স্টিয়ারিং পিওভি স্ট্যাক ব্লকটি ড্রোন চালনা করার সময় ব্যবহৃত ভিউপয়েন্ট নির্ধারণ করে।
স্টিয়ারিং POV [স্ট্যান্ডার্ড v] সেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
শৈলী |
ড্রোন চালনার জন্য ব্যবহৃত দৃষ্টিকোণ নির্ধারণ করে। স্ট্যান্ডার্ড মানে হলো, ড্রোনটি বর্তমানে যেদিকে মুখ করে আছে, তার উপর ভিত্তি করে এর চলাচল নির্ধারিত হবে। হেডলেস মানে হলো, কোনো প্রজেক্ট শুরুর সময় ড্রোনটির যে অভিমুখ থাকে, তার উপর ভিত্তি করে এর চলাচল নির্ধারিত হবে। |
উদাহরণ
শুরু হলে
[Steer based on the drone's starting orienation until button 7 is pressed.]
[500] [mm v] উচ্চতায় উড্ডয়ন করো ▶
স্টিয়ারিং POV [হেডলেস v] সেট করো
<কন্ট্রোলার বোতাম [7 v] চাপা হয়েছে?> না হওয়া পর্যন্ত পুনরাবৃত্তি করো
কন্ট্রোলার দিয়ে চলো
अंत
অবতরণ করো ▶
সেট আন্দোলন#
সেট মুভমেন্ট স্ট্যাক ব্লকটি ড্রোনটির চলাচলের ধরণ নির্ধারণ করে।
কন্ট্রোলার দিয়ে ড্রোন ওড়ানোর সময় এই চালনা শৈলী ব্যবহার করা হয়।
চলাচল [নির্ভুল v] সেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
শৈলী |
ড্রোন চালনার ধরণ নির্ধারণ করে:
|
উদাহরণ
শুরু হলে
[Control the drone with the balanced movement style.]
[500] [mm v] উচ্চতায় উড্ডয়ন করো ▶
চলাচল [সুষম v] সেট করো
<কন্ট্রোলার বোতাম [7 v] চাপা হয়েছে?> না হওয়া পর্যন্ত পুনরাবৃত্তি করো
কন্ট্রোলার দিয়ে চলো
अंत
অবতরণ করো ▶
সেটিংস#
আরোহণের গতি নির্ধারণ করুন#
set climb velocity স্ট্যাক ব্লকটি ডিফল্ট আরোহণের গতি শতাংশ হিসাবে নির্ধারণ করে। এটি আরোহণ-সম্পর্কিত পরবর্তী যেকোনো ব্লককে প্রভাবিত করবে। ডিফল্ট আরোহণের গতি হলো ৫০%।
উঠার গতি [100]% সেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
বেগ |
যে গতিতে ড্রোনটি উপরে উঠবে, তার শতাংশ। |
উদাহরণ
শুরু হলে
[Raise the drone quickly before landing.]
[300] [mm v] উচ্চতায় উড্ডয়ন করো ▶
[1] সেকেন্ড অপেক্ষা করো
উঠার গতি [100]% সেট করো
[উপরে v] দিকে (500) [mm v] উঠো ▶
অবতরণ করো ▶
সরণ বেগ নির্ধারণ করুন#
set move velocity স্ট্যাক ব্লকটি ডিফল্ট চলাচল বেগ শতাংশ হিসাবে নির্ধারণ করে। এটি এর পরবর্তী চলাচল-সম্পর্কিত যেকোনো ব্লককে প্রভাবিত করবে। ডিফল্ট চলাচল বেগ হলো ৫০%।
চলার গতি [100]% সেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
বেগ |
ড্রোনটি যে বেগে চলবে, তার শতাংশ। |
উদাহরণ
শুরু হলে
[Move forward quickly, then reverse slowly.]
[500] [mm v] উচ্চতায় উড্ডয়ন করো ▶
চলার গতি [100]% সেট করো
[সামনে v] দিকে [500] [mm v] চলো ▶
(1) সেকেন্ড অপেক্ষা করো
চলার গতি [20]% সেট করো
[বিপরীত v] দিকে [500] [mm v] চলো ▶
অবতরণ করো ▶
মোড় নেওয়ার গতি নির্ধারণ করুন#
সেট টার্ন ভেলোসিটি স্ট্যাক ব্লকটি ডিফল্ট টার্নিং ভেলোসিটি শতাংশ হিসাবে নির্ধারণ করে। এটি টার্নিং-সম্পর্কিত পরবর্তী যেকোনো ব্লককে প্রভাবিত করবে। ডিফল্ট টার্ন ভেলোসিটি হলো ৫০%।
ঘোরার গতি [100]% সেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
বেগ |
যে বেগে ড্রোনটি ঘুরবে, তার শতাংশ। |
উদাহরণ
শুরু হলে
[Turn clockwise quickly, then counterclockwise slowly.]
[500] [mm v] উচ্চতায় উড্ডয়ন করো ▶
ঘোরার গতি [100]% সেট করো
[ডান v] দিকে [360] ডিগ্রি ঘোরো ▶
(1) সেকেন্ড অপেক্ষা করো
ঘোরার গতি [20]% সেট করো
[বাম v] দিকে [360] ডিগ্রি ঘোরো ▶
অবতরণ করো ▶
অবস্থান#
অবস্থান#
পজিশন রিপোর্টার ব্লকটি ড্রোনটির বর্তমান x, y, বা z স্থানাঙ্ককে একটি পূর্ণসংখ্যা হিসেবে রিপোর্ট করে। একটি প্রজেক্টের শুরুতে, ড্রোনটির বর্তমান অবস্থান স্বয়ংক্রিয়ভাবে (0, 0, 0)-তে সেট করা হয়।
[mm v]-এ [x v]-এর অবস্থান
প্যারামিটার |
বর্ণনা |
|---|---|
অক্ষ |
কোন অক্ষের স্থানাঙ্ক জানাতে হবে:
|
ইউনিট |
পরিমাপের একক: মিমি (মিলিমিটার) বা ইঞ্চি। |
উদাহরণ
শুরু হলে
[Fly to position (0, 300, 500).]
[500] [mm v] উচ্চতায় উড্ডয়ন করো ▶
[1] সেকেন্ড অপেক্ষা করো
[সামনে v] দিকে চলো
<([mm v]-এ [y v]-এর অবস্থান) [math_greater_than v] [300]> না হওয়া পর্যন্ত অপেক্ষা করো
ভাসমান থাকো
[1] সেকেন্ড অপেক্ষা করো
অবতরণ করো ▶
সর্বোচ্চ z উচ্চতা পান#
get max z height রিপোর্টার ব্লকটি ড্রোনটির সর্বোচ্চ পৌঁছানোর উচ্চতা রিপোর্ট করে।
(get max z height in [mm v])
প্যারামিটার |
বর্ণনা |
|---|---|
ইউনিট |
পরিমাপের একক: মিমি (মিলিমিটার) বা ইঞ্চি। |
উদাহরণ
শুরু হলে :: hat events
[Display the new z height limit.]
স্ক্রিনে (get max z height in [mm v]) প্রিন্ট করো ▶
স্ক্রিনে পরের সারিতে কার্সার নিয়ে যাও
[500] [mm v] উচ্চতায় উড্ডয়ন করো ▶
[mm v]-এ সর্বোচ্চ z উচ্চতা [1000] সেট করো
স্ক্রিনে (get max z height in [mm v]) প্রিন্ট করো ▶
[1] সেকেন্ড অপেক্ষা করো
অবতরণ করো ▶
সর্বোচ্চ z উচ্চতা সেট করুন#
set max z height স্ট্যাক ব্লকটি ড্রোনটি কত উঁচুতে উড়বে তার একটি সীমা নির্ধারণ করে দেয়।
[mm v]-এ সর্বোচ্চ z উচ্চতা [2500] সেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
সর্বোচ্চ z উচ্চতা |
z-অক্ষের সর্বোচ্চ মান, যা পূর্ণসংখ্যা বা দশমিক সংখ্যা হিসেবে প্রকাশ করতে হবে এবং যার উপরে ড্রোনটি উড়বে না। এর পরিসর ১০০০ থেকে ৫০০০ মিমি বা ৪০ থেকে ১৯৬ ইঞ্চি। |
ইউনিট |
পরিমাপের একক: মিমি (মিলিমিটার) বা ইঞ্চি। |
উদাহরণ
শুরু হলে
[Fly with controller under 1000 mm.]
[mm v]-এ সর্বোচ্চ z উচ্চতা [1000] সেট করো
(500) [mm v] উচ্চতায় উড্ডয়ন করো ▶
<কন্ট্রোলার বোতাম [7 v] চাপা হয়েছে?> না হওয়া পর্যন্ত পুনরাবৃত্তি করো
কন্ট্রোলার দিয়ে চলো
अंत
অবতরণ করো ▶
অবস্থান নির্ধারণ করুন#
সেট পজিশন স্ট্যাক ব্লকটি ড্রোনটির বর্তমান x, y, বা z স্থানাঙ্ককে একটি নির্দিষ্ট মানে সেট করে।
[x v]-এর অবস্থান [0] [mm v] সেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
অক্ষ |
অবস্থান নির্ধারণের জন্য স্থানাঙ্ক অক্ষ:
|
সমন্বয় করুন |
নতুন অবস্থানের মান নির্ধারণ করতে হবে। |
ইউনিট |
পরিমাপের একক: মিমি (মিলিমিটার) বা ইঞ্চি। |
উদাহরণ
শুরু হলে
[Set a new z position, then fly to z position -300.]
[800] [mm v] উচ্চতায় উড্ডয়ন করো ▶
[z v]-এর অবস্থান [0] [mm v] সেট করো
[1] সেকেন্ড অপেক্ষা করো
[নিচে v] দিকে উঠো
<([mm v]-এ [z v]-এর অবস্থান) [math_less_than v] [-300]> না হওয়া পর্যন্ত অপেক্ষা করো
ভাসমান থাকো
[1] সেকেন্ড অপেক্ষা করো
অবতরণ করো ▶
মূল্যবোধ#
ফ্লাইট অবস্থা#
ফ্লাইট স্টেট বুলিয়ান ব্লকটি জানায় যে ড্রোনটি নির্দিষ্ট ফ্লাইট স্টেটে আছে কি না।
সত্য — ড্রোনটি নির্দিষ্ট অবস্থায় আছে।
মিথ্যা — ড্রোনটি নির্দিষ্ট অবস্থায় নেই।
<উড়ানের অবস্থা কি [motors off v]?>
প্যারামিটার |
বর্ণনা |
|---|---|
রাজ্য |
যে উড্ডয়ন অবস্থাটি পরীক্ষা করতে হবে:
|
উদাহরণ
শুরু হলে
[Report the flight status as the drone takes off.]
স্ক্রিনে [Preparing for flight!] প্রিন্ট করো ◀ এবং কার্সার পরের সারিতে নিয়ে যাও
[800] [mm v] উচ্চতায় উড্ডয়ন করো ◀ এবং অপেক্ষা করো না
<flight state is [motor start v]> না হওয়া পর্যন্ত অপেক্ষা করো
স্ক্রিনে [Motors starting...] প্রিন্ট করো ◀ এবং কার্সার পরের সারিতে নিয়ে যাও
<flight state is [flight v]> না হওয়া পর্যন্ত অপেক্ষা করো
স্ক্রিনে [Take off!] প্রিন্ট করো ▶
নিরাপদ মোড#
সেফ মোড বুলিয়ান ব্লকটি জানায় যে ড্রোনটিতে প্রপেলার লক সক্রিয় আছে কিনা।
সত্য — প্রপেলার লক সক্রিয় করা আছে।
মিথ্যা — প্রপেলার লক সক্রিয় করা নেই।
<নিরাপদ মোড?>
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে
[Change the sound by enabling the Propeller Lock.]
চিরকাল
যদি <নিরাপদ মোড?> তাহলে
[ত্রুটি v] শব্দ বাজাও
অন্যথায়
[সফল v] শব্দ বাজাও
আরোহণ সক্রিয়#
climb active বুলিয়ান ব্লকটি জানায় যে ড্রোনটি উপরে উঠছে কি না।
সত্য — ড্রোনটি বর্তমানে উপরে উঠছে।
মিথ্যা — ড্রোনটি উপরে উঠছে না।
<উঠা সক্রিয়?>
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে
[After the drone starts to climb, play a sound and land.]
[500] [mm v] উচ্চতায় উড্ডয়ন করো ▶
[উপরে v] দিকে উঠো
[1] সেকেন্ড অপেক্ষা করো
যদি <উঠা সক্রিয়?> তাহলে
[লুপিং v] শব্দ বাজাও ▶
অবতরণ করো ▶
সক্রিয় পদক্ষেপ#
move active বুলিয়ান ব্লকটি জানায় যে ড্রোনটি বর্তমানে কোনো মুভ ব্লক ব্যবহার করছে কি না।
সত্য — ড্রোনটি বর্তমানে একটি মুভ ব্লক ব্যবহার করছে।
মিথ্যা — ড্রোনটি বর্তমানে কোনো মুভ ব্লক ব্যবহার করছে না।
<চলাচল সক্রিয়?>
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে
[After the drone starts to move, play a sound and land.]
[500] [mm v] উচ্চতায় উড্ডয়ন করো ▶
[সামনে v] দিকে চলো
[1] সেকেন্ড অপেক্ষা করো
যদি <চলাচল সক্রিয়?> তাহলে
[লুপিং v] শব্দ বাজাও ▶
অবতরণ করো ▶
সক্রিয় করুন#
turn active বুলিয়ান ব্লকটি জানায় যে ড্রোনটি ঘুরছে কি না।
সত্য — ড্রোনটি বর্তমানে ঘুরছে।
মিথ্যা — ড্রোনটি ঘুরছে না।
<ঘোরানো সক্রিয়?>
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে
[After the drone starts to turn, play a sound and land.]
(500) [mm v] উচ্চতায় উড্ডয়ন করো ▶
[ডান v] দিকে ঘোরো
[1] সেকেন্ড অপেক্ষা করো
যদি <ঘোরানো সক্রিয়?> তাহলে
[শনাক্ত হয়েছে v] শব্দ বাজাও ▶
অবতরণ করো ▶
ভাসমান#
hovering বুলিয়ান ব্লকটি জানায় যে ড্রোনটি তার অবস্থান বজায় রাখছে (অর্থাৎ বাতাসে ভাসছে) কি না।
সত্য — ড্রোনটি বর্তমানে তার অবস্থান বজায় রাখছে (স্থির অবস্থায় ভাসছে)।
মিথ্যা — ড্রোনটি বর্তমানে তার অবস্থান পরিবর্তন করছে।
<ভাসমান?>
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে
[Play a sound after the drone has finished taking off.]
[700] [mm v] উচ্চতায় উড্ডয়ন করো ▶
<ভাসমান?> না হওয়া পর্যন্ত অপেক্ষা করো
[2] সেকেন্ড অপেক্ষা করো
[বিরতি v] শব্দ বাজাও ▶
অবতরণ করো ▶
উড্ডয়ন#
টেকিং অফ বুলিয়ান ব্লকটি জানায় যে ড্রোনটি উড্ডয়নের প্রক্রিয়ায় আছে কি না।
সত্য — ড্রোনটি বর্তমানে উড্ডয়নের প্রক্রিয়ায় রয়েছে।
মিথ্যা — ড্রোনটি উড্ডয়নের প্রক্রিয়ায় নেই।
<উড্ডয়ন করছে?>
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে
[Play sounds while the drone is taking off.]
[700] [mm v] উচ্চতায় উড্ডয়ন করো ◀ এবং অপেক্ষা করো না
[1] সেকেন্ড অপেক্ষা করো
যখন <উড্ডয়ন করছে?>
[সেন্সিং v] শব্দ বাজাও ▶
অবতরণ#
landing বুলিয়ান ব্লকটি জানায় যে ড্রোনটি অবতরণের প্রক্রিয়ায় আছে কি না।
সত্য — ড্রোনটি বর্তমানে অবতরণ করছে।
মিথ্যা — ড্রোনটি অবতরণ করছে না।
<অবতরণ করছে?>
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে
[Play sounds while the drone is landing.]
(500) [mm v] উচ্চতায় উড্ডয়ন করো ▶
[1] সেকেন্ড অপেক্ষা করো
অবতরণ করো ◀ এবং অপেক্ষা করো না
[1] সেকেন্ড অপেক্ষা করো
যখন <অবতরণ করছে?>
[লুপিং v] শব্দ বাজাও ▶
অবতরণ করা হয়েছে#
landed বুলিয়ান ব্লকটি জানায় ড্রোনটি অবতরণ করেছে কি না।
সত্য — ড্রোনটি অবতরণ করেছে।
মিথ্যা — ড্রোনটি অবতরণ করেনি।
<অবতরণ হয়েছে?>
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে
[Celebrate a successful landing.]
(500) [mm v] উচ্চতায় উড্ডয়ন করো ▶
(1) সেকেন্ড অপেক্ষা করো
অবতরণ করো ▶
যদি <landed> তাহলে
[সফল v] শব্দ বাজাও ▶