
Κίνηση#
Εισαγωγή#
Το VEX AIR Drone διαθέτει τέσσερις έλικες, που του επιτρέπουν να κινείται προς οποιαδήποτε κατεύθυνση και να περιστρέφεται ανεξάρτητα. Η λειτουργία Motion παρέχει μεθόδους για κίνηση, στροφή, ρυθμίσεις ταχύτητας και παρακολούθηση θέσης.
Παρακάτω είναι μια λίστα με τα διαθέσιμα μπλοκ:
Ενέργειες — Μετακίνηση και περιστροφή του drone.
απογείωση — Ανυψώνει το drone σε ένα καθορισμένο ύψος.
προσγείωση — Προσγειώνει το drone.
αερόστατο — Διατηρεί το drone στη θέση του.
ανάβαση — Μετακινεί το drone σε μια καθορισμένη κάθετη κατεύθυνση.
ανέβα για — Μετακινεί το drone σε μια καθορισμένη κάθετη κατεύθυνση για μια συγκεκριμένη απόσταση.
ανάβαση στη θέση z — Μετακινεί το drone σε μια καθορισμένη θέση στον άξονα z.
κίνηση — Μετακινεί το drone προς τα εμπρός, προς τα πίσω, αριστερά ή δεξιά.
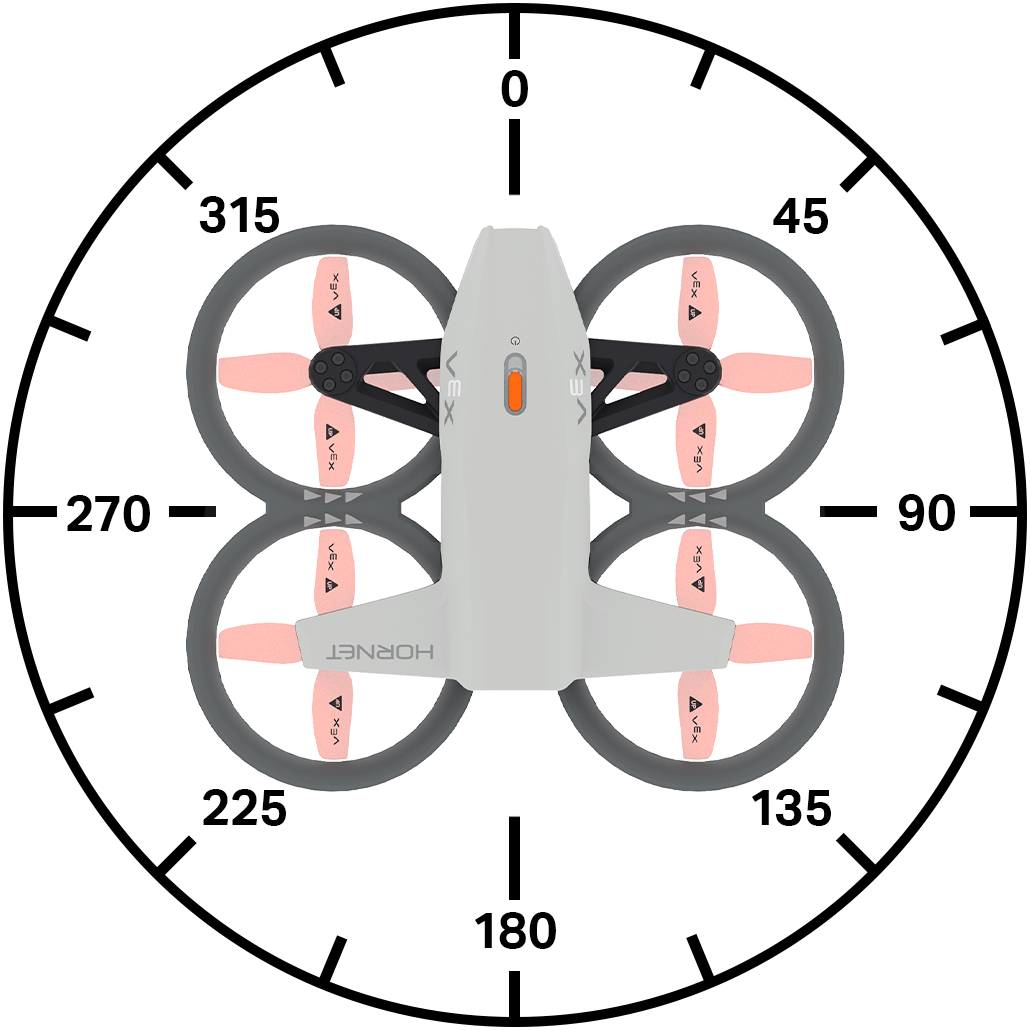
κίνηση υπό γωνία — Μετακινεί το drone σε μια καθορισμένη κατεύθυνση χρησιμοποιώντας μια γωνία.
κίνηση για — Μετακινεί το drone σε μια συγκεκριμένη κατεύθυνση για μια καθορισμένη απόσταση.
κίνηση υπό γωνία για — Μετακινεί το drone υπό συγκεκριμένη γωνία για μια καθορισμένη απόσταση.
μετακίνηση σε — Μετακινεί το drone σε μια καθορισμένη θέση.
στροφή — Περιστρέφει το drone αριστερά ή δεξιά.
στροφή για — Περιστρέφει το drone για έναν καθορισμένο αριθμό μοιρών.
στροφή στην κατεύθυνση — Περιστρέφει το drone ώστε να είναι στραμμένο προς μια συγκεκριμένη κατεύθυνση.
κίνηση με χειριστήριο — Επιτρέπει την οδήγηση του drone χρησιμοποιώντας το χειριστήριο.
Έλεγχος πτήσης — Προσαρμογή ρυθμίσεων πτήσης.
ορισμός οπτικής γωνίας διεύθυνσης — Ορίζει την οπτική γωνία για την διεύθυνση του drone.
ορισμός κίνησης — Ορίζει το στυλ κίνησης του drone.
Ρυθμίσεις — Προσαρμόστε την κίνηση και τις ταχύτητες στροφής.
ορισμός ταχύτητας ανόδου — Ορίζει την προεπιλεγμένη ταχύτητα ανόδου.
ορισμός ταχύτητας κίνησης — Ορίζει την προεπιλεγμένη ταχύτητα κίνησης.
ορισμός ταχύτητας στροφής — Ορίζει την προεπιλεγμένη ταχύτητα στροφής.
Θέση — Παρακολούθηση και τροποποίηση της θέσης του drone.
θέση — Επιστρέφει την τρέχουσα συντεταγμένη x, y ή z του drone.
λήψη μέγιστου ύψους z — Επιστρέφει το μέγιστο ύψος που μπορεί να φτάσει το drone.
ορισμός μέγιστου ύψους z - Ορίζει ένα όριο στο πόσο ψηλά θα πετάει το drone.
ορισμός θέσης — Ορίζει χειροκίνητα τη θέση x, y ή z του drone.
Τιμές — Ελέγξτε την κατάσταση της κίνησης.
κατάσταση πτήσης — Επιστρέφει την τρέχουσα κατάσταση του drone.
ασφαλής λειτουργία — Επιστρέφει την κατάσταση κλειδώματος της προπέλας του drone.
ενεργή ανάβαση — Επιστρέφει εάν το drone βρίσκεται σε ανάβαση τη δεδομένη στιγμή.
ενεργή μετακίνηση — Επιστρέφει εάν το drone κινείται αυτήν τη στιγμή.
ενεργοποίηση ενεργοποίησης — Επιστρέφει εάν το drone περιστρέφεται αυτήν τη στιγμή.
αιωρούμενο — Επιστρέφει εάν το drone αιωρείται αυτήν τη στιγμή.
απογείωση — Επιστρέφει εάν το drone απογειώνεται αυτήν τη στιγμή.
προσγείωση — Επιστρέφει εάν το drone προσγειώνεται αυτήν τη στιγμή.
προσγειώθηκε — Επιστρέφει εάν το drone έχει προσγειωθεί.
Ενέργειες#
απογείωση#
Το μπλοκ στοίβας απογείωσης θέτει σε λειτουργία τις έλικες και σηκώνει το drone στον αέρα. Αυτό το μπλοκ πρέπει να χρησιμοποιηθεί πριν γίνουν άλλες κινήσεις.
απογείωση σε [500] [mm v] ▶
Παράμετροι |
Περιγραφή |
|---|---|
σκαρφάλωμα σε |
Η θέση z (ύψος) στην οποία θα ανέβει το drone. |
μονάδες |
Η μονάδα μέτρησης: mm (χιλιοστά) ή ίντσες. |
και μην περιμένεις |
Επιλέξτε το βέλος (▶) για να επεκτείνετε το μπλοκ ώστε να λέει και μην περιμένετε, ώστε το επόμενο μπλοκ στη στοίβα να εκτελεστεί αμέσως. |
Παράδειγμα
όταν ξεκινά
[Fly for 1 second.]
απογείωση σε [500] [mm v] ▶
περίμενε [1] δευτερόλεπτα
προσγείωση ▶
γη#
Το μπλοκ land stack κατεβάζει το drone στο έδαφος. Οι έλικες θα συνεχίσουν να λειτουργούν μέχρι να σταματήσει το έργο.
προσγείωση ▶
Παράμετροι |
Περιγραφή |
|---|---|
και μην περιμένεις |
Επιλέξτε το βέλος (▶) για να επεκτείνετε το μπλοκ ώστε να λέει και μην περιμένετε, ώστε το επόμενο μπλοκ στη στοίβα να εκτελεστεί αμέσως. |
Παράδειγμα
όταν ξεκινά
[Land after 1 second.]
απογείωση σε (500) [mm v] ▶
περίμενε [1] δευτερόλεπτα
προσγείωση ▶
φτερουγίζω#
Το μπλοκ στοίβας αιωρούμενο εμποδίζει το drone να κινηθεί προς οποιαδήποτε κατεύθυνση και διατηρεί την τρέχουσα θέση του στον αέρα.
αιώρηση
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Παράδειγμα
όταν ξεκινά
[Hold current position for 3 seconds after moving forward.]
απογείωση σε (500) [mm v] ▶
κίνηση [εμπρός v]
περίμενε [1] δευτερόλεπτα
αιώρηση
περίμενε [3] δευτερόλεπτα
προσγείωση ▶
αναρρίχηση#
Το μπλοκ στοίβας ανόδου μετακινεί το drone σε μια καθορισμένη κάθετη κατεύθυνση.
ανύψωση [πάνω v]
Παράμετροι |
Περιγραφή |
|---|---|
κατεύθυνση |
Η κατεύθυνση προς την οποία θα πετάξει το drone: πάνω ή κάτω. |
Παράδειγμα
όταν ξεκινά
[Climb upwards for 2 seconds.]
απογείωση σε (500) [mm v] ▶
περίμενε [2] δευτερόλεπτα
ανύψωση [πάνω v]
περίμενε [2] δευτερόλεπτα
προσγείωση ▶
σκαρφάλωμα για#
Το μπλοκ στοίβας ανέβα για μετακινεί το drone σε μια καθορισμένη κάθετη κατεύθυνση για μια συγκεκριμένη απόσταση.
ανύψωση [πάνω v] για (500) [mm v] ▶
Παράμετροι |
Περιγραφή |
|---|---|
κατεύθυνση |
Η κατεύθυνση προς την οποία θα πετάξει το drone: πάνω ή κάτω. |
απόσταση |
Η απόσταση που θα πετάξει το drone. |
μονάδες |
Η μονάδα μέτρησης: mm (χιλιοστά) ή ίντσες. |
και μην περιμένεις |
Επιλέξτε το βέλος (▶) για να επεκτείνετε το μπλοκ ώστε να λέει και μην περιμένετε, ώστε το επόμενο μπλοκ στη στοίβα να εκτελεστεί αμέσως. |
Παράδειγμα
όταν ξεκινά
[Lower drone before landing.]
απογείωση σε [700] [mm v] ▶
περίμενε [1] δευτερόλεπτα
ανύψωση [κάτω v] για [300] [mm v] ▶
περίμενε [1] δευτερόλεπτα
προσγείωση ▶
ανεβείτε στη θέση z#
Το μπλοκ στοίβας ανάβαση στη θέση z μετακινεί το drone σε μια καθορισμένη θέση στον άξονα z.
ανύψωση σε θέση z [500] [mm v] ▶
Παράμετροι |
Περιγραφή |
|---|---|
θέση z |
Στη θέση z, ως ακέραιος ή δεκαδικός αριθμός, θα ανέβει το drone. |
μονάδες |
Η μονάδα μέτρησης: mm (χιλιοστά) ή ίντσες. |
και μην περιμένεις |
Επιλέξτε το βέλος (▶) για να επεκτείνετε το μπλοκ ώστε να λέει και μην περιμένετε, ώστε το επόμενο μπλοκ στη στοίβα να εκτελεστεί αμέσως. |
Παράδειγμα
όταν ξεκινά
[Reach 500 mm after takeoff.]
απογείωση σε [300] [mm v] ▶
περίμενε [1] δευτερόλεπτα
ανύψωση σε θέση z [500] [mm v] ▶
περίμενε [1] δευτερόλεπτα
προσγείωση ▶
κίνηση#
Το μπλοκ στοίβας move μετακινεί το drone σε τέσσερις συγκεκριμένες κατευθύνσεις χρησιμοποιώντας την τρέχουσα move velocity.
κίνηση [εμπρός v]
Παράμετροι |
Περιγραφή |
|---|---|
κατεύθυνση |
Μετακινήστε το drone προς μία από τις ακόλουθες κατευθύνσεις:
|
Παράδειγμα
όταν ξεκινά
[Move forward for 2 seconds.]
απογείωση σε [500] [mm v] ▶
κίνηση [εμπρός v]
περίμενε [2] δευτερόλεπτα
προσγείωση ▶
κινούμαι υπό γωνία#
Το μπλοκ στοίβας κίνηση υπό γωνία μετακινεί το drone υπό καθορισμένη γωνία χρησιμοποιώντας την τρέχουσα ταχύτητα κίνησης.
κίνηση σε (90) μοίρες
Παράμετροι |
Περιγραφή |
|---|---|
γωνία |
Η γωνία, ως ακέραιος ή δεκαδικός αριθμός, υπό την οποία κινείται το drone, η οποία κυμαίνεται από 0 έως 359 μοίρες. |
Παραδείγματα
όταν ξεκινά
[Move left for 2 seconds.]
απογείωση σε [500] [mm v] ▶
κίνηση σε [270] μοίρες
περίμενε [2] δευτερόλεπτα
προσγείωση ▶
κίνηση για#
Το μπλοκ στοίβας κίνηση για μετακινεί το drone σε τέσσερις συγκεκριμένες κατευθύνσεις για μια συγκεκριμένη απόσταση χρησιμοποιώντας την τρέχουσα ταχύτητα κίνησης.
κίνηση [εμπρός v] για (200) [mm v] ▶
Παράμετροι |
Περιγραφή |
|---|---|
κατεύθυνση |
Μετακινήστε το drone προς μία από τις ακόλουθες κατευθύνσεις:
|
απόσταση |
Η απόσταση, ως ακέραιος ή δεκαδικός αριθμός, που θα διανύσει το drone. |
μονάδες |
Η μονάδα μέτρησης: mm (χιλιοστά) ή ίντσες. |
και μην περιμένεις |
Επιλέξτε το βέλος (▶) για να επεκτείνετε το μπλοκ ώστε να λέει και μην περιμένετε, ώστε το επόμενο μπλοκ στη στοίβα να εκτελεστεί αμέσως. |
Παράδειγμα
όταν ξεκινά
[Move forward for 200 mm.]
απογείωση σε [500] [mm v] ▶
κίνηση [εμπρός v] για [200] [mm v] ▶
προσγείωση ▶
κινηθείτε υπό γωνία για#
Το μπλοκ στοίβας κίνηση υπό γωνία για μετακινεί το drone υπό συγκεκριμένη γωνία για μια καθορισμένη απόσταση χρησιμοποιώντας την τρέχουσα ταχύτητα κίνησης.
κίνηση σε (45) μοίρες για (200) [mm v] ▶
Παράμετροι |
Περιγραφή |
|---|---|
γωνία |
Η γωνία, ως ακέραιος ή δεκαδικός αριθμός, υπό την οποία κινείται το drone, η οποία κυμαίνεται από 0 έως 359 μοίρες. |
απόσταση |
Η απόσταση, ως ακέραιος ή δεκαδικός αριθμός, που θα διανύσει το drone. |
μονάδες |
Η μονάδα μέτρησης: mm (χιλιοστά) ή ίντσες. |
και μην περιμένεις |
Επιλέξτε το βέλος (▶) για να επεκτείνετε το μπλοκ ώστε να λέει και μην περιμένετε, ώστε το επόμενο μπλοκ στη στοίβα να εκτελεστεί αμέσως. |
Παραδείγματα
όταν ξεκινά
[Move diagonally for 500 mm.]
απογείωση σε [300] [mm v] ▶
κίνηση σε [45] μοίρες για [500] [mm v] ▶
προσγείωση ▶
μετακίνηση σε#
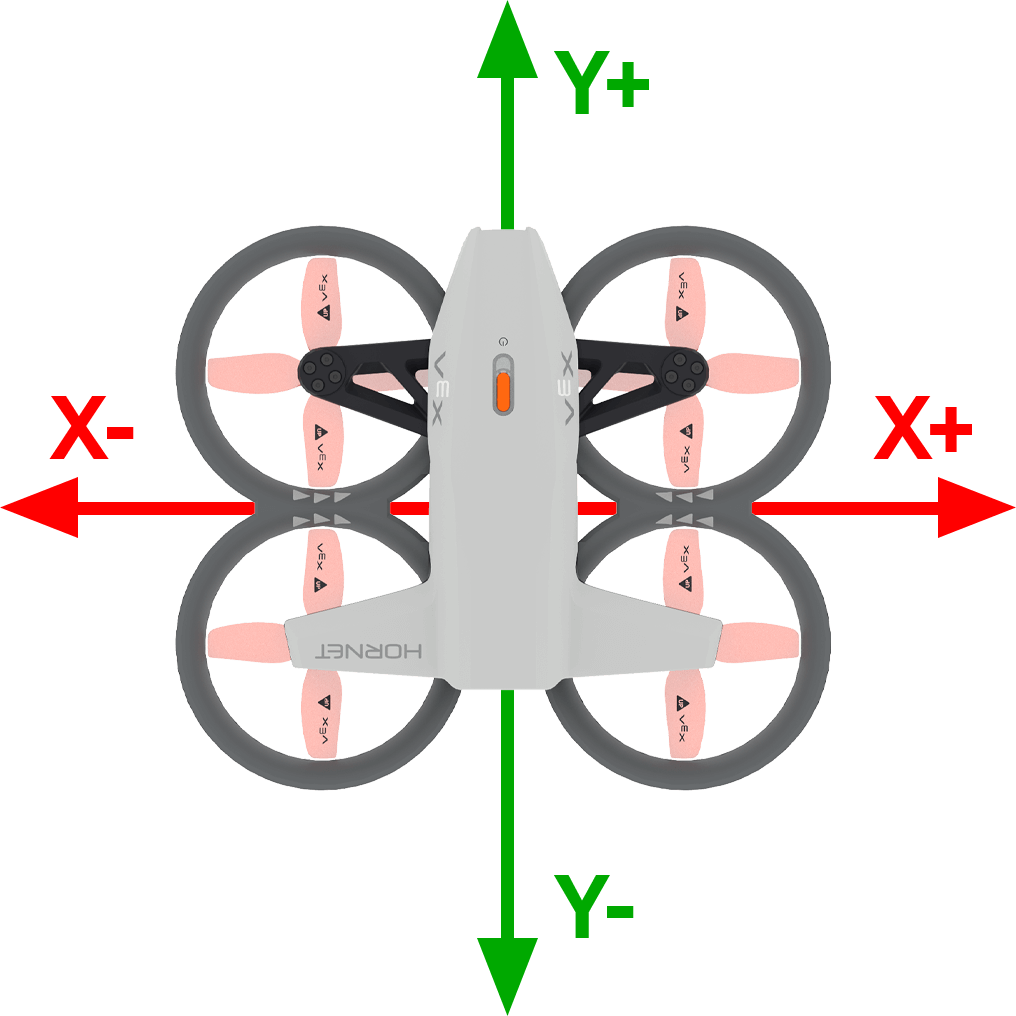
Το μπλοκ μετακίνηση σε στοίβας μετακινεί το drone σε μια συγκεκριμένη θέση στον αέρα διατηρώντας την ίδια κατεύθυνση.
κίνηση στο x: [1000] y: [1000] z: [1000] [mm v] ▶
Παράμετροι |
Περιγραφή |
|---|---|
χ |
Η συντεταγμένη x στην οποία θα κινηθεί το drone. |
y |
Η συντεταγμένη y στην οποία θα κινηθεί το drone. |
z |
Η συντεταγμένη z στην οποία θα ανέβει το drone. |
μονάδες |
Η μονάδα μέτρησης: mm (χιλιοστά) ή ίντσες. |
Παραδείγματα
όταν ξεκινά
[Move diagonally to (300, 300, 500).]
απογείωση σε [300] [mm v] ▶
περίμενε [2] δευτερόλεπτα
κίνηση στο x: [300] y: [300] z: [500] [mm v] ▶
περίμενε [2] δευτερόλεπτα
προσγείωση ▶
σειρά#
Το μπλοκ στοίβας στροφής στρέφει το drone σε μια συγκεκριμένη κατεύθυνση χρησιμοποιώντας την τρέχουσα ταχύτητα στροφής.
στροφή [δεξιά v]
Παράμετροι |
Περιγραφή |
|---|---|
κατεύθυνση |
Η κατεύθυνση προς την οποία περιστρέφεται το drone: δεξιά ή αριστερά. |
Παράδειγμα
όταν ξεκινά
[Turn to the right for 2 seconds.]
απογείωση σε [500] [mm v] ▶
στροφή [δεξιά v]
περίμενε [2] δευτερόλεπτα
προσγείωση ▶
στροφή για#
Το μπλοκ στοίβας στροφή για στρέφει το drone σε μια καθορισμένη κατεύθυνση για μια καθορισμένη απόσταση σε σχέση με την τρέχουσα κατεύθυνση στρόφιγγάς του χρησιμοποιώντας την τρέχουσα ταχύτητα στροφής.
στροφή [δεξιά v] για (90) μοίρες ▶
Παράμετροι |
Περιγραφή |
|---|---|
κατεύθυνση |
Η κατεύθυνση προς την οποία περιστρέφεται το drone: δεξιά ή αριστερά. |
γωνία |
Η γωνία, ως ακέραιος ή δεκαδικός αριθμός, υπό την οποία κινείται το drone, η οποία κυμαίνεται από 0 έως 359 μοίρες. |
και μην περιμένεις |
Επιλέξτε το βέλος (▶) για να επεκτείνετε το μπλοκ ώστε να λέει και μην περιμένετε, ώστε το επόμενο μπλοκ στη στοίβα να εκτελεστεί αμέσως. |
Παραδείγματα
όταν ξεκινά
[Turn around, then land.]
απογείωση σε [500] [mm v] ▶
στροφή [δεξιά v] για [180] μοίρες ▶
προσγείωση ▶
στροφή προς την κατεύθυνση#
Το μπλοκ στοίβας στροφή προς την κατεύθυνση στρέφει το drone προς μια συγκεκριμένη κατεύθυνση χρησιμοποιώντας την τρέχουσα ταχύτητα στροφής.
στροφή σε κατεύθυνση (270) μοίρες ▶
Παράμετροι |
Περιγραφή |
|---|---|
επικεφαλίδα |
Η κατεύθυνση προς την οποία θα στραφεί το drone από 0 έως 359 μοίρες. |
και μην περιμένεις |
Επιλέξτε το βέλος (▶) για να επεκτείνετε το μπλοκ ώστε να λέει και μην περιμένετε, ώστε το επόμενο μπλοκ στη στοίβα να εκτελεστεί αμέσως. |
Παραδείγματα
όταν ξεκινά
[Turn to face each of the cardinal headings.]
απογείωση σε [500] [mm v] ▶
στροφή σε κατεύθυνση (90) μοίρες ▶
περίμενε [1] δευτερόλεπτα
στροφή σε κατεύθυνση (180) μοίρες ▶
περίμενε [1] δευτερόλεπτα
στροφή σε κατεύθυνση (270) μοίρες ▶
περίμενε [1] δευτερόλεπτα
στροφή σε κατεύθυνση (0) μοίρες ▶
περίμενε [1] δευτερόλεπτα
προσγείωση ▶
κίνηση με το χειριστήριο#
Το μπλοκ στοίβας κίνηση με χειριστήριο σάς επιτρέπει να ελέγχετε το drone χρησιμοποιώντας το χειριστήριο VEX AIR Drone. Αυτό το μπλοκ πρέπει να χρησιμοποιείται μέσα σε έναν βρόχο για να ελέγχετε συνεχώς το drone. Εάν ο βρόχος σταματήσει και δεν υπάρχουν άλλα μπλοκ που να λένε στο drone να κινηθεί, το drone θα συνεχίσει να κινείται προς την τελευταία κατεύθυνση που κινούνταν.
κίνηση με χειριστήριο
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Παράδειγμα
όταν ξεκινά
[Move with controller until button 7 is pressed.]
απογείωση σε [500] [mm v] ▶
επανέλαβε μέχρι <κουμπί χειριστηρίου [7 v] πατημένο;>
κίνηση με χειριστήριο
τέλος
προσγείωση ▶
Έλεγχος πτήσης#
ορισμός κατεύθυνσης κατεύθυνσης#
Το μπλοκ στοίβας ορισμός οπτικής γωνίας διεύθυνσης ορίζει την οπτική γωνία που χρησιμοποιείται κατά την καθοδήγηση του drone.
ορισμός POV πλοήγησης σε [κανονική v]
Παράμετροι |
Περιγραφή |
|---|---|
στυλ |
Ορίζει την οπτική γωνία που χρησιμοποιείται για την καθοδήγηση του drone. τυπική σημαίνει ότι οι κινήσεις βασίζονται στην κατεύθυνση που βλέπει το drone τη δεδομένη στιγμή. ακέφαλη σημαίνει ότι οι κινήσεις βασίζονται στον προσανατολισμό του drone στην αρχή ενός έργου. |
Παράδειγμα
όταν ξεκινά
[Steer based on the drone's starting orienation until button 7 is pressed.]
απογείωση σε [500] [mm v] ▶
ορισμός POV πλοήγησης σε [headless v]
επανέλαβε μέχρι <κουμπί χειριστηρίου [7 v] πατημένο;>
κίνηση με χειριστήριο
τέλος
προσγείωση ▶
σετ κίνησης#
Το μπλοκ στοίβας ορισμός κίνησης ορίζει το στυλ κίνησης του drone.
Αυτό το στυλ κίνησης χρησιμοποιείται κατά την πτήση του drone με χειριστήριο.
ορισμός κίνησης σε [ακρίβεια v]
Παράμετροι |
Περιγραφή |
|---|---|
στυλ |
Ορίζει το στυλ που χρησιμοποιείται για την καθοδήγηση του drone:
|
Παράδειγμα
όταν ξεκινά
[Control the drone with the balanced movement style.]
απογείωση σε [500] [mm v] ▶
ορισμός κίνησης σε [ισορροπημένη v]
επανέλαβε μέχρι <κουμπί χειριστηρίου [7 v] πατημένο;>
κίνηση με χειριστήριο
τέλος
προσγείωση ▶
Ρυθμίσεις#
ορισμός ταχύτητας ανόδου#
Το μπλοκ στοίβας ορισμός ταχύτητας ανόδου ορίζει την προεπιλεγμένη ταχύτητα ανόδου ως ποσοστό. Αυτό θα επηρεάσει τυχόν επόμενα μπλοκ που σχετίζονται με την ανύψωση. Η προεπιλεγμένη ταχύτητα ανόδου είναι 50%.
ορισμός ταχύτητας ανόδου σε [100]%
Παράμετροι |
Περιγραφή |
|---|---|
ταχύτητα |
Η ταχύτητα με την οποία θα ανέβει το drone ως ποσοστό. |
Παράδειγμα
όταν ξεκινά
[Raise the drone quickly before landing.]
απογείωση σε [300] [mm v] ▶
περίμενε [1] δευτερόλεπτα
ορισμός ταχύτητας ανόδου σε [100]%
ανύψωση [πάνω v] για (500) [mm v] ▶
προσγείωση ▶
ορισμός ταχύτητας κίνησης#
Το μπλοκ στοίβας ορισμός ταχύτητας κίνησης ορίζει την προεπιλεγμένη ταχύτητα κίνησης ως ποσοστό. Αυτό θα επηρεάσει τυχόν επόμενα μπλοκ που σχετίζονται με την κίνηση. Η προεπιλεγμένη ταχύτητα κίνησης είναι 50%.
ορισμός ταχύτητας κίνησης σε [100]%
Παράμετροι |
Περιγραφή |
|---|---|
ταχύτητα |
Η ταχύτητα με την οποία θα κινηθεί το drone ως ποσοστό. |
Παράδειγμα
όταν ξεκινά
[Move forward quickly, then reverse slowly.]
απογείωση σε [500] [mm v] ▶
ορισμός ταχύτητας κίνησης σε [100]%
κίνηση [εμπρός v] για [500] [mm v] ▶
περίμενε (1) δευτερόλεπτα
ορισμός ταχύτητας κίνησης σε [20]%
κίνηση [αντίστροφα v] για [500] [mm v] ▶
προσγείωση ▶
ορισμός ταχύτητας στροφής#
Το μπλοκ στοίβας ορισμός ταχύτητας στροφής ορίζει την προεπιλεγμένη ταχύτητα στροφής ως ποσοστό. Αυτό θα επηρεάσει τυχόν επόμενα μπλοκ που σχετίζονται με τη στροφή. Η προεπιλεγμένη ταχύτητα στροφής είναι 50%.
ορισμός ταχύτητας στροφής σε [100]%
Παράμετροι |
Περιγραφή |
|---|---|
ταχύτητα |
Η ταχύτητα με την οποία θα περιστρέφεται το drone ως ποσοστό. |
Παράδειγμα
όταν ξεκινά
[Turn clockwise quickly, then counterclockwise slowly.]
απογείωση σε [500] [mm v] ▶
ορισμός ταχύτητας στροφής σε [100]%
στροφή [δεξιά v] για [360] μοίρες ▶
περίμενε (1) δευτερόλεπτα
ορισμός ταχύτητας στροφής σε [20]%
στροφή [αριστερά v] για [360] μοίρες ▶
προσγείωση ▶
Θέση#
θέση#
Το μπλοκ αναφοράς θέσης αναφέρει την τρέχουσα συντεταγμένη x, y ή z του drone ως ακέραιο αριθμό. Στην αρχή ενός έργου, η τρέχουσα θέση του drone ορίζεται αυτόματα σε (0, 0, 0).
θέση [x v] σε [mm v]
Παράμετροι |
Περιγραφή |
|---|---|
άξονας |
Ποιου άξονα να αναφερθεί η συντεταγμένη:
|
μονάδες |
Η μονάδα μέτρησης: mm (χιλιοστά) ή ίντσες. |
Παράδειγμα
όταν ξεκινά
[Fly to position (0, 300, 500).]
απογείωση σε [500] [mm v] ▶
περίμενε [1] δευτερόλεπτα
κίνηση [εμπρός v]
περίμενε μέχρι <(θέση [y v] σε [mm v]) [math_greater_than v] [300]>
αιώρηση
περίμενε [1] δευτερόλεπτα
προσγείωση ▶
λήψη μέγιστου ύψους z#
Το μπλοκ αναφοράς λήψη μέγιστου ύψους z αναφέρει το μέγιστο ύψος που μπορεί να φτάσει το drone.
(get max z height in [mm v])
Παράμετροι |
Περιγραφή |
|---|---|
μονάδες |
Η μονάδα μέτρησης: mm (χιλιοστά) ή ίντσες. |
Παράδειγμα
όταν ξεκινά :: hat events
[Display the new z height limit.]
εκτύπωση (get max z height in [mm v]) στην οθόνη ▶
μετακίνηση κέρσορα στην επόμενη σειρά στην οθόνη
απογείωση σε [500] [mm v] ▶
ορισμός μέγιστου ύψους z σε [1000] [mm v]
εκτύπωση (get max z height in [mm v]) στην οθόνη ▶
περίμενε [1] δευτερόλεπτα
προσγείωση ▶
ορισμός μέγιστου ύψους z#
Το μπλοκ στοίβας ορισμός μέγιστου ύψους z ορίζει ένα όριο στο πόσο ψηλά θα πετάξει το drone.
ορισμός μέγιστου ύψους z σε [2500] [mm v]
Παράμετροι |
Περιγραφή |
|---|---|
μέγιστο ύψος z |
Η μέγιστη τιμή του άξονα z, ως ακέραιος ή δεκαδικός αριθμός, πάνω από την οποία το drone δεν θα πετάξει, κυμαίνεται από 1000 έως 5000 mm ή 40 έως 196 ίντσες. |
μονάδες |
Η μονάδα μέτρησης: mm (χιλιοστά) ή ίντσες. |
Παράδειγμα
όταν ξεκινά
[Fly with controller under 1000 mm.]
ορισμός μέγιστου ύψους z σε [1000] [mm v]
απογείωση σε (500) [mm v] ▶
επανέλαβε μέχρι <κουμπί χειριστηρίου [7 v] πατημένο;>
κίνηση με χειριστήριο
τέλος
προσγείωση ▶
ορισμός θέσης#
Το μπλοκ στοίβας ορισμός θέσης ορίζει την τρέχουσα συντεταγμένη x, y ή z του drone σε μια καθορισμένη τιμή.
ορισμός θέσης [x v] σε [0] [mm v]
Παράμετροι |
Περιγραφή |
|---|---|
άξονας |
Ο άξονας συντεταγμένων για τον οποίο θα οριστεί η θέση:
|
συντεταγμένη |
Η νέα τιμή θέσης που θα οριστεί. |
μονάδες |
Η μονάδα μέτρησης: mm (χιλιοστά) ή ίντσες. |
Παράδειγμα
όταν ξεκινά
[Set a new z position, then fly to z position -300.]
απογείωση σε [800] [mm v] ▶
ορισμός θέσης [z v] σε [0] [mm v]
περίμενε [1] δευτερόλεπτα
ανύψωση [κάτω v]
περίμενε μέχρι <(θέση [z v] σε [mm v]) [math_less_than v] [-300]>
αιώρηση
περίμενε [1] δευτερόλεπτα
προσγείωση ▶
Αξίες#
κατάσταση πτήσης#
Το μπλοκ Boolean της κατάστασης πτήσης αναφέρει εάν το drone βρίσκεται στην καθορισμένη κατάσταση πτήσης.
Σωστό — Το drone βρίσκεται στην καθορισμένη κατάσταση.
Λάθος — Το drone δεν βρίσκεται στην καθορισμένη κατάσταση.
<η κατάσταση πτήσης είναι [motors off v];>
Παράμετροι |
Περιγραφή |
|---|---|
κατάσταση |
Η κατάσταση πτήσης που πρέπει να ελεγχθεί:
|
Παράδειγμα
όταν ξεκινά
[Report the flight status as the drone takes off.]
εκτύπωση [Preparing for flight!] στην οθόνη ◀ και μετακίνηση κέρσορα στην επόμενη γραμμή
απογείωση σε [800] [mm v] ◀ και μη περιμένεις
περίμενε μέχρι <flight state is [motor start v]>
εκτύπωση [Motors starting...] στην οθόνη ◀ και μετακίνηση κέρσορα στην επόμενη γραμμή
περίμενε μέχρι <flight state is [flight v]>
εκτύπωση [Take off!] στην οθόνη ▶
ασφαλής λειτουργία#
Το μπλοκ Boolean της ασφαλούς λειτουργίας αναφέρει εάν το Κλείδωμα προπέλας είναι ενεργοποιημένο στο drone.
Αληθές — Το κλείδωμα προπέλας είναι ενεργοποιημένο.
Ψευδές — Το κλείδωμα προπέλας δεν είναι ενεργοποιημένο.
<ασφαλής λειτουργία;>
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Παράδειγμα
όταν ξεκινά
[Change the sound by enabling the Propeller Lock.]
για πάντα
αν <ασφαλής λειτουργία;> τότε
αναπαραγωγή ήχου [σφάλμα v]
αλλιώς
αναπαραγωγή ήχου [επιτυχία v]
ενεργή αναρρίχηση#
Το μπλοκ ενεργή ανάβαση Boolean αναφέρει εάν το drone ανεβαίνει.
Σωστά — Το drone κάνει αναρρίχηση αυτή τη στιγμή.
Λάθος — Το drone δεν ανεβαίνει.
<άνοδος ενεργή;>
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Παράδειγμα
όταν ξεκινά
[After the drone starts to climb, play a sound and land.]
απογείωση σε [500] [mm v] ▶
ανύψωση [πάνω v]
περίμενε [1] δευτερόλεπτα
αν <άνοδος ενεργή;> τότε
αναπαραγωγή ήχου [looping v] ▶
προσγείωση ▶
ενεργή κίνηση#
Το μπλοκ Boolean της ενεργής κίνησης αναφέρει εάν το drone χρησιμοποιεί αυτήν τη στιγμή ένα μπλοκ κίνησης.
Σωστά — Το drone χρησιμοποιεί αυτήν τη στιγμή ένα μπλοκ κίνησης.
Λάθος — Το drone δεν χρησιμοποιεί αυτήν τη στιγμή μπλοκ κίνησης.
<κίνηση ενεργή;>
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Παράδειγμα
όταν ξεκινά
[After the drone starts to move, play a sound and land.]
απογείωση σε [500] [mm v] ▶
κίνηση [εμπρός v]
περίμενε [1] δευτερόλεπτα
αν <κίνηση ενεργή;> τότε
αναπαραγωγή ήχου [looping v] ▶
προσγείωση ▶
ενεργοποιηθεί#
Το μπλοκ Boolean της ενεργής στροφής αναφέρει εάν το drone στρέφεται.
Σωστά — Το drone γυρίζει αυτή τη στιγμή.
Λάθος — Το drone δεν γυρίζει.
<στροφή ενεργή;>
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Παράδειγμα
όταν ξεκινά
[After the drone starts to turn, play a sound and land.]
απογείωση σε (500) [mm v] ▶
στροφή [δεξιά v]
περίμενε [1] δευτερόλεπτα
αν <στροφή ενεργή;> τότε
αναπαραγωγή ήχου [εντοπίστηκε v] ▶
προσγείωση ▶
φτερούγισμα#
Το αιωρούμενο Boolean μπλοκ αναφέρει εάν το drone διατηρεί τη θέση του (αιωρείται).
Σωστά — Το drone διατηρεί αυτήν τη στιγμή τη θέση του (αιωρείται).
Λάθος — Το drone αλλάζει αυτή τη στιγμή τη θέση του.
<σε αιώρηση;>
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Παράδειγμα
όταν ξεκινά
[Play a sound after the drone has finished taking off.]
απογείωση σε [700] [mm v] ▶
περίμενε μέχρι <σε αιώρηση;>
περίμενε [2] δευτερόλεπτα
αναπαραγωγή ήχου [παύση v] ▶
προσγείωση ▶
απογείωση#
Το μπλοκ Boolean της απογείωσης αναφέρει εάν το drone βρίσκεται σε διαδικασία απογείωσης.
Σωστά — Το drone βρίσκεται αυτή τη στιγμή σε διαδικασία απογείωσης.
Λάθος — Το drone δεν βρίσκεται σε διαδικασία απογείωσης.
<σε απογείωση;>
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Παράδειγμα
όταν ξεκινά
[Play sounds while the drone is taking off.]
απογείωση σε [700] [mm v] ◀ και μη περιμένεις
περίμενε [1] δευτερόλεπτα
ενώ <σε απογείωση;>
αναπαραγωγή ήχου [αίσθηση v] ▶
προσγείωση#
Το μπλοκ Boolean της προσγείωσης αναφέρει εάν το drone βρίσκεται σε διαδικασία προσγείωσης.
Σωστά — Το drone βρίσκεται αυτή τη στιγμή στη διαδικασία προσγείωσης.
Λάθος — Το drone δεν βρίσκεται σε διαδικασία προσγείωσης.
<σε προσγείωση;>
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Παράδειγμα
όταν ξεκινά
[Play sounds while the drone is landing.]
απογείωση σε (500) [mm v] ▶
περίμενε [1] δευτερόλεπτα
προσγείωση ◀ και μη περιμένεις
περίμενε [1] δευτερόλεπτα
ενώ <σε προσγείωση;>
αναπαραγωγή ήχου [looping v] ▶
προσγειώθηκε#
Το μπλοκ προσγειώθηκε Boolean αναφέρει εάν το drone έχει προσγειωθεί.
Σωστά — Το drone προσγειώθηκε.
Λάθος — Το drone δεν έχει προσγειωθεί.
<έχει προσγειωθεί;>
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Παράδειγμα
όταν ξεκινά
[Celebrate a successful landing.]
απογείωση σε (500) [mm v] ▶
περίμενε (1) δευτερόλεπτα
προσγείωση ▶
αν <landed> τότε
αναπαραγωγή ήχου [επιτυχία v] ▶