Utilisation de l’électroaimant#
Ce tutoriel vous guide pas à pas dans l’utilisation de l’électroaimant pour manipuler un disque dans VEXcode GO. À la fin, vous disposerez d’un projet qui saisit un disque, attend, puis le dépose.
Assurez-vous que votre robot possède un électroaimant connecté. Consultez la section Configuration des périphériques si vous n’en avez pas encore ajouté.
Fixez un bloc aimant d’énergie, réglé sur boost, sous le bloc lors du démarrage, pour ramasser un disque.
au démarrage :: hat events
activer [Magnet2 v] sur [saisir v]
Ajoutez un bloc attente pour donner à votre robot le temps de réagir avant de lâcher le disque.
au démarrage :: hat events
activer [Magnet2 v] sur [saisir v]
attendre [1] secondes
Fixez un autre bloc aimant d’énergie sous le bloc attendre.
au démarrage :: hat events
activer [Magnet2 v] sur [saisir v]
attendre [1] secondes
activer [Magnet2 v] sur [saisir v]
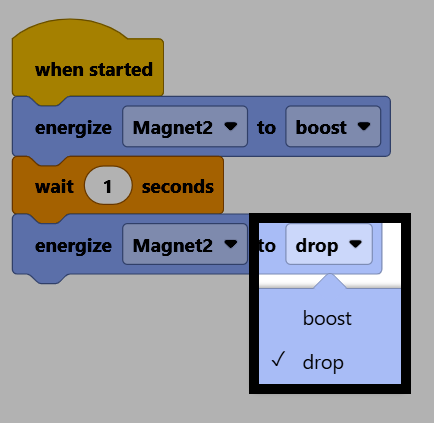
Modifiez le paramètre en drop pour libérer le disque.
Fixez un bloc drive for sous le deuxième bloc energy magnet.
au démarrage :: hat events
activer [Magnet2 v] sur [saisir v]
attendre [1] secondes
activer [Magnet2 v] sur [déposer v]
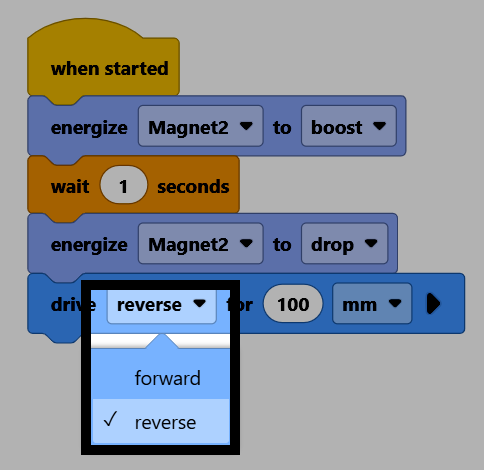
se déplacer [avant v] sur (100) [mm v] ▶
Modifiez le paramètre de direction sur inverse pour vous éloigner du disque une fois qu’il aura été lâché.
Assurez-vous que votre robot est connecté à VEXcode. Consultez la section Connexion à votre robot s’il n’est pas encore connecté.
Sélectionnez Démarrer pour lancer le projet. L’électroaimant saisira un disque, attendra une seconde, le déposera, puis s’éloignera.