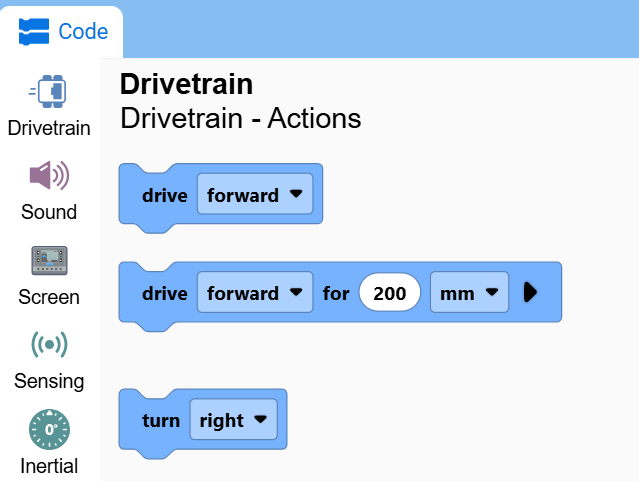
Configuration d’une transmission#
Ce tutoriel vous guide pas à pas dans la configuration d’une transmission dans VEXcode IQ (2e génération). À la fin, vous aurez ajouté et configuré une transmission.
Sélectionnez l’onglet Appareils.
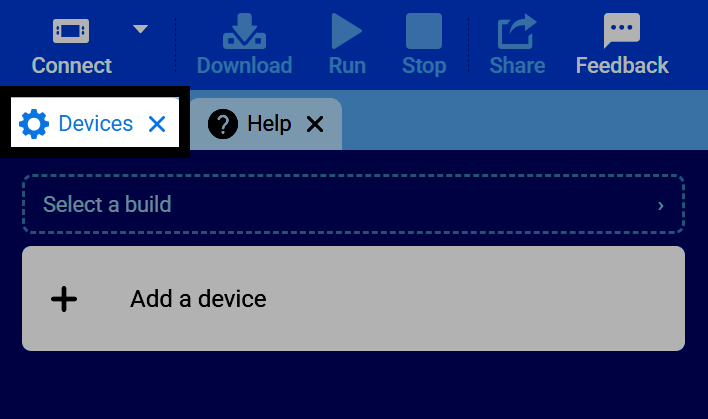
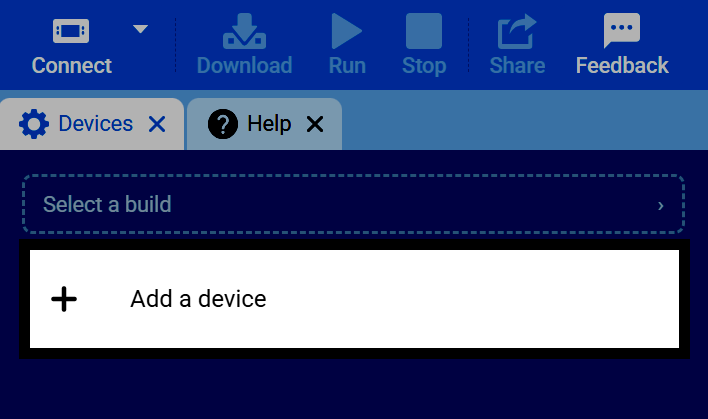
Sélectionnez Ajouter un appareil.
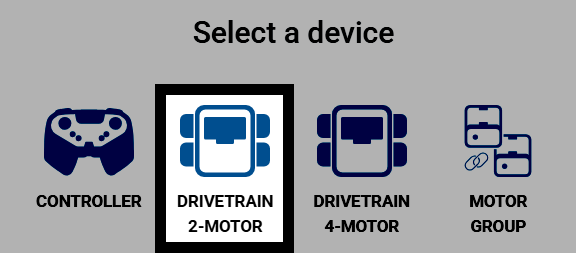
Sélectionnez Transmission à 2 moteurs.
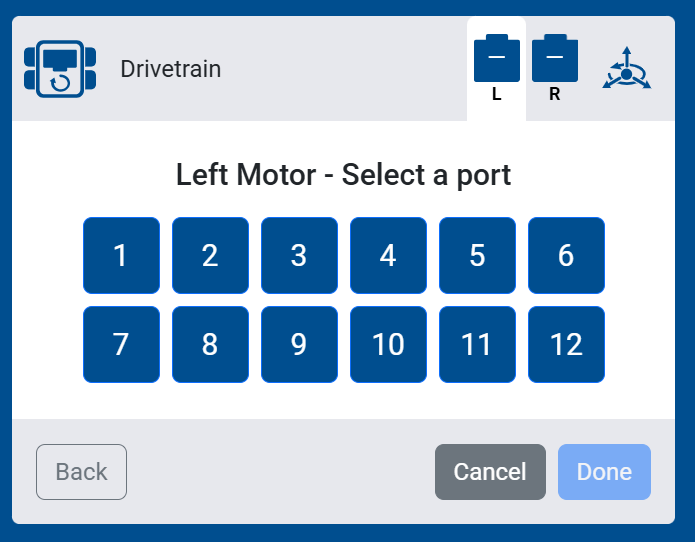
Sélectionnez le port auquel le moteur gauche est connecté.
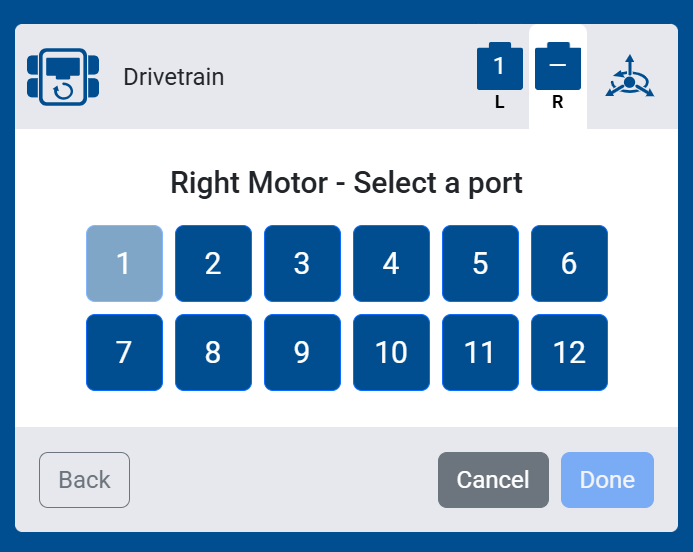
Sélectionnez le port auquel le moteur de droite est connecté.
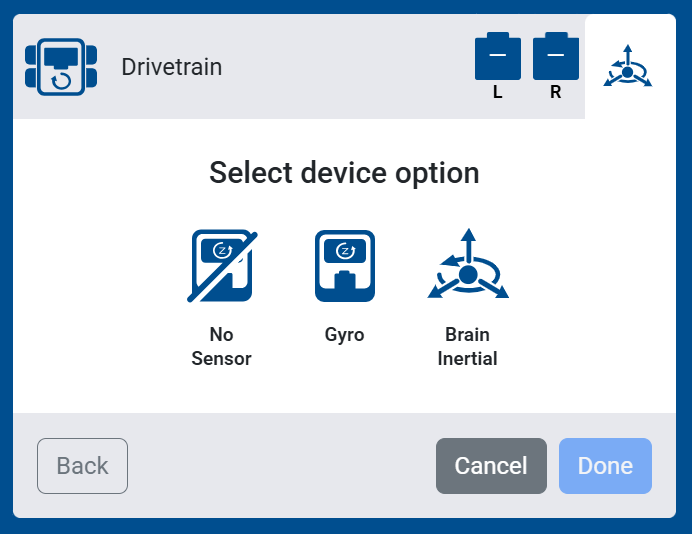
Sélectionnez le capteur que vous souhaitez utiliser avec votre transmission :
Aucun capteur — Aucun capteur inertiel ou gyroscopique ne sera connecté à votre transmission. Les blocs qui utilisent ces capteurs n’apparaîtront pas dans votre boîte à outils.
Gyroscope — Sélectionnez le port pour un capteur gyroscopique externe afin de mesurer les mouvements de la transmission.
Inertiel du Cerveau — Utilisez le capteur inertiel intégré du Cerveau pour mesurer les mouvements de la transmission.
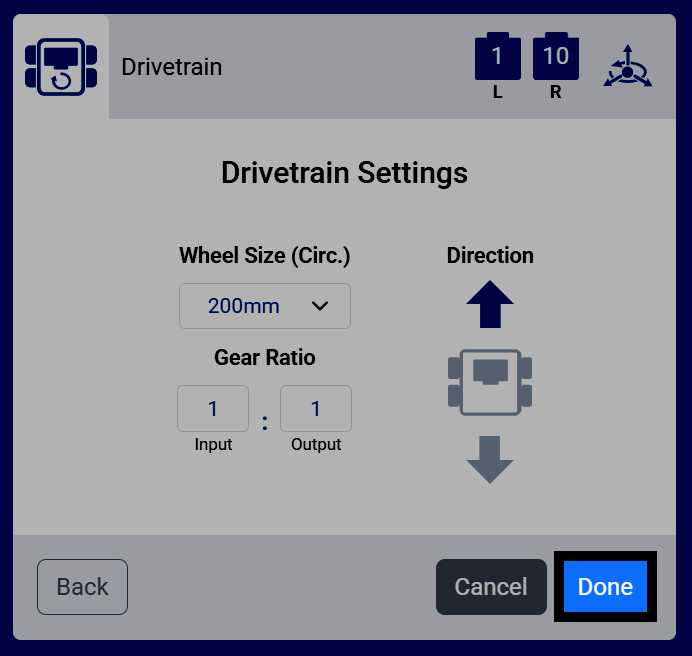
Configurez les paramètres de votre transmission : Taille des roues (circonférence), Rapport de transmission et Sens de rotation. Si vous utilisez une configuration prédéfinie, il n’est pas nécessaire de modifier les valeurs par défaut.
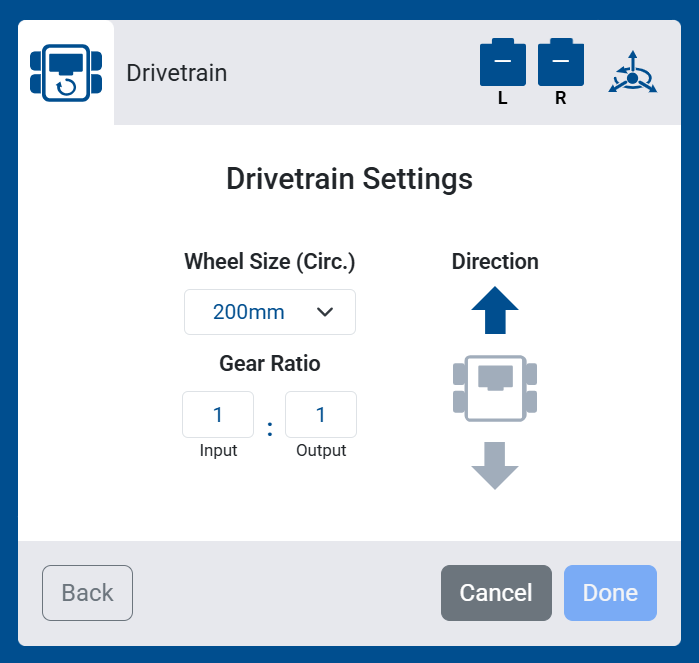
Si vous avez sélectionné Aucun capteur, deux paramètres supplémentaires s’afficheront : Largeur de voie et Empattement, soit la distance entre les roues gauche/droite et avant/arrière. Ces paramètres permettent à la transmission d’estimer ses mouvements sans gyroscope ni capteur inertiel.
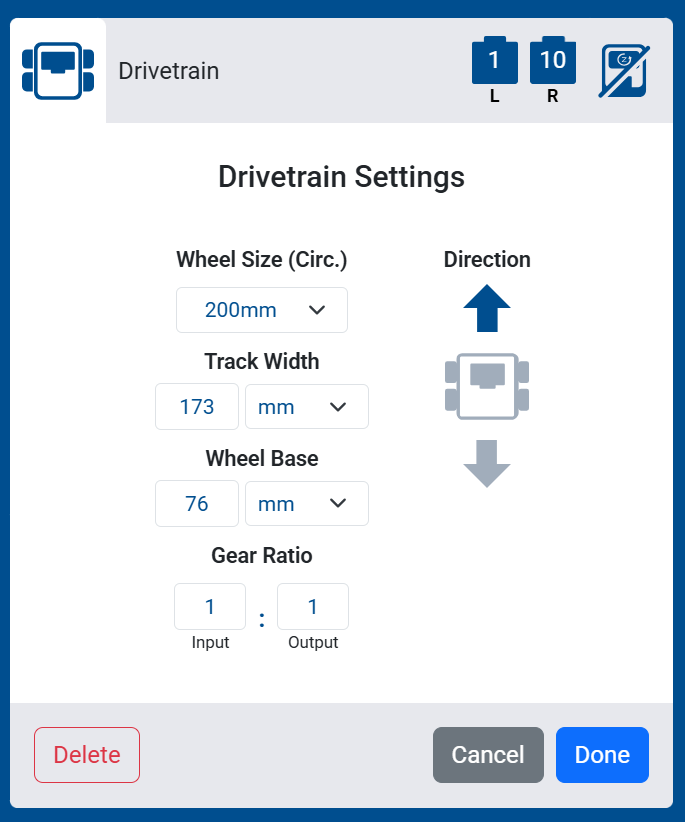
Sélectionnez Terminé pour ajouter le groupe motopropulseur à votre robot.
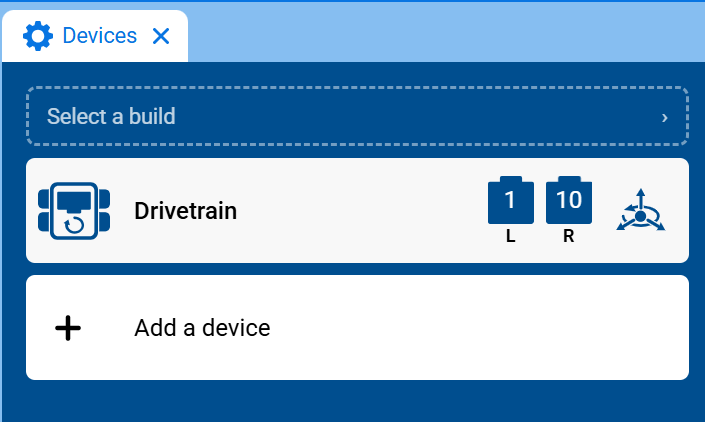
Le groupe motopropulseur apparaîtra désormais dans votre liste de périphériques.
La catégorie Transmission apparaîtra désormais dans la boîte à outils, contenant ses blocs.