
운동#
소개#
VEX AIR 드론은 4개의 프로펠러를 탑재하여 모든 방향으로 이동하고 독립적으로 회전할 수 있습니다. 모션 기능을 통해 이동, 회전, 속도 조절 및 위치 추적이 가능합니다.
아래는 사용 가능한 블록 목록입니다.
동작 — 드론을 이동하고 회전시키세요.
이륙 — 드론을 지정된 높이로 들어 올립니다.
land — 드론을 착륙시킵니다.
hover — 드론을 현재 위치에 유지합니다.
climb — 드론을 지정된 수직 방향으로 이동시킵니다.
climb for — 드론을 지정된 수직 방향으로 지정된 거리만큼 이동시킵니다.
z 위치로 상승 — 드론을 z축의 지정된 위치로 이동합니다.
move — 드론을 앞으로, 뒤로, 왼쪽 또는 오른쪽으로 이동합니다.
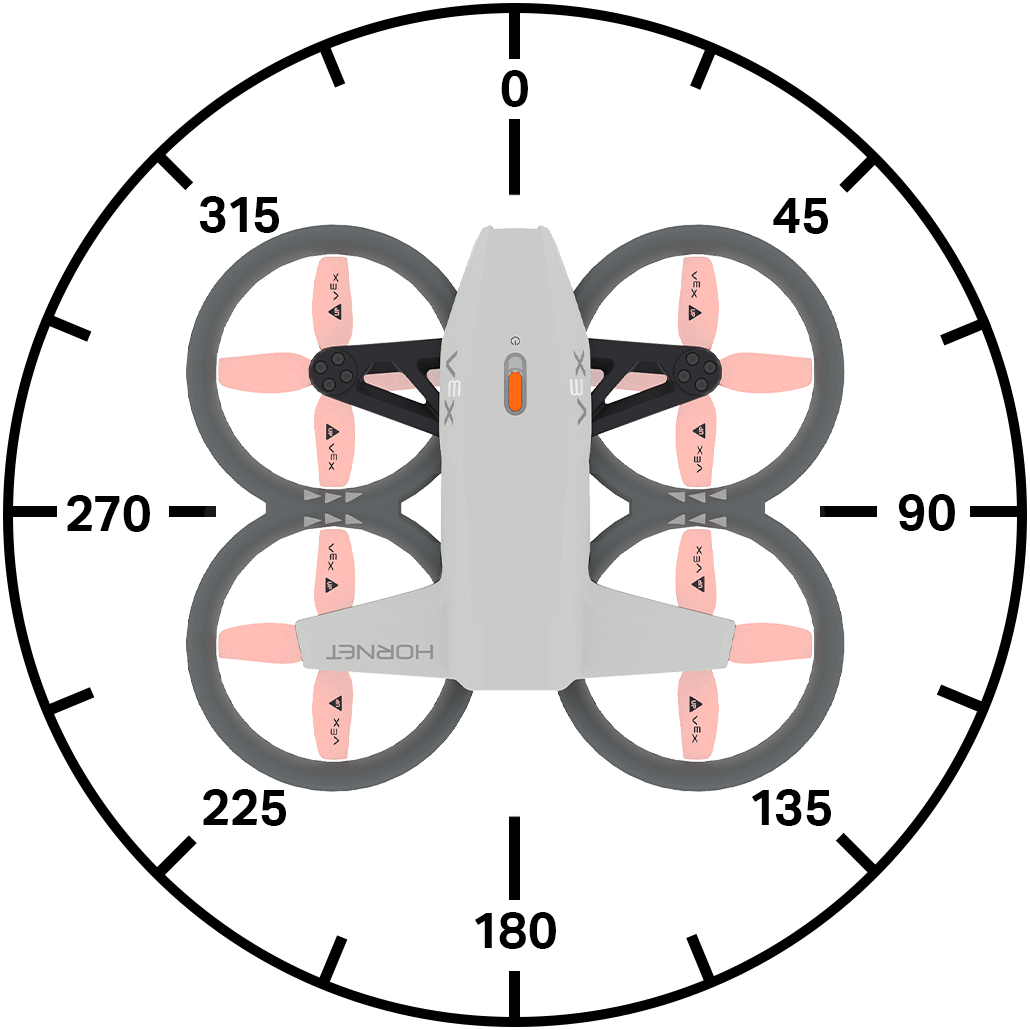
각도로 이동 — 각도를 사용하여 드론을 지정된 방향으로 이동합니다.
move for — 드론을 지정된 거리만큼 특정 방향으로 이동시킵니다.
각도로 이동 — 드론을 설정된 거리 동안 특정 각도로 이동시킵니다.
move to — 드론을 지정된 위치로 이동합니다.
turn — 드론을 왼쪽 또는 오른쪽으로 회전시킵니다.
turn for — 드론을 지정된 각도만큼 회전시킵니다.
방향을 향하도록 회전 — 드론을 특정 방향으로 향하도록 회전시킵니다.
컨트롤러로 이동 — 컨트롤러를 사용하여 드론을 조종할 수 있습니다.
비행 제어 — 비행 설정을 조정합니다.
설정 — 이동 및 회전 속도를 조정합니다.
위치 — 드론의 위치를 추적하고 수정합니다.
position — 드론의 현재 x, y 또는 z 좌표를 반환합니다.
최대 z 높이 가져오기 — 드론이 도달할 수 있는 최대 높이를 반환합니다.
최대 z 높이 설정 - 드론이 비행할 수 있는 최대 높이를 설정합니다.
위치 설정 — 드론의 x, y 또는 z 위치를 수동으로 설정합니다.
값 — 이동 상태를 확인하세요.
비행 상태 — 드론의 현재 상태를 반환합니다.
안전 모드 — 드론의 프로펠러 잠금 상태를 반환합니다.
등반 활성 — 드론이 현재 상승 중인지 여부를 반환합니다.
move active — 드론이 현재 이동 중인지 여부를 반환합니다.
turn active — 드론이 현재 회전 중인지 여부를 반환합니다.
호버링 — 드론이 현재 호버링 중인지 여부를 반환합니다.
이륙 — 드론이 현재 이륙 중인지 여부를 반환합니다.
착륙 — 드론이 현재 착륙 중인지 여부를 반환합니다.
착륙 — 드론이 착륙했는지 여부를 반환합니다.
행위#
이륙하다#
이륙 블록은 프로펠러를 작동시켜 드론을 공중으로 띄웁니다. 이 블록은 다른 동작을 수행하기 전에 반드시 사용해야 합니다.
[500] [mm v] 높이로 이륙 ▶
매개변수 |
설명 |
|---|---|
올라가다 |
드론이 올라갈 z축 위치(높이). |
단위 |
측정 단위: mm(밀리미터) 또는 인치. |
그리고 기다리지 마세요 |
화살표( ▶ )를 선택하여 블록을 확장하면 기다리지 마세요라고 표시되고, 스택의 다음 블록이 즉시 실행됩니다. |
예
시작 시
[Fly for 1 second.]
[500] [mm v] 높이로 이륙 ▶
[1]초 기다리기
착륙 ▶
땅#
착륙 스택 블록을 누르면 드론이 지면으로 내려옵니다. 프로펠러는 프로젝트가 중지될 때까지 계속 회전합니다.
착륙 ▶
매개변수 |
설명 |
|---|---|
그리고 기다리지 마세요 |
화살표( ▶ )를 선택하여 블록을 확장하면 기다리지 마세요라고 표시되고, 스택의 다음 블록이 즉시 실행됩니다. |
예
시작 시
[Land after 1 second.]
(500) [mm v] 높이로 이륙 ▶
[1]초 기다리기
착륙 ▶
마우스 오버#
호버 스택 블록은 드론의 움직임을 모든 방향으로 멈추게 하고 공중의 현재 위치를 유지합니다.
호버링
매개변수 |
설명 |
|---|---|
이 블록에는 매개변수가 없습니다. |
예
시작 시
[Hold current position for 3 seconds after moving forward.]
(500) [mm v] 높이로 이륙 ▶
[앞으로 v] 방향으로 이동
[1]초 기다리기
호버링
[3]초 기다리기
착륙 ▶
오르다#
클라임 스택 블록은 드론을 지정된 수직 방향으로 이동시킵니다.
[위로 v] 방향으로 상승
매개변수 |
설명 |
|---|---|
방향 |
드론이 비행할 방향: 위 또는 아래. |
예
시작 시
[Climb upwards for 2 seconds.]
(500) [mm v] 높이로 이륙 ▶
[2]초 기다리기
[위로 v] 방향으로 상승
[2]초 기다리기
착륙 ▶
오르다#
클라임 포 스택 블록은 드론을 지정된 수직 방향으로 특정 거리만큼 이동시킵니다.
[위로 v] 방향으로 (500) [mm v] 상승 ▶
매개변수 |
설명 |
|---|---|
방향 |
드론이 비행할 방향: 위 또는 아래. |
거리 |
드론이 비행할 수 있는 거리. |
단위 |
측정 단위: mm(밀리미터) 또는 인치. |
그리고 기다리지 마세요 |
화살표( ▶ )를 선택하여 블록을 확장하면 기다리지 마세요라고 표시되고, 스택의 다음 블록이 즉시 실행됩니다. |
예
시작 시
[Lower drone before landing.]
[700] [mm v] 높이로 이륙 ▶
[1]초 기다리기
[아래로 v] 방향으로 [300] [mm v] 상승 ▶
[1]초 기다리기
착륙 ▶
z 위치로 올라가세요#
z축 위치로 상승 스택 블록은 드론을 z축 상의 지정된 위치로 이동시킵니다.
z 위치 [500] [mm v]로 상승 ▶
매개변수 |
설명 |
|---|---|
z 위치 |
드론이 상승할 z축 위치(정수 또는 소수)입니다. |
단위 |
측정 단위: mm(밀리미터) 또는 인치. |
그리고 기다리지 마세요 |
화살표( ▶ )를 선택하여 블록을 확장하면 기다리지 마세요라고 표시되고, 스택의 다음 블록이 즉시 실행됩니다. |
예
시작 시
[Reach 500 mm after takeoff.]
[300] [mm v] 높이로 이륙 ▶
[1]초 기다리기
z 위치 [500] [mm v]로 상승 ▶
[1]초 기다리기
착륙 ▶
이동하다#
move 스택 블록은 현재 move velocity를 사용하여 드론을 4개의 특정 방향으로 이동시킵니다.
[앞으로 v] 방향으로 이동
매개변수 |
설명 |
|---|---|
방향 |
드론을 다음 방향 중 하나로 움직이세요:
|
예
시작 시
[Move forward for 2 seconds.]
[500] [mm v] 높이로 이륙 ▶
[앞으로 v] 방향으로 이동
[2]초 기다리기
착륙 ▶
각도를 이루며 움직이다#
각도로 이동 스택 블록은 현재 이동 속도를 사용하여 드론을 지정된 각도로 이동시킵니다.
(90)도 각도로 이동
매개변수 |
설명 |
|---|---|
각도 |
드론이 움직이는 각도를 정수 또는 소수로 나타내며, 0도에서 359도 사이의 값을 가집니다. |
예시
시작 시
[Move left for 2 seconds.]
[500] [mm v] 높이로 이륙 ▶
[270]도 각도로 이동
[2]초 기다리기
착륙 ▶
이동하기 위해#
move for 스택 블록은 현재 move velocity를 사용하여 드론을 특정 거리만큼 네 가지 특정 방향으로 이동시킵니다.
[앞으로 v] 방향으로 (200) [mm v] 이동 ▶
매개변수 |
설명 |
|---|---|
방향 |
드론을 다음 방향 중 하나로 움직이세요:
|
거리 |
드론이 이동할 거리(정수 또는 소수). |
단위 |
측정 단위: mm(밀리미터) 또는 인치. |
그리고 기다리지 마세요 |
화살표( ▶ )를 선택하여 블록을 확장하면 기다리지 마세요라고 표시되고, 스택의 다음 블록이 즉시 실행됩니다. |
예
시작 시
[Move forward for 200 mm.]
[500] [mm v] 높이로 이륙 ▶
[앞으로 v] 방향으로 [200] [mm v] 이동 ▶
착륙 ▶
각도를 이루며 이동하세요#
move at angle for 스택 블록은 현재 move velocity를 사용하여 드론을 지정된 거리만큼 특정 각도로 이동시킵니다.
(45)도 각도로 (200) [mm v] 이동 ▶
매개변수 |
설명 |
|---|---|
각도 |
드론이 움직이는 각도를 정수 또는 소수로 나타내며, 0도에서 359도 사이의 값을 가집니다. |
거리 |
드론이 이동할 거리(정수 또는 소수). |
단위 |
측정 단위: mm(밀리미터) 또는 인치. |
그리고 기다리지 마세요 |
화살표( ▶ )를 선택하여 블록을 확장하면 기다리지 마세요라고 표시되고, 스택의 다음 블록이 즉시 실행됩니다. |
예시
시작 시
[Move diagonally for 500 mm.]
[300] [mm v] 높이로 이륙 ▶
[45]도 각도로 [500] [mm v] 이동 ▶
착륙 ▶
이동하다#
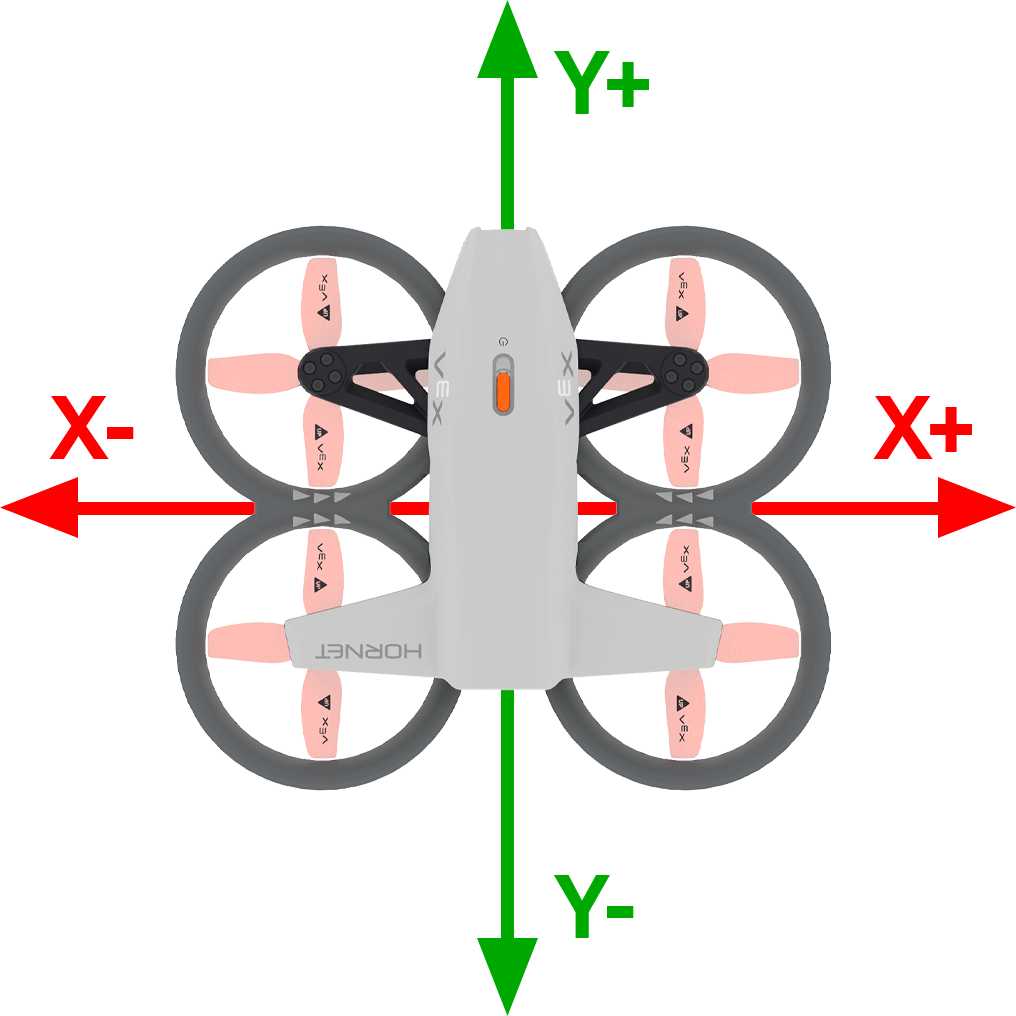
이동 위치 스택 블록은 드론을 동일한 방향을 유지하면서 공중의 지정된 위치로 이동시킵니다.
x: [1000] y: [1000] z: [1000] [mm v] 위치로 이동 ▶
매개변수 |
설명 |
|---|---|
엑스 |
드론이 이동할 x 좌표입니다. |
와이 |
드론이 이동할 y 좌표입니다. |
지 |
드론이 올라갈 z 좌표입니다. |
단위 |
측정 단위: mm(밀리미터) 또는 인치. |
예시
시작 시
[Move diagonally to (300, 300, 500).]
[300] [mm v] 높이로 이륙 ▶
[2]초 기다리기
x: [300] y: [300] z: [500] [mm v] 위치로 이동 ▶
[2]초 기다리기
착륙 ▶
회전하다#
turn 스택 블록은 현재 turn velocity를 사용하여 드론을 특정 방향으로 회전시킵니다.
[오른쪽 v] 방향으로 회전
매개변수 |
설명 |
|---|---|
방향 |
드론이 방향을 바꾸는 방향: 오른쪽 또는 왼쪽. |
예
시작 시
[Turn to the right for 2 seconds.]
[500] [mm v] 높이로 이륙 ▶
[오른쪽 v] 방향으로 회전
[2]초 기다리기
착륙 ▶
돌려주세요#
turn for 스택 블록은 현재 turn velocity를 사용하여 현재 향하는 방향을 기준으로 드론을 지정된 방향으로 설정된 거리만큼 회전시킵니다.
[오른쪽 v] 방향으로 (90)도 회전 ▶
매개변수 |
설명 |
|---|---|
방향 |
드론이 방향을 바꾸는 방향: 오른쪽 또는 왼쪽. |
각도 |
드론이 움직이는 각도를 정수 또는 소수로 나타내며, 0도에서 359도 사이의 값을 가집니다. |
그리고 기다리지 마세요 |
화살표( ▶ )를 선택하여 블록을 확장하면 기다리지 마세요라고 표시되고, 스택의 다음 블록이 즉시 실행됩니다. |
예시
시작 시
[Turn around, then land.]
[500] [mm v] 높이로 이륙 ▶
[오른쪽 v] 방향으로 [180]도 회전 ▶
착륙 ▶
제목으로 이동#
방향 전환 스택 블록은 현재 회전 속도를 사용하여 드론을 특정 방향으로 향하게 합니다.
(270)도 방향각으로 회전 ▶
매개변수 |
설명 |
|---|---|
표제 |
드론이 향할 방향은 0도에서 359도까지입니다. |
그리고 기다리지 마세요 |
화살표( ▶ )를 선택하여 블록을 확장하면 기다리지 마세요라고 표시되고, 스택의 다음 블록이 즉시 실행됩니다. |
예시
시작 시
[Turn to face each of the cardinal headings.]
[500] [mm v] 높이로 이륙 ▶
(90)도 방향각으로 회전 ▶
[1]초 기다리기
(180)도 방향각으로 회전 ▶
[1]초 기다리기
(270)도 방향각으로 회전 ▶
[1]초 기다리기
(0)도 방향각으로 회전 ▶
[1]초 기다리기
착륙 ▶
컨트롤러로 이동#
컨트롤러로 이동 스택 블록을 사용하면 VEX AIR 드론 컨트롤러로 드론을 제어할 수 있습니다. 이 블록은 드론을 지속적으로 제어하기 위해 루프 안에 사용해야 합니다. 루프가 멈추고 드론을 이동시키도록 지시하는 다른 블록이 없으면 드론은 마지막으로 이동하던 방향으로 계속 이동합니다.
컨트롤러로 이동
매개변수 |
설명 |
|---|---|
이 블록에는 매개변수가 없습니다. |
예
시작 시
[Move with controller until button 7 is pressed.]
[500] [mm v] 높이로 이륙 ▶
<컨트롤러 버튼 [7 v] 눌림?>까지 반복
컨트롤러로 이동
끝
착륙 ▶
비행 제어#
스티어링 POV 설정#
조향 시점 설정 스택 블록은 드론 조종 시 사용되는 시점을 설정합니다.
조종 POV를 [표준 v]로 설정
매개변수 |
설명 |
|---|---|
스타일 |
드론 조종에 사용할 시점을 설정합니다. 표준은 드론이 현재 향하고 있는 방향을 기준으로 움직임을 제어함을 의미합니다. 헤드리스는 프로젝트 시작 시 드론의 방향을 기준으로 움직임을 제어함을 의미합니다. |
예
시작 시
[Steer based on the drone's starting orienation until button 7 is pressed.]
[500] [mm v] 높이로 이륙 ▶
조종 POV를 [헤드리스 v]로 설정
<컨트롤러 버튼 [7 v] 눌림?>까지 반복
컨트롤러로 이동
끝
착륙 ▶
세트 무브먼트#
움직임 설정 스택 블록은 드론의 움직임 스타일을 설정합니다.
이 조작 방식은 컨트롤러를 사용하여 드론을 조종할 때 사용됩니다.
이동 방식을 [정밀 v]로 설정
매개변수 |
설명 |
|---|---|
스타일 |
드론 조종에 사용되는 스타일을 설정합니다.
|
예
시작 시
[Control the drone with the balanced movement style.]
[500] [mm v] 높이로 이륙 ▶
이동 방식을 [균형 v]로 설정
<컨트롤러 버튼 [7 v] 눌림?>까지 반복
컨트롤러로 이동
끝
착륙 ▶
설정#
상승 속도 설정#
등반 속도 설정 스택 블록은 기본 등반 속도를 백분율로 설정합니다. 이는 등반과 관련된 모든 후속 블록에 영향을 미칩니다. 기본 등반 속도는 50%입니다.
상승 속도를 [100]%로 설정
매개변수 |
설명 |
|---|---|
속도 |
드론이 상승하는 속도를 백분율로 나타낸 것입니다. |
예
시작 시
[Raise the drone quickly before landing.]
[300] [mm v] 높이로 이륙 ▶
[1]초 기다리기
상승 속도를 [100]%로 설정
[위로 v] 방향으로 (500) [mm v] 상승 ▶
착륙 ▶
이동 속도 설정#
이동 속도 설정 스택 블록은 기본 이동 속도를 백분율로 설정합니다. 이는 이동과 관련된 모든 후속 블록에 영향을 미칩니다. 기본 이동 속도는 50%입니다.
이동 속도를 [100]%로 설정
매개변수 |
설명 |
|---|---|
속도 |
드론이 이동할 속도를 백분율로 나타낸 것입니다. |
예
시작 시
[Move forward quickly, then reverse slowly.]
[500] [mm v] 높이로 이륙 ▶
이동 속도를 [100]%로 설정
[앞으로 v] 방향으로 [500] [mm v] 이동 ▶
(1)초 기다리기
이동 속도를 [20]%로 설정
[뒤로 v] 방향으로 [500] [mm v] 이동 ▶
착륙 ▶
회전 속도 설정#
회전 속도 설정 스택 블록은 기본 회전 속도를 백분율로 설정합니다. 이 설정은 회전과 관련된 모든 후속 블록에 영향을 미칩니다. 기본 회전 속도는 50%입니다.
회전 속도를 [100]%로 설정
매개변수 |
설명 |
|---|---|
속도 |
드론이 회전하는 속도를 백분율로 나타낸 것입니다. |
예
시작 시
[Turn clockwise quickly, then counterclockwise slowly.]
[500] [mm v] 높이로 이륙 ▶
회전 속도를 [100]%로 설정
[오른쪽 v] 방향으로 [360]도 회전 ▶
(1)초 기다리기
회전 속도를 [20]%로 설정
[왼쪽 v] 방향으로 [360]도 회전 ▶
착륙 ▶
위치#
위치#
위치 리포터 블록은 드론의 현재 x, y 또는 z 좌표를 정수로 보고합니다. 프로젝트 시작 시 드론의 현재 위치는 자동으로 (0, 0, 0)으로 설정됩니다.
[x v] 위치([mm v])
매개변수 |
설명 |
|---|---|
중심선 |
다음 좌표를 어느 축으로 표시해야 합니까?
|
단위 |
측정 단위: mm(밀리미터) 또는 인치. |
예
시작 시
[Fly to position (0, 300, 500).]
[500] [mm v] 높이로 이륙 ▶
[1]초 기다리기
[앞으로 v] 방향으로 이동
<([y v] 위치([mm v])) [math_greater_than v] [300]>까지 기다리기
호버링
[1]초 기다리기
착륙 ▶
최대 z 높이를 구하세요#
최대 Z 높이 가져오기 리포터 블록은 드론이 도달할 수 있는 최대 높이를 보고합니다.
(get max z height in [mm v])
매개변수 |
설명 |
|---|---|
단위 |
측정 단위: mm(밀리미터) 또는 인치. |
예
시작 시 :: hat events
[Display the new z height limit.]
화면에 (get max z height in [mm v]) 출력 ▶
화면에서 커서를 다음 행으로 이동
[500] [mm v] 높이로 이륙 ▶
최대 z 높이를 [mm v]에서 [1000]로 설정
화면에 (get max z height in [mm v]) 출력 ▶
[1]초 기다리기
착륙 ▶
최대 z 높이 설정#
최대 Z 높이 설정 스택 블록은 드론이 비행할 수 있는 최대 높이를 제한합니다.
최대 z 높이를 [mm v]에서 [2500]로 설정
매개변수 |
설명 |
|---|---|
최대 z 높이 |
드론이 비행하지 않는 최대 z축 값(정수 또는 소수)으로, 1000~5000mm 또는 40~196인치 범위 내에 있습니다. |
단위 |
측정 단위: mm(밀리미터) 또는 인치. |
예
시작 시
[Fly with controller under 1000 mm.]
최대 z 높이를 [mm v]에서 [1000]로 설정
(500) [mm v] 높이로 이륙 ▶
<컨트롤러 버튼 [7 v] 눌림?>까지 반복
컨트롤러로 이동
끝
착륙 ▶
위치 설정#
위치 설정 스택 블록은 드론의 현재 x, y 또는 z 좌표를 지정된 값으로 설정합니다.
[x v] 위치를 [0] [mm v]로 설정
매개변수 |
설명 |
|---|---|
중심선 |
위치를 설정할 좌표축:
|
동등 어구 |
설정할 새로운 위치 값입니다. |
단위 |
측정 단위: mm(밀리미터) 또는 인치. |
예
시작 시
[Set a new z position, then fly to z position -300.]
[800] [mm v] 높이로 이륙 ▶
[z v] 위치를 [0] [mm v]로 설정
[1]초 기다리기
[아래로 v] 방향으로 상승
<([z v] 위치([mm v])) [math_less_than v] [-300]>까지 기다리기
호버링
[1]초 기다리기
착륙 ▶
값#
비행 상태#
비행 상태 부울 블록은 드론이 지정된 비행 상태에 있는지 여부를 나타냅니다.
참 — 드론이 지정된 상태입니다.
거짓 — 드론이 지정된 상태가 아닙니다.
<비행 상태가 [motors off v]인가요?>
매개변수 |
설명 |
|---|---|
상태 |
확인해야 할 비행 상태:
|
예
시작 시
[Report the flight status as the drone takes off.]
화면에 [Preparing for flight!] 출력 ◀ 및 커서를 다음 행으로 이동
[800] [mm v] 높이로 이륙 ◀ 및 기다리지 않음
<flight state is [motor start v]>까지 기다리기
화면에 [Motors starting...] 출력 ◀ 및 커서를 다음 행으로 이동
<flight state is [flight v]>까지 기다리기
화면에 [Take off!] 출력 ▶
안전 모드#
안전 모드 부울 블록은 드론에서 프로펠러 잠금 기능이 활성화되었는지 여부를 나타냅니다.
참 — 프로펠러 잠금 기능이 활성화되었습니다.
거짓 — 프로펠러 잠금 기능이 활성화되어 있지 않습니다.
<안전 모드?>
매개변수 |
설명 |
|---|---|
이 블록에는 매개변수가 없습니다. |
예
시작 시
[Change the sound by enabling the Propeller Lock.]
무한 반복
<안전 모드?>이면
소리 [오류 v] 재생
아니면
소리 [성공 v] 재생
등반 활동#
climb active 부울 블록은 드론이 상승 중인지 여부를 나타냅니다.
맞음 — 드론이 현재 상승 중입니다.
거짓 — 드론은 상승하고 있지 않습니다.
<상승 중?>
매개변수 |
설명 |
|---|---|
이 블록에는 매개변수가 없습니다. |
예
시작 시
[After the drone starts to climb, play a sound and land.]
[500] [mm v] 높이로 이륙 ▶
[위로 v] 방향으로 상승
[1]초 기다리기
<상승 중?>이면
소리 [반복 v] 재생 ▶
착륙 ▶
이동 활성#
이동 활성 부울 블록은 드론이 현재 이동 블록을 사용하고 있는지 여부를 나타냅니다.
참 — 드론이 현재 이동 차단을 사용하고 있습니다.
거짓 — 드론은 현재 이동 블록을 사용하고 있지 않습니다.
<이동 중?>
매개변수 |
설명 |
|---|---|
이 블록에는 매개변수가 없습니다. |
예
시작 시
[After the drone starts to move, play a sound and land.]
[500] [mm v] 높이로 이륙 ▶
[앞으로 v] 방향으로 이동
[1]초 기다리기
<이동 중?>이면
소리 [반복 v] 재생 ▶
착륙 ▶
활성화#
회전 활성화 부울 블록은 드론이 회전하는지 여부를 나타냅니다.
맞음 — 드론이 현재 방향을 바꾸고 있습니다.
거짓 — 드론은 방향을 바꾸지 않고 있습니다.
<회전 중?>
매개변수 |
설명 |
|---|---|
이 블록에는 매개변수가 없습니다. |
예
시작 시
[After the drone starts to turn, play a sound and land.]
(500) [mm v] 높이로 이륙 ▶
[오른쪽 v] 방향으로 회전
[1]초 기다리기
<회전 중?>이면
소리 [감지됨 v] 재생 ▶
착륙 ▶
떠 있는#
호버링 불리언 블록은 드론이 제자리를 유지하고 있는지(호버링 중인지) 여부를 나타냅니다.
맞습니다 — 드론이 현재 제자리에 정지 비행 중입니다.
거짓 — 드론이 현재 위치를 변경하고 있습니다.
<호버링 중?>
매개변수 |
설명 |
|---|---|
이 블록에는 매개변수가 없습니다. |
예
시작 시
[Play a sound after the drone has finished taking off.]
[700] [mm v] 높이로 이륙 ▶
<호버링 중?>까지 기다리기
[2]초 기다리기
소리 [일시 정지 v] 재생 ▶
착륙 ▶
이륙#
이륙 중 불리언 블록은 드론이 이륙 과정에 있는지 여부를 나타냅니다.
맞습니다 — 드론이 현재 이륙 중입니다.
거짓 — 드론은 이륙 중이 아닙니다.
<이륙 중?>
매개변수 |
설명 |
|---|---|
이 블록에는 매개변수가 없습니다. |
예
시작 시
[Play sounds while the drone is taking off.]
[700] [mm v] 높이로 이륙 ◀ 및 기다리지 않음
[1]초 기다리기
<이륙 중?> 동안
소리 [감지 중 v] 재생 ▶
착륙#
착륙 불리언 블록은 드론이 착륙 과정에 있는지 여부를 나타냅니다.
맞습니다 — 드론이 현재 착륙 중입니다.
거짓 — 드론은 착륙 중이 아닙니다.
<착륙 중?>
매개변수 |
설명 |
|---|---|
이 블록에는 매개변수가 없습니다. |
예
시작 시
[Play sounds while the drone is landing.]
(500) [mm v] 높이로 이륙 ▶
[1]초 기다리기
착륙 ◀ 및 기다리지 않음
[1]초 기다리기
<착륙 중?> 동안
소리 [반복 v] 재생 ▶
착륙#
착륙 여부를 나타내는 불리언 블록은 드론이 착륙했는지 여부를 보고합니다.
맞습니다 — 드론이 착륙했습니다.
거짓 — 드론은 착륙하지 않았습니다.
<착륙됨?>
매개변수 |
설명 |
|---|---|
이 블록에는 매개변수가 없습니다. |
예
시작 시
[Celebrate a successful landing.]
(500) [mm v] 높이로 이륙 ▶
(1)초 기다리기
착륙 ▶
<landed>이면
소리 [성공 v] 재생 ▶