
ചലനം#
ആമുഖം#
VEX AIR ഡ്രോണിൽ നാല് പ്രൊപ്പല്ലറുകൾ ഉണ്ട്, ഇത് ഏത് ദിശയിലേക്കും നീങ്ങാനും സ്വതന്ത്രമായി കറങ്ങാനും അനുവദിക്കുന്നു. ചലനം, തിരിയൽ, വേഗത ക്രമീകരണം, സ്ഥാനം ട്രാക്കുചെയ്യൽ എന്നിവയ്ക്കുള്ള രീതികൾ ചലനം നൽകുന്നു.
ലഭ്യമായ ബ്ലോക്കുകളുടെ ഒരു ലിസ്റ്റ് താഴെ കൊടുക്കുന്നു:
പ്രവർത്തനങ്ങൾ — ഡ്രോൺ നീക്കുകയും തിരിക്കുകയും ചെയ്യുക.
ടേക്ക് ഓഫ് — ഡ്രോൺ ഒരു നിശ്ചിത ഉയരത്തിലേക്ക് ഉയർത്തുന്നു.
ഭൂമി — ഡ്രോൺ ലാൻഡ് ചെയ്യുന്നു.
ഹോവർ — ഡ്രോണിനെ അതിന്റെ സ്ഥാനത്ത് നിലനിർത്തുന്നു.
climb — ഡ്രോണിനെ ഒരു നിശ്ചിത ലംബ ദിശയിലേക്ക് നീക്കുന്നു.
climb for — ഒരു നിശ്ചിത ദൂരത്തേക്ക് ഡ്രോണിനെ ഒരു നിശ്ചിത ലംബ ദിശയിലേക്ക് നീക്കുന്നു.
z സ്ഥാനത്തേക്ക് കയറുക — z-അക്ഷത്തിൽ ഒരു നിർദ്ദിഷ്ട സ്ഥാനത്തേക്ക് ഡ്രോണിനെ നീക്കുന്നു.
നീക്കുക — ഡ്രോണിനെ മുന്നോട്ട്, പിന്നിലേക്ക്, ഇടത്തേക്ക് അല്ലെങ്കിൽ വലത്തേക്ക് നീക്കുന്നു.
കോണിൽ നീങ്ങുക — ഒരു ആംഗിൾ ഉപയോഗിച്ച് ഡ്രോണിനെ ഒരു നിശ്ചിത ദിശയിലേക്ക് നീക്കുന്നു.
move for — ഒരു നിശ്ചിത ദൂരത്തേക്ക് ഡ്രോൺ ഒരു പ്രത്യേക ദിശയിലേക്ക് നീക്കുന്നു.
*ആംഗിളിൽ നീക്കുക — ഒരു നിശ്ചിത ദൂരത്തേക്ക് ഡ്രോൺ ഒരു പ്രത്യേക കോണിൽ നീക്കുന്നു.
നീക്കുക — ഡ്രോണിനെ ഒരു നിർദ്ദിഷ്ട സ്ഥാനത്തേക്ക് നീക്കുന്നു.
തിരിവ് — ഡ്രോൺ ഇടത്തോട്ടോ വലത്തോട്ടോ തിരിക്കുന്നു.
turn for — ഒരു നിശ്ചിത എണ്ണം ഡിഗ്രികൾ ഡ്രോൺ തിരിക്കുന്നു.
തലക്കെട്ടിലേക്ക് തിരിയുക — ഒരു പ്രത്യേക തലക്കെട്ടിന് അഭിമുഖമായി ഡ്രോൺ തിരിക്കുന്നു.
കൺട്രോളർ ഉപയോഗിച്ച് നീങ്ങുക — കൺട്രോളർ ഉപയോഗിച്ച് ഡ്രോൺ ഓടിക്കാൻ അനുവദിക്കുന്നു.
വിമാന നിയന്ത്രണം — ഫ്ലൈറ്റ് ക്രമീകരണങ്ങൾ ക്രമീകരിക്കുക.
സ്റ്റിയറിംഗ് POV സജ്ജമാക്കുക — ഡ്രോൺ സ്റ്റിയറിംഗ് ചെയ്യുന്നതിനുള്ള POV സജ്ജമാക്കുന്നു.
ചലനം സജ്ജമാക്കുക — ഡ്രോണിന്റെ ചലന ശൈലി സജ്ജമാക്കുന്നു.
ക്രമീകരണങ്ങൾ — ചലനവും തിരിവും വേഗത ക്രമീകരിക്കുക.
കയറ്റ പ്രവേഗം സജ്ജമാക്കുക — ഡിഫോൾട്ട് ക്ലൈംബിംഗ് പ്രവേഗം സജ്ജമാക്കുന്നു.
ചലന പ്രവേഗം സജ്ജമാക്കുക — സ്ഥിരസ്ഥിതി ചലന പ്രവേഗം സജ്ജമാക്കുന്നു.
ടേൺ പ്രവേഗം സജ്ജമാക്കുക — ഡിഫോൾട്ട് ടേണിംഗ് പ്രവേഗം സജ്ജമാക്കുന്നു.
സ്ഥാനം — ഡ്രോണിന്റെ സ്ഥാനം ട്രാക്ക് ചെയ്ത് പരിഷ്കരിക്കുക.
സ്ഥാനം — ഡ്രോണിന്റെ നിലവിലെ x, y, അല്ലെങ്കിൽ z കോർഡിനേറ്റ് നൽകുന്നു.
പരമാവധി z ഉയരം നേടുക — ഡ്രോണിന് എത്താൻ കഴിയുന്ന പരമാവധി ഉയരം നൽകുന്നു.
പരമാവധി z ഉയരം സജ്ജമാക്കുക - ഡ്രോൺ എത്ര ഉയരത്തിൽ പറക്കുമെന്ന് ഒരു പരിധി നിശ്ചയിക്കുന്നു.
സ്ഥാനം സജ്ജമാക്കുക — ഡ്രോണിന്റെ x, y, അല്ലെങ്കിൽ z സ്ഥാനം സ്വമേധയാ സജ്ജമാക്കുന്നു.
മൂല്യങ്ങൾ — ചലന നില പരിശോധിക്കുക.
ഫ്ലൈറ്റ് അവസ്ഥ — ഡ്രോണിന്റെ നിലവിലെ അവസ്ഥ നൽകുന്നു.
സുരക്ഷിത മോഡ് — ഡ്രോണിന്റെ പ്രൊപ്പല്ലർ ലോക്ക് അവസ്ഥ നൽകുന്നു.
ക്ലൈംബ് ആക്റ്റീവ് — ഡ്രോൺ നിലവിൽ കയറുന്നുണ്ടോ എന്ന് നൽകുന്നു.
സജീവമായി നീക്കുക — ഡ്രോൺ നിലവിൽ നീങ്ങുന്നുണ്ടോ എന്ന് നൽകുന്നു.
സജീവമായി മാറുക — ഡ്രോൺ നിലവിൽ തിരിയുന്നുണ്ടോ എന്ന് നൽകുന്നു.
ഹോവറിംഗ് — ഡ്രോൺ നിലവിൽ ഹോവർ ചെയ്യുന്നുണ്ടോ എന്ന് നൽകുന്നു.
take off — ഡ്രോൺ നിലവിൽ പറന്നുയരുന്നുണ്ടോ എന്ന് നൽകുന്നു.
ലാൻഡിംഗ് — ഡ്രോൺ നിലവിൽ ലാൻഡ് ചെയ്യുന്നുണ്ടോ എന്ന് നൽകുന്നു.
ലാൻഡ് ചെയ്തു — ഡ്രോൺ ലാൻഡ് ചെയ്തോ എന്ന് നൽകുന്നു.
പ്രവർത്തനങ്ങൾ#
ഏറ്റെടുക്കുക#
ടേക്ക് ഓഫ് സ്റ്റാക്ക് ബ്ലോക്ക് പ്രൊപ്പല്ലറുകൾ സ്റ്റാർട്ട് ചെയ്യുകയും ഡ്രോണിനെ വായുവിലേക്ക് ഉയർത്തുകയും ചെയ്യുന്നു. മറ്റ് ചലനങ്ങൾ നടത്തുന്നതിന് മുമ്പ് ഈ ബ്ലോക്ക് ഉപയോഗിക്കണം.
[500] [mm v] ഉയരത്തിലേക്ക് ടേക്ക് ഓഫ് ചെയ്യുക ▶
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
കയറുക |
ഡ്രോൺ കയറുന്ന z സ്ഥാനം (ഉയരം). |
യൂണിറ്റുകൾ |
അളക്കാനുള്ള യൂണിറ്റ്: mm (മില്ലീമീറ്റർ) അല്ലെങ്കിൽ ഇഞ്ച്. |
കാത്തിരിക്കരുത് |
ആൻഡ് ഡോണ്ട് വെയ്റ്റ് എന്ന് പറയാൻ ബ്ലോക്ക് വികസിപ്പിക്കാൻ അമ്പടയാളം ( ▶ ) തിരഞ്ഞെടുക്കുക, അങ്ങനെ സ്റ്റാക്കിലെ അടുത്ത ബ്ലോക്ക് ഉടനടി പ്രവർത്തിക്കും. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Fly for 1 second.]
[500] [mm v] ഉയരത്തിലേക്ക് ടേക്ക് ഓഫ് ചെയ്യുക ▶
[1] സെക്കൻഡ് കാത്തിരിക്കുക
ലാൻഡ് ചെയ്യുക ▶
ഭൂമി#
ലാൻഡ് സ്റ്റാക്ക് ബ്ലോക്ക് ഡ്രോണിനെ നിലത്തേക്ക് താഴ്ത്തുന്നു. പദ്ധതി നിർത്തുന്നത് വരെ പ്രൊപ്പല്ലറുകൾ പ്രവർത്തിക്കുന്നത് തുടരും.
ലാൻഡ് ചെയ്യുക ▶
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
കാത്തിരിക്കരുത് |
ആൻഡ് ഡോണ്ട് വെയ്റ്റ് എന്ന് പറയാൻ ബ്ലോക്ക് വികസിപ്പിക്കാൻ അമ്പടയാളം ( ▶ ) തിരഞ്ഞെടുക്കുക, അങ്ങനെ സ്റ്റാക്കിലെ അടുത്ത ബ്ലോക്ക് ഉടനടി പ്രവർത്തിക്കും. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Land after 1 second.]
(500) [mm v] ഉയരത്തിലേക്ക് ടേക്ക് ഓഫ് ചെയ്യുക ▶
[1] സെക്കൻഡ് കാത്തിരിക്കുക
ലാൻഡ് ചെയ്യുക ▶
ഹോവർ ചെയ്യുക#
ഹോവർ സ്റ്റാക്ക് ബ്ലോക്ക് ഡ്രോണിനെ ഏത് ദിശയിലേക്കും നീങ്ങുന്നത് തടയുകയും വായുവിൽ അതിന്റെ നിലവിലെ സ്ഥാനം നിലനിർത്തുകയും ചെയ്യുന്നു.
ഹോവർ ചെയ്യുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ ബ്ലോക്കിന് പാരാമീറ്ററുകൾ ഇല്ല. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Hold current position for 3 seconds after moving forward.]
(500) [mm v] ഉയരത്തിലേക്ക് ടേക്ക് ഓഫ് ചെയ്യുക ▶
[മുന്നോട്ട് v] ദിശയിൽ നീക്കുക
[1] സെക്കൻഡ് കാത്തിരിക്കുക
ഹോവർ ചെയ്യുക
[3] സെക്കൻഡ് കാത്തിരിക്കുക
ലാൻഡ് ചെയ്യുക ▶
കയറുക#
ക്ലൈംബ് സ്റ്റാക്ക് ബ്ലോക്ക് ഡ്രോണിനെ ഒരു നിശ്ചിത ലംബ ദിശയിലേക്ക് നീക്കുന്നു.
[മുകളിലേക്ക് v] ദിശയിൽ കയറുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ദിശ |
ഡ്രോൺ പറക്കുന്ന ദിശ: മുകളിലേക്ക് അല്ലെങ്കിൽ താഴേക്ക്. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Climb upwards for 2 seconds.]
(500) [mm v] ഉയരത്തിലേക്ക് ടേക്ക് ഓഫ് ചെയ്യുക ▶
[2] സെക്കൻഡ് കാത്തിരിക്കുക
[മുകളിലേക്ക് v] ദിശയിൽ കയറുക
[2] സെക്കൻഡ് കാത്തിരിക്കുക
ലാൻഡ് ചെയ്യുക ▶
കയറുക#
ക്ലൈംബ് ഫോർ സ്റ്റാക്ക് ബ്ലോക്ക് ഡ്രോണിനെ ഒരു നിശ്ചിത ദൂരത്തേക്ക് ഒരു നിശ്ചിത ലംബ ദിശയിലേക്ക് നീക്കുന്നു.
[മുകളിലേക്ക് v] ദിശയിൽ (500) [mm v] കയറുക ▶
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ദിശ |
ഡ്രോൺ പറക്കുന്ന ദിശ: മുകളിലേക്ക് അല്ലെങ്കിൽ താഴേക്ക്. |
ദൂരം |
ഡ്രോൺ പറക്കുന്ന ദൂരം. |
യൂണിറ്റുകൾ |
അളക്കാനുള്ള യൂണിറ്റ്: mm (മില്ലീമീറ്റർ) അല്ലെങ്കിൽ ഇഞ്ച്. |
കാത്തിരിക്കരുത് |
ആൻഡ് ഡോണ്ട് വെയ്റ്റ് എന്ന് പറയാൻ ബ്ലോക്ക് വികസിപ്പിക്കാൻ അമ്പടയാളം ( ▶ ) തിരഞ്ഞെടുക്കുക, അങ്ങനെ സ്റ്റാക്കിലെ അടുത്ത ബ്ലോക്ക് ഉടനടി പ്രവർത്തിക്കും. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Lower drone before landing.]
[700] [mm v] ഉയരത്തിലേക്ക് ടേക്ക് ഓഫ് ചെയ്യുക ▶
[1] സെക്കൻഡ് കാത്തിരിക്കുക
[താഴേക്ക് v] ദിശയിൽ [300] [mm v] കയറുക ▶
[1] സെക്കൻഡ് കാത്തിരിക്കുക
ലാൻഡ് ചെയ്യുക ▶
z സ്ഥാനത്തേക്ക് കയറുക#
climb to z position സ്റ്റാക്ക് ബ്ലോക്ക് ഡ്രോണിനെ z-ആക്സിസിൽ ഒരു നിശ്ചിത സ്ഥാനത്തേക്ക് നീക്കുന്നു.
z സ്ഥാനം [500] [mm v] -ലേക്ക് കയറുക ▶
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
z സ്ഥാനം |
ഒരു പൂർണ്ണസംഖ്യയോ ദശാംശമോ ആയി z സ്ഥാനത്തേക്ക് ഡ്രോൺ കയറും. |
യൂണിറ്റുകൾ |
അളക്കാനുള്ള യൂണിറ്റ്: mm (മില്ലീമീറ്റർ) അല്ലെങ്കിൽ ഇഞ്ച്. |
കാത്തിരിക്കരുത് |
ആൻഡ് ഡോണ്ട് വെയ്റ്റ് എന്ന് പറയാൻ ബ്ലോക്ക് വികസിപ്പിക്കാൻ അമ്പടയാളം ( ▶ ) തിരഞ്ഞെടുക്കുക, അങ്ങനെ സ്റ്റാക്കിലെ അടുത്ത ബ്ലോക്ക് ഉടനടി പ്രവർത്തിക്കും. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Reach 500 mm after takeoff.]
[300] [mm v] ഉയരത്തിലേക്ക് ടേക്ക് ഓഫ് ചെയ്യുക ▶
[1] സെക്കൻഡ് കാത്തിരിക്കുക
z സ്ഥാനം [500] [mm v] -ലേക്ക് കയറുക ▶
[1] സെക്കൻഡ് കാത്തിരിക്കുക
ലാൻഡ് ചെയ്യുക ▶
നീക്കുക#
മൂവ് സ്റ്റാക്ക് ബ്ലോക്ക് ഡ്രോണിനെ കറന്റ് മൂവ് പ്രവേഗം ഉപയോഗിച്ച് നാല് നിർദ്ദിഷ്ട ദിശകളിലേക്ക് നീക്കുന്നു.
[മുന്നോട്ട് v] ദിശയിൽ നീക്കുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ദിശ |
ഡ്രോൺ ഇനിപ്പറയുന്ന ദിശകളിലൊന്നിലേക്ക് നീക്കുക:
|
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Move forward for 2 seconds.]
[500] [mm v] ഉയരത്തിലേക്ക് ടേക്ക് ഓഫ് ചെയ്യുക ▶
[മുന്നോട്ട് v] ദിശയിൽ നീക്കുക
[2] സെക്കൻഡ് കാത്തിരിക്കുക
ലാൻഡ് ചെയ്യുക ▶
ചരിഞ്ഞു നീങ്ങുക#
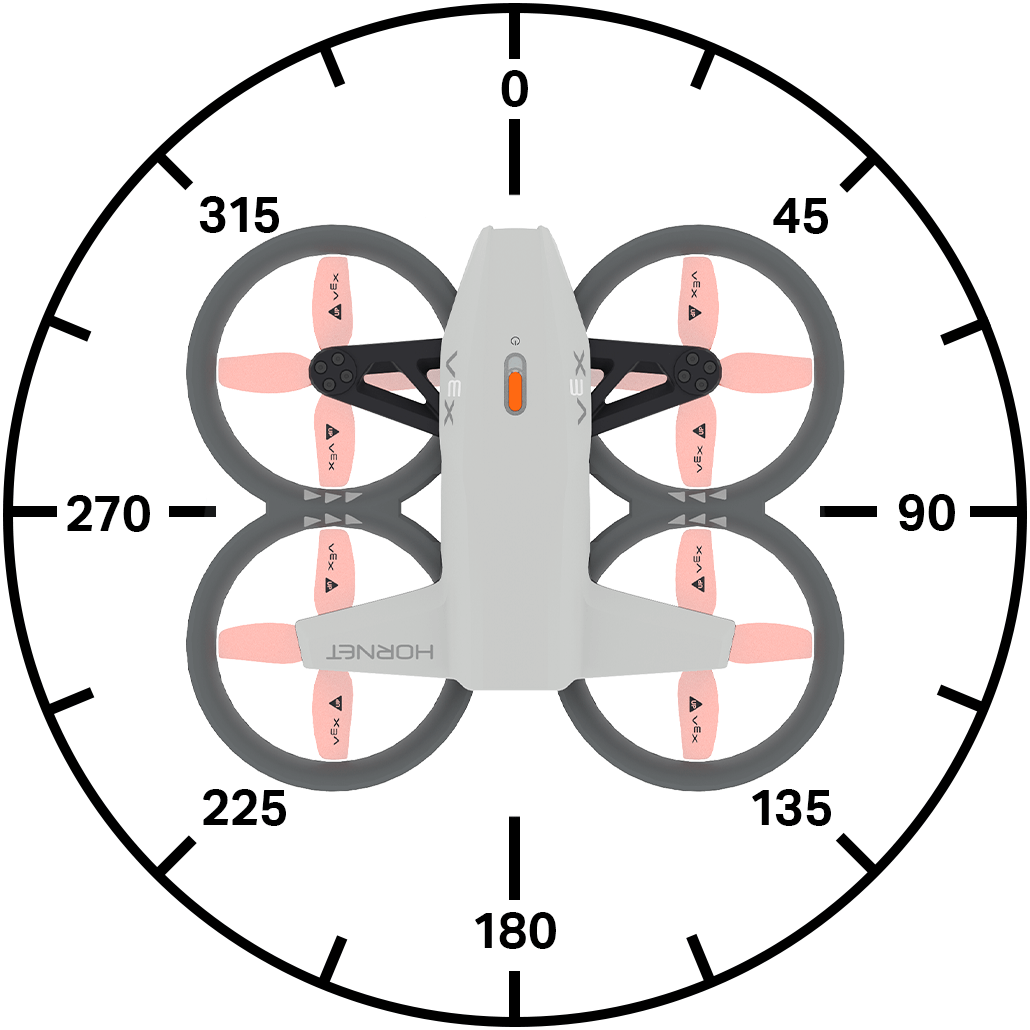
The move at angle stack block moves the drone at a specified angle using the current move velocity.
(90) ഡിഗ്രിയിൽ നീക്കുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ആംഗിൾ |
ഡ്രോൺ ചലിക്കുന്ന കോൺ, ഒരു പൂർണ്ണസംഖ്യയായോ ദശാംശമായോ, 0 മുതൽ 359 ഡിഗ്രി വരെയാണ്. |
ഉദാഹരണങ്ങൾ
ആരംഭിക്കുമ്പോൾ
[Move left for 2 seconds.]
[500] [mm v] ഉയരത്തിലേക്ക് ടേക്ക് ഓഫ് ചെയ്യുക ▶
[270] ഡിഗ്രിയിൽ നീക്കുക
[2] സെക്കൻഡ് കാത്തിരിക്കുക
ലാൻഡ് ചെയ്യുക ▶
നീങ്ങുക#
മൂവ് ഫോർ സ്റ്റാക്ക് ബ്ലോക്ക് ഡ്രോണിനെ നാല് നിർദ്ദിഷ്ട ദിശകളിലേക്ക് കറന്റ് ചലന പ്രവേഗം ഉപയോഗിച്ച് ഒരു നിശ്ചിത ദൂരത്തേക്ക് നീക്കുന്നു.
[മുന്നോട്ട് v] ദിശയിൽ (200) [mm v] നീക്കുക ▶
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ദിശ |
ഡ്രോൺ ഇനിപ്പറയുന്ന ദിശകളിലൊന്നിലേക്ക് നീക്കുക:
|
ദൂരം |
ഒരു പൂർണ്ണസംഖ്യയായോ ദശാംശമായോ, ഡ്രോൺ നീങ്ങുന്ന ദൂരം. |
യൂണിറ്റുകൾ |
അളക്കാനുള്ള യൂണിറ്റ്: mm (മില്ലീമീറ്റർ) അല്ലെങ്കിൽ ഇഞ്ച്. |
കാത്തിരിക്കരുത് |
ആൻഡ് ഡോണ്ട് വെയ്റ്റ് എന്ന് പറയാൻ ബ്ലോക്ക് വികസിപ്പിക്കാൻ അമ്പടയാളം ( ▶ ) തിരഞ്ഞെടുക്കുക, അങ്ങനെ സ്റ്റാക്കിലെ അടുത്ത ബ്ലോക്ക് ഉടനടി പ്രവർത്തിക്കും. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Move forward for 200 mm.]
[500] [mm v] ഉയരത്തിലേക്ക് ടേക്ക് ഓഫ് ചെയ്യുക ▶
[മുന്നോട്ട് v] ദിശയിൽ [200] [mm v] നീക്കുക ▶
ലാൻഡ് ചെയ്യുക ▶
കോണിൽ നീങ്ങുക#
സ്റ്റാക്ക് ബ്ലോക്കിനുള്ളചലനം ആംഗിൾ ഡ്രോണിനെ ഒരു നിശ്ചിത ദൂരത്തേക്ക് കറന്റ് ചലന പ്രവേഗം ഉപയോഗിച്ച് നീക്കുന്നു.
(45) ഡിഗ്രിയിൽ (200) [mm v] നീക്കുക ▶
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ആംഗിൾ |
ഡ്രോൺ ചലിക്കുന്ന കോൺ, ഒരു പൂർണ്ണസംഖ്യയായോ ദശാംശമായോ, 0 മുതൽ 359 ഡിഗ്രി വരെയാണ്. |
ദൂരം |
ഒരു പൂർണ്ണസംഖ്യയായോ ദശാംശമായോ, ഡ്രോൺ നീങ്ങുന്ന ദൂരം. |
യൂണിറ്റുകൾ |
അളക്കാനുള്ള യൂണിറ്റ്: mm (മില്ലീമീറ്റർ) അല്ലെങ്കിൽ ഇഞ്ച്. |
കാത്തിരിക്കരുത് |
ആൻഡ് ഡോണ്ട് വെയ്റ്റ് എന്ന് പറയാൻ ബ്ലോക്ക് വികസിപ്പിക്കാൻ അമ്പടയാളം ( ▶ ) തിരഞ്ഞെടുക്കുക, അങ്ങനെ സ്റ്റാക്കിലെ അടുത്ത ബ്ലോക്ക് ഉടനടി പ്രവർത്തിക്കും. |
ഉദാഹരണങ്ങൾ
ആരംഭിക്കുമ്പോൾ
[Move diagonally for 500 mm.]
[300] [mm v] ഉയരത്തിലേക്ക് ടേക്ക് ഓഫ് ചെയ്യുക ▶
[45] ഡിഗ്രിയിൽ [500] [mm v] നീക്കുക ▶
ലാൻഡ് ചെയ്യുക ▶
നീങ്ങുക#
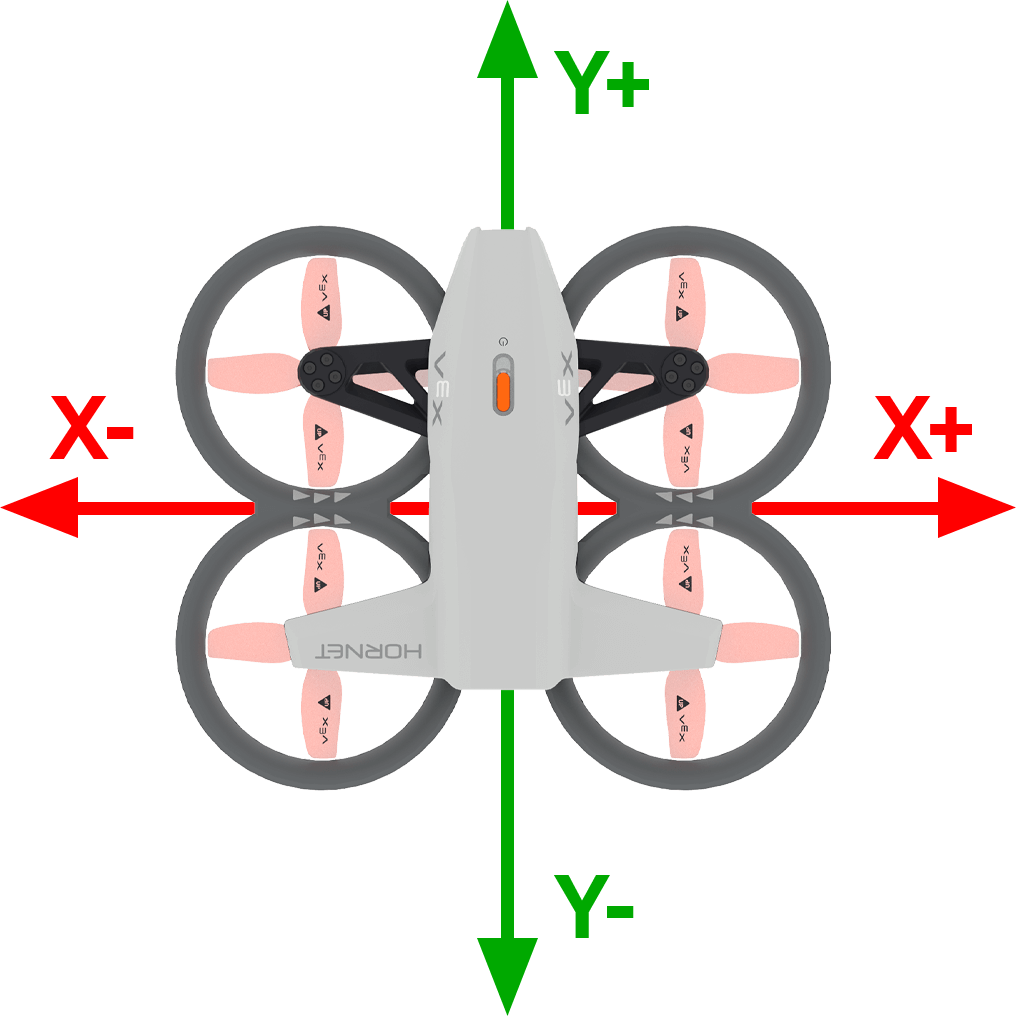
മൂവ് ടു സ്റ്റാക്ക് ബ്ലോക്ക് ഡ്രോണിനെ വായുവിൽ ഒരു നിശ്ചിത സ്ഥാനത്തേക്ക് നീക്കുകയും അതേ തലക്കെട്ട് നിലനിർത്തുകയും ചെയ്യുന്നു.
x: [1000] y: [1000] z: [1000] [mm v] -ലേക്ക് നീക്കുക ▶
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
x എന്ന വർഗ്ഗത്തിൽപ്പെട്ട പദം |
ഡ്രോൺ നീങ്ങുന്ന x കോർഡിനേറ്റ്. |
വൈ |
ഡ്രോൺ നീങ്ങുന്ന y കോർഡിനേറ്റ്. |
z (z) |
ഡ്രോൺ കയറുന്ന z കോർഡിനേറ്റ്. |
യൂണിറ്റുകൾ |
അളക്കാനുള്ള യൂണിറ്റ്: mm (മില്ലീമീറ്റർ) അല്ലെങ്കിൽ ഇഞ്ച്. |
ഉദാഹരണങ്ങൾ
ആരംഭിക്കുമ്പോൾ
[Move diagonally to (300, 300, 500).]
[300] [mm v] ഉയരത്തിലേക്ക് ടേക്ക് ഓഫ് ചെയ്യുക ▶
[2] സെക്കൻഡ് കാത്തിരിക്കുക
x: [300] y: [300] z: [500] [mm v] -ലേക്ക് നീക്കുക ▶
[2] സെക്കൻഡ് കാത്തിരിക്കുക
ലാൻഡ് ചെയ്യുക ▶
തിരിയുക#
ടേൺ സ്റ്റാക്ക് ബ്ലോക്ക് ഡ്രോണിനെ കറന്റ് ടേൺ പ്രവേഗം ഉപയോഗിച്ച് ഒരു പ്രത്യേക ദിശയിലേക്ക് തിരിക്കുന്നു.
[വലത് v] ദിശയിൽ തിരിക്കുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ദിശ |
ഡ്രോൺ തിരിയുന്ന ദിശ: വലത് അല്ലെങ്കിൽ ഇടത്. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Turn to the right for 2 seconds.]
[500] [mm v] ഉയരത്തിലേക്ക് ടേക്ക് ഓഫ് ചെയ്യുക ▶
[വലത് v] ദിശയിൽ തിരിക്കുക
[2] സെക്കൻഡ് കാത്തിരിക്കുക
ലാൻഡ് ചെയ്യുക ▶
തിരിയുക#
ടേൺ ഫോർ സ്റ്റാക്ക് ബ്ലോക്ക്, കറന്റ് ടേൺ പ്രവേഗം ഉപയോഗിച്ച് ഡ്രോണിനെ അതിന്റെ കറന്റ് അഭിമുഖീകരിക്കുന്ന ദിശയുമായി താരതമ്യപ്പെടുത്തുമ്പോൾ ഒരു നിശ്ചിത ദൂരത്തേക്ക് ഒരു നിശ്ചിത ദിശയിലേക്ക് തിരിക്കുന്നു.
[വലത് v] ദിശയിൽ (90) ഡിഗ്രി തിരിക്കുക ▶
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ദിശ |
ഡ്രോൺ തിരിയുന്ന ദിശ: വലത് അല്ലെങ്കിൽ ഇടത്. |
ആംഗിൾ |
ഡ്രോൺ ചലിക്കുന്ന കോൺ, ഒരു പൂർണ്ണസംഖ്യയായോ ദശാംശമായോ, 0 മുതൽ 359 ഡിഗ്രി വരെയാണ്. |
കാത്തിരിക്കരുത് |
ആൻഡ് ഡോണ്ട് വെയ്റ്റ് എന്ന് പറയാൻ ബ്ലോക്ക് വികസിപ്പിക്കാൻ അമ്പടയാളം ( ▶ ) തിരഞ്ഞെടുക്കുക, അങ്ങനെ സ്റ്റാക്കിലെ അടുത്ത ബ്ലോക്ക് ഉടനടി പ്രവർത്തിക്കും. |
ഉദാഹരണങ്ങൾ
ആരംഭിക്കുമ്പോൾ
[Turn around, then land.]
[500] [mm v] ഉയരത്തിലേക്ക് ടേക്ക് ഓഫ് ചെയ്യുക ▶
[വലത് v] ദിശയിൽ [180] ഡിഗ്രി തിരിക്കുക ▶
ലാൻഡ് ചെയ്യുക ▶
തലക്കെട്ടിലേക്ക് തിരിയുക#
ടേൺ ടു ഹെഡിംഗ് സ്റ്റാക്ക് ബ്ലോക്ക്, കറന്റ് ടേൺ പ്രവേഗം ഉപയോഗിച്ച് ഡ്രോണിനെ ഒരു പ്രത്യേക ഹെഡിംഗ് അഭിമുഖീകരിക്കാൻ തിരിക്കുന്നു.
(270) ഡിഗ്രി ദിശയിലേക്ക് തിരിക്കുക ▶
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
തലക്കെട്ട് |
ഡ്രോൺ 0 മുതൽ 359 ഡിഗ്രി വരെ അഭിമുഖമായി തിരിക്കുന്ന തലക്കെട്ട്. |
കാത്തിരിക്കരുത് |
ആൻഡ് ഡോണ്ട് വെയ്റ്റ് എന്ന് പറയാൻ ബ്ലോക്ക് വികസിപ്പിക്കാൻ അമ്പടയാളം ( ▶ ) തിരഞ്ഞെടുക്കുക, അങ്ങനെ സ്റ്റാക്കിലെ അടുത്ത ബ്ലോക്ക് ഉടനടി പ്രവർത്തിക്കും. |
ഉദാഹരണങ്ങൾ
ആരംഭിക്കുമ്പോൾ
[Turn to face each of the cardinal headings.]
[500] [mm v] ഉയരത്തിലേക്ക് ടേക്ക് ഓഫ് ചെയ്യുക ▶
(90) ഡിഗ്രി ദിശയിലേക്ക് തിരിക്കുക ▶
[1] സെക്കൻഡ് കാത്തിരിക്കുക
(180) ഡിഗ്രി ദിശയിലേക്ക് തിരിക്കുക ▶
[1] സെക്കൻഡ് കാത്തിരിക്കുക
(270) ഡിഗ്രി ദിശയിലേക്ക് തിരിക്കുക ▶
[1] സെക്കൻഡ് കാത്തിരിക്കുക
(0) ഡിഗ്രി ദിശയിലേക്ക് തിരിക്കുക ▶
[1] സെക്കൻഡ് കാത്തിരിക്കുക
ലാൻഡ് ചെയ്യുക ▶
കൺട്രോളർ ഉപയോഗിച്ച് നീക്കുക#
മൂവ് വിത്ത് കൺട്രോളർ സ്റ്റാക്ക് ബ്ലോക്ക് ഉപയോഗിച്ച്, VEX AIR ഡ്രോൺ കൺട്രോളർ ഉപയോഗിച്ച് ഡ്രോൺ നിയന്ത്രിക്കാൻ കഴിയും. ഡ്രോൺ തുടർച്ചയായി നിയന്ത്രിക്കുന്നതിന് ഈ ബ്ലോക്ക് ഒരു ലൂപ്പിനുള്ളിൽ ഉപയോഗിക്കണം. ലൂപ്പ് നിലയ്ക്കുകയും ഡ്രോണിനോട് നീങ്ങാൻ പറയുന്ന മറ്റ് ബ്ലോക്കുകളൊന്നും ഇല്ലെങ്കിൽ, ഡ്രോൺ അത് അവസാനമായി നീങ്ങിയ ദിശയിലേക്ക് നീങ്ങിക്കൊണ്ടിരിക്കും.
കൺട്രോളർ ഉപയോഗിച്ച് നീക്കുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ ബ്ലോക്കിന് പാരാമീറ്ററുകൾ ഇല്ല. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Move with controller until button 7 is pressed.]
[500] [mm v] ഉയരത്തിലേക്ക് ടേക്ക് ഓഫ് ചെയ്യുക ▶
<കൺട്രോളർ ബട്ടൺ [7 v] അമർത്തിയോ?> വരെ ആവർത്തിക്കുക
കൺട്രോളർ ഉപയോഗിച്ച് നീക്കുക
अंत
ലാൻഡ് ചെയ്യുക ▶
ഫ്ലൈറ്റ് നിയന്ത്രണം#
സ്റ്റിയറിംഗ് POV സജ്ജമാക്കുക#
സെറ്റ് സ്റ്റിയറിംഗ് POV സ്റ്റാക്ക് ബ്ലോക്ക് ഡ്രോൺ സ്റ്റിയറിംഗ് ചെയ്യുമ്പോൾ ഉപയോഗിക്കുന്ന വ്യൂപോയിന്റ് സജ്ജമാക്കുന്നു.
സ്റ്റീറിംഗ് POV [സ്റ്റാൻഡേർഡ് v] ആക്കുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ശൈലി |
ഡ്രോൺ നിയന്ത്രിക്കാൻ ഉപയോഗിക്കുന്ന വ്യൂപോയിന്റ് സജ്ജമാക്കുന്നു. സ്റ്റാൻഡേർഡ് എന്നാൽ ഡ്രോൺ നിലവിൽ അഭിമുഖീകരിക്കുന്ന ദിശയെ അടിസ്ഥാനമാക്കിയുള്ള ചലനങ്ങളാണ്. തലയില്ലാത്ത എന്നാൽ ഒരു പ്രോജക്റ്റിന്റെ തുടക്കത്തിൽ ഡ്രോണിന്റെ ഓറിയന്റേഷനെ അടിസ്ഥാനമാക്കിയുള്ള ചലനങ്ങളാണ്. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Steer based on the drone's starting orienation until button 7 is pressed.]
[500] [mm v] ഉയരത്തിലേക്ക് ടേക്ക് ഓഫ് ചെയ്യുക ▶
സ്റ്റീറിംഗ് POV [ഹെഡ്ലെസ് v] ആക്കുക
<കൺട്രോളർ ബട്ടൺ [7 v] അമർത്തിയോ?> വരെ ആവർത്തിക്കുക
കൺട്രോളർ ഉപയോഗിച്ച് നീക്കുക
अंत
ലാൻഡ് ചെയ്യുക ▶
ചലനം സജ്ജമാക്കുക#
സെറ്റ് മൂവ്മെന്റ് സ്റ്റാക്ക് ബ്ലോക്ക് ഡ്രോണിന്റെ ചലന ശൈലി സജ്ജമാക്കുന്നു.
ഒരു കൺട്രോളർ ഉപയോഗിച്ച് ഡ്രോൺ പറത്തുമ്പോൾ ഈ ചലന ശൈലി ഉപയോഗിക്കുന്നു.
ചലനം [പ്രിസിഷൻ v] ആക്കുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ശൈലി |
ഡ്രോൺ നിയന്ത്രിക്കാൻ ഉപയോഗിക്കുന്ന ശൈലി സജ്ജമാക്കുന്നു:
|
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Control the drone with the balanced movement style.]
[500] [mm v] ഉയരത്തിലേക്ക് ടേക്ക് ഓഫ് ചെയ്യുക ▶
ചലനം [ബാലൻസ്ഡ് v] ആക്കുക
<കൺട്രോളർ ബട്ടൺ [7 v] അമർത്തിയോ?> വരെ ആവർത്തിക്കുക
കൺട്രോളർ ഉപയോഗിച്ച് നീക്കുക
अंत
ലാൻഡ് ചെയ്യുക ▶
ക്രമീകരണങ്ങൾ#
കയറ്റ വേഗത സജ്ജമാക്കുക#
സെറ്റ് ക്ലൈംബ് പ്രവേഗം സ്റ്റാക്ക് ബ്ലോക്ക് ഡിഫോൾട്ട് ക്ലൈംബിംഗ് പ്രവേഗത്തെ ഒരു ശതമാനമായി സജ്ജമാക്കുന്നു. ക്ലൈംബിംഗുമായി ബന്ധപ്പെട്ട ഇനിപ്പറയുന്ന ബ്ലോക്കുകളെ ഇത് ബാധിക്കും. ഡിഫോൾട്ട് ക്ലൈംബ് പ്രവേഗം 50% ആണ്.
കയറ്റം വേഗത [100]% ആക്കുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
വേഗത |
ഡ്രോൺ ഉയരുന്ന വേഗത ഒരു ശതമാനമായി. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Raise the drone quickly before landing.]
[300] [mm v] ഉയരത്തിലേക്ക് ടേക്ക് ഓഫ് ചെയ്യുക ▶
[1] സെക്കൻഡ് കാത്തിരിക്കുക
കയറ്റം വേഗത [100]% ആക്കുക
[മുകളിലേക്ക് v] ദിശയിൽ (500) [mm v] കയറുക ▶
ലാൻഡ് ചെയ്യുക ▶
ചലന പ്രവേഗം സജ്ജമാക്കുക#
സെറ്റ് മൂവ് പ്രവേഗം സ്റ്റാക്ക് ബ്ലോക്ക് ഡിഫോൾട്ട് മൂവ് പ്രവേഗത്തെ ഒരു ശതമാനമായി സജ്ജമാക്കുന്നു. ഇത് മൂവിങ്ങുമായി ബന്ധപ്പെട്ട ഇനിപ്പറയുന്ന ബ്ലോക്കുകളെ ബാധിക്കും. ഡിഫോൾട്ട് മൂവ് പ്രവേഗം 50% ആണ്.
നീക്കം വേഗത [100]% ആക്കുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
വേഗത |
ഡ്രോൺ ചലിക്കുന്ന വേഗത ഒരു ശതമാനമായി കണക്കാക്കുന്നു. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Move forward quickly, then reverse slowly.]
[500] [mm v] ഉയരത്തിലേക്ക് ടേക്ക് ഓഫ് ചെയ്യുക ▶
നീക്കം വേഗത [100]% ആക്കുക
[മുന്നോട്ട് v] ദിശയിൽ [500] [mm v] നീക്കുക ▶
(1) സെക്കൻഡ് കാത്തിരിക്കുക
നീക്കം വേഗത [20]% ആക്കുക
[വിപരീതം v] ദിശയിൽ [500] [mm v] നീക്കുക ▶
ലാൻഡ് ചെയ്യുക ▶
ടേൺ പ്രവേഗം സജ്ജമാക്കുക#
സെറ്റ് ടേൺ പ്രവേഗം സ്റ്റാക്ക് ബ്ലോക്ക് ഡിഫോൾട്ട് ടേണിംഗ് പ്രവേഗത്തെ ഒരു ശതമാനമായി സജ്ജമാക്കുന്നു. ഇത് ടേണിംഗുമായി ബന്ധപ്പെട്ട ഇനിപ്പറയുന്ന ബ്ലോക്കുകളെ ബാധിക്കും. ഡിഫോൾട്ട് ടേൺ പ്രവേഗം 50% ആണ്.
തിരിയൽ വേഗത [100]% ആക്കുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
വേഗത |
ഡ്രോൺ ഒരു ശതമാനമായി തിരിയുന്ന വേഗത. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Turn clockwise quickly, then counterclockwise slowly.]
[500] [mm v] ഉയരത്തിലേക്ക് ടേക്ക് ഓഫ് ചെയ്യുക ▶
തിരിയൽ വേഗത [100]% ആക്കുക
[വലത് v] ദിശയിൽ [360] ഡിഗ്രി തിരിക്കുക ▶
(1) സെക്കൻഡ് കാത്തിരിക്കുക
തിരിയൽ വേഗത [20]% ആക്കുക
[ഇടത് v] ദിശയിൽ [360] ഡിഗ്രി തിരിക്കുക ▶
ലാൻഡ് ചെയ്യുക ▶
സ്ഥാനം#
സ്ഥാനം#
സ്ഥാനം റിപ്പോർട്ടർ ബ്ലോക്ക് ഡ്രോണിന്റെ നിലവിലെ x, y, അല്ലെങ്കിൽ z കോർഡിനേറ്റിനെ ഒരു പൂർണ്ണസംഖ്യയായി റിപ്പോർട്ട് ചെയ്യുന്നു. ഒരു പ്രോജക്റ്റിന്റെ തുടക്കത്തിൽ, ഡ്രോണിന്റെ നിലവിലെ സ്ഥാനം യാന്ത്രികമായി (0, 0, 0) ആയി സജ്ജമാക്കും.
[x v] സ്ഥാനം [mm v]-ൽ
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
അച്ചുതണ്ട് |
ഏത് അച്ചുതണ്ടിന്റെ കോർഡിനേറ്റ് റിപ്പോർട്ട് ചെയ്യണം:
|
യൂണിറ്റുകൾ |
അളക്കാനുള്ള യൂണിറ്റ്: mm (മില്ലീമീറ്റർ) അല്ലെങ്കിൽ ഇഞ്ച്. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Fly to position (0, 300, 500).]
[500] [mm v] ഉയരത്തിലേക്ക് ടേക്ക് ഓഫ് ചെയ്യുക ▶
[1] സെക്കൻഡ് കാത്തിരിക്കുക
[മുന്നോട്ട് v] ദിശയിൽ നീക്കുക
<([y v] സ്ഥാനം [mm v]-ൽ) [math_greater_than v] [300]> വരെ കാത്തിരിക്കുക
ഹോവർ ചെയ്യുക
[1] സെക്കൻഡ് കാത്തിരിക്കുക
ലാൻഡ് ചെയ്യുക ▶
പരമാവധി z ഉയരം നേടുക#
get max z height റിപ്പോർട്ടർ ബ്ലോക്ക് ഡ്രോണിന് എത്താൻ കഴിയുന്ന പരമാവധി ഉയരം റിപ്പോർട്ട് ചെയ്യുന്നു.
(get max z height in [mm v])
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
യൂണിറ്റുകൾ |
അളക്കാനുള്ള യൂണിറ്റ്: mm (മില്ലീമീറ്റർ) അല്ലെങ്കിൽ ഇഞ്ച്. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ :: hat events
[Display the new z height limit.]
സ്ക്രീനിൽ (get max z height in [mm v]) പ്രിൻ്റ് ചെയ്യുക ▶
സ്ക്രീനിൽ കർസർ അടുത്ത വരിയിലേക്ക് സെറ്റ് ചെയ്യുക
[500] [mm v] ഉയരത്തിലേക്ക് ടേക്ക് ഓഫ് ചെയ്യുക ▶
പരമാവധി z ഉയരം [1000] [mm v]-ൽ ആക്കുക
സ്ക്രീനിൽ (get max z height in [mm v]) പ്രിൻ്റ് ചെയ്യുക ▶
[1] സെക്കൻഡ് കാത്തിരിക്കുക
ലാൻഡ് ചെയ്യുക ▶
പരമാവധി z ഉയരം സജ്ജമാക്കുക#
set max z height സ്റ്റാക്ക് ബ്ലോക്ക് ഡ്രോൺ എത്ര ഉയരത്തിൽ പറക്കുമെന്ന് ഒരു പരിധി നിശ്ചയിക്കുന്നു.
പരമാവധി z ഉയരം [2500] [mm v]-ൽ ആക്കുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
പരമാവധി z ഉയരം |
ഡ്രോൺ മുകളിലേക്ക് പറക്കാൻ പാടില്ലാത്ത പരമാവധി z- അക്ഷ മൂല്യം, ഒരു പൂർണ്ണസംഖ്യയായോ ദശാംശമായോ, 1000 മുതൽ 5000 മില്ലിമീറ്റർ വരെ അല്ലെങ്കിൽ 40 മുതൽ 196 ഇഞ്ച് വരെ ആയിരിക്കും. |
യൂണിറ്റുകൾ |
അളക്കാനുള്ള യൂണിറ്റ്: mm (മില്ലീമീറ്റർ) അല്ലെങ്കിൽ ഇഞ്ച്. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Fly with controller under 1000 mm.]
പരമാവധി z ഉയരം [1000] [mm v]-ൽ ആക്കുക
(500) [mm v] ഉയരത്തിലേക്ക് ടേക്ക് ഓഫ് ചെയ്യുക ▶
<കൺട്രോളർ ബട്ടൺ [7 v] അമർത്തിയോ?> വരെ ആവർത്തിക്കുക
കൺട്രോളർ ഉപയോഗിച്ച് നീക്കുക
अंत
ലാൻഡ് ചെയ്യുക ▶
സ്ഥാനം സജ്ജമാക്കുക#
സെറ്റ് പൊസിഷൻ സ്റ്റാക്ക് ബ്ലോക്ക് ഡ്രോണിന്റെ നിലവിലെ x, y, അല്ലെങ്കിൽ z കോർഡിനേറ്റിനെ ഒരു നിശ്ചിത മൂല്യത്തിലേക്ക് സജ്ജമാക്കുന്നു.
[x v] സ്ഥാനം [0] [mm v] ആക്കുക
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
അച്ചുതണ്ട് |
|
ഏകോപിപ്പിക്കുക |
സജ്ജമാക്കേണ്ട പുതിയ സ്ഥാന മൂല്യം. |
യൂണിറ്റുകൾ |
അളക്കാനുള്ള യൂണിറ്റ്: mm (മില്ലീമീറ്റർ) അല്ലെങ്കിൽ ഇഞ്ച്. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Set a new z position, then fly to z position -300.]
[800] [mm v] ഉയരത്തിലേക്ക് ടേക്ക് ഓഫ് ചെയ്യുക ▶
[z v] സ്ഥാനം [0] [mm v] ആക്കുക
[1] സെക്കൻഡ് കാത്തിരിക്കുക
[താഴേക്ക് v] ദിശയിൽ കയറുക
<([z v] സ്ഥാനം [mm v]-ൽ) [math_less_than v] [-300]> വരെ കാത്തിരിക്കുക
ഹോവർ ചെയ്യുക
[1] സെക്കൻഡ് കാത്തിരിക്കുക
ലാൻഡ് ചെയ്യുക ▶
മൂല്യങ്ങൾ#
ഫ്ലൈറ്റ് സ്റ്റേറ്റ്#
ഫ്ലൈറ്റ് സ്റ്റേറ്റ് ബൂളിയൻ ബ്ലോക്ക്, ഡ്രോൺ നിർദ്ദിഷ്ട ഫ്ലൈറ്റ് അവസ്ഥയിലാണോ അല്ലയോ എന്ന് റിപ്പോർട്ട് ചെയ്യുന്നു.
ശരി — ഡ്രോൺ നിർദ്ദിഷ്ട അവസ്ഥയിലാണ്.
തെറ്റ് — ഡ്രോൺ നിർദ്ദിഷ്ട അവസ്ഥയിലല്ല.
<ഫ്ലൈറ്റ് സ്ഥിതി [motors off v] ആണോ?>
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
സംസ്ഥാനം |
പരിശോധിക്കേണ്ട ഫ്ലൈറ്റ് അവസ്ഥ:
|
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Report the flight status as the drone takes off.]
സ്ക്രീനിൽ [Preparing for flight!] പ്രിൻ്റ് ചെയ്യുക ◀ കർസർ അടുത്ത വരിയിലേക്ക് സെറ്റ് ചെയ്യുക
[800] [mm v] ഉയരത്തിലേക്ക് ടേക്ക് ഓഫ് ചെയ്യുക ◀ കാത്തിരിക്കേണ്ട
<flight state is [motor start v]> വരെ കാത്തിരിക്കുക
സ്ക്രീനിൽ [Motors starting...] പ്രിൻ്റ് ചെയ്യുക ◀ കർസർ അടുത്ത വരിയിലേക്ക് സെറ്റ് ചെയ്യുക
<flight state is [flight v]> വരെ കാത്തിരിക്കുക
സ്ക്രീനിൽ [Take off!] പ്രിൻ്റ് ചെയ്യുക ▶
സുരക്ഷിത മോഡ്#
ഡ്രോണിൽ പ്രൊപ്പല്ലർ ലോക്ക് പ്രവർത്തനക്ഷമമാക്കിയിട്ടുണ്ടോ എന്ന് സേഫ് മോഡ് ബൂളിയൻ ബ്ലോക്ക് റിപ്പോർട്ട് ചെയ്യുന്നു.
ശരി — പ്രൊപ്പല്ലർ ലോക്ക് പ്രവർത്തനക്ഷമമാക്കിയിരിക്കുന്നു.
തെറ്റ് — പ്രൊപ്പല്ലർ ലോക്ക് പ്രവർത്തനക്ഷമമാക്കിയിട്ടില്ല.
<സുരക്ഷിത മോഡ്?>
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ ബ്ലോക്കിന് പാരാമീറ്ററുകൾ ഇല്ല. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Change the sound by enabling the Propeller Lock.]
എന്നും
<സുരക്ഷിത മോഡ്?> ആണെങ്കിൽ
[തകരാർ v] ശബ്ദം പ്ലേ ചെയ്യുക
അല്ലെങ്കിൽ
[വിജയം v] ശബ്ദം പ്ലേ ചെയ്യുക
കയറ്റം സജീവമാണ്#
ക്ലൈംബ് ആക്റ്റീവ് ബൂളിയൻ ബ്ലോക്ക് ഡ്രോൺ കയറുന്നുണ്ടോ എന്ന് റിപ്പോർട്ട് ചെയ്യുന്നു.
ശരി — ഡ്രോൺ നിലവിൽ പറന്നുയരുകയാണ്.
തെറ്റ് — ഡ്രോൺ പറക്കുന്നില്ല.
<കയറ്റം സജീവമാണോ?>
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ ബ്ലോക്കിന് പാരാമീറ്ററുകൾ ഇല്ല. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[After the drone starts to climb, play a sound and land.]
[500] [mm v] ഉയരത്തിലേക്ക് ടേക്ക് ഓഫ് ചെയ്യുക ▶
[മുകളിലേക്ക് v] ദിശയിൽ കയറുക
[1] സെക്കൻഡ് കാത്തിരിക്കുക
<കയറ്റം സജീവമാണോ?> ആണെങ്കിൽ
[ലൂപ്പിംഗ് v] ശബ്ദം പ്ലേ ചെയ്യുക ▶
ലാൻഡ് ചെയ്യുക ▶
സജീവമായി നീക്കുക#
ഡ്രോൺ നിലവിൽ ഒരു മൂവ് ബ്ലോക്ക് ഉപയോഗിക്കുന്നുണ്ടോ എന്ന് മൂവ് ആക്റ്റീവ് ബൂളിയൻ ബ്ലോക്ക് റിപ്പോർട്ട് ചെയ്യുന്നു.
ശരി — ഡ്രോൺ നിലവിൽ ഒരു മൂവ് ബ്ലോക്ക് ഉപയോഗിക്കുന്നു.
തെറ്റ് — ഡ്രോൺ നിലവിൽ ഒരു മൂവ് ബ്ലോക്ക് ഉപയോഗിക്കുന്നില്ല.
<നീക്കം സജീവമാണോ?>
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ ബ്ലോക്കിന് പാരാമീറ്ററുകൾ ഇല്ല. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[After the drone starts to move, play a sound and land.]
[500] [mm v] ഉയരത്തിലേക്ക് ടേക്ക് ഓഫ് ചെയ്യുക ▶
[മുന്നോട്ട് v] ദിശയിൽ നീക്കുക
[1] സെക്കൻഡ് കാത്തിരിക്കുക
<നീക്കം സജീവമാണോ?> ആണെങ്കിൽ
[ലൂപ്പിംഗ് v] ശബ്ദം പ്ലേ ചെയ്യുക ▶
ലാൻഡ് ചെയ്യുക ▶
സജീവമാക്കുക#
turn active ബൂളിയൻ ബ്ലോക്ക് ഡ്രോൺ തിരിയുന്നുണ്ടോ എന്ന് റിപ്പോർട്ട് ചെയ്യുന്നു.
ശരി — ഡ്രോൺ ഇപ്പോൾ കറങ്ങിക്കൊണ്ടിരിക്കുകയാണ്.
തെറ്റ് — ഡ്രോൺ തിരിയുന്നില്ല.
<തിരിയൽ സജീവമാണോ?>
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ ബ്ലോക്കിന് പാരാമീറ്ററുകൾ ഇല്ല. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[After the drone starts to turn, play a sound and land.]
(500) [mm v] ഉയരത്തിലേക്ക് ടേക്ക് ഓഫ് ചെയ്യുക ▶
[വലത് v] ദിശയിൽ തിരിക്കുക
[1] സെക്കൻഡ് കാത്തിരിക്കുക
<തിരിയൽ സജീവമാണോ?> ആണെങ്കിൽ
[കണ്ടെത്തി v] ശബ്ദം പ്ലേ ചെയ്യുക ▶
ലാൻഡ് ചെയ്യുക ▶
ഹോവർ ചെയ്യുന്നു#
ഹോവറിംഗ് ബൂളിയൻ ബ്ലോക്ക് ഡ്രോൺ അതിന്റെ സ്ഥാനം നിലനിർത്തുന്നുണ്ടോ (ഹോവറിംഗ്) എന്ന് റിപ്പോർട്ട് ചെയ്യുന്നു.
ശരി — ഡ്രോൺ നിലവിൽ അതിന്റെ സ്ഥാനം നിലനിർത്തുന്നു (ഹോവർ ചെയ്യുന്നു).
തെറ്റ് — ഡ്രോൺ നിലവിൽ അതിന്റെ സ്ഥാനം മാറ്റുകയാണ്.
<ഹോവർ ചെയ്യുന്നുണ്ടോ?>
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ ബ്ലോക്കിന് പാരാമീറ്ററുകൾ ഇല്ല. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Play a sound after the drone has finished taking off.]
[700] [mm v] ഉയരത്തിലേക്ക് ടേക്ക് ഓഫ് ചെയ്യുക ▶
<ഹോവർ ചെയ്യുന്നുണ്ടോ?> വരെ കാത്തിരിക്കുക
[2] സെക്കൻഡ് കാത്തിരിക്കുക
[പോസ് ചെയ്യുക v] ശബ്ദം പ്ലേ ചെയ്യുക ▶
ലാൻഡ് ചെയ്യുക ▶
പറന്നുയരുന്നു#
ടേക്ക് ഓഫ് ബൂളിയൻ ബ്ലോക്ക് ഡ്രോൺ പറന്നുയരുന്ന പ്രക്രിയയിലാണോ എന്ന് റിപ്പോർട്ട് ചെയ്യുന്നു.
ശരി — ഡ്രോൺ നിലവിൽ പറന്നുയരാനുള്ള തയ്യാറെടുപ്പിലാണ്.
തെറ്റ് — ഡ്രോൺ പറന്നുയരാൻ തുടങ്ങിയിട്ടില്ല.
<ടേക്ക് ഓഫ് ചെയ്യുന്നുണ്ടോ?>
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ ബ്ലോക്കിന് പാരാമീറ്ററുകൾ ഇല്ല. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Play sounds while the drone is taking off.]
[700] [mm v] ഉയരത്തിലേക്ക് ടേക്ക് ഓഫ് ചെയ്യുക ◀ കാത്തിരിക്കേണ്ട
[1] സെക്കൻഡ് കാത്തിരിക്കുക
<ടേക്ക് ഓഫ് ചെയ്യുന്നുണ്ടോ?> ആയിരിക്കുമ്പോൾ
[സെൻസിങ് v] ശബ്ദം പ്ലേ ചെയ്യുക ▶
ലാൻഡിംഗ്#
ഡ്രോൺ ലാൻഡിംഗ് പ്രക്രിയയിലാണോ എന്ന് ലാൻഡിംഗ് ബൂളിയൻ ബ്ലോക്ക് റിപ്പോർട്ട് ചെയ്യുന്നു.
ശരി — ഡ്രോൺ നിലവിൽ ലാൻഡിംഗ് പ്രക്രിയയിലാണ്.
തെറ്റ് — ഡ്രോൺ ലാൻഡിംഗ് പ്രക്രിയയിലല്ല.
<ലാൻഡ് ചെയ്യുന്നുണ്ടോ?>
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ ബ്ലോക്കിന് പാരാമീറ്ററുകൾ ഇല്ല. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Play sounds while the drone is landing.]
(500) [mm v] ഉയരത്തിലേക്ക് ടേക്ക് ഓഫ് ചെയ്യുക ▶
[1] സെക്കൻഡ് കാത്തിരിക്കുക
ലാൻഡ് ചെയ്യുക ◀ കാത്തിരിക്കേണ്ട
[1] സെക്കൻഡ് കാത്തിരിക്കുക
<ലാൻഡ് ചെയ്യുന്നുണ്ടോ?> ആയിരിക്കുമ്പോൾ
[ലൂപ്പിംഗ് v] ശബ്ദം പ്ലേ ചെയ്യുക ▶
ലാൻഡ് ചെയ്തു#
ലാൻഡഡ് ബൂളിയൻ ബ്ലോക്ക് ഡ്രോൺ ലാൻഡ് ചെയ്തോ എന്ന് റിപ്പോർട്ട് ചെയ്യുന്നു.
ശരി — ഡ്രോൺ ഇറങ്ങി.
തെറ്റ് — ഡ്രോൺ ഇറങ്ങിയിട്ടില്ല.
<ലാൻഡ് ചെയ്തോ?>
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ ബ്ലോക്കിന് പാരാമീറ്ററുകൾ ഇല്ല. |
ഉദാഹരണം
ആരംഭിക്കുമ്പോൾ
[Celebrate a successful landing.]
(500) [mm v] ഉയരത്തിലേക്ക് ടേക്ക് ഓഫ് ചെയ്യുക ▶
(1) സെക്കൻഡ് കാത്തിരിക്കുക
ലാൻഡ് ചെയ്യുക ▶
<landed> ആണെങ്കിൽ
[വിജയം v] ശബ്ദം പ്ലേ ചെയ്യുക ▶