
Judesys#
Įvadas#
„VEX AIR“ dronas turi keturis sraigtus, leidžiančius jam judėti bet kuria kryptimi ir suktis nepriklausomai. Judėjimas suteikia judėjimo, posūkio, greičio reguliavimo ir padėties sekimo būdus.
Žemiau pateikiamas galimų blokų sąrašas:
Veiksmai – judinti ir pasukti droną.
pakilti — Pakelia droną į nurodytą aukštį.
nusileisti — Nuleidžia droną.
hover — Išlaiko droną jo pozicijoje.
lipti — Judina droną nurodyta vertikalia kryptimi.
lipti — Dronas judina nurodytą vertikalią kryptį tam tikru atstumu.
pakilti į z padėtį — Dronas perkeliamas į nurodytą padėtį z ašyje.
judėti — Judina droną pirmyn, atgal, į kairę arba į dešinę.
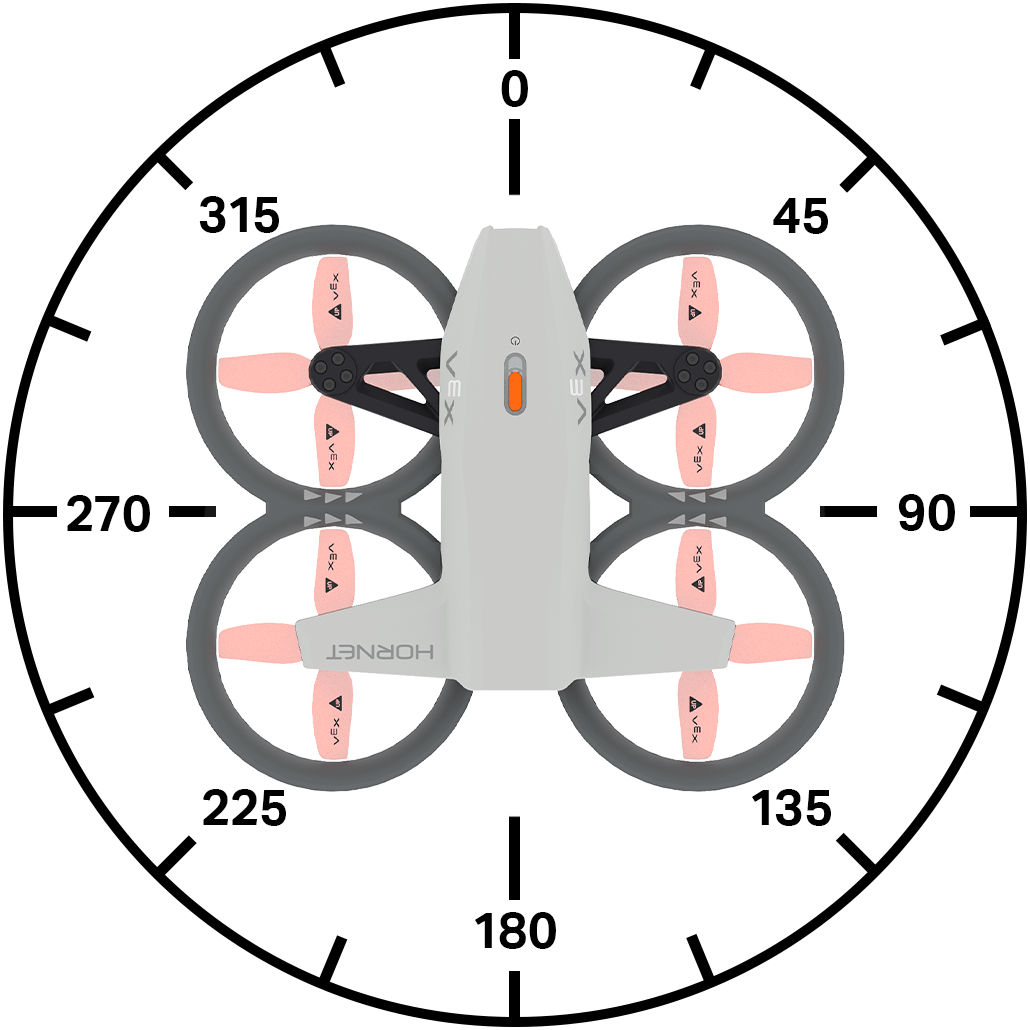
judėti kampu — Dronas judina nurodytą kryptį naudojant kampą.
judėti — Dronas judinama tam tikra kryptimi nustatytą atstumą.
judėti kampu — Dronas judina tam tikru kampu nustatytą atstumą.
perkelti į — Perkelia droną į nurodytą padėtį.
pasukti — Suka droną į kairę arba į dešinę.
pasukite — Dronas pasukamas nurodytu laipsnių skaičiumi.
pasukite į kryptį – Dronas pasukamas taip, kad būtų nukreiptas tam tikra kryptimi.
judėti valdikliu — Leidžia valdyti droną naudojant valdiklį.
Skrydžio valdymas – koreguokite skrydžio nustatymus.
nustatyti vairavimo perspektyvą — Nustato drono vairavimo perspektyvą.
nustatyti judėjimą — Nustato drono judėjimo stilių.
Nustatymai – judesio ir posūkio greičio reguliavimas.
nustatyti kėlimo greitį — Nustato numatytąjį kėlimo greitį.
nustatyti judėjimo greitį — Nustato numatytąjį judėjimo greitį.
nustatyti posūkio greitį — Nustato numatytąjį posūkio greitį.
Padėtis – sekite ir keiskite drono padėtį.
position — Grąžina dabartinę drono x, y arba z koordinatę.
gauti maksimalų z aukštį — Grąžina maksimalų aukštį, kurį gali pasiekti dronas.
set max z height – Nustato drono skrydžio aukščio ribą.
nustatyti padėtį — Rankiniu būdu nustato drono x, y arba z padėtį.
Vertės – patikrinkite judėjimo būseną.
skrydžio būsena — Grąžina dabartinę drono būseną.
saugus režimas — Grąžina drono propelerio užrakinimo būseną.
climb active — Grąžina, ar dronas šiuo metu kyla.
move active — Grąžina, ar dronas šiuo metu juda.
sukamasis posūkis — Grąžina, ar dronas šiuo metu sukasi.
kybant ore — Grąžina, ar dronas šiuo metu kybo ore.
taking off — Grąžina, ar dronas šiuo metu kyla.
landing — Grąžina, ar dronas šiuo metu leidžiasi.
landed — Grąžina, ar dronas nusileido.
Veiksmai#
pakilti#
Pakilimo blokas paleidžia sraigtus ir pakelia droną į orą. Šį bloką reikia panaudoti prieš atliekant kitus judesius.
pakilti iki [500] [mm v] ▶
Parametrai |
Aprašymas |
|---|---|
lipti į |
Z padėtis (aukštis), į kurią dronas pakils. |
vienetai |
Matavimo vienetas: mm (milimetrai) arba coliai. |
ir nelauk |
Pasirinkite rodyklę (▶), kad išplėstumėte bloką, pavadindami ir nelaukite, kad kitas blokas krūvoje būtų paleistas iš karto. |
Pavyzdys
kai pradėta
[Fly for 1 second.]
pakilti iki [500] [mm v] ▶
laukti [1] sekundžių
leistis ▶
žemė#
Nusileidimo blokas nuleidžia droną ant žemės. Propeleriai suksis tol, kol projektas bus sustabdytas.
leistis ▶
Parametrai |
Aprašymas |
|---|---|
ir nelauk |
Pasirinkite rodyklę (▶), kad išplėstumėte bloką, pavadindami ir nelaukite, kad kitas blokas krūvoje būtų paleistas iš karto. |
Pavyzdys
kai pradėta
[Land after 1 second.]
pakilti iki (500) [mm v] ▶
laukti [1] sekundžių
leistis ▶
kyboti ant kybo#
Kyborėjimo blokas neleidžia dronui judėti bet kuria kryptimi ir išlaiko dabartinę jo padėtį ore.
sklandyti
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta
[Hold current position for 3 seconds after moving forward.]
pakilti iki (500) [mm v] ▶
judėti [pirmyn v]
laukti [1] sekundžių
sklandyti
laukti [3] sekundžių
leistis ▶
lipti#
Lipimo blokas droną judina nurodyta vertikalia kryptimi.
kilti [aukštyn v]
Parametrai |
Aprašymas |
|---|---|
kryptis |
Drono skrydžio kryptis: aukštyn arba žemyn. |
Pavyzdys
kai pradėta
[Climb upwards for 2 seconds.]
pakilti iki (500) [mm v] ▶
laukti [2] sekundžių
kilti [aukštyn v]
laukti [2] sekundžių
leistis ▶
lipti dėl#
Lipimo siekiant blokas droną judina nurodyta vertikalia kryptimi tam tikrą atstumą.
kilti [aukštyn v] per (500) [mm v] ▶
Parametrai |
Aprašymas |
|---|---|
kryptis |
Drono skrydžio kryptis: aukštyn arba žemyn. |
atstumas |
Atstumas, kurį dronas nuskris. |
vienetai |
Matavimo vienetas: mm (milimetrai) arba coliai. |
ir nelauk |
Pasirinkite rodyklę (▶), kad išplėstumėte bloką, pavadindami ir nelaukite, kad kitas blokas krūvoje būtų paleistas iš karto. |
Pavyzdys
kai pradėta
[Lower drone before landing.]
pakilti iki [700] [mm v] ▶
laukti [1] sekundžių
kilti [žemyn v] per [300] [mm v] ▶
laukti [1] sekundžių
leistis ▶
pakilti į z padėtį#
Pakilimo į z padėtį blokas droną perkelia į nurodytą padėtį z ašyje.
kilti į z padėtį [500] [mm v] ▶
Parametrai |
Aprašymas |
|---|---|
z padėtis |
Z padėtis, pateikiama sveikuoju arba dešimtainiu skaičiumi, į kurią dronas pakils. |
vienetai |
Matavimo vienetas: mm (milimetrai) arba coliai. |
ir nelauk |
Pasirinkite rodyklę (▶), kad išplėstumėte bloką, pavadindami ir nelaukite, kad kitas blokas krūvoje būtų paleistas iš karto. |
Pavyzdys
kai pradėta
[Reach 500 mm after takeoff.]
pakilti iki [300] [mm v] ▶
laukti [1] sekundžių
kilti į z padėtį [500] [mm v] ▶
laukti [1] sekundžių
leistis ▶
judėti#
Judėjimo blokas droną judina keturiomis konkrečiomis kryptimis, naudodamas dabartinį judėjimo greitį.
judėti [pirmyn v]
Parametrai |
Aprašymas |
|---|---|
kryptis |
Judinkite droną viena iš šių krypčių:
|
Pavyzdys
kai pradėta
[Move forward for 2 seconds.]
pakilti iki [500] [mm v] ▶
judėti [pirmyn v]
laukti [2] sekundžių
leistis ▶
judėti kampu#
Judėjimo kampu blokas droną judina nurodytu kampu, naudodamas dabartinį judėjimo greitį.
judėti (90) laipsnių kampu
Parametrai |
Aprašymas |
|---|---|
kampas |
Drono judėjimo kampas (sveikasis arba dešimtainis skaičius) nuo 0 iki 359 laipsnių. |
Pavyzdžiai
kai pradėta
[Move left for 2 seconds.]
pakilti iki [500] [mm v] ▶
judėti [270] laipsnių kampu
laukti [2] sekundžių
leistis ▶
judėti dėl#
Judėjimo greičio blokas droną judina keturiomis konkrečiomis kryptimis tam tikru atstumu, naudodamas dabartinį judėjimo greitį.
judėti [pirmyn v] per (200) [mm v] ▶
Parametrai |
Aprašymas |
|---|---|
kryptis |
Judinkite droną viena iš šių krypčių:
|
atstumas |
Atstumas, nurodytas sveikuoju arba dešimtainiu skaičiumi, kurį dronas nukeliaus. |
vienetai |
Matavimo vienetas: mm (milimetrai) arba coliai. |
ir nelauk |
Pasirinkite rodyklę (▶), kad išplėstumėte bloką, pavadindami ir nelaukite, kad kitas blokas krūvoje būtų paleistas iš karto. |
Pavyzdys
kai pradėta
[Move forward for 200 mm.]
pakilti iki [500] [mm v] ▶
judėti [pirmyn v] per [200] [mm v] ▶
leistis ▶
judėti kampu#
„judėjimo kampu“ bloko stekas droną judina tam tikru kampu tam tikru atstumu, naudodamas dabartinį judėjimo greitį.
judėti (45) laipsnių kampu per (200) [mm v] ▶
Parametrai |
Aprašymas |
|---|---|
kampas |
Drono judėjimo kampas (sveikasis arba dešimtainis skaičius) nuo 0 iki 359 laipsnių. |
atstumas |
Atstumas, nurodytas sveikuoju arba dešimtainiu skaičiumi, kurį dronas nukeliaus. |
vienetai |
Matavimo vienetas: mm (milimetrai) arba coliai. |
ir nelauk |
Pasirinkite rodyklę (▶), kad išplėstumėte bloką, pavadindami ir nelaukite, kad kitas blokas krūvoje būtų paleistas iš karto. |
Pavyzdžiai
kai pradėta
[Move diagonally for 500 mm.]
pakilti iki [300] [mm v] ▶
judėti [45] laipsnių kampu per [500] [mm v] ▶
leistis ▶
perkelti į#
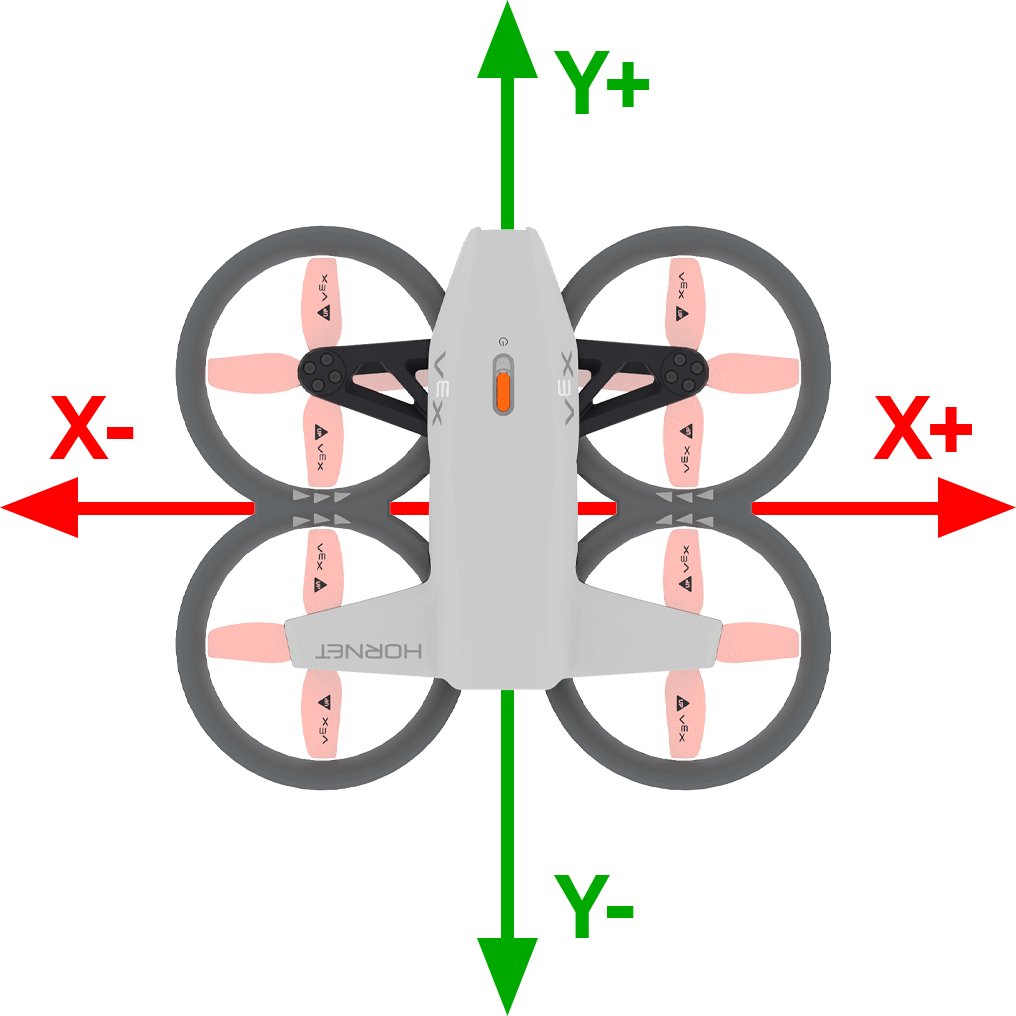
Perkelti į blokų rinkinys droną perkelia į nurodytą padėtį ore, išlaikant tą pačią kryptį.
judėti į x: [1000] y: [1000] z: [1000] [mm v] ▶
Parametrai |
Aprašymas |
|---|---|
x |
X koordinatė, į kurią dronas judės. |
y |
Y koordinatė, į kurią dronas judės. |
z |
Z koordinatė, į kurią dronas kils. |
vienetai |
Matavimo vienetas: mm (milimetrai) arba coliai. |
Pavyzdžiai
kai pradėta
[Move diagonally to (300, 300, 500).]
pakilti iki [300] [mm v] ▶
laukti [2] sekundžių
judėti į x: [300] y: [300] z: [500] [mm v] ▶
laukti [2] sekundžių
leistis ▶
posūkis#
Pasuko blokas suka droną tam tikra kryptimi, naudodamas dabartinį posūkio greitį.
sukti [dešinėn v]
Parametrai |
Aprašymas |
|---|---|
kryptis |
Drono sukimosi kryptis: dešinėn arba kairėn. |
Pavyzdys
kai pradėta
[Turn to the right for 2 seconds.]
pakilti iki [500] [mm v] ▶
sukti [dešinėn v]
laukti [2] sekundžių
leistis ▶
pasukti#
„Pasukite, kad“ bloko steko vertė suka droną nurodyta kryptimi nustatytu atstumu, palyginti su dabartine jo pasukimo kryptimi, naudojant dabartinį posūkio greitį.
sukti [dešinėn v] per (90) laipsnių ▶
Parametrai |
Aprašymas |
|---|---|
kryptis |
Drono sukimosi kryptis: dešinėn arba kairėn. |
kampas |
Drono judėjimo kampas (sveikasis arba dešimtainis skaičius) nuo 0 iki 359 laipsnių. |
ir nelauk |
Pasirinkite rodyklę (▶), kad išplėstumėte bloką, pavadindami ir nelaukite, kad kitas blokas krūvoje būtų paleistas iš karto. |
Pavyzdžiai
kai pradėta
[Turn around, then land.]
pakilti iki [500] [mm v] ▶
sukti [dešinėn v] per [180] laipsnių ▶
leistis ▶
pasukite į antraštę#
Pasukite į kryptį bloko funkcija pasuka droną tam tikra kryptimi, naudodama dabartinį posūkio greitį.
sukti į (270) laipsnių kryptį ▶
Parametrai |
Aprašymas |
|---|---|
antraštė |
Drono kryptis, kuria jis pasisuks nuo 0 iki 359 laipsnių. |
ir nelauk |
Pasirinkite rodyklę (▶), kad išplėstumėte bloką, pavadindami ir nelaukite, kad kitas blokas krūvoje būtų paleistas iš karto. |
Pavyzdžiai
kai pradėta
[Turn to face each of the cardinal headings.]
pakilti iki [500] [mm v] ▶
sukti į (90) laipsnių kryptį ▶
laukti [1] sekundžių
sukti į (180) laipsnių kryptį ▶
laukti [1] sekundžių
sukti į (270) laipsnių kryptį ▶
laukti [1] sekundžių
sukti į (0) laipsnių kryptį ▶
laukti [1] sekundžių
leistis ▶
judėkite su valdikliu#
Blokas „judėjimas valdikliu“ leidžia valdyti droną naudojant „VEX AIR“ drono valdiklį. Šis blokas turi būti naudojamas ciklo viduje, kad dronas būtų nuolat valdomas. Jei ciklas sustoja ir nėra kitų blokų, nurodančių dronui judėti, dronas toliau judės ta kryptimi, kuria judėjo paskutine judėjimo kryptimi.
judėti su valdikliu
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta
[Move with controller until button 7 is pressed.]
pakilti iki [500] [mm v] ▶
kartoti kol <valdiklio mygtukas [7 v] paspaustas?>
judėti su valdikliu
pabaiga
leistis ▶
Skrydžio valdymas#
nustatytas vairavimo perspektyvos#
Blokas „nustatyti vairavimo perspektyvą“ nustato požiūrio tašką, kuris naudojamas vairuojant droną.
nustatyti valdymo POV į [standartinis v]
Parametrai |
Aprašymas |
|---|---|
stilius |
Nustato drono vairavimo perspektyvą. standartinis reiškia, kad judesiai priklauso nuo krypties, kuria dronas šiuo metu yra nukreiptas. begalvis reiškia, kad judesiai priklauso nuo drono orientacijos projekto pradžioje. |
Pavyzdys
kai pradėta
[Steer based on the drone's starting orienation until button 7 is pressed.]
pakilti iki [500] [mm v] ▶
nustatyti valdymo POV į [be orientacijos v]
kartoti kol <valdiklio mygtukas [7 v] paspaustas?>
judėti su valdikliu
pabaiga
leistis ▶
nustatytas judėjimas#
Nustatyti judėjimą steko blokas nustato drono judėjimo stilių.
Šis judėjimo stilius naudojamas, kai dronas skraido su valdikliu.
nustatyti judėjimą į [tikslus v]
Parametrai |
Aprašymas |
|---|---|
stilius |
Nustato drono vairavimo stilių:
|
Pavyzdys
kai pradėta
[Control the drone with the balanced movement style.]
pakilti iki [500] [mm v] ▶
nustatyti judėjimą į [subalansuotas v]
kartoti kol <valdiklio mygtukas [7 v] paspaustas?>
judėti su valdikliu
pabaiga
leistis ▶
Nustatymai#
nustatytas kilimo greitis#
Blokų nustatytas kopimo greitis blokas nustato numatytąjį kopimo greitį procentais. Tai paveiks visus kitus su kopimu susijusius blokus. Numatytasis kopimo greitis yra 50 %.
nustatyti kilimo greitį į [100]%
Parametrai |
Aprašymas |
|---|---|
greitis |
Greitis, kuriuo dronas kils procentais. |
Pavyzdys
kai pradėta
[Raise the drone quickly before landing.]
pakilti iki [300] [mm v] ▶
laukti [1] sekundžių
nustatyti kilimo greitį į [100]%
kilti [aukštyn v] per (500) [mm v] ▶
leistis ▶
nustatyti judėjimo greitį#
Blokų nustatyti judėjimo greitį blokas nustato numatytąjį judėjimo greitį procentais. Tai paveiks visus kitus su judėjimu susijusius blokus. Numatytasis judėjimo greitis yra 50 %.
nustatyti judėjimo greitį į [100]%
Parametrai |
Aprašymas |
|---|---|
greitis |
Drono judėjimo greitis procentais. |
Pavyzdys
kai pradėta
[Move forward quickly, then reverse slowly.]
pakilti iki [500] [mm v] ▶
nustatyti judėjimo greitį į [100]%
judėti [pirmyn v] per [500] [mm v] ▶
laukti (1) sekundžių
nustatyti judėjimo greitį į [20]%
judėti [atgal v] per [500] [mm v] ▶
leistis ▶
nustatytas posūkio greitis#
Nustatyti apsisukimo greitį blokų blokas nustato numatytąjį apsisukimo greitį procentais. Tai paveiks visus kitus su apsisukimu susijusius blokus. Numatytasis apsisukimo greitis yra 50 %.
nustatyti sukimosi greitį į [100]%
Parametrai |
Aprašymas |
|---|---|
greitis |
Drono apsisukimo greitis procentais. |
Pavyzdys
kai pradėta
[Turn clockwise quickly, then counterclockwise slowly.]
pakilti iki [500] [mm v] ▶
nustatyti sukimosi greitį į [100]%
sukti [dešinėn v] per [360] laipsnių ▶
laukti (1) sekundžių
nustatyti sukimosi greitį į [20]%
sukti [kairėn v] per [360] laipsnių ▶
leistis ▶
Pozicija#
pozicija#
Pozicijos pranešimo blokas praneša drono dabartinę x, y arba z koordinatę kaip sveikąjį skaičių. Projekto pradžioje drono dabartinė padėtis automatiškai nustatoma į (0, 0, 0).
[x v] padėtis [mm v]
Parametrai |
Aprašymas |
|---|---|
ašis |
Kurios ašies koordinates nurodyti:
|
vienetai |
Matavimo vienetas: mm (milimetrai) arba coliai. |
Pavyzdys
kai pradėta
[Fly to position (0, 300, 500).]
pakilti iki [500] [mm v] ▶
laukti [1] sekundžių
judėti [pirmyn v]
laukti kol <([y v] padėtis [mm v]) [math_greater_than v] [300]>
sklandyti
laukti [1] sekundžių
leistis ▶
Gaukite maksimalų z aukštį#
Reporterio blokas gauti maksimalų z aukštį praneša apie maksimalų drono pasiekiamą aukštį.
(get max z height in [mm v])
Parametrai |
Aprašymas |
|---|---|
vienetai |
Matavimo vienetas: mm (milimetrai) arba coliai. |
Pavyzdys
kai pradėta :: hat events
[Display the new z height limit.]
spausdinti (get max z height in [mm v]) ekrane ▶
perkelti žymeklį į kitą eilutę ekrane
pakilti iki [500] [mm v] ▶
nustatyti maksimalų z aukštį į [1000] [mm v]
spausdinti (get max z height in [mm v]) ekrane ▶
laukti [1] sekundžių
leistis ▶
nustatyti maksimalų z aukštį#
Blokas „nustatyti maksimalų z aukštį“ nustato drono skrydžio aukščio ribą.
nustatyti maksimalų z aukštį į [2500] [mm v]
Parametrai |
Aprašymas |
|---|---|
maksimalus z aukštis |
Didžiausia z ašies vertė, išreikšta sveikuoju arba dešimtainiu skaičiumi, virš kurios dronas neskraidys, diapazone nuo 1000 iki 5000 mm arba nuo 40 iki 196 colių. |
vienetai |
Matavimo vienetas: mm (milimetrai) arba coliai. |
Pavyzdys
kai pradėta
[Fly with controller under 1000 mm.]
nustatyti maksimalų z aukštį į [1000] [mm v]
pakilti iki (500) [mm v] ▶
kartoti kol <valdiklio mygtukas [7 v] paspaustas?>
judėti su valdikliu
pabaiga
leistis ▶
nustatyta pozicija#
Nustatyti poziciją steko blokas nustato drono dabartinę x, y arba z koordinatę į nurodytą reikšmę.
nustatyti [x v] padėtį į [0] [mm v]
Parametrai |
Aprašymas |
|---|---|
ašis |
Koordinačių ašis, kurios padėtis nustatoma:
|
koordinuoti |
Nauja pozicijos reikšmė, kurią reikia nustatyti. |
vienetai |
Matavimo vienetas: mm (milimetrai) arba coliai. |
Pavyzdys
kai pradėta
[Set a new z position, then fly to z position -300.]
pakilti iki [800] [mm v] ▶
nustatyti [z v] padėtį į [0] [mm v]
laukti [1] sekundžių
kilti [žemyn v]
laukti kol <([z v] padėtis [mm v]) [math_less_than v] [-300]>
sklandyti
laukti [1] sekundžių
leistis ▶
Vertybės#
skrydžio būsena#
Loginis blokas „skrydžio būsena“ praneša, ar dronas yra nurodytoje skrydžio būsenoje.
Teisinga – dronas yra nurodytoje būsenoje.
Klaidinga – Dronas nėra nurodytoje būsenoje.
<skrydžio būsena yra [motors off v]?>
Parametrai |
Aprašymas |
|---|---|
valstija |
Tikrinama skrydžio būsena:
|
Pavyzdys
kai pradėta
[Report the flight status as the drone takes off.]
spausdinti [Preparing for flight!] ekrane ◀ ir perkelti žymeklį į kitą eilutę
pakilti iki [800] [mm v] ◀ ir nelaukti
laukti kol <flight state is [motor start v]>
spausdinti [Motors starting...] ekrane ◀ ir perkelti žymeklį į kitą eilutę
laukti kol <flight state is [flight v]>
spausdinti [Take off!] ekrane ▶
saugus režimas#
Saugiojo režimo loginis blokas praneša, ar drone įjungtas propelerio užraktas.
Teisinga – Propelerio užraktas įjungtas.
Klaidinga – Propelerio užraktas neįjungtas.
<saugus režimas?>
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta
[Change the sound by enabling the Propeller Lock.]
amžinai
jei <saugus režimas?> tada
groti garsą [klaida v]
kitu atveju
groti garsą [sėkmė v]
aktyvus lipimas#
Loginis blokas aukštėjimo aktyvus praneša, ar dronas kyla.
Tiesa – Dronas šiuo metu kyla.
Netiesa — Dronas nepakyla.
<kilimas aktyvus?>
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta
[After the drone starts to climb, play a sound and land.]
pakilti iki [500] [mm v] ▶
kilti [aukštyn v]
laukti [1] sekundžių
jei <kilimas aktyvus?> tada
groti garsą [kilpa v] ▶
leistis ▶
judėti aktyviai#
Loginis blokas judesys aktyvus praneša, ar dronas šiuo metu naudoja judėjimo bloką.
Tiesa – Dronas šiuo metu naudoja judėjimo bloką.
Netiesa – Dronas šiuo metu nenaudoja judėjimo bloko.
<judėjimas aktyvus?>
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta
[After the drone starts to move, play a sound and land.]
pakilti iki [500] [mm v] ▶
judėti [pirmyn v]
laukti [1] sekundžių
jei <judėjimas aktyvus?> tada
groti garsą [kilpa v] ▶
leistis ▶
įjungti aktyvų#
Loginis blokas active posūkio praneša, ar dronas sukasi.
Tiesa – dronas šiuo metu sukasi.
Netiesa — Dronas nesisuka.
<sukimasis aktyvus?>
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta
[After the drone starts to turn, play a sound and land.]
pakilti iki (500) [mm v] ▶
sukti [dešinėn v]
laukti [1] sekundžių
jei <sukimasis aktyvus?> tada
groti garsą [aptikta v] ▶
leistis ▶
kybojimas#
The hovering Boolean block reports whether the drone is maintaining its position (hovering).
Tiesa – dronas šiuo metu išlaiko savo poziciją (kybo ore).
Netiesa – Dronas šiuo metu keičia savo padėtį.
<sklandoma?>
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta
[Play a sound after the drone has finished taking off.]
pakilti iki [700] [mm v] ▶
laukti kol <sklandoma?>
laukti [2] sekundžių
groti garsą [pauzė v] ▶
leistis ▶
kylant#
Loginis blokas pakilimo praneša, ar dronas kyla.
Tiesa – Dronas šiuo metu kyla.
Netiesa – Dronas nekyla.
<kyla?>
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta
[Play sounds while the drone is taking off.]
pakilti iki [700] [mm v] ◀ ir nelaukti
laukti [1] sekundžių
kol <kyla?>
groti garsą [jutimas v] ▶
nusileidimas#
Loginis blokas nusileidimas praneša, ar dronas leidžiasi.
Tiesa – Dronas šiuo metu leidžiasi.
Netiesa – Dronas nevyksta nusileidimo procese.
<leidžiasi?>
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta
[Play sounds while the drone is landing.]
pakilti iki (500) [mm v] ▶
laukti [1] sekundžių
leistis ◀ ir nelaukti
laukti [1] sekundžių
kol <leidžiasi?>
groti garsą [kilpa v] ▶
nusileido#
Loginis blokas nusileido praneša, ar dronas nusileido.
Tiesa – dronas nusileido.
Netiesa — Dronas nenusileido.
<nusileido?>
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta
[Celebrate a successful landing.]
pakilti iki (500) [mm v] ▶
laukti (1) sekundžių
leistis ▶
jei <landed> tada
groti garsą [sėkmė v] ▶