
Mozgás#
Bevezetés#
A VEX AIR drón négy propellerrel rendelkezik, amelyek lehetővé teszik, hogy bármilyen irányba mozogjon és függetlenül forogjon. A mozgás módokat kínál a mozgásra, fordulásra, sebességállításra és pozíciókövetésre.
Az alábbiakban a rendelkezésre álló blokkok listája található:
Műveletek — A drón mozgatása és forgatása.
felszállás — Felemeli a drónt egy megadott magasságra.
land — Leszállítja a drónt.
hover — A drónt a pozíciójában tartja.
mászás — A drónt egy megadott függőleges irányba mozgatja.
mászás — A drónt egy megadott függőleges irányban, adott távolságon mozgatja.
emelkedés z pozícióba — A drónt a z tengelyen megadott pozícióba mozgatja.
mozgatás — Előre, hátra, balra vagy jobbra mozgatja a drónt.
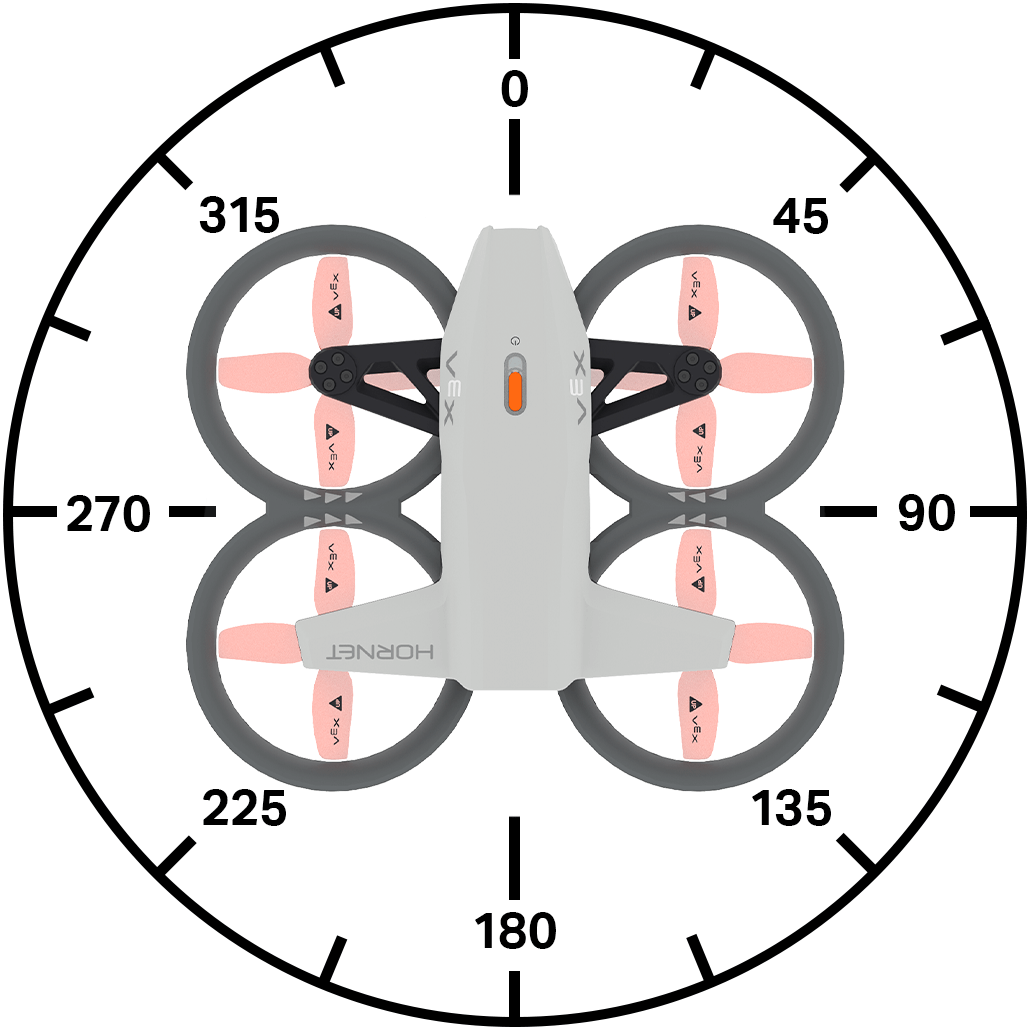
mozgatás szögben — A drónt egy megadott irányba mozgatja egy adott szögben.
mozgatás — Egy adott irányba, egy beállított távolságon belül mozgatja a drónt.
mozgatás adott szögben — Meghatározott szögben, meghatározott távolságra mozgatja a drónt.
mozgatás ide — A drónt egy megadott pozícióba mozgatja.
turn — Balra vagy jobbra forgatja a drónt.
fordulj el — Elforgatja a drónt a megadott számú fokkal.
fordulj el a kívánt irányba — Elforgatja a drónt, hogy egy adott irányba nézzen.
mozgatás a vezérlővel — Lehetővé teszi a drón irányítását a vezérlővel.
Repülésvezérlés – Repülési beállítások módosítása.
kormányzási nézőpont beállítása — Beállítja a drón kormányzásának nézőpontját.
mozgás beállítása — Beállítja a drón mozgási stílusát.
Beállítások – Mozgási és fordulási sebesség módosítása.
mászási sebesség beállítása — Beállítja az alapértelmezett mászási sebességet.
mozgási sebesség beállítása — Beállítja az alapértelmezett mozgási sebességet.
fordulási sebesség beállítása — Beállítja az alapértelmezett fordulási sebességet.
Pozíció – A drón pozíciójának nyomon követése és módosítása.
position — Visszaadja a drón aktuális x, y vagy z koordinátáját.
get max z height — Visszaadja a drón által elérhető maximális magasságot.
set max z height - Beállítja a drón repülési magasságának határértékét.
pozíció beállítása — Manuálisan beállítja a drón x, y vagy z pozícióját.
Értékek — Mozgás állapotának ellenőrzése.
repülési állapot — Visszaadja a drón aktuális állapotát.
biztonságos mód — Visszaadja a drón propellerének zárolási állapotát.
climb active — Visszaadja, hogy a drón jelenleg emelkedik-e.
mozgatás aktív — Visszaadja, hogy a drón jelenleg mozog-e.
turn active — Visszaadja, hogy a drón jelenleg fordul-e.
lebegő — Visszaadja, hogy a drón jelenleg lebeg-e.
taking off — Visszaadja, hogy a drón jelenleg felszáll-e.
landing — Visszaadja, hogy a drón jelenleg leszáll-e.
landed — Visszaadja, hogy a drón leszállt-e.
Műveletek#
felszállni#
A felszállási blokk beindítja a propellereket és felemeli a drónt a levegőbe. Ezt a blokkot kell használni, mielőtt más mozgásokat lehetne végrehajtani.
felszállás [500] [mm v] magasságra ▶
Paraméterek |
Leírás |
|---|---|
mászni |
A drón z pozíciója (magassága) fel fog emelkedni. |
egységek |
A mértékegység: mm (milliméter) vagy hüvelyk. |
és ne várj |
Válassza a nyilat (▶) a blokk kibontásához, azaz a „és ne várj” felirat használatához, így a verem következő blokkja azonnal lefut. |
Példa
amikor elindul
[Fly for 1 second.]
felszállás [500] [mm v] magasságra ▶
várakozás [1] másodpercig
leszállás ▶
föld#
A leszálló blokk leengedi a drónt a földre. A propellerek addig forognak, amíg a projektet le nem állítják.
leszállás ▶
Paraméterek |
Leírás |
|---|---|
és ne várj |
Válassza a nyilat (▶) a blokk kibontásához, azaz a „és ne várj” felirat használatához, így a verem következő blokkja azonnal lefut. |
Példa
amikor elindul
[Land after 1 second.]
felszállás (500) [mm v] magasságra ▶
várakozás [1] másodpercig
leszállás ▶
lebeg#
A lebegő blokk megakadályozza, hogy a drón bármilyen irányba elmozduljon, és megtartja aktuális pozícióját a levegőben.
lebegés
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[Hold current position for 3 seconds after moving forward.]
felszállás (500) [mm v] magasságra ▶
mozgás [előre v]
várakozás [1] másodpercig
lebegés
várakozás [3] másodpercig
leszállás ▶
emelkedés#
A mászás veremblokk a drónt egy megadott függőleges irányba mozgatja.
emelkedés [fel v]
Paraméterek |
Leírás |
|---|---|
irány |
A drón repülési iránya: fel vagy le. |
Példa
amikor elindul
[Climb upwards for 2 seconds.]
felszállás (500) [mm v] magasságra ▶
várakozás [2] másodpercig
emelkedés [fel v]
várakozás [2] másodpercig
leszállás ▶
mászni#
A mászás veremblokk a drónt egy megadott függőleges irányban, adott távolságon mozgatja.
emelkedés [fel v] irányba (500) [mm v] értékkel ▶
Paraméterek |
Leírás |
|---|---|
irány |
A drón repülési iránya: fel vagy le. |
távolság |
A drón által megtett távolság. |
egységek |
A mértékegység: mm (milliméter) vagy hüvelyk. |
és ne várj |
Válassza a nyilat (▶) a blokk kibontásához, azaz a „és ne várj” felirat használatához, így a verem következő blokkja azonnal lefut. |
Példa
amikor elindul
[Lower drone before landing.]
felszállás [700] [mm v] magasságra ▶
várakozás [1] másodpercig
emelkedés [le v] irányba [300] [mm v] értékkel ▶
várakozás [1] másodpercig
leszállás ▶
emelkedés Z pozícióba#
A z pozícióba emelkedés veremblokk a drónt a z tengelyen egy megadott pozícióba mozgatja.
emelkedés z pozícióba [500] [mm v] ▶
Paraméterek |
Leírás |
|---|---|
z pozíció |
A z pozíció egész vagy tizedes számként, ahová a drón fel fog emelkedni. |
egységek |
A mértékegység: mm (milliméter) vagy hüvelyk. |
és ne várj |
Válassza a nyilat (▶) a blokk kibontásához, azaz a „és ne várj” felirat használatához, így a verem következő blokkja azonnal lefut. |
Példa
amikor elindul
[Reach 500 mm after takeoff.]
felszállás [300] [mm v] magasságra ▶
várakozás [1] másodpercig
emelkedés z pozícióba [500] [mm v] ▶
várakozás [1] másodpercig
leszállás ▶
mozog#
A mozgás veremblokk a drónt négy meghatározott irányba mozgatja az aktuális mozgási sebesség segítségével.
mozgás [előre v]
Paraméterek |
Leírás |
|---|---|
irány |
Mozgasd a drónt a következő irányok egyikébe:
|
Példa
amikor elindul
[Move forward for 2 seconds.]
felszállás [500] [mm v] magasságra ▶
mozgás [előre v]
várakozás [2] másodpercig
leszállás ▶
szögben mozog#
A mozgás szögben veremblokk a drónt egy megadott szögben mozgatja az aktuális mozgási sebesség értékkel.
mozgás (90) fokon
Paraméterek |
Leírás |
|---|---|
szög |
A drón mozgásának szöge egész számként vagy tizedes törtként, 0 és 359 fok között. |
Példák
amikor elindul
[Move left for 2 seconds.]
felszállás [500] [mm v] magasságra ▶
mozgás [270] fokon
várakozás [2] másodpercig
leszállás ▶
mozdulj#
A mozgatás erre: veremblokk a drónt négy meghatározott irányba mozgatja egy adott távolságra az aktuális mozgási sebesség értékkel.
mozgás [előre v] irányba (200) [mm v] értékkel ▶
Paraméterek |
Leírás |
|---|---|
irány |
Mozgasd a drónt a következő irányok egyikébe:
|
távolság |
A drón által megteendő távolság egész vagy tizedes számként. |
egységek |
A mértékegység: mm (milliméter) vagy hüvelyk. |
és ne várj |
Válassza a nyilat (▶) a blokk kibontásához, azaz a „és ne várj” felirat használatához, így a verem következő blokkja azonnal lefut. |
Példa
amikor elindul
[Move forward for 200 mm.]
felszállás [500] [mm v] magasságra ▶
mozgás [előre v] irányba [200] [mm v] értékkel ▶
leszállás ▶
szögben mozogni#
A mozgatás szögben veremblokk a drónt egy adott szögben, egy adott távolságra mozgatja az aktuális mozgási sebesség értékkel.
mozgás (45) fokon (200) [mm v] értékkel ▶
Paraméterek |
Leírás |
|---|---|
szög |
A drón mozgásának szöge egész számként vagy tizedes törtként, 0 és 359 fok között. |
távolság |
A drón által megteendő távolság egész vagy tizedes számként. |
egységek |
A mértékegység: mm (milliméter) vagy hüvelyk. |
és ne várj |
Válassza a nyilat (▶) a blokk kibontásához, azaz a „és ne várj” felirat használatához, így a verem következő blokkja azonnal lefut. |
Példák
amikor elindul
[Move diagonally for 500 mm.]
felszállás [300] [mm v] magasságra ▶
mozgás [45] fokon [500] [mm v] értékkel ▶
leszállás ▶
költözés#
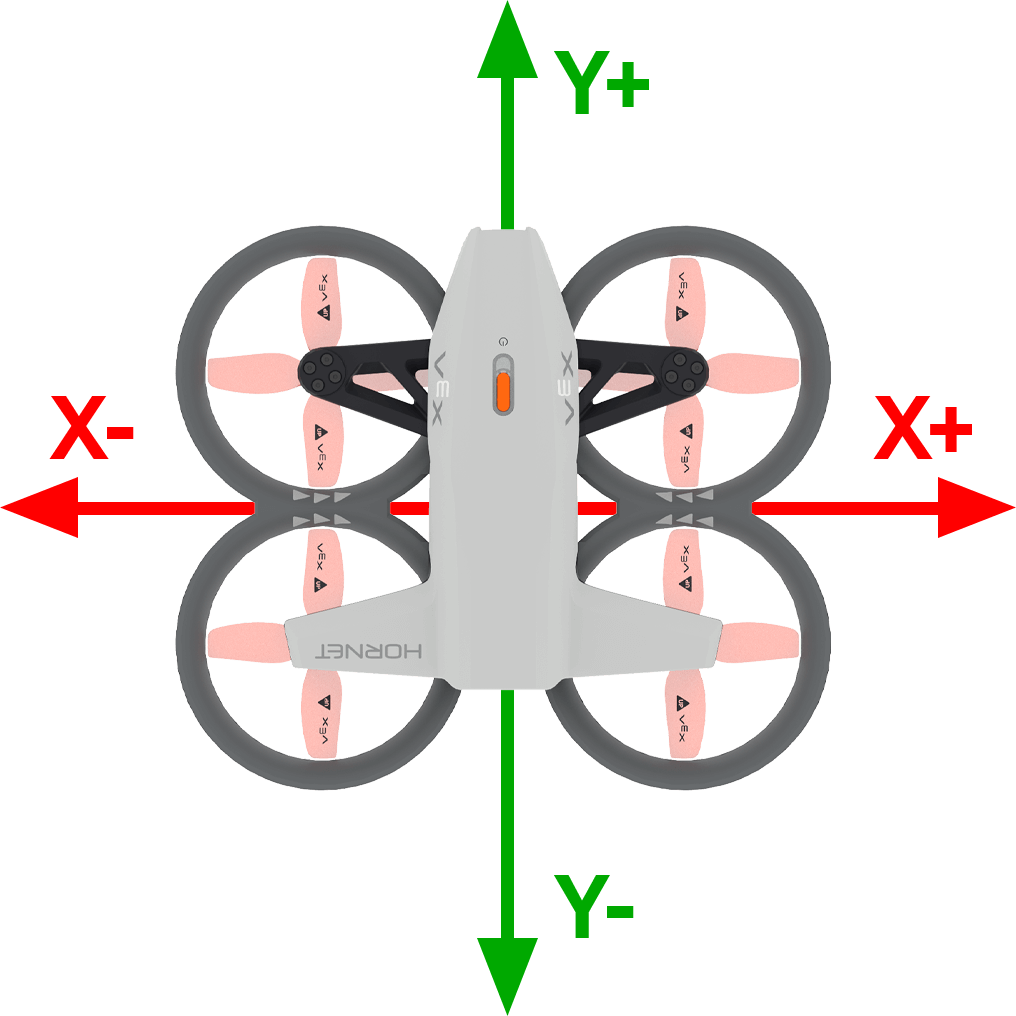
A mozgatás ide veremblokk a drónt egy megadott pozícióba mozgatja a levegőben, miközben megtartja ugyanazt az irányt.
mozgás x: [1000] y: [1000] z: [1000] [mm v] pozícióba ▶
Paraméterek |
Leírás |
|---|---|
x |
Az x koordináta, ahová a drón mozogni fog. |
y |
Az y koordináta, ahová a drón mozogni fog. |
z |
A z koordináta, ahová a drón fel fog emelkedni. |
egységek |
A mértékegység: mm (milliméter) vagy hüvelyk. |
Példák
amikor elindul
[Move diagonally to (300, 300, 500).]
felszállás [300] [mm v] magasságra ▶
várakozás [2] másodpercig
mozgás x: [300] y: [300] z: [500] [mm v] pozícióba ▶
várakozás [2] másodpercig
leszállás ▶
fordulat#
A fordulási veremblokk a drónt egy adott irányba forgatja az aktuális fordulási sebesség segítségével.
fordulás [jobbra v]
Paraméterek |
Leírás |
|---|---|
irány |
A drón fordulási iránya: jobbra vagy balra. |
Példa
amikor elindul
[Turn to the right for 2 seconds.]
felszállás [500] [mm v] magasságra ▶
fordulás [jobbra v]
várakozás [2] másodpercig
leszállás ▶
fordulj#
A fordulj el veremblokk a drónt egy megadott irányba forgatja az aktuális nézési irányához képest egy beállított távolságra a jelenlegi fordulási sebesség használatával.
fordulás [jobbra v] irányba (90) fokkal ▶
Paraméterek |
Leírás |
|---|---|
irány |
A drón fordulási iránya: jobbra vagy balra. |
szög |
A drón mozgásának szöge egész számként vagy tizedes törtként, 0 és 359 fok között. |
és ne várj |
Válassza a nyilat (▶) a blokk kibontásához, azaz a „és ne várj” felirat használatához, így a verem következő blokkja azonnal lefut. |
Példák
amikor elindul
[Turn around, then land.]
felszállás [500] [mm v] magasságra ▶
fordulás [jobbra v] irányba [180] fokkal ▶
leszállás ▶
forduljon a címsorhoz#
A fordulj előre veremblokk a drónt egy adott irányba fordítja az aktuális fordulási sebesség használatával.
fordulás (270) fokos irányba ▶
Paraméterek |
Leírás |
|---|---|
cím |
Az az irány, amerre a drón 0 és 359 fok között fordul. |
és ne várj |
Válassza a nyilat (▶) a blokk kibontásához, azaz a „és ne várj” felirat használatához, így a verem következő blokkja azonnal lefut. |
Példák
amikor elindul
[Turn to face each of the cardinal headings.]
felszállás [500] [mm v] magasságra ▶
fordulás (90) fokos irányba ▶
várakozás [1] másodpercig
fordulás (180) fokos irányba ▶
várakozás [1] másodpercig
fordulás (270) fokos irányba ▶
várakozás [1] másodpercig
fordulás (0) fokos irányba ▶
várakozás [1] másodpercig
leszállás ▶
mozgás a kontrollerrel#
A mozgás vezérlővel blokk lehetővé teszi a drón VEX AIR drónvezérlővel történő vezérlését. Ezt a blokkot egy cikluson belül kell használni a drón folyamatos vezérléséhez. Ha a ciklus leáll, és nincsenek más blokkok, amelyek mozgásra utasítanák a drónt, a drón a legutóbbi mozgási irányában folytatja a mozgást.
mozgás vezérlővel
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[Move with controller until button 7 is pressed.]
felszállás [500] [mm v] magasságra ▶
ismétlés amíg <vezérlő [7 v] gomb megnyomva?>
mozgás vezérlővel
vége
leszállás ▶
Repülésirányítás#
beállított kormányzási nézőpont#
A kormányzási nézőpont beállítása veremblokk beállítja a drón kormányzásakor használt nézőpontot.
irányítás POV beállítása [normál v] értékre
Paraméterek |
Leírás |
|---|---|
stílus |
Beállítja a drón irányítására használt nézőpontot. A standard azt jelenti, hogy a mozgások a drón aktuális nézőpontján alapulnak. A headless azt jelenti, hogy a mozgások a drón projekt kezdeti tájolásán alapulnak. |
Példa
amikor elindul
[Steer based on the drone's starting orienation until button 7 is pressed.]
felszállás [500] [mm v] magasságra ▶
irányítás POV beállítása [fejnélküli v] értékre
ismétlés amíg <vezérlő [7 v] gomb megnyomva?>
mozgás vezérlővel
vége
leszállás ▶
meghatározott mozgás#
A mozgás beállítása veremblokk állítja be a drón mozgási stílusát.
Ezt a mozgásstílust akkor használják, amikor a drónt vezérlővel reptetik.
mozgásmód beállítása [precíz v] értékre
Paraméterek |
Leírás |
|---|---|
stílus |
Beállítja a drón irányítására használt stílust:
|
Példa
amikor elindul
[Control the drone with the balanced movement style.]
felszállás [500] [mm v] magasságra ▶
mozgásmód beállítása [kiegyensúlyozott v] értékre
ismétlés amíg <vezérlő [7 v] gomb megnyomva?>
mozgás vezérlővel
vége
leszállás ▶
Beállítások#
beállított emelkedési sebesség#
A mászási sebesség beállítása blokkok százalékban állítják be az alapértelmezett mászási sebességet. Ez hatással lesz az összes további, mászással kapcsolatos blokkra. Az alapértelmezett mászási sebesség 50%.
emelkedési sebesség beállítása [100]%
Paraméterek |
Leírás |
|---|---|
sebesség |
A drón emelkedési sebessége százalékban megadva. |
Példa
amikor elindul
[Raise the drone quickly before landing.]
felszállás [300] [mm v] magasságra ▶
várakozás [1] másodpercig
emelkedési sebesség beállítása [100]%
emelkedés [fel v] irányba (500) [mm v] értékkel ▶
leszállás ▶
beállított mozgási sebesség#
A mozgási sebesség beállítása blokk százalékban állítja be az alapértelmezett mozgási sebességet. Ez hatással lesz az összes további, mozgással kapcsolatos blokkra. Az alapértelmezett mozgási sebesség 50%.
mozgási sebesség beállítása [100]%
Paraméterek |
Leírás |
|---|---|
sebesség |
A drón mozgási sebessége százalékban kifejezve. |
Példa
amikor elindul
[Move forward quickly, then reverse slowly.]
felszállás [500] [mm v] magasságra ▶
mozgási sebesség beállítása [100]%
mozgás [előre v] irányba [500] [mm v] értékkel ▶
várakozás (1) másodpercig
mozgási sebesség beállítása [20]%
mozgás [hátra v] irányba [500] [mm v] értékkel ▶
leszállás ▶
beállított fordulási sebesség#
A fordulási sebesség beállítása blokkok százalékban állítják be az alapértelmezett fordulási sebességet. Ez hatással lesz az összes további, fordulással kapcsolatos blokkra. Az alapértelmezett fordulási sebesség 50%.
fordulási sebesség beállítása [100]%
Paraméterek |
Leírás |
|---|---|
sebesség |
A drón fordulási sebessége százalékban. |
Példa
amikor elindul
[Turn clockwise quickly, then counterclockwise slowly.]
felszállás [500] [mm v] magasságra ▶
fordulási sebesség beállítása [100]%
fordulás [jobbra v] irányba [360] fokkal ▶
várakozás (1) másodpercig
fordulási sebesség beállítása [20]%
fordulás [balra v] irányba [360] fokkal ▶
leszállás ▶
Pozíció#
pozíció#
A pozíciójelentési blokk egész számként jelenti a drón aktuális x, y vagy z koordinátáját. A projekt kezdetén a drón aktuális pozíciója automatikusan (0, 0, 0)-ra van állítva.
[x v] pozíciója [mm v] egységben
Paraméterek |
Leírás |
|---|---|
tengely |
Melyik tengely koordinátáját kell megadni:
|
egységek |
A mértékegység: mm (milliméter) vagy hüvelyk. |
Példa
amikor elindul
[Fly to position (0, 300, 500).]
felszállás [500] [mm v] magasságra ▶
várakozás [1] másodpercig
mozgás [előre v]
várakozás amíg <([y v] pozíciója [mm v] egységben) [math_greater_than v] [300]>
lebegés
várakozás [1] másodpercig
leszállás ▶
szerezd meg a maximális z magasságot#
A maximális z magasság elérése riporterblokk a drón által elérhető maximális magasságot jelenti.
(get max z height in [mm v])
Paraméterek |
Leírás |
|---|---|
egységek |
A mértékegység: mm (milliméter) vagy hüvelyk. |
Példa
amikor elindul :: hat events
[Display the new z height limit.]
(get max z height in [mm v]) nyomtatása a képernyőn ▶
kurzor a következő sorra a képernyőn
felszállás [500] [mm v] magasságra ▶
maximális z magasság beállítása [1000] értékre [mm v] egységben
(get max z height in [mm v]) nyomtatása a képernyőn ▶
várakozás [1] másodpercig
leszállás ▶
maximális z magasság beállítása#
A set max z height veremblokk korlátozza, hogy milyen magasra repülhet a drón.
maximális z magasság beállítása [2500] értékre [mm v] egységben
Paraméterek |
Leírás |
|---|---|
maximális z magasság |
A maximális z-tengelyérték egész vagy tizedes számként, amely felett a drón nem repülhet, 1000 és 5000 mm vagy 40 és 196 hüvelyk közötti tartományban. |
egységek |
A mértékegység: mm (milliméter) vagy hüvelyk. |
Példa
amikor elindul
[Fly with controller under 1000 mm.]
maximális z magasság beállítása [1000] értékre [mm v] egységben
felszállás (500) [mm v] magasságra ▶
ismétlés amíg <vezérlő [7 v] gomb megnyomva?>
mozgás vezérlővel
vége
leszállás ▶
beállított pozíció#
A pozíció beállítása veremblokk a drón aktuális x, y vagy z koordinátáját egy megadott értékre állítja be.
[x v] pozíciójának beállítása [0] [mm v] értékre
Paraméterek |
Leírás |
|---|---|
tengely |
A pozíció beállításához szükséges koordinátatengely:
|
koordináta |
Az új beállítandó pozícióérték. |
egységek |
A mértékegység: mm (milliméter) vagy hüvelyk. |
Példa
amikor elindul
[Set a new z position, then fly to z position -300.]
felszállás [800] [mm v] magasságra ▶
[z v] pozíciójának beállítása [0] [mm v] értékre
várakozás [1] másodpercig
emelkedés [le v]
várakozás amíg <([z v] pozíciója [mm v] egységben) [math_less_than v] [-300]>
lebegés
várakozás [1] másodpercig
leszállás ▶
Értékek#
repülési állapot#
A repülési állapot logikai blokk jelzi, hogy a drón a megadott repülési állapotban van-e vagy sem.
Igaz — A drón a megadott állapotban van.
Hamis — A drón nincs a megadott állapotban.
<repülési állapot [motors off v]?>
Paraméterek |
Leírás |
|---|---|
állami |
Az ellenőrizendő repülési állapot:
|
Példa
amikor elindul
[Report the flight status as the drone takes off.]
[Preparing for flight!] nyomtatása a képernyőn ◀ és kurzor a következő sorra
felszállás [800] [mm v] magasságra ◀ és ne várjon
várakozás amíg <flight state is [motor start v]>
[Motors starting...] nyomtatása a képernyőn ◀ és kurzor a következő sorra
várakozás amíg <flight state is [flight v]>
[Take off!] nyomtatása a képernyőn ▶
biztonságos mód#
A biztonságos mód logikai blokkja jelzi, hogy a propellerzár engedélyezve van-e a drónon.
Igaz – A légcsavarzár engedélyezve van.
Hamis — A légcsavarzár nincs engedélyezve.
<biztonságos mód?>
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[Change the sound by enabling the Propeller Lock.]
örökre
ha <biztonságos mód?> akkor
[hiba v] hang lejátszása
különben
[siker v] hang lejátszása
aktív mászás#
A mászás aktív logikai blokk jelzi, hogy a drón emelkedik-e.
Igaz — A drón jelenleg emelkedik.
Hamis — A drón nem emelkedik.
<emelkedés aktív?>
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[After the drone starts to climb, play a sound and land.]
felszállás [500] [mm v] magasságra ▶
emelkedés [fel v]
várakozás [1] másodpercig
ha <emelkedés aktív?> akkor
[ismétlés v] hang lejátszása ▶
leszállás ▶
aktív mozgás#
A mozgás aktív logikai blokk jelzi, hogy a drón jelenleg mozgásblokkot használ-e.
Igaz — A drón jelenleg mozgásblokkot használ.
Hamis — A drón jelenleg nem használ mozgásblokkot.
<mozgás aktív?>
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[After the drone starts to move, play a sound and land.]
felszállás [500] [mm v] magasságra ▶
mozgás [előre v]
várakozás [1] másodpercig
ha <mozgás aktív?> akkor
[ismétlés v] hang lejátszása ▶
leszállás ▶
aktiválás#
A fordulás aktív logikai blokk jelzi, hogy a drón fordul-e.
Igaz — A drón jelenleg fordul.
Hamis — A drón nem fordul.
<fordulás aktív?>
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[After the drone starts to turn, play a sound and land.]
felszállás (500) [mm v] magasságra ▶
fordulás [jobbra v]
várakozás [1] másodpercig
ha <fordulás aktív?> akkor
[észlelve v] hang lejátszása ▶
leszállás ▶
lebegés#
A lebegés logikai blokk azt jelzi, hogy a drón tartja-e a pozícióját (lebeg-e).
Igaz — A drón jelenleg tartja a pozícióját (lebeg).
Hamis — A drón jelenleg változtatja a pozícióját.
<lebeg?>
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[Play a sound after the drone has finished taking off.]
felszállás [700] [mm v] magasságra ▶
várakozás amíg <lebeg?>
várakozás [2] másodpercig
[szünet v] hang lejátszása ▶
leszállás ▶
felszállás#
A felszállás logikai blokk jelzi, hogy a drón felszállás alatt van-e.
Igaz — A drón jelenleg felszállás közben van.
Hamis — A drón nem indul el.
<felszáll?>
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[Play sounds while the drone is taking off.]
felszállás [700] [mm v] magasságra ◀ és ne várjon
várakozás [1] másodpercig
amíg <felszáll?>
[érzékelés v] hang lejátszása ▶
leszállás#
A landing logikai blokk jelzi, hogy a drón leszállás folyamatban van-e.
Igaz — A drón jelenleg leszállás közben van.
Hamis — A drón nem leszáll.
<leszáll?>
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[Play sounds while the drone is landing.]
felszállás (500) [mm v] magasságra ▶
várakozás [1] másodpercig
leszállás ◀ és ne várjon
várakozás [1] másodpercig
amíg <leszáll?>
[ismétlés v] hang lejátszása ▶
leszállt#
A landed logikai blokk jelzi, hogy a drón leszállt-e.
Igaz — A drón leszállt.
Hamis — A drón nem szállt le.
<leszállt?>
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[Celebrate a successful landing.]
felszállás (500) [mm v] magasságra ▶
várakozás (1) másodpercig
leszállás ▶
ha <landed> akkor
[siker v] hang lejátszása ▶