
Rörelse#
Introduktion#
VEX AIR-drönaren har fyra propellrar, vilket gör att den kan röra sig i alla riktningar och rotera oberoende av varandra. Motion erbjuder metoder för rörelse, vridning, hastighetsjusteringar och positionsspårning.
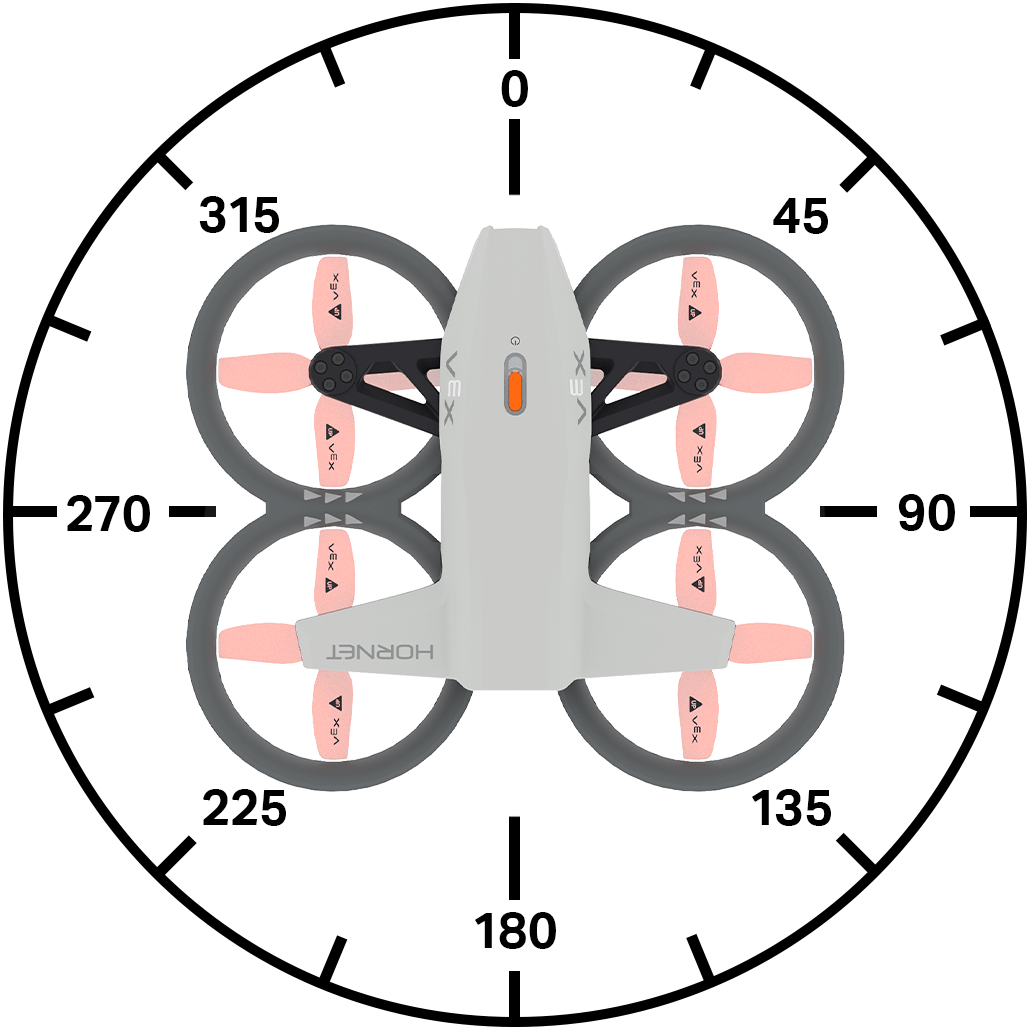
Nedan följer en lista över tillgängliga block:
Åtgärder — Flytta och vrid drönaren.
start — Lyfter drönaren till en specificerad höjd.
landa — Landar drönaren.
hover — Håller drönaren på sin position.
climb — Flyttar drönaren i en specificerad vertikal riktning.
klättra för — Flyttar drönaren i en specificerad vertikal riktning över en specifik sträcka.
klättra till z-position — Flyttar drönaren till en specificerad position på z-axeln.
flytta — Flyttar drönaren framåt, bakåt, åt vänster eller höger.
rör dig i vinkel — Flyttar drönaren i en specifik riktning med hjälp av en vinkel.
flytta för — Flyttar drönaren i en specifik riktning över ett visst avstånd.
rör dig i vinkel för — Flyttar drönaren i en specifik vinkel för ett visst avstånd.
flytta till — Flyttar drönaren till en angiven position.
vrid — Roterar drönaren åt vänster eller höger.
vrid för — Roterar drönaren ett visst antal grader.
vänd mot kurs — Roterar drönaren så att den är vänd mot en specifik kurs.
rör dig med handkontroll — Gör att drönaren kan styras med hjälp av handkontrollen.
Flygkontroll — Justera flyginställningar.
ställ in styrperspektiv — Ställer in perspektivet för att styra drönaren.
ställ in rörelse — Ställer in drönarens rörelsestil.
Inställningar — Justera rörelse- och vridhastigheter.
ställ in klättringshastighet — Ställer in standardklättringshastigheten.
ställ in rörelsehastighet — Ställer in standardrörelsehastigheten.
ställ in svänghastighet — Ställer in standardsvänghastigheten.
Position — Spåra och ändra drönarens position.
position — Returnerar drönarens aktuella x-, y- eller z-koordinat.
get max z height — Returnerar den maximala höjden som drönaren kan nå.
ställ in max z-höjd - Ställer in en gräns för hur högt drönaren kan flyga.
ställ in position — Ställer in drönarens x-, y- eller z-position manuellt.
Värden — Kontrollera rörelsestatus.
flygtillstånd — Returnerar drönarens aktuella tillstånd.
säkert läge — Returnerar drönarens propellerlåsningsläge.
klättring aktiv — Returnerar om drönaren för närvarande klättrar.
rörelse aktiv — Returnerar om drönaren för närvarande rör sig.
aktivera vändning — Returnerar om drönaren för närvarande roterar.
hovering — Returnerar om drönaren för närvarande hovrar.
startar — Returnerar om drönaren för närvarande startar.
landning — Returnerar om drönaren landar för närvarande.
landade — Returnerar om drönaren har landat.
Åtgärder#
ta av#
Startblocket startar propellrarna och lyfter drönaren upp i luften. Detta block måste användas innan andra rörelser kan utföras.
lyft till [500] [mm v] ▶
Parametrar |
Beskrivning |
|---|---|
klättra till |
Z-positionen (höjden) som drönaren kommer att klättra till. |
enheter |
Måttenhet: mm (millimeter) eller tum. |
och vänta inte |
Välj pilen ( ▶ ) för att expandera blocket till och vänta inte, så att nästa block i stapeln körs direkt. |
Exempel
när startad
[Fly for 1 second.]
lyft till [500] [mm v] ▶
vänta [1] sekunder
landa ▶
landa#
Landningsblocket sänker ner drönaren till marken. Propellrarna fortsätter att gå tills projektet stoppas.
landa ▶
Parametrar |
Beskrivning |
|---|---|
och vänta inte |
Välj pilen ( ▶ ) för att expandera blocket till och vänta inte, så att nästa block i stapeln körs direkt. |
Exempel
när startad
[Land after 1 second.]
lyft till (500) [mm v] ▶
vänta [1] sekunder
landa ▶
sväva#
Hover-stackblocket hindrar drönaren från att röra sig i någon riktning och bibehåller sin nuvarande position i luften.
hovra
Parametrar |
Beskrivning |
|---|---|
Det här blocket har inga parametrar. |
Exempel
när startad
[Hold current position for 3 seconds after moving forward.]
lyft till (500) [mm v] ▶
rör [framåt v]
vänta [1] sekunder
hovra
vänta [3] sekunder
landa ▶
klättra#
Klättrings-stackblocket flyttar drönaren i en specificerad vertikal riktning.
klättra [upp v]
Parametrar |
Beskrivning |
|---|---|
riktning |
Riktningen i vilken drönaren kommer att flyga: upp eller ner. |
Exempel
när startad
[Climb upwards for 2 seconds.]
lyft till (500) [mm v] ▶
vänta [2] sekunder
klättra [upp v]
vänta [2] sekunder
landa ▶
klättra för#
Stackblocket klättra för flyttar drönaren i en specificerad vertikal riktning över en specifik sträcka.
klättra [upp v] i (500) [mm v] ▶
Parametrar |
Beskrivning |
|---|---|
riktning |
Riktningen i vilken drönaren kommer att flyga: upp eller ner. |
avstånd |
Avståndet som drönaren kommer att flyga. |
enheter |
Måttenhet: mm (millimeter) eller tum. |
och vänta inte |
Välj pilen ( ▶ ) för att expandera blocket till och vänta inte, så att nästa block i stapeln körs direkt. |
Exempel
när startad
[Lower drone before landing.]
lyft till [700] [mm v] ▶
vänta [1] sekunder
klättra [ner v] i [300] [mm v] ▶
vänta [1] sekunder
landa ▶
klättra till z-position#
Stackblocket klättra till z-position flyttar drönaren till en specificerad position på z-axeln.
klättra till z-position [500] [mm v] ▶
Parametrar |
Beskrivning |
|---|---|
z-position |
Z-positionen, som heltal eller decimaltal, kommer drönaren att klättra till. |
enheter |
Måttenhet: mm (millimeter) eller tum. |
och vänta inte |
Välj pilen ( ▶ ) för att expandera blocket till och vänta inte, så att nästa block i stapeln körs direkt. |
Exempel
när startad
[Reach 500 mm after takeoff.]
lyft till [300] [mm v] ▶
vänta [1] sekunder
klättra till z-position [500] [mm v] ▶
vänta [1] sekunder
landa ▶
flytta#
Stackblocket flytta flyttar drönaren i fyra specifika riktningar med hjälp av den aktuella rörelsehastigheten.
rör [framåt v]
Parametrar |
Beskrivning |
|---|---|
riktning |
Flytta drönaren i en av följande riktningar:
|
Exempel
när startad
[Move forward for 2 seconds.]
lyft till [500] [mm v] ▶
rör [framåt v]
vänta [2] sekunder
landa ▶
röra sig i vinkel#
Stackblocket rörelse i vinkel flyttar drönaren i en specificerad vinkel med hjälp av den aktuella rörelsehastigheten.
rör vid (90) grader
Parametrar |
Beskrivning |
|---|---|
vinkel |
Vinkeln, som ett heltal eller decimaltal, med vilken drönaren rör sig, från 0 till 359 grader. |
Exempel
när startad
[Move left for 2 seconds.]
lyft till [500] [mm v] ▶
rör vid [270] grader
vänta [2] sekunder
landa ▶
flytta för#
Stackblocket flytta för flyttar drönaren i fyra specifika riktningar för ett specifikt avstånd med hjälp av den aktuella rörelsehastigheten.
rör [framåt v] i (200) [mm v] ▶
Parametrar |
Beskrivning |
|---|---|
riktning |
Flytta drönaren i en av följande riktningar:
|
avstånd |
Avståndet, som heltal eller decimaltal, som drönaren kommer att förflytta sig. |
enheter |
Måttenhet: mm (millimeter) eller tum. |
och vänta inte |
Välj pilen ( ▶ ) för att expandera blocket till och vänta inte, så att nästa block i stapeln körs direkt. |
Exempel
när startad
[Move forward for 200 mm.]
lyft till [500] [mm v] ▶
rör [framåt v] i [200] [mm v] ▶
landa ▶
rör dig i vinkel för#
Stackblocket rör dig i vinkel för flyttar drönaren i en specifik vinkel för ett specificerat avstånd med hjälp av den aktuella rörelsehastigheten.
rör vid (45) grader i (200) [mm v] ▶
Parametrar |
Beskrivning |
|---|---|
vinkel |
Vinkeln, som ett heltal eller decimaltal, med vilken drönaren rör sig, från 0 till 359 grader. |
avstånd |
Avståndet, som heltal eller decimaltal, som drönaren kommer att förflytta sig. |
enheter |
Måttenhet: mm (millimeter) eller tum. |
och vänta inte |
Välj pilen ( ▶ ) för att expandera blocket till och vänta inte, så att nästa block i stapeln körs direkt. |
Exempel
när startad
[Move diagonally for 500 mm.]
lyft till [300] [mm v] ▶
rör vid [45] grader i [500] [mm v] ▶
landa ▶
flytta till#
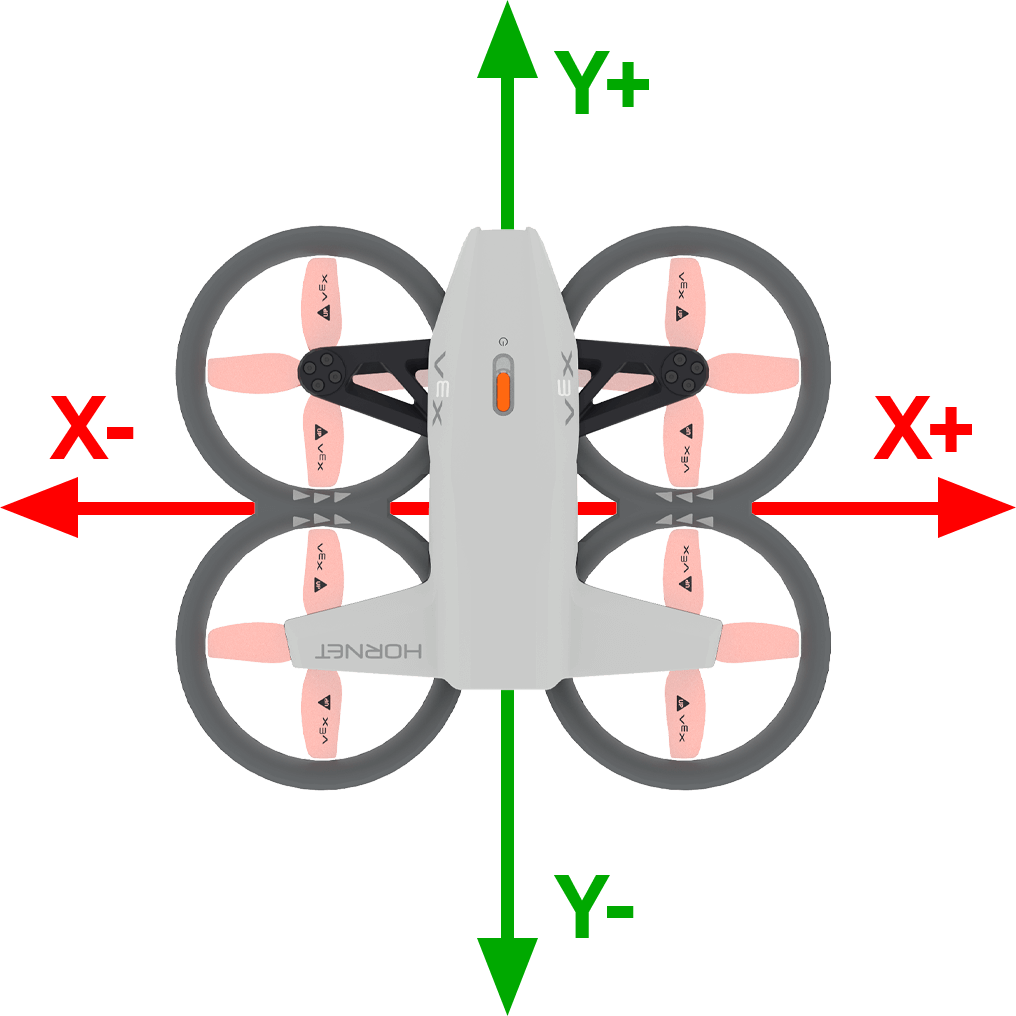
Stackblocket flytta till flyttar drönaren till en specificerad position i luften samtidigt som den bibehåller samma kurs.
rör till x: [1000] y: [1000] z: [1000] [mm v] ▶
Parametrar |
Beskrivning |
|---|---|
x |
X-koordinaten som drönaren kommer att röra sig till. |
y |
Y-koordinaten som drönaren kommer att röra sig till. |
z |
Z-koordinaten som drönaren kommer att klättra till. |
enheter |
Måttenhet: mm (millimeter) eller tum. |
Exempel
när startad
[Move diagonally to (300, 300, 500).]
lyft till [300] [mm v] ▶
vänta [2] sekunder
rör till x: [300] y: [300] z: [500] [mm v] ▶
vänta [2] sekunder
landa ▶
sväng#
Vrid-stackblocket vrider drönaren i en specifik riktning med hjälp av den aktuella svänghastigheten.
sväng [höger v]
Parametrar |
Beskrivning |
|---|---|
riktning |
Riktningen i vilken drönaren svänger: höger eller vänster. |
Exempel
när startad
[Turn to the right for 2 seconds.]
lyft till [500] [mm v] ▶
sväng [höger v]
vänta [2] sekunder
landa ▶
vänd dig för#
Stackblocket sväng för vrider drönaren i en specificerad riktning ett visst avstånd i förhållande till dess nuvarande vändriktning med hjälp av den aktuella svänghastigheten.
sväng [höger v] i (90) grader ▶
Parametrar |
Beskrivning |
|---|---|
riktning |
Riktningen i vilken drönaren svänger: höger eller vänster. |
vinkel |
Vinkeln, som ett heltal eller decimaltal, med vilken drönaren rör sig, från 0 till 359 grader. |
och vänta inte |
Välj pilen ( ▶ ) för att expandera blocket till och vänta inte, så att nästa block i stapeln körs direkt. |
Exempel
när startad
[Turn around, then land.]
lyft till [500] [mm v] ▶
sväng [höger v] i [180] grader ▶
landa ▶
vänd dig till rubriken#
Stackblocket sväng mot kurs vänder drönaren mot en specifik kurs med hjälp av den aktuella svänghastigheten.
sväng till riktning (270) grader ▶
Parametrar |
Beskrivning |
|---|---|
rubrik |
Kursen som drönaren kommer att vända mot från 0 till 359 grader. |
och vänta inte |
Välj pilen ( ▶ ) för att expandera blocket till och vänta inte, så att nästa block i stapeln körs direkt. |
Exempel
när startad
[Turn to face each of the cardinal headings.]
lyft till [500] [mm v] ▶
sväng till riktning (90) grader ▶
vänta [1] sekunder
sväng till riktning (180) grader ▶
vänta [1] sekunder
sväng till riktning (270) grader ▶
vänta [1] sekunder
sväng till riktning (0) grader ▶
vänta [1] sekunder
landa ▶
rör dig med handkontrollen#
Blocket rör dig med kontrollenhet låter dig styra drönaren med hjälp av VEX AIR-drönarkontrollen. Detta block måste användas inuti en loop för att kontinuerligt styra drönaren. Om loopen stannar och det inte finns några andra block som säger åt drönaren att röra sig, kommer drönaren att fortsätta röra sig i den riktning den senast rörde sig i.
rör med styrdon
Parametrar |
Beskrivning |
|---|---|
Det här blocket har inga parametrar. |
Exempel
när startad
[Move with controller until button 7 is pressed.]
lyft till [500] [mm v] ▶
upprepa tills <styrdonknapp [7 v] tryckt?>
rör med styrdon
avsluta
landa ▶
Flygkontroll#
ställ in styrningsperspektiv#
Stackblocket ställ in styrningsperspektiv anger synvinkeln som används vid styrning av drönaren.
ställ in styrning POV till [standard v]
Parametrar |
Beskrivning |
|---|---|
stil |
Ställer in perspektivet som används för att styra drönaren. standard innebär att rörelserna baseras på den riktning drönaren för närvarande är vänd i. huvudlös innebär att rörelserna baseras på drönarens orientering i början av ett projekt. |
Exempel
när startad
[Steer based on the drone's starting orienation until button 7 is pressed.]
lyft till [500] [mm v] ▶
ställ in styrning POV till [headless v]
upprepa tills <styrdonknapp [7 v] tryckt?>
rör med styrdon
avsluta
landa ▶
ställ in rörelse#
Stackblocket set movement ställer in drönarens rörelsestil.
Denna rörelsestil används när man flyger drönaren med en handkontroll.
ställ in rörelse till [precision v]
Parametrar |
Beskrivning |
|---|---|
stil |
Ställer in den stil som används för att styra drönaren:
|
Exempel
när startad
[Control the drone with the balanced movement style.]
lyft till [500] [mm v] ▶
ställ in rörelse till [balanserad v]
upprepa tills <styrdonknapp [7 v] tryckt?>
rör med styrdon
avsluta
landa ▶
Inställningar#
ställ in stigningshastighet#
Blocket ställ in klättringshastighet ställer in standardklättringshastigheten som en procentandel. Detta påverkar alla efterföljande block relaterade till klättring. Standardklättringshastigheten är 50 %.
ställ in klättrhastighet till [100]%
Parametrar |
Beskrivning |
|---|---|
hastighet |
Hastigheten med vilken drönaren kommer att stiga i procent. |
Exempel
när startad
[Raise the drone quickly before landing.]
lyft till [300] [mm v] ▶
vänta [1] sekunder
ställ in klättrhastighet till [100]%
klättra [upp v] i (500) [mm v] ▶
landa ▶
ställ in rörelsehastighet#
Stackblocket set move velocity ställer in standardrörelsehastigheten som en procentandel. Detta påverkar alla efterföljande block relaterade till rörelse. Standardrörelsehastigheten är 50 %.
ställ in rörelsehastighet till [100]%
Parametrar |
Beskrivning |
|---|---|
hastighet |
Hastigheten med vilken drönaren kommer att röra sig i procent. |
Exempel
när startad
[Move forward quickly, then reverse slowly.]
lyft till [500] [mm v] ▶
ställ in rörelsehastighet till [100]%
rör [framåt v] i [500] [mm v] ▶
vänta (1) sekunder
ställ in rörelsehastighet till [20]%
rör [bakåt v] i [500] [mm v] ▶
landa ▶
ställ in svänghastighet#
Blocket ställ in svänghastighet ställer in standardsvänghastigheten som en procentandel. Detta påverkar alla efterföljande block relaterade till svängning. Standardsvänghastigheten är 50 %.
ställ in svänghastighet till [100]%
Parametrar |
Beskrivning |
|---|---|
hastighet |
Hastigheten med vilken drönaren kommer att rotera i procent. |
Exempel
när startad
[Turn clockwise quickly, then counterclockwise slowly.]
lyft till [500] [mm v] ▶
ställ in svänghastighet till [100]%
sväng [höger v] i [360] grader ▶
vänta (1) sekunder
ställ in svänghastighet till [20]%
sväng [vänster v] i [360] grader ▶
landa ▶
Placera#
placera#
Reporterblocket position rapporterar drönarens aktuella x-, y- eller z-koordinat som ett heltal. I början av ett projekt sätts drönarens aktuella position automatiskt till (0, 0, 0).
[x v] position i [mm v]
Parametrar |
Beskrivning |
|---|---|
axel |
Vilken axel ska koordinaten för rapporteras:
|
enheter |
Måttenhet: mm (millimeter) eller tum. |
Exempel
när startad
[Fly to position (0, 300, 500).]
lyft till [500] [mm v] ▶
vänta [1] sekunder
rör [framåt v]
vänta tills <([y v] position i [mm v]) [math_greater_than v] [300]>
hovra
vänta [1] sekunder
landa ▶
få maximal z-höjd#
Reporterblocket hämta max z-höjd rapporterar den maximala höjden som drönaren kan nå.
(get max z height in [mm v])
Parametrar |
Beskrivning |
|---|---|
enheter |
Måttenhet: mm (millimeter) eller tum. |
Exempel
när startad :: hat events
[Display the new z height limit.]
skriv ut (get max z height in [mm v]) på skärmen ▶
flytta markör till nästa rad på skärmen
lyft till [500] [mm v] ▶
ställ in max z-höjd till [1000] i [mm v]
skriv ut (get max z height in [mm v]) på skärmen ▶
vänta [1] sekunder
landa ▶
ställ in max z-höjd#
Stackblocket ställ in max z-höjd sätter en gräns för hur högt drönaren kan flyga.
ställ in max z-höjd till [2500] i [mm v]
Parametrar |
Beskrivning |
|---|---|
max z-höjd |
Det maximala z-axelvärdet, som ett heltal eller decimaltal, som drönaren inte kommer att flyga över, inom ett intervall från 1000 till 5000 mm eller 40 till 196 tum. |
enheter |
Måttenhet: mm (millimeter) eller tum. |
Exempel
när startad
[Fly with controller under 1000 mm.]
ställ in max z-höjd till [1000] i [mm v]
lyft till (500) [mm v] ▶
upprepa tills <styrdonknapp [7 v] tryckt?>
rör med styrdon
avsluta
landa ▶
inställd position#
Stackblocket set position ställer in drönarens aktuella x-, y- eller z-koordinat till ett angivet värde.
ställ in [x v] position till [0] [mm v]
Parametrar |
Beskrivning |
|---|---|
axel |
Koordinataxeln att ställa in positionen för:
|
samordna |
Det nya positionsvärdet som ska ställas in. |
enheter |
Måttenhet: mm (millimeter) eller tum. |
Exempel
när startad
[Set a new z position, then fly to z position -300.]
lyft till [800] [mm v] ▶
ställ in [z v] position till [0] [mm v]
vänta [1] sekunder
klättra [ner v]
vänta tills <([z v] position i [mm v]) [math_less_than v] [-300]>
hovra
vänta [1] sekunder
landa ▶
Värden#
flygtillstånd#
Det booleska blocket flygtillstånd rapporterar om drönaren är i det angivna flygtillståndet eller inte.
Sant — Drönaren är i angivet tillstånd.
Falskt — Drönaren är inte i angivet tillstånd.
<flygtillstånd är [motors off v]?>
Parametrar |
Beskrivning |
|---|---|
ange |
Flygtillstånd att kontrollera:
|
Exempel
när startad
[Report the flight status as the drone takes off.]
skriv ut [Preparing for flight!] på skärmen ◀ och flytta markör till nästa rad
lyft till [800] [mm v] ◀ och vänta inte
vänta tills <flight state is [motor start v]>
skriv ut [Motors starting...] på skärmen ◀ och flytta markör till nästa rad
vänta tills <flight state is [flight v]>
skriv ut [Take off!] på skärmen ▶
säkert läge#
Det booleska blocket säkert läge rapporterar om propellerlåset är aktiverat på drönaren.
Sant — Propellerlåset är aktiverat.
Falskt — Propellerlåset är inte aktiverat.
<säkert läge?>
Parametrar |
Beskrivning |
|---|---|
Det här blocket har inga parametrar. |
Exempel
när startad
[Change the sound by enabling the Propeller Lock.]
för alltid
om <säkert läge?> då
spela ljud [fel v]
annars
spela ljud [lyckat v]
klättra aktivt#
Det booleska blocket climb active rapporterar om drönaren klättrar.
Sant — Drönaren klättrar just nu.
Falskt — Drönaren klättrar inte.
<klättring aktiv?>
Parametrar |
Beskrivning |
|---|---|
Det här blocket har inga parametrar. |
Exempel
när startad
[After the drone starts to climb, play a sound and land.]
lyft till [500] [mm v] ▶
klättra [upp v]
vänta [1] sekunder
om <klättring aktiv?> då
spela ljud [loopning v] ▶
landa ▶
rör dig aktivt#
Det booleska blocket rörelse aktiv rapporterar om drönaren för närvarande använder ett rörelseblock.
Sant — Drönaren använder för närvarande ett rörelseblock.
Falskt — Drönaren använder för närvarande inget rörelseblock.
<rörelse aktiv?>
Parametrar |
Beskrivning |
|---|---|
Det här blocket har inga parametrar. |
Exempel
när startad
[After the drone starts to move, play a sound and land.]
lyft till [500] [mm v] ▶
rör [framåt v]
vänta [1] sekunder
om <rörelse aktiv?> då
spela ljud [loopning v] ▶
landa ▶
aktivera#
Det booleska blocket sväng aktiv rapporterar om drönaren svänger.
Sant — Drönaren roterar just nu.
Falskt — Drönaren roterar inte.
<sväng aktiv?>
Parametrar |
Beskrivning |
|---|---|
Det här blocket har inga parametrar. |
Exempel
när startad
[After the drone starts to turn, play a sound and land.]
lyft till (500) [mm v] ▶
sväng [höger v]
vänta [1] sekunder
om <sväng aktiv?> då
spela ljud [detekterad v] ▶
landa ▶
svävande#
Det booleska blocket hovering rapporterar om drönaren bibehåller sin position (hovrar).
Sant — Drönaren bibehåller för närvarande sin position (hovrar).
Falskt — Drönaren ändrar just nu sin position.
<hovrande?>
Parametrar |
Beskrivning |
|---|---|
Det här blocket har inga parametrar. |
Exempel
när startad
[Play a sound after the drone has finished taking off.]
lyft till [700] [mm v] ▶
vänta tills <hovrande?>
vänta [2] sekunder
spela ljud [paus v] ▶
landa ▶
lyfter#
Det booleska blocket startar rapporterar om drönaren håller på att lyfta.
Sant — Drönaren håller just nu på att lyfta.
Falskt — Drönaren är inte i färd med att lyfta.
<lyfter?>
Parametrar |
Beskrivning |
|---|---|
Det här blocket har inga parametrar. |
Exempel
när startad
[Play sounds while the drone is taking off.]
lyft till [700] [mm v] ◀ och vänta inte
vänta [1] sekunder
medan <lyfter?>
spela ljud [avkänning v] ▶
landning#
Det booleska blocket landning rapporterar om drönaren håller på att landa.
Sant — Drönaren håller just nu på att landa.
Falskt — Drönaren är inte i färd med att landa.
<landar?>
Parametrar |
Beskrivning |
|---|---|
Det här blocket har inga parametrar. |
Exempel
när startad
[Play sounds while the drone is landing.]
lyft till (500) [mm v] ▶
vänta [1] sekunder
landa ◀ och vänta inte
vänta [1] sekunder
medan <landar?>
spela ljud [loopning v] ▶
landat#
Det booleska blocket landade rapporterar om drönaren har landat.
Sant — Drönaren har landat.
Falskt — Drönaren har inte landat.
<landad?>
Parametrar |
Beskrivning |
|---|---|
Det här blocket har inga parametrar. |
Exempel
när startad
[Celebrate a successful landing.]
lyft till (500) [mm v] ▶
vänta (1) sekunder
landa ▶
om <landed> då
spela ljud [lyckat v] ▶