
Рух#
Вступ#
Дрон VEX AIR оснащений чотирма пропелерами, що дозволяє йому рухатися в будь-якому напрямку та обертатися незалежно. Система руху забезпечує методи для переміщення, повороту, регулювання швидкості та відстеження положення.
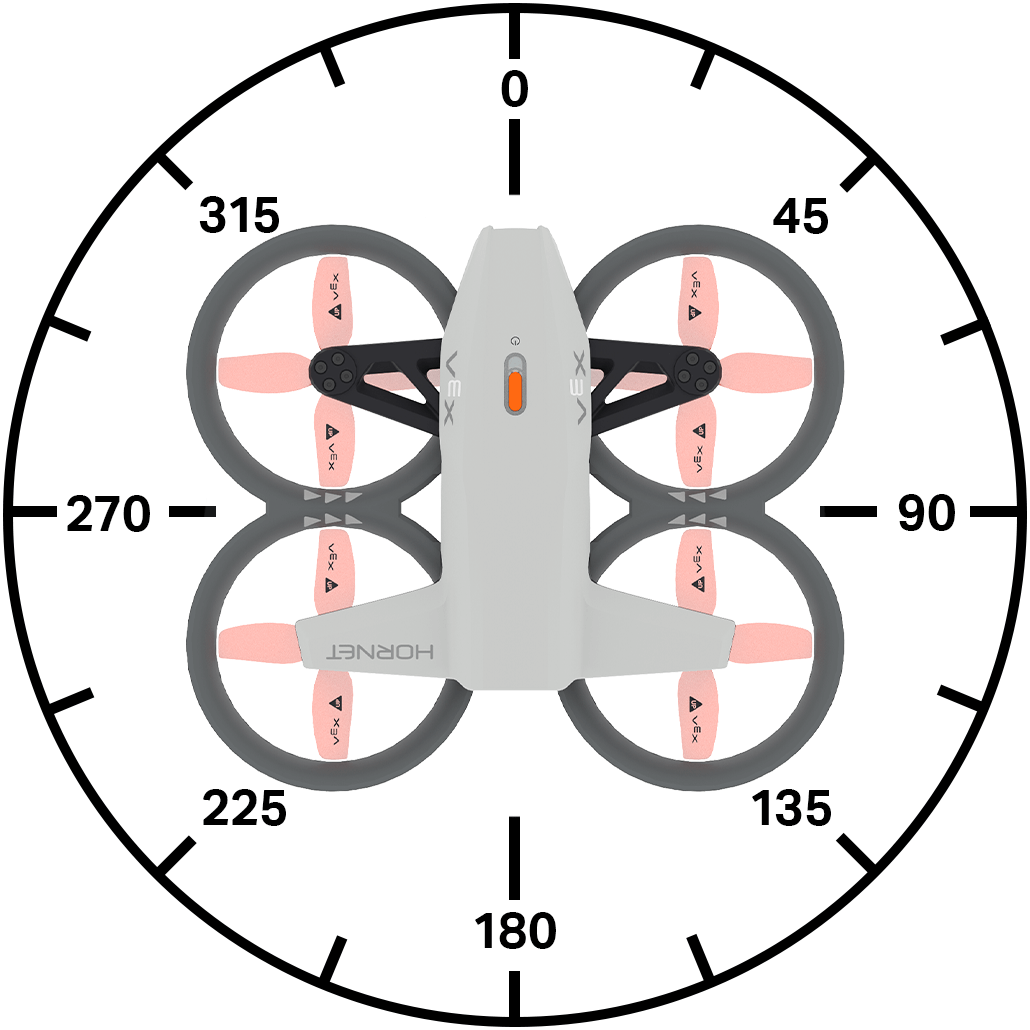
Нижче наведено список доступних блоків:
Дії — Переміщення та поворот дрона.
зліт — Піднімає дрон на задану висоту.
land — Приземляє дрон.
hover — Утримує дрон на його місці.
climb — Переміщує дрон у заданому вертикальному напрямку.
climb for — Переміщує дрон у заданому вертикальному напрямку на певну відстань.
піднятися в позицію z — Переміщує дрон у вказану позицію на осі z.
move — Переміщує дрон вперед, назад, вліво або вправо.
рухатися під кутом — Рухає дрон у заданому напрямку під кутом.
move for — Переміщує дрон у певному напрямку на задану відстань.
рухати під кутом протягом — Переміщує дрон під певним кутом на задану відстань.
move to — Переміщує дрон у вказане положення.
повернути — Повертає дрон ліворуч або праворуч.
повернути на — Повертає дрон на задану кількість градусів.
повернути до напрямку — Повертає дрон, щоб він рухався у певному напрямку.
рухатися за допомогою контролера — Дозволяє керувати дроном за допомогою контролера.
Керування польотом — налаштування параметрів польоту.
встановити точку зору керування — Встановлює точку зору для керування дроном.
встановити рух — Встановлює стиль руху дрона.
Налаштування — Налаштуйте швидкість руху та повороту.
встановити швидкість підйому — Встановлює швидкість підйому за замовчуванням.
встановити швидкість руху — Встановлює швидкість руху за замовчуванням.
встановити швидкість повороту — Встановлює швидкість повороту за замовчуванням.
Положення — Відстежуйте та змінюйте положення дрона.
position — Повертає поточну координату дрона x, y або z.
get max z height — Повертає максимальну висоту, якої може досягти дрон.
встановити максимальну висоту по осі Z – Встановлює обмеження висоти польоту дрона.
встановити положення — Вручну встановлює положення дрона по осях x, y або z.
Значення — Перевірити стан руху.
стан польоту — Повертає поточний стан дрона.
безпечний режим — Повертає стан блокування пропелера дрона.
climb active — Повертає, чи виконує дрон наразі підйом.
move active — Повертає, чи рухається дрон на даний момент.
повернути активний — Повертає, чи повертає дрон на даний момент.
зависання — Повертає, чи зависає дрон у даний момент.
зліт — Повертає, чи злітає дрон на даний момент.
landing — Повертає, чи здійснює дрон наразі посадку.
landed — Повертає, чи приземлився дрон.
Дії#
злітати#
Блок стеку зльоту запускає пропелери та піднімає дрон у повітря. Цей блок необхідно використовувати до того, як можна буде виконувати інші рухи.
злетіти на [500] [мм v] ▶
Параметри |
Опис |
|---|---|
піднятися до |
Позиція z (висота), до якої підніметься дрон. |
одиниці |
Одиниця вимірювання: мм (міліметри) або дюйми. |
і не чекай |
Виберіть стрілку (▶), щоб розгорнути блок і сказати і не чекайте, тоді наступний блок у стеку запуститься одразу. |
Приклад
коли запущено
[Fly for 1 second.]
злетіти на [500] [мм v] ▶
чекати [1] секунд
посадка ▶
земля#
Блок стека land опускає дрон на землю. Пропелери продовжуватимуть працювати, доки проєкт не буде зупинено.
посадка ▶
Параметри |
Опис |
|---|---|
і не чекай |
Виберіть стрілку (▶), щоб розгорнути блок і сказати і не чекайте, тоді наступний блок у стеку запуститься одразу. |
Приклад
коли запущено
[Land after 1 second.]
злетіти на (500) [мм v] ▶
чекати [1] секунд
посадка ▶
навішування#
Блок стеку hover зупиняє рух дрона в будь-якому напрямку та утримує його поточне положення в повітрі.
зависати
Параметри |
Опис |
|---|---|
Цей блок не має параметрів. |
Приклад
коли запущено
[Hold current position for 3 seconds after moving forward.]
злетіти на (500) [мм v] ▶
рухатися [вперед v]
чекати [1] секунд
зависати
чекати [3] секунд
посадка ▶
підніматися#
Блок стека climb переміщує дрон у заданому вертикальному напрямку.
підніматися [вгору v]
Параметри |
Опис |
|---|---|
напрямок |
Напрямок польоту дрона: вгору або вниз. |
Приклад
коли запущено
[Climb upwards for 2 seconds.]
злетіти на (500) [мм v] ▶
чекати [2] секунд
підніматися [вгору v]
чекати [2] секунд
посадка ▶
піднятися для#
Блок стеку climb for переміщує дрон у заданому вертикальному напрямку на певну відстань.
підніматися [вгору v] на (500) [мм v] ▶
Параметри |
Опис |
|---|---|
напрямок |
Напрямок польоту дрона: вгору або вниз. |
відстань |
Відстань, на яку летітиме дрон. |
одиниці |
Одиниця вимірювання: мм (міліметри) або дюйми. |
і не чекай |
Виберіть стрілку (▶), щоб розгорнути блок і сказати і не чекайте, тоді наступний блок у стеку запуститься одразу. |
Приклад
коли запущено
[Lower drone before landing.]
злетіти на [700] [мм v] ▶
чекати [1] секунд
підніматися [вниз v] на [300] [мм v] ▶
чекати [1] секунд
посадка ▶
піднятися до Z-позиції#
Блок стеку climb to z position переміщує дрон у вказану позицію на осі z.
підніматися до позиції z [500] [мм v] ▶
Параметри |
Опис |
|---|---|
позиція Z |
Позиція z, у вигляді цілого або десяткового числа, до якої підніметься дрон. |
одиниці |
Одиниця вимірювання: мм (міліметри) або дюйми. |
і не чекай |
Виберіть стрілку (▶), щоб розгорнути блок і сказати і не чекайте, тоді наступний блок у стеку запуститься одразу. |
Приклад
коли запущено
[Reach 500 mm after takeoff.]
злетіти на [300] [мм v] ▶
чекати [1] секунд
підніматися до позиції z [500] [мм v] ▶
чекати [1] секунд
посадка ▶
рухатися#
Блок стека move переміщує дрон у чотирьох певних напрямках, використовуючи поточну швидкість move velocity.
рухатися [вперед v]
Параметри |
Опис |
|---|---|
напрямок |
Рухайте дроном в одному з наступних напрямків:
|
Приклад
коли запущено
[Move forward for 2 seconds.]
злетіти на [500] [мм v] ▶
рухатися [вперед v]
чекати [2] секунд
посадка ▶
рухатися під кутом#
Блок стеку move at angle переміщує дрон під заданим кутом, використовуючи поточну швидкість move velocity.
рухатися під кутом (90) градусів
Параметри |
Опис |
|---|---|
кут |
Кут, у вигляді цілого або десяткового числа, під яким рухається дрон, у діапазоні від 0 до 359 градусів. |
Приклади
коли запущено
[Move left for 2 seconds.]
злетіти на [500] [мм v] ▶
рухатися під кутом [270] градусів
чекати [2] секунд
посадка ▶
рухатися за#
Блок стеку move for переміщує дрон у чотирьох певних напрямках на певну відстань, використовуючи поточну швидкість move velocity.
рухатися [вперед v] на (200) [мм v] ▶
Параметри |
Опис |
|---|---|
напрямок |
Рухайте дроном в одному з наступних напрямків:
|
відстань |
Відстань, у вигляді цілого або десяткового числа, яку пройде дрон. |
одиниці |
Одиниця вимірювання: мм (міліметри) або дюйми. |
і не чекай |
Виберіть стрілку (▶), щоб розгорнути блок і сказати і не чекайте, тоді наступний блок у стеку запуститься одразу. |
Приклад
коли запущено
[Move forward for 200 mm.]
злетіти на [500] [мм v] ▶
рухатися [вперед v] на [200] [мм v] ▶
посадка ▶
рухатися під кутом для#
Блок стеку move at angle for переміщує дрон під певним кутом на задану відстань, використовуючи поточну швидкість move velocity.
рухатися під кутом (45) градусів на (200) [мм v] ▶
Параметри |
Опис |
|---|---|
кут |
Кут, у вигляді цілого або десяткового числа, під яким рухається дрон, у діапазоні від 0 до 359 градусів. |
відстань |
Відстань, у вигляді цілого або десяткового числа, яку пройде дрон. |
одиниці |
Одиниця вимірювання: мм (міліметри) або дюйми. |
і не чекай |
Виберіть стрілку (▶), щоб розгорнути блок і сказати і не чекайте, тоді наступний блок у стеку запуститься одразу. |
Приклади
коли запущено
[Move diagonally for 500 mm.]
злетіти на [300] [мм v] ▶
рухатися під кутом [45] градусів на [500] [мм v] ▶
посадка ▶
перейти до#
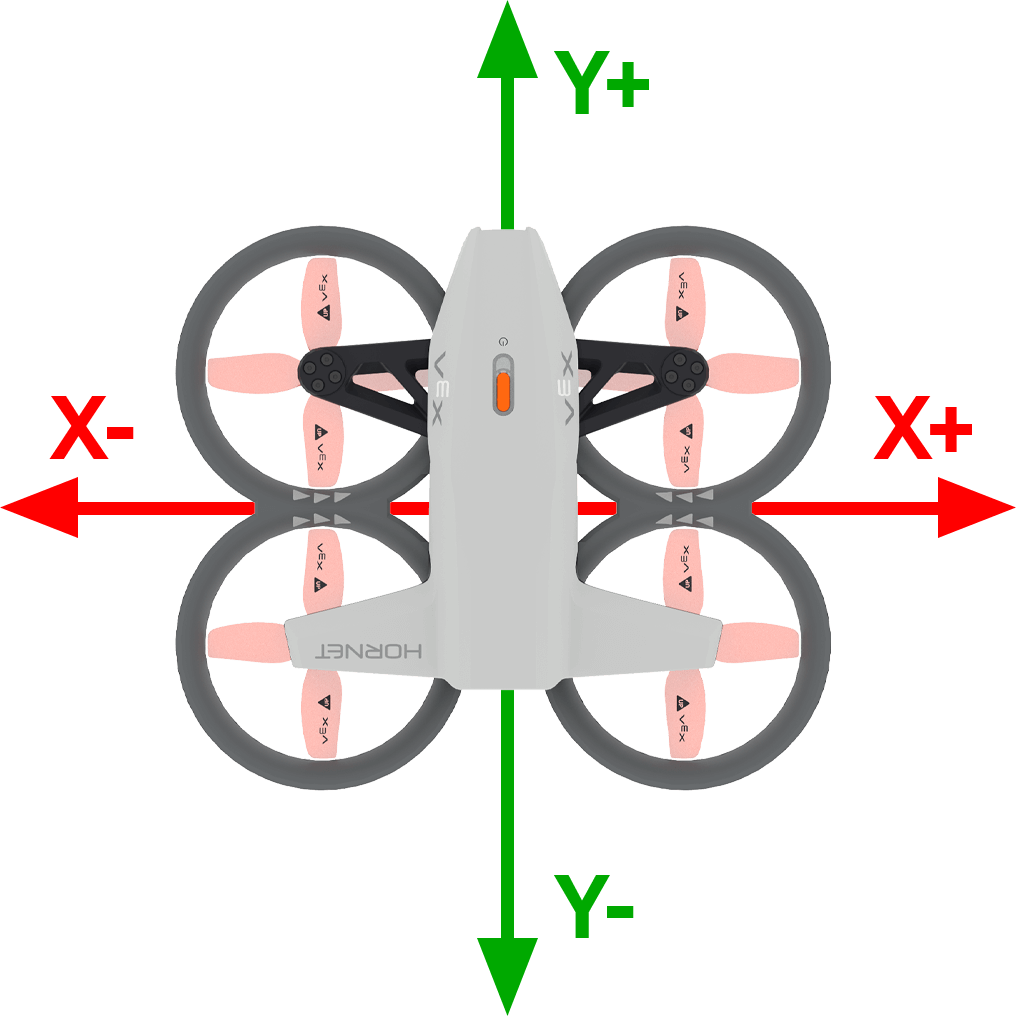
Блок стеку move to переміщує дрон у вказане положення в повітрі, зберігаючи той самий курс.
рухатися до x: [1000] y: [1000] z: [1000] [мм v] ▶
Параметри |
Опис |
|---|---|
х |
Координата x, до якої рухатиметься дрон. |
у |
Координата Y, до якої рухатиметься дрон. |
з |
Z-координата, до якої підніметься дрон. |
одиниці |
Одиниця вимірювання: мм (міліметри) або дюйми. |
Приклади
коли запущено
[Move diagonally to (300, 300, 500).]
злетіти на [300] [мм v] ▶
чекати [2] секунд
рухатися до x: [300] y: [300] z: [500] [мм v] ▶
чекати [2] секунд
посадка ▶
поворот#
Блок стека turn повертає дрон у певному напрямку, використовуючи поточну швидкість turn velocity.
повернути [праворуч v]
Параметри |
Опис |
|---|---|
напрямок |
Напрямок, у якому повертає дрон: праворуч або ліворуч. |
Приклад
коли запущено
[Turn to the right for 2 seconds.]
злетіти на [500] [мм v] ▶
повернути [праворуч v]
чекати [2] секунд
посадка ▶
повернути за#
Блок стеку turn for повертає дрон у заданому напрямку на задану відстань відносно його поточного напрямку обертання, використовуючи поточну швидкість turn velocity.
повернути [праворуч v] на (90) градусів ▶
Параметри |
Опис |
|---|---|
напрямок |
Напрямок, у якому повертає дрон: праворуч або ліворуч. |
кут |
Кут, у вигляді цілого або десяткового числа, під яким рухається дрон, у діапазоні від 0 до 359 градусів. |
і не чекай |
Виберіть стрілку (▶), щоб розгорнути блок і сказати і не чекайте, тоді наступний блок у стеку запуститься одразу. |
Приклади
коли запущено
[Turn around, then land.]
злетіти на [500] [мм v] ▶
повернути [праворуч v] на [180] градусів ▶
посадка ▶
повернути до заголовка#
Блок стеку поворот на курс повертає дрон обличчям до певного курсу, використовуючи поточну швидкість повороту скорость повороту.
повернути на курс (270) градусів ▶
Параметри |
Опис |
|---|---|
заголовок |
Курс, в якому повернеться дрон, від 0 до 359 градусів. |
і не чекай |
Виберіть стрілку (▶), щоб розгорнути блок і сказати і не чекайте, тоді наступний блок у стеку запуститься одразу. |
Приклади
коли запущено
[Turn to face each of the cardinal headings.]
злетіти на [500] [мм v] ▶
повернути на курс (90) градусів ▶
чекати [1] секунд
повернути на курс (180) градусів ▶
чекати [1] секунд
повернути на курс (270) градусів ▶
чекати [1] секунд
повернути на курс (0) градусів ▶
чекати [1] секунд
посадка ▶
рухатися за допомогою контролера#
Блок стеку move with controller дозволяє керувати дроном за допомогою контролера дрона VEX AIR. Цей блок потрібно використовувати всередині циклу для безперервного керування дроном. Якщо цикл зупиняється і немає інших блоків, які вказують дрону рухатися, дрон продовжуватиме рухатися в останньому напрямку, в якому він рухався.
рухатися з контролером
Параметри |
Опис |
|---|---|
Цей блок не має параметрів. |
Приклад
коли запущено
[Move with controller until button 7 is pressed.]
злетіти на [500] [мм v] ▶
повторювати до <кнопка контролера [7 v] натиснута?>
рухатися з контролером
Кінець
посадка ▶
Управління польотом#
встановити точку зору керма#
Блок стеку set steering POV встановлює точку огляду, яка використовується під час керування дроном.
встановити режим керування [стандартний v]
Параметри |
Опис |
|---|---|
стиль |
Встановлює точку огляду, яка використовується для керування дроном. стандартна означає, що рухи базуються на напрямку, в якому наразі обертається дрон. безголова означає, що рухи базуються на орієнтації дрона на початку проєкту. |
Приклад
коли запущено
[Steer based on the drone's starting orienation until button 7 is pressed.]
злетіти на [500] [мм v] ▶
встановити режим керування [без прив'язки до напрямку v]
повторювати до <кнопка контролера [7 v] натиснута?>
рухатися з контролером
Кінець
посадка ▶
рух набору#
Блок стека set movement встановлює стиль руху дрона.
Цей стиль руху використовується під час керування дроном за допомогою контролера.
встановити режим руху [точний v]
Параметри |
Опис |
|---|---|
стиль |
Встановлює стиль керування дроном:
|
Приклад
коли запущено
[Control the drone with the balanced movement style.]
злетіти на [500] [мм v] ▶
встановити режим руху [збалансований v]
повторювати до <кнопка контролера [7 v] натиснута?>
рухатися з контролером
Кінець
посадка ▶
Налаштування#
встановити швидкість підйому#
Блок стеку set climb velocity встановлює швидкість підйому за замовчуванням у відсотках. Це вплине на будь-які наступні блоки, пов’язані зі скелелазінням. Швидкість підйому за замовчуванням становить 50%.
встановити швидкість підйому [100]%
Параметри |
Опис |
|---|---|
швидкість |
Швидкість, з якою дрон підніматиметься, у відсотках. |
Приклад
коли запущено
[Raise the drone quickly before landing.]
злетіти на [300] [мм v] ▶
чекати [1] секунд
встановити швидкість підйому [100]%
підніматися [вгору v] на (500) [мм v] ▶
посадка ▶
встановити швидкість руху#
Блок стеку set move velocity встановлює швидкість руху за замовчуванням у відсотках. Це вплине на будь-які наступні блоки, пов’язані з рухом. Швидкість руху за замовчуванням становить 50%.
встановити швидкість руху [100]%
Параметри |
Опис |
|---|---|
швидкість |
Швидкість, з якою рухатиметься дрон, у відсотках. |
Приклад
коли запущено
[Move forward quickly, then reverse slowly.]
злетіти на [500] [мм v] ▶
встановити швидкість руху [100]%
рухатися [вперед v] на [500] [мм v] ▶
чекати (1) секунд
встановити швидкість руху [20]%
рухатися [назад v] на [500] [мм v] ▶
посадка ▶
встановити швидкість повороту#
Блок стеку set turn velocity встановлює швидкість повороту за замовчуванням у відсотках. Це вплине на будь-які наступні блоки, пов’язані з поворотом. Швидкість повороту за замовчуванням становить 50%.
встановити швидкість повороту [100]%
Параметри |
Опис |
|---|---|
швидкість |
Швидкість, з якою дрон повертатиметься, у відсотках. |
Приклад
коли запущено
[Turn clockwise quickly, then counterclockwise slowly.]
злетіти на [500] [мм v] ▶
встановити швидкість повороту [100]%
повернути [праворуч v] на [360] градусів ▶
чекати (1) секунд
встановити швидкість повороту [20]%
повернути [ліворуч v] на [360] градусів ▶
посадка ▶
Позиція#
позиція#
Блок репортера position повідомляє поточну координату дрона x, y або z у вигляді цілого числа. На початку проекту поточна позиція дрона автоматично встановлюється на (0, 0, 0).
позиція [x v] у [мм v]
Параметри |
Опис |
|---|---|
вісь |
Координату якої осі повідомити:
|
одиниці |
Одиниця вимірювання: мм (міліметри) або дюйми. |
Приклад
коли запущено
[Fly to position (0, 300, 500).]
злетіти на [500] [мм v] ▶
чекати [1] секунд
рухатися [вперед v]
чекати до <(позиція [y v] у [мм v]) [math_greater_than v] [300]>
зависати
чекати [1] секунд
посадка ▶
отримати максимальну висоту Z#
Блок репортера get max z height повідомляє максимальну висоту, якої може досягти дрон.
(get max z height in [mm v])
Параметри |
Опис |
|---|---|
одиниці |
Одиниця вимірювання: мм (міліметри) або дюйми. |
Приклад
коли запущено :: hat events
[Display the new z height limit.]
вивести (get max z height in [mm v]) на екран ▶
перейти до наступного рядка на екрані
злетіти на [500] [мм v] ▶
встановити максимальну висоту z [1000] у [мм v]
вивести (get max z height in [mm v]) на екран ▶
чекати [1] секунд
посадка ▶
встановити максимальну висоту Z#
Блок стеку set max z height встановлює обмеження на висоту польоту дрона.
встановити максимальну висоту z [2500] у [мм v]
Параметри |
Опис |
|---|---|
максимальна висота Z |
Максимальне значення осі z, у вигляді цілого або десяткового числа, вище якого дрон не полетить, у діапазоні від 1000 до 5000 мм або від 40 до 196 дюймів. |
одиниці |
Одиниця вимірювання: мм (міліметри) або дюйми. |
Приклад
коли запущено
[Fly with controller under 1000 mm.]
встановити максимальну висоту z [1000] у [мм v]
злетіти на (500) [мм v] ▶
повторювати до <кнопка контролера [7 v] натиснута?>
рухатися з контролером
Кінець
посадка ▶
встановити положення#
Блок стеку set position встановлює поточну координату x, y або z дрона на задане значення.
встановити позицію [x v] [0] [мм v]
Параметри |
Опис |
|---|---|
вісь |
Вісь координат, для якої потрібно встановити положення:
|
координата |
Нове значення позиції, яке потрібно встановити. |
одиниці |
Одиниця вимірювання: мм (міліметри) або дюйми. |
Приклад
коли запущено
[Set a new z position, then fly to z position -300.]
злетіти на [800] [мм v] ▶
встановити позицію [z v] [0] [мм v]
чекати [1] секунд
підніматися [вниз v]
чекати до <(позиція [z v] у [мм v]) [math_less_than v] [-300]>
зависати
чекати [1] секунд
посадка ▶
Цінності#
стан польоту#
Логічний блок flight state повідомляє, чи знаходиться дрон у зазначеному стані польоту.
True — Дрон перебуває у вказаному стані.
Хибно — Дрон не перебуває у вказаному стані.
<стан польоту є [motors off v]?>
Параметри |
Опис |
|---|---|
стан |
Стан польоту для перевірки:
|
Приклад
коли запущено
[Report the flight status as the drone takes off.]
вивести [Preparing for flight!] на екран ◀ і перейти до наступного рядка
злетіти на [800] [мм v] ◀ і не чекати
чекати до <flight state is [motor start v]>
вивести [Motors starting...] на екран ◀ і перейти до наступного рядка
чекати до <flight state is [flight v]>
вивести [Take off!] на екран ▶
безпечний режим#
Логічний блок безпечного режиму повідомляє, чи ввімкнено на дроні блокування пропелера.
True — Блокування пропелера ввімкнено.
Хибно — Блокування гвинта не ввімкнено.
<безпечний режим?>
Параметри |
Опис |
|---|---|
Цей блок не має параметрів. |
Приклад
коли запущено
[Change the sound by enabling the Propeller Lock.]
назавжди
якщо <безпечний режим?> тоді
відтворити звук [збій v]
інакше
відтворити звук [успіх v]
активний підйом#
Логічний блок climb active повідомляє, чи виконує дрон підйом.
Правда — Дрон зараз набирає висоту.
Хибно — Дрон не набирає висоту.
<підйом активний?>
Параметри |
Опис |
|---|---|
Цей блок не має параметрів. |
Приклад
коли запущено
[After the drone starts to climb, play a sound and land.]
злетіти на [500] [мм v] ▶
підніматися [вгору v]
чекати [1] секунд
якщо <підйом активний?> тоді
відтворити звук [петля v] ▶
посадка ▶
активний рух#
Булевий блок move active повідомляє, чи використовує дрон наразі блок руху.
Правда — Дрон наразі використовує блок руху.
Хибно — Дрон наразі не використовує блок руху.
<рух активний?>
Параметри |
Опис |
|---|---|
Цей блок не має параметрів. |
Приклад
коли запущено
[After the drone starts to move, play a sound and land.]
злетіти на [500] [мм v] ▶
рухатися [вперед v]
чекати [1] секунд
якщо <рух активний?> тоді
відтворити звук [петля v] ▶
посадка ▶
активуватися#
Булевий блок turn active повідомляє, чи повертає дрон.
Правда — Дрон зараз повертає.
Хибно — Дрон не повертається.
<поворот активний?>
Параметри |
Опис |
|---|---|
Цей блок не має параметрів. |
Приклад
коли запущено
[After the drone starts to turn, play a sound and land.]
злетіти на (500) [мм v] ▶
повернути [праворуч v]
чекати [1] секунд
якщо <поворот активний?> тоді
відтворити звук [виявлено v] ▶
посадка ▶
зависання#
Булевий блок hovering повідомляє, чи підтримує дрон свою позицію (зависає).
Правда — Дрон наразі підтримує свою позицію (зависає).
Неправда — Дрон наразі змінює своє положення.
<зависає?>
Параметри |
Опис |
|---|---|
Цей блок не має параметрів. |
Приклад
коли запущено
[Play a sound after the drone has finished taking off.]
злетіти на [700] [мм v] ▶
чекати до <зависає?>
чекати [2] секунд
відтворити звук [пауза v] ▶
посадка ▶
зліт#
Булевий блок злітає повідомляє, чи злітає дрон.
Правда — Дрон зараз злітає.
Неправда — Дрон не злітає.
<злітає?>
Параметри |
Опис |
|---|---|
Цей блок не має параметрів. |
Приклад
коли запущено
[Play sounds while the drone is taking off.]
злетіти на [700] [мм v] ◀ і не чекати
чекати [1] секунд
поки <злітає?>
відтворити звук [сканування v] ▶
посадка#
Логічний блок landing повідомляє, чи знаходиться дрон у процесі посадки.
Правда — Дрон зараз здійснює посадку.
Неправда — Дрон не здійснює посадку.
<сідає?>
Параметри |
Опис |
|---|---|
Цей блок не має параметрів. |
Приклад
коли запущено
[Play sounds while the drone is landing.]
злетіти на (500) [мм v] ▶
чекати [1] секунд
посадка ◀ і не чекати
чекати [1] секунд
поки <сідає?>
відтворити звук [петля v] ▶
приземлився#
Булевий блок landed повідомляє, чи приземлився дрон.
Правда — Дрон приземлився.
Неправда — Дрон не приземлився.
<приземлився?>
Параметри |
Опис |
|---|---|
Цей блок не має параметрів. |
Приклад
коли запущено
[Celebrate a successful landing.]
злетіти на (500) [мм v] ▶
чекати (1) секунд
посадка ▶
якщо <landed> тоді
відтворити звук [успіх v] ▶