
حركة#
مقدمة#
تتميز طائرة VEX AIR بدون طيار بأربعة مراوح، مما يسمح لها بالتحرك في أي اتجاه والدوران بشكل مستقل. وتوفر الحركة طرقًا للتنقل والانعطاف وتعديل السرعة وتتبع الموقع.
فيما يلي قائمة بالكتل المتاحة:
الإجراءات — تحريك الطائرة بدون طيار وتدويرها.
إقلاع — يرفع الطائرة بدون طيار إلى ارتفاع محدد.
land — يهبط بالطائرة بدون طيار.
hover — يحافظ على الطائرة بدون طيار في موقعها.
climb — يحرك الطائرة بدون طيار في اتجاه رأسي محدد.
climb for — يحرك الطائرة بدون طيار في اتجاه رأسي محدد لمسافة محددة.
التسلق إلى موضع z — ينقل الطائرة بدون طيار إلى موضع محدد على المحور z.
move — يحرك الطائرة بدون طيار للأمام أو للخلف أو لليسار أو لليمين.
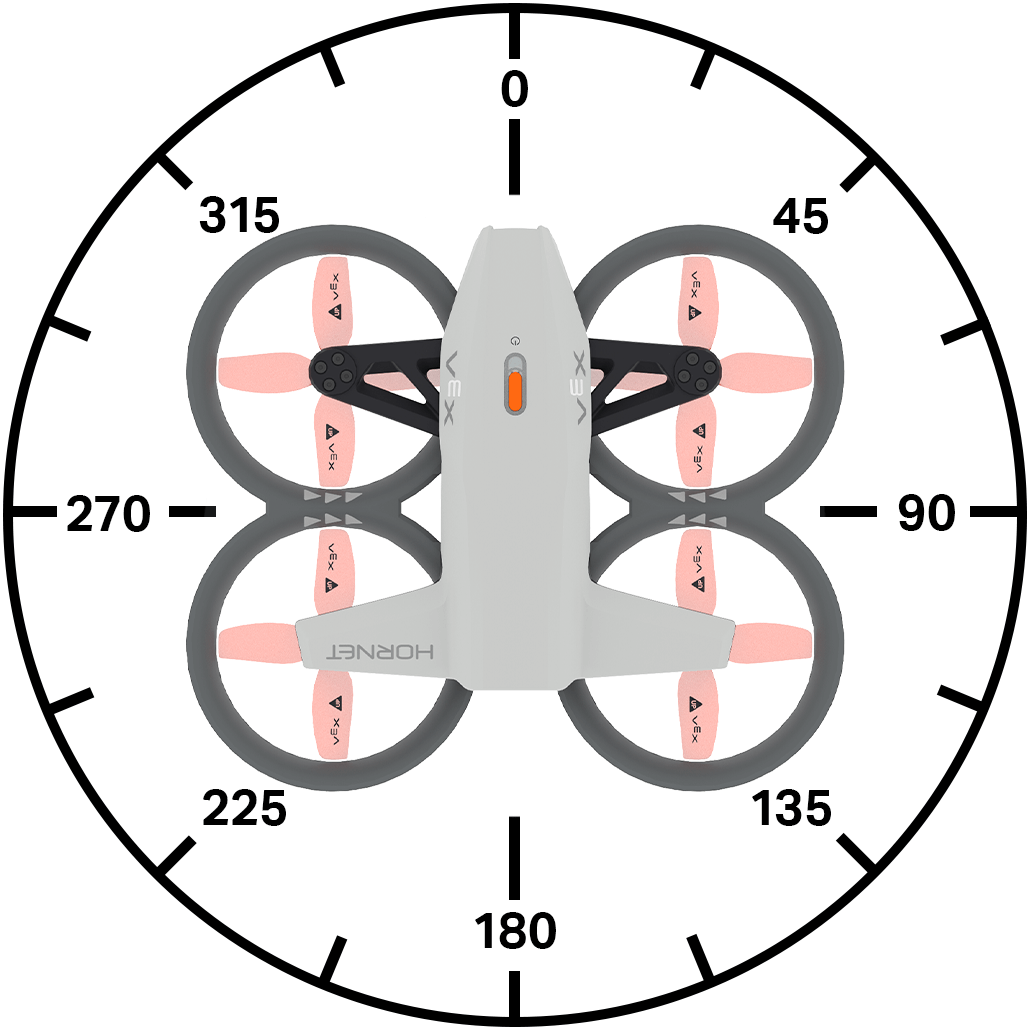
تحرك بزاوية — يحرك الطائرة بدون طيار في اتجاه محدد باستخدام زاوية.
move for — يحرك الطائرة بدون طيار في اتجاه محدد لمسافة محددة.
تحرك بزاوية لـ — يحرك الطائرة بدون طيار بزاوية محددة لمسافة محددة.
move to — ينقل الطائرة بدون طيار إلى موضع محدد.
turn — يقوم بتدوير الطائرة بدون طيار إلى اليسار أو اليمين.
turn for — يقوم بتدوير الطائرة بدون طيار لعدد محدد من الدرجات.
استدر إلى اتجاه — يقوم بتدوير الطائرة بدون طيار لمواجهة اتجاه محدد.
التحرك باستخدام وحدة التحكم — يسمح بقيادة الطائرة بدون طيار باستخدام وحدة التحكم.
التحكم في الطيران — اضبط إعدادات الطيران.
set steering POV — يحدد وجهة نظر توجيه الطائرة بدون طيار.
set movement — يحدد نمط حركة الطائرة بدون طيار.
الإعدادات — ضبط سرعات الحركة والانعطاف.
ضبط سرعة التسلق — يضبط سرعة التسلق الافتراضية.
ضبط سرعة الحركة — يضبط سرعة الحركة الافتراضية.
ضبط سرعة الدوران — يضبط سرعة الدوران الافتراضية.
الموقع — تتبع موقع الطائرة بدون طيار وتعديله.
position — يعيد إحداثيات x أو y أو z الحالية للطائرة بدون طيار.
get max z height — تُرجع أقصى ارتفاع يمكن أن تصل إليه الطائرة بدون طيار.
تحديد أقصى ارتفاع z - يحدد حدًا لارتفاع تحليق الطائرة بدون طيار.
ضبط الموضع — يقوم هذا الأمر بضبط موضع الطائرة بدون طيار يدويًا على x أو y أو z.
القيم — تحقق من حالة الحركة.
حالة الطيران — يعيد الحالة الحالية للطائرة بدون طيار.
الوضع الآمن — يعيد حالة قفل مروحة الطائرة بدون طيار.
climb active — تُرجع ما إذا كانت الطائرة بدون طيار تتسلق حاليًا.
move active — تُرجع ما إذا كانت الطائرة بدون طيار تتحرك حاليًا.
turn active — تُرجع ما إذا كانت الطائرة بدون طيار تقوم بالدوران حاليًا.
hovering — تُرجع ما إذا كانت الطائرة بدون طيار تحوم حاليًا.
إقلاع — تُرجع ما إذا كانت الطائرة بدون طيار تقلع حاليًا.
landing — تُرجع ما إذا كانت الطائرة بدون طيار تهبط حاليًا.
landed — تُرجع ما إذا كانت الطائرة بدون طيار قد هبطت أم لا.
الإجراءات#
اخلع#
تقوم كتلة “الإقلاع” بتشغيل المراوح ورفع الطائرة المسيرة في الهواء. يجب استخدام هذه الكتلة قبل القيام بأي حركات أخرى.
ارتفع إلى [500] [مم v] ▶
حدود |
وصف |
|---|---|
الصعود إلى |
موضع الارتفاع (المحور z) الذي ستصعد إليه الطائرة بدون طيار. |
وحدات |
وحدة القياس: مم (ملليمترات) أو بوصات. |
ولا تنتظر |
حدد السهم ( ▶ ) لتوسيع الكتلة لتقول ولا تنتظر، حتى يتم تشغيل الكتلة التالية في المكدس على الفور. |
مثال
عند البدء
[Fly for 1 second.]
ارتفع إلى [500] [مم v] ▶
انتظر [1] ثانية
هبوط ▶
أرض#
تقوم كتلة التثبيت الأرضية بإنزال الطائرة المسيرة إلى الأرض. وستستمر المراوح في الدوران حتى يتم إيقاف المشروع.
هبوط ▶
حدود |
وصف |
|---|---|
ولا تنتظر |
حدد السهم ( ▶ ) لتوسيع الكتلة لتقول ولا تنتظر، حتى يتم تشغيل الكتلة التالية في المكدس على الفور. |
مثال
عند البدء
[Land after 1 second.]
ارتفع إلى (500) [مم v] ▶
انتظر [1] ثانية
هبوط ▶
مرر المؤشر#
تمنع كتلة التحليق الطائرة بدون طيار من التحرك في أي اتجاه وتحافظ على موقعها الحالي في الهواء.
تحليق
حدود |
وصف |
|---|---|
لا يحتوي هذا الجزء على أي معلمات. |
مثال
عند البدء
[Hold current position for 3 seconds after moving forward.]
ارتفع إلى (500) [مم v] ▶
تحرك [للأمام v]
انتظر [1] ثانية
تحليق
انتظر [3] ثانية
هبوط ▶
تسلق#
تقوم كتلة التسلق بتحريك الطائرة بدون طيار في اتجاه رأسي محدد.
ارتفع [لأعلى v]
حدود |
وصف |
|---|---|
اتجاه |
الاتجاه الذي ستطير فيه الطائرة بدون طيار: أعلى أو أسفل. |
مثال
عند البدء
[Climb upwards for 2 seconds.]
ارتفع إلى (500) [مم v] ▶
انتظر [2] ثانية
ارتفع [لأعلى v]
انتظر [2] ثانية
هبوط ▶
تسلق من أجل#
تقوم كتلة climb for stack بتحريك الطائرة بدون طيار في اتجاه رأسي محدد لمسافة معينة.
ارتفع [لأعلى v] لمسافة (500) [مم v] ▶
حدود |
وصف |
|---|---|
اتجاه |
الاتجاه الذي ستطير فيه الطائرة بدون طيار: أعلى أو أسفل. |
مسافة |
المسافة التي ستقطعها الطائرة بدون طيار. |
وحدات |
وحدة القياس: مم (ملليمترات) أو بوصات. |
ولا تنتظر |
حدد السهم ( ▶ ) لتوسيع الكتلة لتقول ولا تنتظر، حتى يتم تشغيل الكتلة التالية في المكدس على الفور. |
مثال
عند البدء
[Lower drone before landing.]
ارتفع إلى [700] [مم v] ▶
انتظر [1] ثانية
ارتفع [لأسفل v] لمسافة [300] [مم v] ▶
انتظر [1] ثانية
هبوط ▶
اصعد إلى الوضع Z#
تقوم كتلة التسلق إلى الموضع z بنقل الطائرة بدون طيار إلى موضع محدد على المحور z.
ارتفع إلى الموقع z [500] [مم v] ▶
حدود |
وصف |
|---|---|
موضع z |
موضع z، كعدد صحيح أو عشري، الذي ستصعد إليه الطائرة بدون طيار. |
وحدات |
وحدة القياس: مم (ملليمترات) أو بوصات. |
ولا تنتظر |
حدد السهم ( ▶ ) لتوسيع الكتلة لتقول ولا تنتظر، حتى يتم تشغيل الكتلة التالية في المكدس على الفور. |
مثال
عند البدء
[Reach 500 mm after takeoff.]
ارتفع إلى [300] [مم v] ▶
انتظر [1] ثانية
ارتفع إلى الموقع z [500] [مم v] ▶
انتظر [1] ثانية
هبوط ▶
يتحرك#
تقوم كتلة move بتحريك الطائرة بدون طيار في أربعة اتجاهات محددة باستخدام سرعة الحركة.
تحرك [للأمام v]
حدود |
وصف |
|---|---|
اتجاه |
حرّك الطائرة المسيّرة في أحد الاتجاهات التالية:
|
مثال
عند البدء
[Move forward for 2 seconds.]
ارتفع إلى [500] [مم v] ▶
تحرك [للأمام v]
انتظر [2] ثانية
هبوط ▶
تحرك بزاوية#
تقوم كتلة المكدس move at angle بتحريك الطائرة بدون طيار بزاوية محددة باستخدام move velocity.
تحرك بزاوية (90) درجة
حدود |
وصف |
|---|---|
زاوية |
الزاوية، كعدد صحيح أو عشري، التي تتحرك بها الطائرة بدون طيار، وتتراوح من 0 إلى 359 درجة. |
أمثلة
عند البدء
[Move left for 2 seconds.]
ارتفع إلى [500] [مم v] ▶
تحرك بزاوية [270] درجة
انتظر [2] ثانية
هبوط ▶
تحرك من أجل#
تقوم كتلة move for stack بتحريك الطائرة بدون طيار في أربعة اتجاهات محددة لمسافة محددة باستخدام سرعة الحركة.
تحرك [للأمام v] لمسافة (200) [مم v] ▶
حدود |
وصف |
|---|---|
اتجاه |
حرّك الطائرة المسيّرة في أحد الاتجاهات التالية:
|
مسافة |
المسافة التي ستقطعها الطائرة بدون طيار، سواء كانت عدداً صحيحاً أو عشرياً. |
وحدات |
وحدة القياس: مم (ملليمترات) أو بوصات. |
ولا تنتظر |
حدد السهم ( ▶ ) لتوسيع الكتلة لتقول ولا تنتظر، حتى يتم تشغيل الكتلة التالية في المكدس على الفور. |
مثال
عند البدء
[Move forward for 200 mm.]
ارتفع إلى [500] [مم v] ▶
تحرك [للأمام v] لمسافة [200] [مم v] ▶
هبوط ▶
تحرك بزاوية لـ#
تقوم كتلة move at angle for stack بتحريك الطائرة بدون طيار بزاوية محددة لمسافة محددة باستخدام move velocity.
تحرك بزاوية (45) درجة لمسافة (200) [مم v] ▶
حدود |
وصف |
|---|---|
زاوية |
الزاوية، كعدد صحيح أو عشري، التي تتحرك بها الطائرة بدون طيار، وتتراوح من 0 إلى 359 درجة. |
مسافة |
المسافة التي ستقطعها الطائرة بدون طيار، سواء كانت عدداً صحيحاً أو عشرياً. |
وحدات |
وحدة القياس: مم (ملليمترات) أو بوصات. |
ولا تنتظر |
حدد السهم ( ▶ ) لتوسيع الكتلة لتقول ولا تنتظر، حتى يتم تشغيل الكتلة التالية في المكدس على الفور. |
أمثلة
عند البدء
[Move diagonally for 500 mm.]
ارتفع إلى [300] [مم v] ▶
تحرك بزاوية [45] درجة لمسافة [500] [مم v] ▶
هبوط ▶
الانتقال إلى#
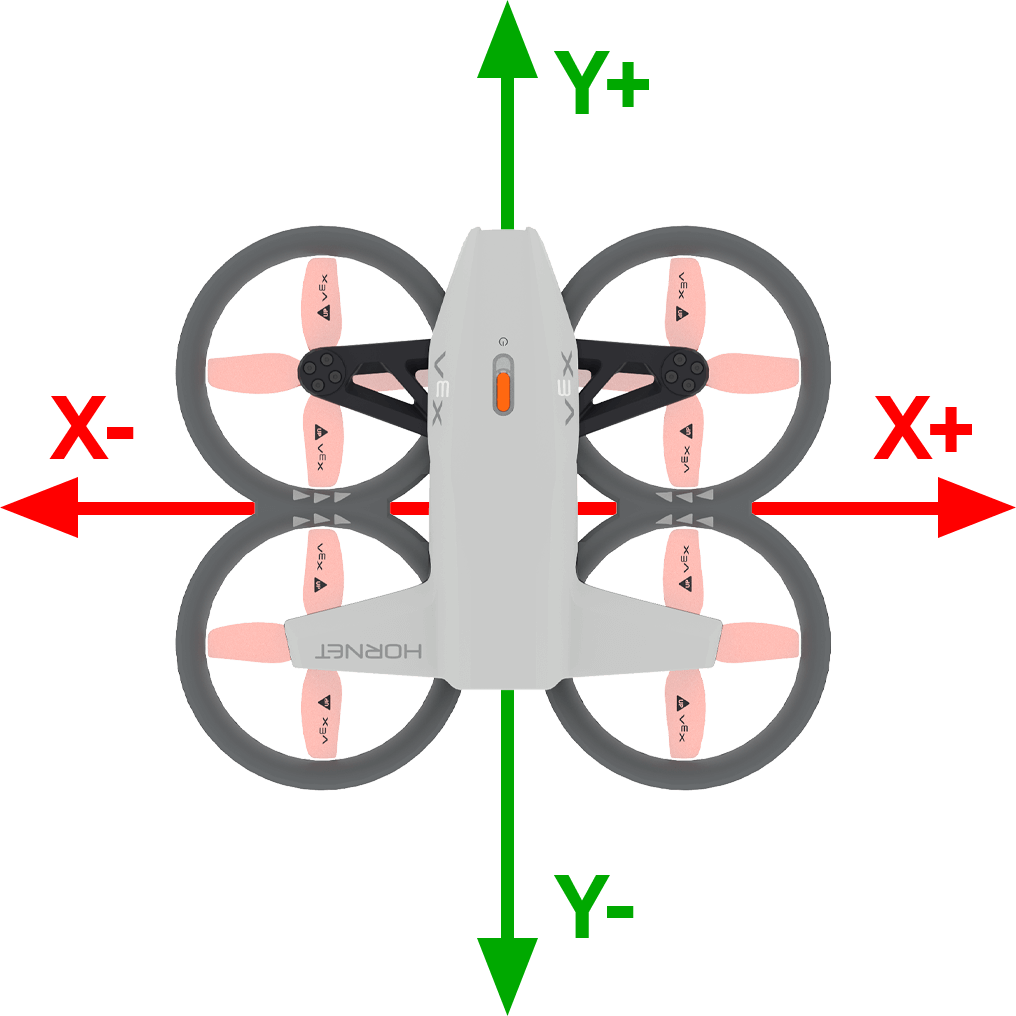
تقوم كتلة move to stack بنقل الطائرة بدون طيار إلى موضع محدد في الهواء مع الحفاظ على نفس الاتجاه.
تحرك إلى x: [1000] y: [1000] z: [1000] [مم v] ▶
حدود |
وصف |
|---|---|
x |
إحداثيات x التي ستتحرك إليها الطائرة بدون طيار. |
y |
إحداثيات المحور الصادي التي ستتحرك إليها الطائرة بدون طيار. |
z |
إحداثية z التي ستصعد إليها الطائرة بدون طيار. |
وحدات |
وحدة القياس: مم (ملليمترات) أو بوصات. |
أمثلة
عند البدء
[Move diagonally to (300, 300, 500).]
ارتفع إلى [300] [مم v] ▶
انتظر [2] ثانية
تحرك إلى x: [300] y: [300] z: [500] [مم v] ▶
انتظر [2] ثانية
هبوط ▶
دور#
تقوم كتلة turn بتدوير الطائرة بدون طيار في اتجاه محدد باستخدام سرعة الدوران.
استدر [يمين v]
حدود |
وصف |
|---|---|
اتجاه |
الاتجاه الذي تدور فيه الطائرة بدون طيار: يمين أو يسار. |
مثال
عند البدء
[Turn to the right for 2 seconds.]
ارتفع إلى [500] [مم v] ▶
استدر [يمين v]
انتظر [2] ثانية
هبوط ▶
استدر لـ#
تقوم كتلة turn for بتدوير الطائرة بدون طيار في اتجاه محدد لمسافة معينة بالنسبة لاتجاهها الحالي باستخدام سرعة الدوران.
استدر [يمين v] بمقدار (90) درجة ▶
حدود |
وصف |
|---|---|
اتجاه |
الاتجاه الذي تدور فيه الطائرة بدون طيار: يمين أو يسار. |
زاوية |
الزاوية، كعدد صحيح أو عشري، التي تتحرك بها الطائرة بدون طيار، وتتراوح من 0 إلى 359 درجة. |
ولا تنتظر |
حدد السهم ( ▶ ) لتوسيع الكتلة لتقول ولا تنتظر، حتى يتم تشغيل الكتلة التالية في المكدس على الفور. |
أمثلة
عند البدء
[Turn around, then land.]
ارتفع إلى [500] [مم v] ▶
استدر [يمين v] بمقدار [180] درجة ▶
هبوط ▶
انعطف إلى العنوان#
تقوم كتلة الانعطاف إلى اتجاه بتحويل الطائرة بدون طيار لمواجهة اتجاه محدد باستخدام سرعة الانعطاف.
استدر نحو الاتجاه (270) درجة ▶
حدود |
وصف |
|---|---|
عنوان |
الاتجاه الذي ستتجه إليه الطائرة بدون طيار من 0 إلى 359 درجة. |
ولا تنتظر |
حدد السهم ( ▶ ) لتوسيع الكتلة لتقول ولا تنتظر، حتى يتم تشغيل الكتلة التالية في المكدس على الفور. |
أمثلة
عند البدء
[Turn to face each of the cardinal headings.]
ارتفع إلى [500] [مم v] ▶
استدر نحو الاتجاه (90) درجة ▶
انتظر [1] ثانية
استدر نحو الاتجاه (180) درجة ▶
انتظر [1] ثانية
استدر نحو الاتجاه (270) درجة ▶
انتظر [1] ثانية
استدر نحو الاتجاه (0) درجة ▶
انتظر [1] ثانية
هبوط ▶
تحرك باستخدام وحدة التحكم#
تتيح لك كتلة “التحريك باستخدام وحدة التحكم” التحكم في الطائرة بدون طيار باستخدام وحدة تحكم VEX AIR. يجب استخدام هذه الكتلة داخل حلقة تكرارية للتحكم المستمر في الطائرة. إذا توقفت الحلقة ولم تكن هناك كتل أخرى تُعطي أوامر تحريك للطائرة، فستستمر الطائرة في التحرك في آخر اتجاه كانت تتحرك فيه.
تحرك باستخدام وحدة التحكم
حدود |
وصف |
|---|---|
لا يحتوي هذا الجزء على أي معلمات. |
مثال
عند البدء
[Move with controller until button 7 is pressed.]
ارتفع إلى [500] [مم v] ▶
كرر حتى <زر وحدة التحكم [7 v] مضغوط؟>
تحرك باستخدام وحدة التحكم
fin
هبوط ▶
التحكم في الطيران#
ضبط منظور التوجيه#
تحدد كتلة set steering POV نقطة الرؤية المستخدمة عند توجيه الطائرة بدون طيار.
اضبط نمط التوجيه POV إلى [قياسي v]
حدود |
وصف |
|---|---|
أسلوب |
يُحدد هذا الخيار زاوية الرؤية المستخدمة لتوجيه الطائرة بدون طيار. الوضع القياسي يعني أن الحركات تعتمد على الاتجاه الذي تواجهه الطائرة حاليًا. الوضع بدون رأس يعني أن الحركات تعتمد على اتجاه الطائرة عند بدء المشروع. |
مثال
عند البدء
[Steer based on the drone's starting orienation until button 7 is pressed.]
ارتفع إلى [500] [مم v] ▶
اضبط نمط التوجيه POV إلى [بدون رأس v]
كرر حتى <زر وحدة التحكم [7 v] مضغوط؟>
تحرك باستخدام وحدة التحكم
fin
هبوط ▶
حركة المجموعة#
تحدد كتلة set movement نمط حركة الطائرة بدون طيار.
يُستخدم أسلوب الحركة هذا عند تحليق الطائرة بدون طيار باستخدام جهاز تحكم.
اضبط الحركة إلى [دقيق v]
حدود |
وصف |
|---|---|
أسلوب |
يُحدد هذا الخيار أسلوب توجيه الطائرة بدون طيار:
|
مثال
عند البدء
[Control the drone with the balanced movement style.]
ارتفع إلى [500] [مم v] ▶
اضبط الحركة إلى [متوازن v]
كرر حتى <زر وحدة التحكم [7 v] مضغوط؟>
تحرك باستخدام وحدة التحكم
fin
هبوط ▶
إعدادات#
ضبط سرعة الصعود#
تحدد كتلة ضبط سرعة التسلق سرعة التسلق الافتراضية كنسبة مئوية. سيؤثر هذا على أي كتل لاحقة متعلقة بالتسلق. سرعة التسلق الافتراضية هي 50%.
اضبط سرعة الارتفاع إلى [100]%
حدود |
وصف |
|---|---|
سرعة |
سرعة صعود الطائرة بدون طيار كنسبة مئوية. |
مثال
عند البدء
[Raise the drone quickly before landing.]
ارتفع إلى [300] [مم v] ▶
انتظر [1] ثانية
اضبط سرعة الارتفاع إلى [100]%
ارتفع [لأعلى v] لمسافة (500) [مم v] ▶
هبوط ▶
ضبط سرعة الحركة#
تحدد كتلة ضبط سرعة الحركة سرعة الحركة الافتراضية كنسبة مئوية. سيؤثر هذا على أي كتل لاحقة متعلقة بالحركة. سرعة الحركة الافتراضية هي 50%.
اضبط سرعة الحركة إلى [100]%
حدود |
وصف |
|---|---|
سرعة |
السرعة التي ستتحرك بها الطائرة بدون طيار كنسبة مئوية. |
مثال
عند البدء
[Move forward quickly, then reverse slowly.]
ارتفع إلى [500] [مم v] ▶
اضبط سرعة الحركة إلى [100]%
تحرك [للأمام v] لمسافة [500] [مم v] ▶
انتظر (1) ثانية
اضبط سرعة الحركة إلى [20]%
تحرك [للخلف v] لمسافة [500] [مم v] ▶
هبوط ▶
ضبط سرعة الدوران#
تُحدد كتلة ضبط سرعة الدوران سرعة الدوران الافتراضية كنسبة مئوية. سيؤثر هذا على أي كتل لاحقة متعلقة بالدوران. سرعة الدوران الافتراضية هي 50%.
اضبط سرعة الدوران إلى [100]%
حدود |
وصف |
|---|---|
سرعة |
سرعة دوران الطائرة بدون طيار كنسبة مئوية. |
مثال
عند البدء
[Turn clockwise quickly, then counterclockwise slowly.]
ارتفع إلى [500] [مم v] ▶
اضبط سرعة الدوران إلى [100]%
استدر [يمين v] بمقدار [360] درجة ▶
انتظر (1) ثانية
اضبط سرعة الدوران إلى [20]%
استدر [يسار v] بمقدار [360] درجة ▶
هبوط ▶
موضع#
موضع#
تقوم وحدة مُبلغ الموقع بالإبلاغ عن إحداثيات x أو y أو z الحالية للطائرة بدون طيار كعدد صحيح. عند بدء المشروع، يتم ضبط موقع الطائرة بدون طيار الحالي تلقائيًا على (0، 0، 0).
موقع [x v] بـ [مم v]
حدود |
وصف |
|---|---|
محور |
أي محور يجب الإبلاغ عن إحداثياته؟
|
وحدات |
وحدة القياس: مم (ملليمترات) أو بوصات. |
مثال
عند البدء
[Fly to position (0, 300, 500).]
ارتفع إلى [500] [مم v] ▶
انتظر [1] ثانية
تحرك [للأمام v]
انتظر حتى <(موقع [y v] بـ [مم v]) [math_greater_than v] [300]>
تحليق
انتظر [1] ثانية
هبوط ▶
احصل على أقصى ارتفاع z#
تقوم كتلة الإبلاغ get max z height بالإبلاغ عن أقصى ارتفاع يمكن أن تصل إليه الطائرة بدون طيار.
(get max z height in [mm v])
حدود |
وصف |
|---|---|
وحدات |
وحدة القياس: مم (ملليمترات) أو بوصات. |
مثال
عند البدء :: hat events
[Display the new z height limit.]
اطبع (get max z height in [mm v]) على الشاشة ▶
انتقل للصف التالي على الشاشة
ارتفع إلى [500] [مم v] ▶
اضبط أقصى ارتفاع z إلى [1000] بـ [مم v]
اطبع (get max z height in [mm v]) على الشاشة ▶
انتظر [1] ثانية
هبوط ▶
تحديد أقصى ارتفاع z#
تحدد كتلة set max z height الحد الأقصى لارتفاع الطائرة بدون طيار.
اضبط أقصى ارتفاع z إلى [2500] بـ [مم v]
حدود |
وصف |
|---|---|
أقصى ارتفاع z |
القيمة القصوى للمحور z، كعدد صحيح أو عشري، التي لن تحلق الطائرة بدون طيار فوقها، في نطاق من 1000 إلى 5000 ملم أو من 40 إلى 196 بوصة. |
وحدات |
وحدة القياس: مم (ملليمترات) أو بوصات. |
مثال
عند البدء
[Fly with controller under 1000 mm.]
اضبط أقصى ارتفاع z إلى [1000] بـ [مم v]
ارتفع إلى (500) [مم v] ▶
كرر حتى <زر وحدة التحكم [7 v] مضغوط؟>
تحرك باستخدام وحدة التحكم
fin
هبوط ▶
تحديد الموضع#
تقوم كتلة set position بتعيين إحداثيات x أو y أو z الحالية للطائرة بدون طيار إلى قيمة محددة.
اضبط موقع [x v] إلى [0] [مم v]
حدود |
وصف |
|---|---|
محور |
محاور الإحداثيات لتحديد الموضع:
|
تنسيق |
قيمة الموضع الجديدة المراد تعيينها. |
وحدات |
وحدة القياس: مم (ملليمترات) أو بوصات. |
مثال
عند البدء
[Set a new z position, then fly to z position -300.]
ارتفع إلى [800] [مم v] ▶
اضبط موقع [z v] إلى [0] [مم v]
انتظر [1] ثانية
ارتفع [لأسفل v]
انتظر حتى <(موقع [z v] بـ [مم v]) [math_less_than v] [-300]>
تحليق
انتظر [1] ثانية
هبوط ▶
قيم#
حالة الرحلة#
تقوم كتلة حالة الطيران المنطقية بالإبلاغ عما إذا كانت الطائرة بدون طيار في حالة الطيران المحددة أم لا.
صحيح — الطائرة بدون طيار في الحالة المحددة.
خطأ — الطائرة بدون طيار ليست في الحالة المحددة.
<حالة الطيران هي [motors off v]؟>
حدود |
وصف |
|---|---|
ولاية |
حالة الطيران المراد فحصها:
|
مثال
عند البدء
[Report the flight status as the drone takes off.]
اطبع [Preparing for flight!] على الشاشة ◀ وانتقل للصف التالي
ارتفع إلى [800] [مم v] ◀ ولا تنتظر
انتظر حتى <flight state is [motor start v]>
اطبع [Motors starting...] على الشاشة ◀ وانتقل للصف التالي
انتظر حتى <flight state is [flight v]>
اطبع [Take off!] على الشاشة ▶
الوضع الآمن#
تقوم كتلة الوضع الآمن المنطقية بالإبلاغ عما إذا كان قفل المروحة مفعلاً على الطائرة بدون طيار.
صحيح — تم تفعيل قفل المروحة.
خطأ — قفل المروحة غير مفعل.
<الوضع الآمن؟>
حدود |
وصف |
|---|---|
لا يحتوي هذا الجزء على أي معلمات. |
مثال
عند البدء
[Change the sound by enabling the Propeller Lock.]
للأبد
إذا <الوضع الآمن؟> إذن
تشغيل صوت [خطأ v]
وإلا
تشغيل صوت [نجاح v]
تسلق نشط#
تقوم كتلة climb active المنطقية بالإبلاغ عما إذا كانت الطائرة بدون طيار تصعد أم لا.
صحيح — الطائرة المسيرة تصعد حاليًا.
خطأ — الطائرة المسيرة لا تصعد.
<الارتفاع نشط؟>
حدود |
وصف |
|---|---|
لا يحتوي هذا الجزء على أي معلمات. |
مثال
عند البدء
[After the drone starts to climb, play a sound and land.]
ارتفع إلى [500] [مم v] ▶
ارتفع [لأعلى v]
انتظر [1] ثانية
إذا <الارتفاع نشط؟> إذن
تشغيل صوت [تكرار v] ▶
هبوط ▶
تحريك نشط#
تقوم كتلة move active المنطقية بالإبلاغ عما إذا كانت الطائرة بدون طيار تستخدم حاليًا كتلة الحركة.
صحيح — الطائرة بدون طيار تستخدم حاليًا كتلة الحركة.
خطأ — الطائرة بدون طيار لا تستخدم حاليًا كتلة الحركة.
<الحركة نشطة؟>
حدود |
وصف |
|---|---|
لا يحتوي هذا الجزء على أي معلمات. |
مثال
عند البدء
[After the drone starts to move, play a sound and land.]
ارتفع إلى [500] [مم v] ▶
تحرك [للأمام v]
انتظر [1] ثانية
إذا <الحركة نشطة؟> إذن
تشغيل صوت [تكرار v] ▶
هبوط ▶
تفعيل#
تقوم كتلة turn active المنطقية بالإبلاغ عما إذا كانت الطائرة بدون طيار تدور أم لا.
صحيح — الطائرة المسيرة تدور حاليًا.
خطأ — الطائرة المسيرة لا تدور.
<الدوران نشط؟>
حدود |
وصف |
|---|---|
لا يحتوي هذا الجزء على أي معلمات. |
مثال
عند البدء
[After the drone starts to turn, play a sound and land.]
ارتفع إلى (500) [مم v] ▶
استدر [يمين v]
انتظر [1] ثانية
إذا <الدوران نشط؟> إذن
تشغيل صوت [تم الكشف v] ▶
هبوط ▶
يحوم#
يشير المربع المنطقي hovering إلى ما إذا كانت الطائرة بدون طيار تحافظ على موقعها (تحوم).
صحيح — الطائرة بدون طيار تحافظ حاليًا على موقعها (تحوم).
خطأ — الطائرة المسيرة تغير موقعها حاليًا.
<يحلق؟>
حدود |
وصف |
|---|---|
لا يحتوي هذا الجزء على أي معلمات. |
مثال
عند البدء
[Play a sound after the drone has finished taking off.]
ارتفع إلى [700] [مم v] ▶
انتظر حتى <يحلق؟>
انتظر [2] ثانية
تشغيل صوت [إيقاف مؤقت v] ▶
هبوط ▶
الإقلاع#
يشير المربع المنطقي takeing off إلى ما إذا كانت الطائرة بدون طيار في طور الإقلاع.
صحيح — الطائرة بدون طيار في طور الإقلاع حاليًا.
خطأ — الطائرة بدون طيار ليست في طور الإقلاع.
<يقلع؟>
حدود |
وصف |
|---|---|
لا يحتوي هذا الجزء على أي معلمات. |
مثال
عند البدء
[Play sounds while the drone is taking off.]
ارتفع إلى [700] [مم v] ◀ ولا تنتظر
انتظر [1] ثانية
بينما <يقلع؟>
تشغيل صوت [استشعار v] ▶
هبوط#
يشير الجزء المنطقي landing إلى ما إذا كانت الطائرة بدون طيار في طور الهبوط.
صحيح — الطائرة بدون طيار في طور الهبوط حاليًا.
خطأ — الطائرة بدون طيار ليست في طور الهبوط.
<يهبط؟>
حدود |
وصف |
|---|---|
لا يحتوي هذا الجزء على أي معلمات. |
مثال
عند البدء
[Play sounds while the drone is landing.]
ارتفع إلى (500) [مم v] ▶
انتظر [1] ثانية
هبوط ◀ ولا تنتظر
انتظر [1] ثانية
بينما <يهبط؟>
تشغيل صوت [تكرار v] ▶
هبطت#
يشير المربع المنطقي landed إلى ما إذا كانت الطائرة بدون طيار قد هبطت أم لا.
صحيح — لقد هبطت الطائرة بدون طيار.
خطأ — لم تهبط الطائرة بدون طيار.
<هبط؟>
حدود |
وصف |
|---|---|
لا يحتوي هذا الجزء على أي معلمات. |
مثال
عند البدء
[Celebrate a successful landing.]
ارتفع إلى (500) [مم v] ▶
انتظر (1) ثانية
هبوط ▶
إذا <landed> إذن
تشغيل صوت [نجاح v] ▶