
Beweging#
Invoering#
De VEX AIR-drone is voorzien van vier propellers, waardoor hij in elke richting kan bewegen en onafhankelijk kan roteren. De bewegingsmogelijkheden omvatten functies voor beweging, draaien, snelheidsaanpassing en positiebepaling.
Hieronder vindt u een lijst met beschikbare blokken:
Handelingen — Beweeg en draai de drone.
opstijgen — Brengt de drone naar een bepaalde hoogte.
land — Laat de drone landen.
hover — Houdt de drone op zijn positie.
klimmen — Verplaatst de drone in een gespecificeerde verticale richting.
klimmen voor — Verplaatst de drone in een bepaalde verticale richting over een bepaalde afstand.
klim naar z-positie — Verplaatst de drone naar een opgegeven positie op de z-as.
move — Verplaatst de drone vooruit, achteruit, naar links of naar rechts.
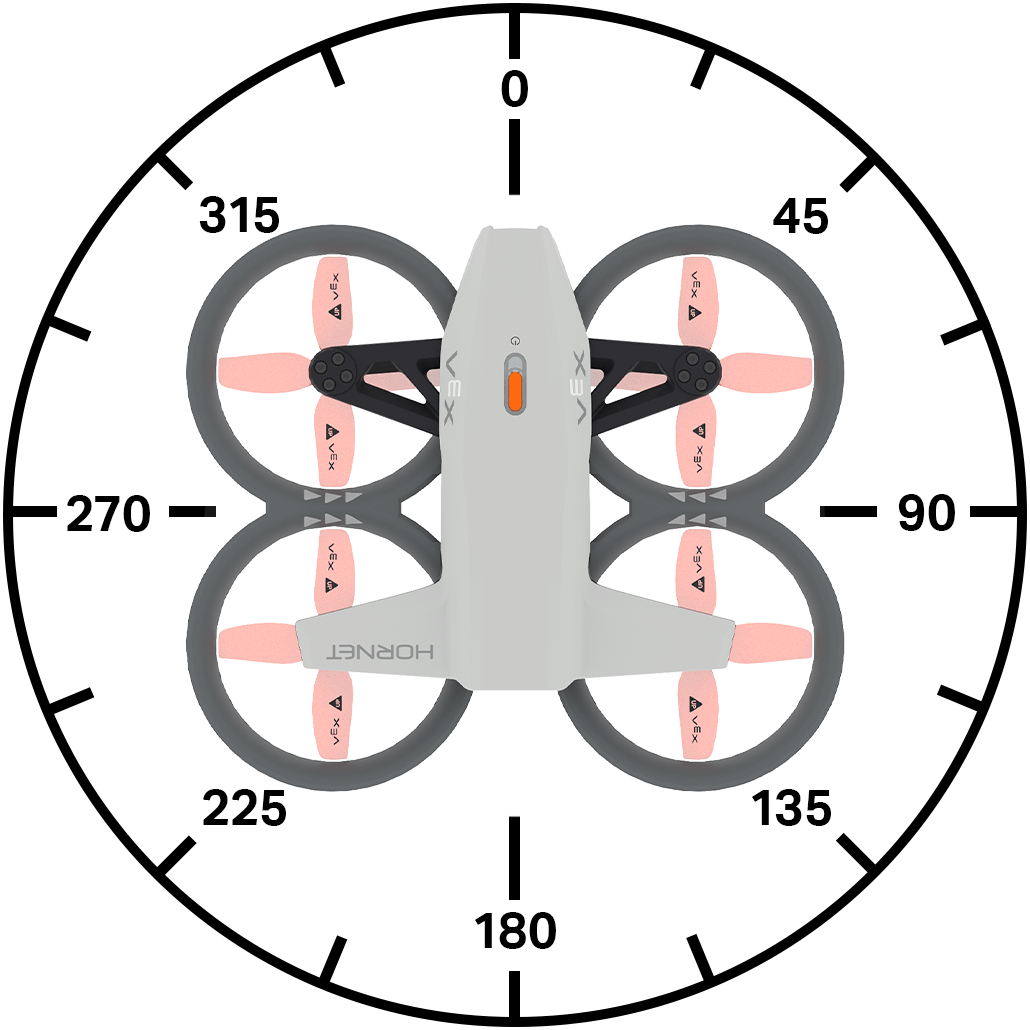
bewegen onder een hoek — Beweegt de drone in een bepaalde richting met behulp van een hoek.
move for — Verplaatst de drone in een specifieke richting over een ingestelde afstand.
beweeg onder een hoek voor — Beweegt de drone onder een specifieke hoek over een ingestelde afstand.
verplaatsen naar — Verplaatst de drone naar een opgegeven positie.
draaien — Draait de drone naar links of rechts.
draaien voor — Draait de drone een opgegeven aantal graden.
draai naar de richting — Draait de drone zodat deze in een specifieke richting kijkt.
bewegen met controller — Hiermee kan de drone met de controller worden bestuurd.
Vluchtbesturing — Pas de vluchtinstellingen aan.
stel stuur-POV in — Stelt de POV in voor het besturen van de drone.
beweging instellen — Stelt de bewegingsstijl van de drone in.
Instellingen — Pas de bewegings- en draaisnelheden aan.
stel klimsnelheid in — Stelt de standaard klimsnelheid in.
bewegingssnelheid instellen — Stelt de standaard bewegingssnelheid in.
draaisnelheid instellen — Stelt de standaard draaisnelheid in.
Positie — Volg en wijzig de positie van de drone.
positie — Geeft de huidige x-, y- of z-coördinaat van de drone terug.
get max z height — Geeft de maximale hoogte terug die de drone kan bereiken.
set max z height - Stelt een limiet in voor hoe hoog de drone kan vliegen.
positie instellen — Hiermee stelt u handmatig de x-, y- of z-positie van de drone in.
Waarden — Controleer de bewegingsstatus.
vluchtstatus — Geeft de huidige status van de drone weer.
veilige modus — Geeft de propellervergrendelingsstatus van de drone terug.
climb active — Geeft aan of de drone momenteel aan het klimmen is.
move active — Geeft aan of de drone momenteel beweegt.
turn active — Geeft aan of de drone momenteel aan het draaien is.
zweven — Geeft aan of de drone momenteel zweeft.
opstijgen — Geeft aan of de drone momenteel aan het opstijgen is.
landing — Geeft aan of de drone momenteel aan het landen is.
geland — Geeft aan of de drone is geland.
Acties#
uittrekken#
Het opstijgen-blok start de propellers en tilt de drone de lucht in. Dit blok moet worden gebruikt voordat andere bewegingen kunnen worden uitgevoerd.
stijg op naar [500] [mm v] ▶
Parameters |
Beschrijving |
|---|---|
klim naar |
De z-positie (hoogte) waarnaar de drone zal klimmen. |
eenheden |
De meeteenheid: mm (millimeter) of inches. |
en wacht niet |
Selecteer de pijl ( ▶ ) om het blok uit te breiden naar en niet te wachten, zodat het volgende blok in de stapel direct wordt uitgevoerd. |
Voorbeeld
wanneer gestart
[Fly for 1 second.]
stijg op naar [500] [mm v] ▶
wacht [1] seconden
land ▶
land#
Het land-stapelblok laat de drone zakken naar de grond. De propellers blijven draaien totdat het project wordt gestopt.
land ▶
Parameters |
Beschrijving |
|---|---|
en wacht niet |
Selecteer de pijl ( ▶ ) om het blok uit te breiden naar en niet te wachten, zodat het volgende blok in de stapel direct wordt uitgevoerd. |
Voorbeeld
wanneer gestart
[Land after 1 second.]
stijg op naar (500) [mm v] ▶
wacht [1] seconden
land ▶
zweven#
Het zweef-stapelblok zorgt ervoor dat de drone in geen enkele richting kan bewegen en op zijn huidige positie in de lucht blijft.
zweef
Parameters |
Beschrijving |
|---|---|
Dit blok heeft geen parameters. |
Voorbeeld
wanneer gestart
[Hold current position for 3 seconds after moving forward.]
stijg op naar (500) [mm v] ▶
beweeg [vooruit v]
wacht [1] seconden
zweef
wacht [3] seconden
land ▶
beklimmen#
Het klim-stapelblok verplaatst de drone in een specifieke verticale richting.
klim [omhoog v]
Parameters |
Beschrijving |
|---|---|
richting |
De richting waarin de drone zal vliegen: omhoog of omlaag. |
Voorbeeld
wanneer gestart
[Climb upwards for 2 seconds.]
stijg op naar (500) [mm v] ▶
wacht [2] seconden
klim [omhoog v]
wacht [2] seconden
land ▶
klim voor#
Het klimblok verplaatst de drone in een specifieke verticale richting over een bepaalde afstand.
klim [omhoog v] voor (500) [mm v] ▶
Parameters |
Beschrijving |
|---|---|
richting |
De richting waarin de drone zal vliegen: omhoog of omlaag. |
afstand |
De afstand die de drone zal afleggen. |
eenheden |
De meeteenheid: mm (millimeter) of inches. |
en wacht niet |
Selecteer de pijl ( ▶ ) om het blok uit te breiden naar en niet te wachten, zodat het volgende blok in de stapel direct wordt uitgevoerd. |
Voorbeeld
wanneer gestart
[Lower drone before landing.]
stijg op naar [700] [mm v] ▶
wacht [1] seconden
klim [omlaag v] voor [300] [mm v] ▶
wacht [1] seconden
land ▶
klim naar de z-positie#
Het stapelblok klimmen naar z-positie verplaatst de drone naar een specifieke positie op de z-as.
klim naar z-positie [500] [mm v] ▶
Parameters |
Beschrijving |
|---|---|
z-positie |
De z-positie, als geheel getal of decimaal getal, waarnaar de drone zal klimmen. |
eenheden |
De meeteenheid: mm (millimeter) of inches. |
en wacht niet |
Selecteer de pijl ( ▶ ) om het blok uit te breiden naar en niet te wachten, zodat het volgende blok in de stapel direct wordt uitgevoerd. |
Voorbeeld
wanneer gestart
[Reach 500 mm after takeoff.]
stijg op naar [300] [mm v] ▶
wacht [1] seconden
klim naar z-positie [500] [mm v] ▶
wacht [1] seconden
land ▶
beweging#
Het move-stapelblok verplaatst de drone in vier specifieke richtingen met behulp van de huidige move velocity.
beweeg [vooruit v]
Parameters |
Beschrijving |
|---|---|
richting |
Beweeg de drone in een van de volgende richtingen:
|
Voorbeeld
wanneer gestart
[Move forward for 2 seconds.]
stijg op naar [500] [mm v] ▶
beweeg [vooruit v]
wacht [2] seconden
land ▶
bewegen onder een hoek#
Het stackblok bewegen onder een hoek beweegt de drone onder een bepaalde hoek met behulp van de huidige bewegingssnelheid.
beweeg op (90) graden
Parameters |
Beschrijving |
|---|---|
hoek |
De hoek, als geheel getal of decimaal getal, waaronder de drone beweegt, variërend van 0 tot 359 graden. |
Voorbeelden
wanneer gestart
[Move left for 2 seconds.]
stijg op naar [500] [mm v] ▶
beweeg op [270] graden
wacht [2] seconden
land ▶
verplaatsing voor#
Het move for stackblok verplaatst de drone in vier specifieke richtingen over een specifieke afstand met behulp van de huidige move velocity.
beweeg [vooruit v] voor (200) [mm v] ▶
Parameters |
Beschrijving |
|---|---|
richting |
Beweeg de drone in een van de volgende richtingen:
|
afstand |
De afstand die de drone aflegt, als geheel getal of decimaal getal. |
eenheden |
De meeteenheid: mm (millimeter) of inches. |
en wacht niet |
Selecteer de pijl ( ▶ ) om het blok uit te breiden naar en niet te wachten, zodat het volgende blok in de stapel direct wordt uitgevoerd. |
Voorbeeld
wanneer gestart
[Move forward for 200 mm.]
stijg op naar [500] [mm v] ▶
beweeg [vooruit v] voor [200] [mm v] ▶
land ▶
bewegen onder een hoek voor#
Het stapelblok bewegen onder een hoek voor verplaatst de drone onder een specifieke hoek over een bepaalde afstand met behulp van de huidige bewegingssnelheid.
beweeg op (45) graden voor (200) [mm v] ▶
Parameters |
Beschrijving |
|---|---|
hoek |
De hoek, als geheel getal of decimaal getal, waaronder de drone beweegt, variërend van 0 tot 359 graden. |
afstand |
De afstand die de drone aflegt, als geheel getal of decimaal getal. |
eenheden |
De meeteenheid: mm (millimeter) of inches. |
en wacht niet |
Selecteer de pijl ( ▶ ) om het blok uit te breiden naar en niet te wachten, zodat het volgende blok in de stapel direct wordt uitgevoerd. |
Voorbeelden
wanneer gestart
[Move diagonally for 500 mm.]
stijg op naar [300] [mm v] ▶
beweeg op [45] graden voor [500] [mm v] ▶
land ▶
verhuizen naar#
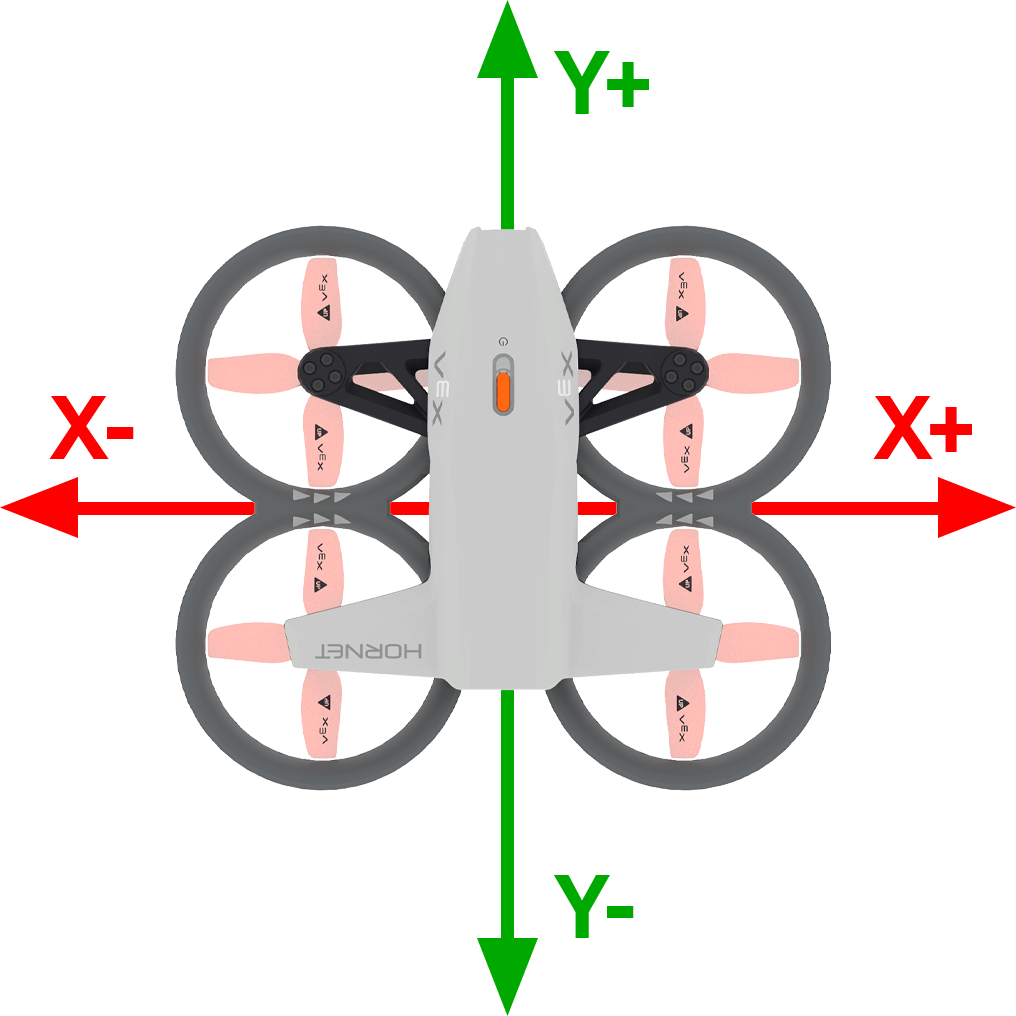
Het verplaatsen naar-blok verplaatst de drone naar een指定de positie in de lucht, terwijl de koers behouden blijft.
beweeg naar x: [1000] y: [1000] z: [1000] [mm v] ▶
Parameters |
Beschrijving |
|---|---|
X |
De x-coördinaat waarnaar de drone zich zal bewegen. |
y |
De y-coördinaat waarnaar de drone zich zal bewegen. |
z |
De z-coördinaat waarnaar de drone zal klimmen. |
eenheden |
De meeteenheid: mm (millimeter) of inches. |
Voorbeelden
wanneer gestart
[Move diagonally to (300, 300, 500).]
stijg op naar [300] [mm v] ▶
wacht [2] seconden
beweeg naar x: [300] y: [300] z: [500] [mm v] ▶
wacht [2] seconden
land ▶
draai#
Het draai-stapelblok draait de drone in een specifieke richting met behulp van de huidige draaisnelheid.
draai [rechts v]
Parameters |
Beschrijving |
|---|---|
richting |
De richting waarin de drone draait: rechts of links. |
Voorbeeld
wanneer gestart
[Turn to the right for 2 seconds.]
stijg op naar [500] [mm v] ▶
draai [rechts v]
wacht [2] seconden
land ▶
draai voor#
Het turn for stackblok draait de drone in een gespecificeerde richting over een ingestelde afstand ten opzichte van zijn huidige kijkrichting met behulp van de huidige draaisnelheid.
draai [rechts v] voor (90) graden ▶
Parameters |
Beschrijving |
|---|---|
richting |
De richting waarin de drone draait: rechts of links. |
hoek |
De hoek, als geheel getal of decimaal getal, waaronder de drone beweegt, variërend van 0 tot 359 graden. |
en wacht niet |
Selecteer de pijl ( ▶ ) om het blok uit te breiden naar en niet te wachten, zodat het volgende blok in de stapel direct wordt uitgevoerd. |
Voorbeelden
wanneer gestart
[Turn around, then land.]
stijg op naar [500] [mm v] ▶
draai [rechts v] voor [180] graden ▶
land ▶
naar koptekst#
Het draai naar koers-stackblok zorgt ervoor dat de drone in een specifieke richting draait met behulp van de huidige draaisnelheid.
draai naar koers (270) graden ▶
Parameters |
Beschrijving |
|---|---|
kop |
De richting waarin de drone zich zal draaien, varieert van 0 tot 359 graden. |
en wacht niet |
Selecteer de pijl ( ▶ ) om het blok uit te breiden naar en niet te wachten, zodat het volgende blok in de stapel direct wordt uitgevoerd. |
Voorbeelden
wanneer gestart
[Turn to face each of the cardinal headings.]
stijg op naar [500] [mm v] ▶
draai naar koers (90) graden ▶
wacht [1] seconden
draai naar koers (180) graden ▶
wacht [1] seconden
draai naar koers (270) graden ▶
wacht [1] seconden
draai naar koers (0) graden ▶
wacht [1] seconden
land ▶
bewegen met controller#
Met het stapelblok bewegen met controller kun je de drone besturen met de VEX AIR Drone Controller. Dit blok moet in een lus worden gebruikt om de drone continu te besturen. Als de lus stopt en er geen andere blokken zijn die de drone aansturen, blijft de drone in de laatst gevolgde richting bewegen.
beweeg met controller
Parameters |
Beschrijving |
|---|---|
Dit blok heeft geen parameters. |
Voorbeeld
wanneer gestart
[Move with controller until button 7 is pressed.]
stijg op naar [500] [mm v] ▶
herhaal totdat <controller-knop [7 v] ingedrukt?>
beweeg met controller
einde
land ▶
Vluchtcontrole#
stuurpositie#
Het stackblok set steering POV stelt het gezichtspunt in dat wordt gebruikt bij het besturen van de drone.
stel sturingsPOV in op [standaard v]
Parameters |
Beschrijving |
|---|---|
stijl |
Hiermee wordt het gezichtspunt ingesteld dat wordt gebruikt om de drone te besturen. Standaard betekent dat de bewegingen gebaseerd zijn op de richting waarin de drone momenteel kijkt. Headless betekent dat de bewegingen gebaseerd zijn op de oriëntatie van de drone aan het begin van een project. |
Voorbeeld
wanneer gestart
[Steer based on the drone's starting orienation until button 7 is pressed.]
stijg op naar [500] [mm v] ▶
stel sturingsPOV in op [headless v]
herhaal totdat <controller-knop [7 v] ingedrukt?>
beweeg met controller
einde
land ▶
set beweging#
Het stapelblok beweging instellen bepaalt de bewegingsstijl van de drone.
Deze bewegingsstijl wordt gebruikt bij het besturen van de drone met een controller.
stel beweging in op [nauwkeurig v]
Parameters |
Beschrijving |
|---|---|
stijl |
Hiermee wordt de stijl ingesteld waarmee de drone wordt bestuurd:
|
Voorbeeld
wanneer gestart
[Control the drone with the balanced movement style.]
stijg op naar [500] [mm v] ▶
stel beweging in op [gebalanceerd v]
herhaal totdat <controller-knop [7 v] ingedrukt?>
beweeg met controller
einde
land ▶
Instellingen#
klimsnelheid instellen#
Het stackblok set climb velocity stelt de standaard klimsnelheid in als een percentage. Dit heeft invloed op alle volgende blokken die met klimmen te maken hebben. De standaard klimsnelheid is 50%.
stel klimsnelheid in op [100]%
Parameters |
Beschrijving |
|---|---|
snelheid |
De snelheid waarmee de drone zal klimmen, uitgedrukt als percentage. |
Voorbeeld
wanneer gestart
[Raise the drone quickly before landing.]
stijg op naar [300] [mm v] ▶
wacht [1] seconden
stel klimsnelheid in op [100]%
klim [omhoog v] voor (500) [mm v] ▶
land ▶
stel bewegingssnelheid in#
Het stapelblok set move velocity stelt de standaard bewegingssnelheid in als een percentage. Dit heeft invloed op alle volgende blokken die met bewegen te maken hebben. De standaard bewegingssnelheid is 50%.
stel beweegsnelheid in op [100]%
Parameters |
Beschrijving |
|---|---|
snelheid |
De snelheid waarmee de drone zich zal bewegen, uitgedrukt als een percentage. |
Voorbeeld
wanneer gestart
[Move forward quickly, then reverse slowly.]
stijg op naar [500] [mm v] ▶
stel beweegsnelheid in op [100]%
beweeg [vooruit v] voor [500] [mm v] ▶
wacht (1) seconden
stel beweegsnelheid in op [20]%
beweeg [achteruit v] voor [500] [mm v] ▶
land ▶
ingestelde draaisnelheid#
Het stapelblok draaisnelheid instellen stelt de standaard draaisnelheid in als een percentage. Dit heeft invloed op alle volgende blokken die met draaien te maken hebben. De standaard draaisnelheid is 50%.
stel draaisnelheid in op [100]%
Parameters |
Beschrijving |
|---|---|
snelheid |
De snelheid waarmee de drone draait, uitgedrukt als percentage. |
Voorbeeld
wanneer gestart
[Turn clockwise quickly, then counterclockwise slowly.]
stijg op naar [500] [mm v] ▶
stel draaisnelheid in op [100]%
draai [rechts v] voor [360] graden ▶
wacht (1) seconden
stel draaisnelheid in op [20]%
draai [links v] voor [360] graden ▶
land ▶
Positie#
positie#
Het positie-rapportageblok geeft de huidige x-, y- of z-coördinaat van de drone weer als een geheel getal. Aan het begin van een project wordt de huidige positie van de drone automatisch ingesteld op (0, 0, 0).
[x v] positie in [mm v]
Parameters |
Beschrijving |
|---|---|
as |
Welke as moet de coördinaat rapporteren:
|
eenheden |
De meeteenheid: mm (millimeter) of inches. |
Voorbeeld
wanneer gestart
[Fly to position (0, 300, 500).]
stijg op naar [500] [mm v] ▶
wacht [1] seconden
beweeg [vooruit v]
wacht totdat <([y v] positie in [mm v]) [math_greater_than v] [300]>
zweef
wacht [1] seconden
land ▶
maximale z-hoogte verkrijgen#
Het get max z height reporterblok rapporteert de maximale hoogte die de drone kan bereiken.
(get max z height in [mm v])
Parameters |
Beschrijving |
|---|---|
eenheden |
De meeteenheid: mm (millimeter) of inches. |
Voorbeeld
wanneer gestart :: hat events
[Display the new z height limit.]
druk (get max z height in [mm v]) af op scherm ▶
cursor naar volgende rij op scherm
stijg op naar [500] [mm v] ▶
stel maximale z-hoogte in op [1000] in [mm v]
druk (get max z height in [mm v]) af op scherm ▶
wacht [1] seconden
land ▶
stel de maximale z-hoogte in#
Het stapelblok set max z height stelt een limiet in voor hoe hoog de drone kan vliegen.
stel maximale z-hoogte in op [2500] in [mm v]
Parameters |
Beschrijving |
|---|---|
maximale z-hoogte |
De maximale z-aswaarde, als geheel getal of decimaal getal, waarboven de drone niet zal vliegen, in een bereik van 1000 tot 5000 mm of 40 tot 196 inch. |
eenheden |
De meeteenheid: mm (millimeter) of inches. |
Voorbeeld
wanneer gestart
[Fly with controller under 1000 mm.]
stel maximale z-hoogte in op [1000] in [mm v]
stijg op naar (500) [mm v] ▶
herhaal totdat <controller-knop [7 v] ingedrukt?>
beweeg met controller
einde
land ▶
positie instellen#
Het stackblok set position stelt de huidige x-, y- of z-coördinaat van de drone in op een opgegeven waarde.
stel [x v] positie in op [0] [mm v]
Parameters |
Beschrijving |
|---|---|
as |
De coördinaatassen waarvoor de positie moet worden ingesteld:
|
coördineren |
De nieuwe positiewaarde die moet worden ingesteld. |
eenheden |
De meeteenheid: mm (millimeter) of inches. |
Voorbeeld
wanneer gestart
[Set a new z position, then fly to z position -300.]
stijg op naar [800] [mm v] ▶
stel [z v] positie in op [0] [mm v]
wacht [1] seconden
klim [omlaag v]
wacht totdat <([z v] positie in [mm v]) [math_less_than v] [-300]>
zweef
wacht [1] seconden
land ▶
Waarden#
vliegtoestand#
Het Booleaanse blok vluchtstatus geeft aan of de drone zich in de opgegeven vluchtstatus bevindt.
Waar — De drone bevindt zich in de aangegeven staat.
Onjuist — De drone bevindt zich niet in de opgegeven staat.
<vluchtstand is [motors off v]?>
Parameters |
Beschrijving |
|---|---|
staat |
De te controleren vluchtstatus:
|
Voorbeeld
wanneer gestart
[Report the flight status as the drone takes off.]
druk [Preparing for flight!] af op scherm ◀ en cursor naar volgende rij
stijg op naar [800] [mm v] ◀ en niet wachten
wacht totdat <flight state is [motor start v]>
druk [Motors starting...] af op scherm ◀ en cursor naar volgende rij
wacht totdat <flight state is [flight v]>
druk [Take off!] af op scherm ▶
veilige modus#
Het Booleaanse blok veilige modus geeft aan of de propellervergrendeling op de drone is ingeschakeld.
Waar — Propeller Lock is ingeschakeld.
Onjuist — Propeller Lock is niet ingeschakeld.
<veilige modus?>
Parameters |
Beschrijving |
|---|---|
Dit blok heeft geen parameters. |
Voorbeeld
wanneer gestart
[Change the sound by enabling the Propeller Lock.]
altijd
als <veilige modus?> dan
speel geluid [fout v]
anders
speel geluid [succes v]
actief klimmen#
Het Booleaanse blok climb active geeft aan of de drone aan het klimmen is.
Klopt — De drone is momenteel aan het klimmen.
Onjuist — De drone klimt niet.
<klimmen actief?>
Parameters |
Beschrijving |
|---|---|
Dit blok heeft geen parameters. |
Voorbeeld
wanneer gestart
[After the drone starts to climb, play a sound and land.]
stijg op naar [500] [mm v] ▶
klim [omhoog v]
wacht [1] seconden
als <klimmen actief?> dan
speel geluid [herhalen v] ▶
land ▶
actief bewegen#
Het Booleaanse blok move active geeft aan of de drone momenteel een bewegingsblok gebruikt.
Klopt — De drone gebruikt momenteel een bewegingsblok.
Onjuist — De drone gebruikt momenteel geen bewegingsblok.
<bewegen actief?>
Parameters |
Beschrijving |
|---|---|
Dit blok heeft geen parameters. |
Voorbeeld
wanneer gestart
[After the drone starts to move, play a sound and land.]
stijg op naar [500] [mm v] ▶
beweeg [vooruit v]
wacht [1] seconden
als <bewegen actief?> dan
speel geluid [herhalen v] ▶
land ▶
activeer#
Het Booleaanse blok turn active geeft aan of de drone aan het draaien is.
Klopt — De drone draait momenteel.
Onjuist — De drone draait niet.
<draaien actief?>
Parameters |
Beschrijving |
|---|---|
Dit blok heeft geen parameters. |
Voorbeeld
wanneer gestart
[After the drone starts to turn, play a sound and land.]
stijg op naar (500) [mm v] ▶
draai [rechts v]
wacht [1] seconden
als <draaien actief?> dan
speel geluid [gedetecteerd v] ▶
land ▶
zwevend#
Het Booleaanse blok zwevend geeft aan of de drone zijn positie behoudt (zweeft).
Klopt — De drone behoudt momenteel zijn positie (zweeft).
Onjuist — De drone verandert momenteel van positie.
<zwevend?>
Parameters |
Beschrijving |
|---|---|
Dit blok heeft geen parameters. |
Voorbeeld
wanneer gestart
[Play a sound after the drone has finished taking off.]
stijg op naar [700] [mm v] ▶
wacht totdat <zwevend?>
wacht [2] seconden
speel geluid [pauzeren v] ▶
land ▶
opstijgen#
Het Booleaanse blok opstijgen geeft aan of de drone bezig is met opstijgen.
Klopt — De drone is momenteel bezig met opstijgen.
Onjuist — De drone is niet bezig met opstijgen.
<opstijgen?>
Parameters |
Beschrijving |
|---|---|
Dit blok heeft geen parameters. |
Voorbeeld
wanneer gestart
[Play sounds while the drone is taking off.]
stijg op naar [700] [mm v] ◀ en niet wachten
wacht [1] seconden
zolang <opstijgen?>
speel geluid [detecteren v] ▶
landing#
Het Booleaanse blok landing geeft aan of de drone bezig is met landen.
Klopt — De drone is momenteel aan het landen.
Onjuist — De drone is niet aan het landen.
<landen?>
Parameters |
Beschrijving |
|---|---|
Dit blok heeft geen parameters. |
Voorbeeld
wanneer gestart
[Play sounds while the drone is landing.]
stijg op naar (500) [mm v] ▶
wacht [1] seconden
land ◀ en niet wachten
wacht [1] seconden
zolang <landen?>
speel geluid [herhalen v] ▶
geland#
Het Booleaanse blok landed geeft aan of de drone is geland.
Klopt — De drone is geland.
Onjuist — De drone is niet geland.
<geland?>
Parameters |
Beschrijving |
|---|---|
Dit blok heeft geen parameters. |
Voorbeeld
wanneer gestart
[Celebrate a successful landing.]
stijg op naar (500) [mm v] ▶
wacht (1) seconden
land ▶
als <landed> dan
speel geluid [succes v] ▶