
Movimiento#
Introducción#
El VEX AIR Drone cuenta con cuatro hélices, lo que le permite moverse en cualquier dirección y girar de forma independiente. El movimiento proporciona métodos para el movimiento, el giro, los ajustes de velocidad y el seguimiento de la posición.
A continuación se muestra una lista de bloques disponibles:
Acciones: mueve y gira el dron.
despegue — Levanta el dron a una altura especificada.
Land — Aterriza el dron.
hover — Mantiene el dron en su posición.
climb — Mueve el dron en una dirección vertical especificada.
subir para — Mueve el dron en una dirección vertical especificada para una distancia específica.
subir a la posición z — Mueve el dron a una posición especificada en el eje z.
Move — Mueve el dron hacia adelante, atrás, izquierda o derecha.
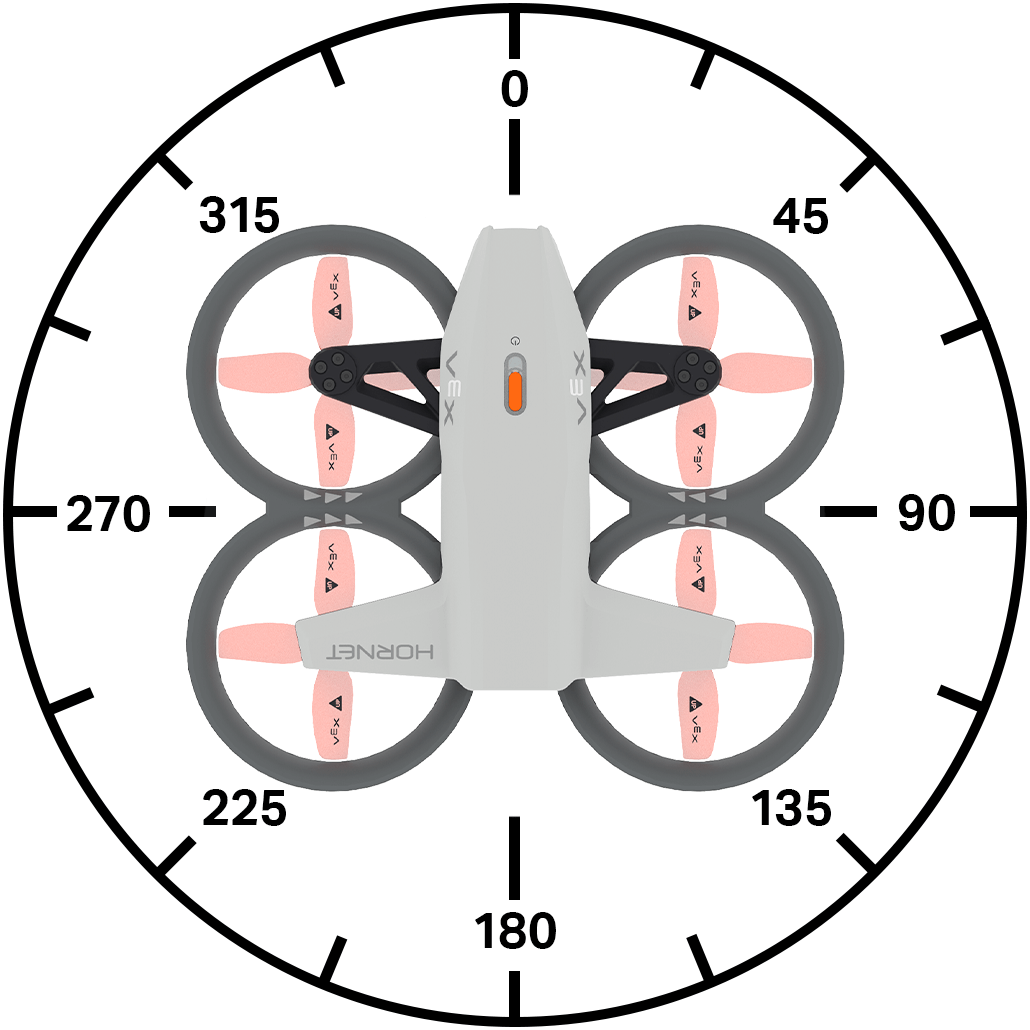
move at angle — Mueve el dron en una dirección especificada usando un ángulo.
Move for — Mueve el dron en una dirección específica durante una distancia establecida.
Mover en ángulo para — Mueve el dron en un ángulo específico durante una distancia establecida.
Move to — Mueve el dron a una posición especificada.
Turn — Gira el dron a la izquierda o a la derecha.
turn for — Gira el dron un número específico de grados.
pasar al encabezado — Gira el dron para enfrentar un encabezado específico.
Move with Controller: permite que el dron se conduzca con el controlador.
Control de vuelo: ajusta la configuración de vuelo.
set steering POV — Establece el PUNTO DE VISTA para dirigir el dron.
set movement — Establece el estilo de movimiento del dron.
Ajustes: ajuste el movimiento y las velocidades de giro.
establecer velocidad DE ascenso — Establece la velocidad de ascenso predeterminada.
establecer velocidad DE movimiento — Establece la velocidad de movimiento predeterminada.
establecer velocidad DE giro — Establece la velocidad de giro predeterminada.
Posición: rastrea y modifica la posición del dron.
position: devuelve las coordenadas x, y o z actuales del dron.
get max z height — Devuelve la altura máxima que puede alcanzar el dron.
set max z height - Establece un límite de la altura a la que volará el dron.
set position: establece manualmente la posición x, y o z del dron.
Valores — Compruebe el estado del movimiento.
estado DE vuelo — Devuelve el estado actual del dron.
modo seguro — Devuelve el estado de bloqueo de la hélice del dron.
escalada activa — Devuelve si el dron está escalando actualmente.
Move Active — Devuelve si el dron se está moviendo actualmente.
activar — Devuelve si el dron está girando actualmente.
flotando — Devuelve si el dron está flotando actualmente.
despegando — Devuelve si el dron está despegando actualmente.
landing — Devuelve si el dron está aterrizando actualmente.
Landed — Devuelve si el dron ha aterrizado.
Acciones#
despegar#
El bloque de despegue activa las hélices y eleva el dron. Este bloque debe utilizarse antes de poder realizar cualquier otro movimiento.
despegar a [500] [mm v] ▶
Parámetros |
Descripción |
|---|---|
subir a |
La posición z (altura) a la que subirá el dron. |
unidades |
La unidad de medida: mm (milímetros) o pulgadas. |
y no esperes |
Selecciona la flecha (▶) para expandir el bloque y decir y no esperes, para que el siguiente bloque de la pila se ejecute de inmediato. |
Ejemplo
cuando inicie
[Fly for 1 second.]
despegar a [500] [mm v] ▶
esperar [1] segundos
aterrizar ▶
terreno#
El bloque de aterrizaje terrestre baja el dron al suelo. Las hélices seguirán funcionando hasta que se detenga el proyecto.
aterrizar ▶
Parámetros |
Descripción |
|---|---|
y no esperes |
Selecciona la flecha (▶) para expandir el bloque y decir y no esperes, para que el siguiente bloque de la pila se ejecute de inmediato. |
Ejemplo
cuando inicie
[Land after 1 second.]
despegar a (500) [mm v] ▶
esperar [1] segundos
aterrizar ▶
hover#
El bloque de pila hover impide que el dron se mueva en cualquier dirección y mantiene su posición actual en el aire.
flotar
Parámetros |
Descripción |
|---|---|
Este bloque no tiene parámetros. |
Ejemplo
cuando inicie
[Hold current position for 3 seconds after moving forward.]
despegar a (500) [mm v] ▶
mover [adelante v]
esperar [1] segundos
flotar
esperar [3] segundos
aterrizar ▶
escalar#
El bloque de apilamiento escalada mueve el dron en una dirección vertical específica.
ascender [arriba v]
Parámetros |
Descripción |
|---|---|
dirección |
La dirección en la que volará el dron: arriba o abajo. |
Ejemplo
cuando inicie
[Climb upwards for 2 seconds.]
despegar a (500) [mm v] ▶
esperar [2] segundos
ascender [arriba v]
esperar [2] segundos
aterrizar ▶
escalar para#
El bloque de apilamiento escalar para mueve el dron en una dirección vertical específica durante una distancia específica.
ascender [arriba v] por (500) [mm v] ▶
Parámetros |
Descripción |
|---|---|
dirección |
La dirección en la que volará el dron: arriba o abajo. |
distancia |
La distancia a la que volará el dron. |
unidades |
La unidad de medida: mm (milímetros) o pulgadas. |
y no esperes |
Selecciona la flecha (▶) para expandir el bloque y decir y no esperes, para que el siguiente bloque de la pila se ejecute de inmediato. |
Ejemplo
cuando inicie
[Lower drone before landing.]
despegar a [700] [mm v] ▶
esperar [1] segundos
ascender [abajo v] por [300] [mm v] ▶
esperar [1] segundos
aterrizar ▶
subir a la posición z#
El bloque de apilamiento subir a la posición z mueve el dron a una posición específica en el eje z.
ascender a la posición z [500] [mm v] ▶
Parámetros |
Descripción |
|---|---|
posición z |
La posición z, como un número entero o decimal, a la que subirá el dron. |
unidades |
La unidad de medida: mm (milímetros) o pulgadas. |
y no esperes |
Selecciona la flecha (▶) para expandir el bloque y decir y no esperes, para que el siguiente bloque de la pila se ejecute de inmediato. |
Ejemplo
cuando inicie
[Reach 500 mm after takeoff.]
despegar a [300] [mm v] ▶
esperar [1] segundos
ascender a la posición z [500] [mm v] ▶
esperar [1] segundos
aterrizar ▶
mover#
The move stack block moves the drone in four specific directions using the current move velocity.
mover [adelante v]
Parámetros |
Descripción |
|---|---|
dirección |
Mueva el dron en una de las siguientes direcciones:
|
Ejemplo
cuando inicie
[Move forward for 2 seconds.]
despegar a [500] [mm v] ▶
mover [adelante v]
esperar [2] segundos
aterrizar ▶
mover en ángulo#
The move at angle stack block moves the drone at a specified angle using the current move velocity.
mover a (90) grados
Parámetros |
Descripción |
|---|---|
ángulo |
El ángulo, como un entero o decimal, en el que se mueve el dron, que oscila entre 0 y 359 grados. |
Ejemplos
cuando inicie
[Move left for 2 seconds.]
despegar a [500] [mm v] ▶
mover a [270] grados
esperar [2] segundos
aterrizar ▶
mover para#
The move for stack block moves the drone in four specific directions for a specific distance using the current move velocity.
mover [adelante v] por (200) [mm v] ▶
Parámetros |
Descripción |
|---|---|
dirección |
Mueva el dron en una de las siguientes direcciones:
|
distancia |
La distancia, como un número entero o decimal, que se moverá el dron. |
unidades |
La unidad de medida: mm (milímetros) o pulgadas. |
y no esperes |
Selecciona la flecha (▶) para expandir el bloque y decir y no esperes, para que el siguiente bloque de la pila se ejecute de inmediato. |
Ejemplo
cuando inicie
[Move forward for 200 mm.]
despegar a [500] [mm v] ▶
mover [adelante v] por [200] [mm v] ▶
aterrizar ▶
mover en ángulo para#
El movimiento en ángulo para el bloque de apilamiento mueve el dron en un ángulo específico durante una distancia específica utilizando la velocidad de movimiento actual.
mover a (45) grados por (200) [mm v] ▶
Parámetros |
Descripción |
|---|---|
ángulo |
El ángulo, como un entero o decimal, en el que se mueve el dron, que oscila entre 0 y 359 grados. |
distancia |
La distancia, como un número entero o decimal, que se moverá el dron. |
unidades |
La unidad de medida: mm (milímetros) o pulgadas. |
y no esperes |
Selecciona la flecha (▶) para expandir el bloque y decir y no esperes, para que el siguiente bloque de la pila se ejecute de inmediato. |
Ejemplos
cuando inicie
[Move diagonally for 500 mm.]
despegar a [300] [mm v] ▶
mover a [45] grados por [500] [mm v] ▶
aterrizar ▶
mover a#
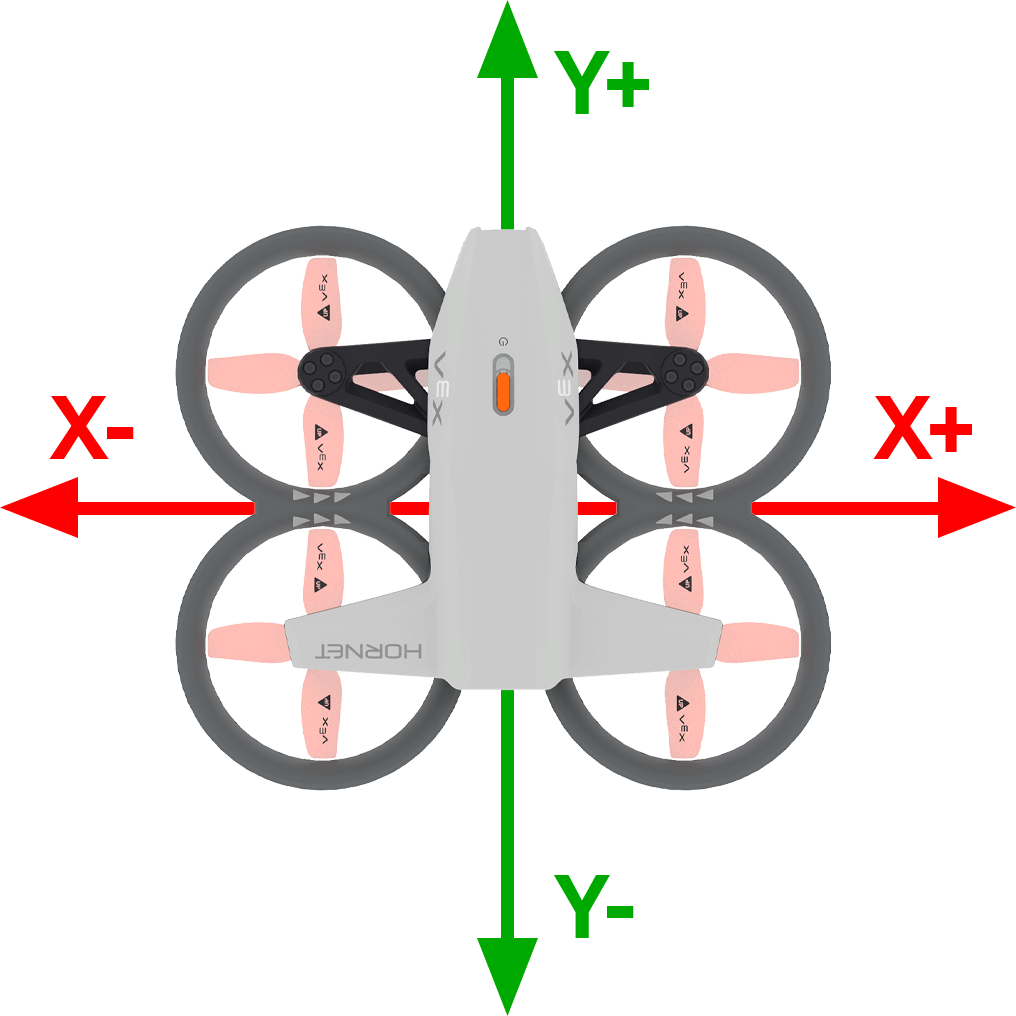
El bloque mover a mueve el dron a una posición específica en el aire manteniendo la misma dirección.
mover a x: [1000] y: [1000] z: [1000] [mm v] ▶
Parámetros |
Descripción |
|---|---|
x |
La coordenada x a la que se moverá el dron. |
y |
La coordenada y a la que se moverá el dron. |
z |
La coordenada z a la que subirá el dron. |
unidades |
La unidad de medida: mm (milímetros) o pulgadas. |
Ejemplos
cuando inicie
[Move diagonally to (300, 300, 500).]
despegar a [300] [mm v] ▶
esperar [2] segundos
mover a x: [300] y: [300] z: [500] [mm v] ▶
esperar [2] segundos
aterrizar ▶
giro#
The turn stack block turns the drone in a specific direction using the current turn velocity.
girar [derecha v]
Parámetros |
Descripción |
|---|---|
dirección |
La dirección en la que gira el dron: derecha o izquierda. |
Ejemplo
cuando inicie
[Turn to the right for 2 seconds.]
despegar a [500] [mm v] ▶
girar [derecha v]
esperar [2] segundos
aterrizar ▶
girar para#
El bloque de pila turn for gira el dron en una dirección específica durante una distancia determinada con respecto a su dirección actual de orientación utilizando la velocidad de giro.
girar [derecha v] por (90) grados ▶
Parámetros |
Descripción |
|---|---|
dirección |
La dirección en la que gira el dron: derecha o izquierda. |
ángulo |
El ángulo, como un entero o decimal, en el que se mueve el dron, que oscila entre 0 y 359 grados. |
y no esperes |
Selecciona la flecha (▶) para expandir el bloque y decir y no esperes, para que el siguiente bloque de la pila se ejecute de inmediato. |
Ejemplos
cuando inicie
[Turn around, then land.]
despegar a [500] [mm v] ▶
girar [derecha v] por [180] grados ▶
aterrizar ▶
pasar al encabezado#
El bloque de apilamiento * * girar a rumbo * * hace que el dron se enfrente a un rumbo específico utilizando la velocidad de giro actual.
girar al rumbo (270) grados ▶
Parámetros |
Descripción |
|---|---|
encabezado |
El rumbo al que girará el dron será de 0 a 359 grados. |
y no esperes |
Selecciona la flecha (▶) para expandir el bloque y decir y no esperes, para que el siguiente bloque de la pila se ejecute de inmediato. |
Ejemplos
cuando inicie
[Turn to face each of the cardinal headings.]
despegar a [500] [mm v] ▶
girar al rumbo (90) grados ▶
esperar [1] segundos
girar al rumbo (180) grados ▶
esperar [1] segundos
girar al rumbo (270) grados ▶
esperar [1] segundos
girar al rumbo (0) grados ▶
esperar [1] segundos
aterrizar ▶
mover con controlador#
El bloque de apilamiento * * Move with Controller * * le permite controlar el dron utilizando el controlador de drones VEX AIR. Este bloque debe usarse dentro de un bucle para controlar continuamente el dron. Si el bucle se detiene y no hay otros bloques que le digan al dron que se mueva, el dron seguirá moviéndose en la última dirección en la que se movía.
mover con el control
Parámetros |
Descripción |
|---|---|
Este bloque no tiene parámetros. |
Ejemplo
cuando inicie
[Move with controller until button 7 is pressed.]
despegar a [500] [mm v] ▶
repetir hasta <¿botón [7 v] del control presionado?>
mover con el control
fin
aterrizar ▶
Control de vuelo#
establecer POV de dirección#
El bloque de pila * * set steering POV * * establece el punto de vista que se utiliza al dirigir el dron.
establecer POV de dirección a [estándar v]
Parámetros |
Descripción |
|---|---|
estilo |
Establece el punto de vista que se utiliza para dirigir el dron. Estándar significa que los movimientos se basan en la dirección en la que apunta el dron. Sin cabeza significa que los movimientos se basan en la orientación del dron al inicio del proyecto. |
Ejemplo
cuando inicie
[Steer based on the drone's starting orienation until button 7 is pressed.]
despegar a [500] [mm v] ▶
establecer POV de dirección a [sin cabeza v]
repetir hasta <¿botón [7 v] del control presionado?>
mover con el control
fin
aterrizar ▶
establecer movimiento#
El bloque de pila * * set movement * * establece el estilo de movimiento del dron.
Este estilo de movimiento se utiliza cuando se vuela el dron con un controlador.
establecer movimiento a [precisión v]
Parámetros |
Descripción |
|---|---|
estilo |
Establece el estilo que se utiliza para dirigir el dron:
|
Ejemplo
cuando inicie
[Control the drone with the balanced movement style.]
despegar a [500] [mm v] ▶
establecer movimiento a [equilibrado v]
repetir hasta <¿botón [7 v] del control presionado?>
mover con el control
fin
aterrizar ▶
Ajustes#
establecer velocidad de ascenso#
El bloque de apilamiento * * establecer velocidad de ascenso * * establece la velocidad de ascenso predeterminada como un porcentaje. Esto afectará a los siguientes bloques relacionados con la escalada. La velocidad de ascenso predeterminada es del 50%.
establecer velocidad de ascenso a [100]%
Parámetros |
Descripción |
|---|---|
velocidad |
La velocidad a la que el dron subirá como porcentaje. |
Ejemplo
cuando inicie
[Raise the drone quickly before landing.]
despegar a [300] [mm v] ▶
esperar [1] segundos
establecer velocidad de ascenso a [100]%
ascender [arriba v] por (500) [mm v] ▶
aterrizar ▶
establecer velocidad de movimiento#
El bloque de pila * * establecer velocidad de movimiento * * establece la velocidad de movimiento predeterminada como un porcentaje. Esto afectará a los siguientes bloques relacionados con la mudanza. La velocidad de movimiento predeterminada es del 50%.
establecer velocidad de movimiento a [100]%
Parámetros |
Descripción |
|---|---|
velocidad |
La velocidad a la que se moverá el dron como porcentaje. |
Ejemplo
cuando inicie
[Move forward quickly, then reverse slowly.]
despegar a [500] [mm v] ▶
establecer velocidad de movimiento a [100]%
mover [adelante v] por [500] [mm v] ▶
esperar (1) segundos
establecer velocidad de movimiento a [20]%
mover [reversa v] por [500] [mm v] ▶
aterrizar ▶
establecer velocidad de giro#
El bloque de pila * * establecer velocidad de giro * * establece la velocidad de giro predeterminada como un porcentaje. Esto afectará a los siguientes bloques relacionados con el giro. La velocidad de giro predeterminada es del 50%.
establecer velocidad de giro a [100]%
Parámetros |
Descripción |
|---|---|
velocidad |
La velocidad a la que girará el dron como porcentaje. |
Ejemplo
cuando inicie
[Turn clockwise quickly, then counterclockwise slowly.]
despegar a [500] [mm v] ▶
establecer velocidad de giro a [100]%
girar [derecha v] por [360] grados ▶
esperar (1) segundos
establecer velocidad de giro a [20]%
girar [izquierda v] por [360] grados ▶
aterrizar ▶
Cargo#
cargo#
El bloque reportero * * position * * informa las coordenadas x, y o z actuales del dron como un número entero. Al inicio de un proyecto, la posición actual del dron se establece automáticamente en (0, 0, 0).
posición de [x v] en [mm v]
Parámetros |
Descripción |
|---|---|
eje |
¿De qué eje se deben reportar las coordenadas?:
|
unidades |
La unidad de medida: mm (milímetros) o pulgadas. |
Ejemplo
cuando inicie
[Fly to position (0, 300, 500).]
despegar a [500] [mm v] ▶
esperar [1] segundos
mover [adelante v]
esperar hasta <(posición de [y v] en [mm v]) [math_greater_than v] [300]>
flotar
esperar [1] segundos
aterrizar ▶
obtener la altura z máxima#
El bloque reportero get max z height informa la altura máxima que puede alcanzar el dron.
(get max z height in [mm v])
Parámetros |
Descripción |
|---|---|
unidades |
La unidad de medida: mm (milímetros) o pulgadas. |
Ejemplo
cuando inicie :: hat events
[Display the new z height limit.]
imprimir (get max z height in [mm v]) en pantalla ▶
mover cursor a la siguiente fila en pantalla
despegar a [500] [mm v] ▶
establecer altura máxima z a [1000] en [mm v]
imprimir (get max z height in [mm v]) en pantalla ▶
esperar [1] segundos
aterrizar ▶
establecer altura z máxima#
El bloque de pila set max z height establece un límite de la altura a la que volará el dron.
establecer altura máxima z a [2500] en [mm v]
Parámetros |
Descripción |
|---|---|
max z height |
El valor máximo del eje z, como número entero o decimal, que el dron no volará por encima, en un rango de 1000 a 5000 mm o de 40 a 196 pulgadas. |
unidades |
La unidad de medida: mm (milímetros) o pulgadas. |
Ejemplo
cuando inicie
[Fly with controller under 1000 mm.]
establecer altura máxima z a [1000] en [mm v]
despegar a (500) [mm v] ▶
repetir hasta <¿botón [7 v] del control presionado?>
mover con el control
fin
aterrizar ▶
establecer posición#
El bloque de pila establecer posición establece la coordenada x, y o z actual del dron a un valor específico.
establecer posición de [x v] a [0] [mm v]
Parámetros |
Descripción |
|---|---|
eje |
El eje de coordenadas para establecer la posición para:
|
coordina |
El nuevo valor de posición a establecer. |
unidades |
La unidad de medida: mm (milímetros) o pulgadas. |
Ejemplo
cuando inicie
[Set a new z position, then fly to z position -300.]
despegar a [800] [mm v] ▶
establecer posición de [z v] a [0] [mm v]
esperar [1] segundos
ascender [abajo v]
esperar hasta <(posición de [z v] en [mm v]) [math_less_than v] [-300]>
flotar
esperar [1] segundos
aterrizar ▶
Valores#
estado del vuelo#
El bloque booleano * * estado de vuelo * * informa si el dron está o no en el estado de vuelo especificado.
Verdadero: el dron está en el estado especificado.
Falso: el dron no está en el estado especificado.
<¿estado de vuelo es [motors off v]?>
Parámetros |
Descripción |
|---|---|
estado |
El estado de vuelo a verificar:
|
Ejemplo
cuando inicie
[Report the flight status as the drone takes off.]
imprimir [Preparing for flight!] en pantalla ◀ y mover cursor a la siguiente fila
despegar a [800] [mm v] ◀ y no esperar
esperar hasta <flight state is [motor start v]>
imprimir [Motors starting...] en pantalla ◀ y mover cursor a la siguiente fila
esperar hasta <flight state is [flight v]>
imprimir [Take off!] en pantalla ▶
modo seguro#
El modo seguro bloque booleano informa si el bloqueo de la hélice está habilitado en el dron.
Verdadero: el bloqueo de la hélice está habilitado.
Falso — El bloqueo de la hélice no está habilitado.
<¿modo seguro?>
Parámetros |
Descripción |
|---|---|
Este bloque no tiene parámetros. |
Ejemplo
cuando inicie
[Change the sound by enabling the Propeller Lock.]
por siempre
si <¿modo seguro?> entonces
reproducir sonido [fallo v]
si no
reproducir sonido [éxito v]
escalada activa#
El bloque booleano * * escalada activa * * informa si el dron está escalando.
Verdadero: el dron está escalando actualmente.
Falso — El dron no está escalando.
<¿ascenso activo?>
Parámetros |
Descripción |
|---|---|
Este bloque no tiene parámetros. |
Ejemplo
cuando inicie
[After the drone starts to climb, play a sound and land.]
despegar a [500] [mm v] ▶
ascender [arriba v]
esperar [1] segundos
si <¿ascenso activo?> entonces
reproducir sonido [en bucle v] ▶
aterrizar ▶
mover activo#
El bloque booleano * * Move Active * * informa si el dron está utilizando actualmente un bloque Move.
Verdadero: el dron está utilizando actualmente un bloque de movimiento.
Falso: el dron no está utilizando actualmente un bloque de movimiento.
<¿movimiento activo?>
Parámetros |
Descripción |
|---|---|
Este bloque no tiene parámetros. |
Ejemplo
cuando inicie
[After the drone starts to move, play a sound and land.]
despegar a [500] [mm v] ▶
mover [adelante v]
esperar [1] segundos
si <¿movimiento activo?> entonces
reproducir sonido [en bucle v] ▶
aterrizar ▶
activar#
El bloque booleano * * activar * * informa si el dron está girando.
Verdadero: el dron está girando actualmente.
Falso: el dron no gira.
<¿giro activo?>
Parámetros |
Descripción |
|---|---|
Este bloque no tiene parámetros. |
Ejemplo
cuando inicie
[After the drone starts to turn, play a sound and land.]
despegar a (500) [mm v] ▶
girar [derecha v]
esperar [1] segundos
si <¿giro activo?> entonces
reproducir sonido [detectado v] ▶
aterrizar ▶
flotando#
El bloque booleano hovering indica si el dron mantiene su posición (flotando).
Verdadero: el dron mantiene actualmente su posición (flotando).
Falso: el dron está cambiando su posición actualmente.
<¿flotando?>
Parámetros |
Descripción |
|---|---|
Este bloque no tiene parámetros. |
Ejemplo
cuando inicie
[Play a sound after the drone has finished taking off.]
despegar a [700] [mm v] ▶
esperar hasta <¿flotando?>
esperar [2] segundos
reproducir sonido [pausa v] ▶
aterrizar ▶
despegando#
El bloque booleano despegue indica si el dron está en proceso de despegar.
Verdadero: el dron está actualmente en proceso de despegar.
Falso: el dron no está en proceso de despegar.
<¿despegando?>
Parámetros |
Descripción |
|---|---|
Este bloque no tiene parámetros. |
Ejemplo
cuando inicie
[Play sounds while the drone is taking off.]
despegar a [700] [mm v] ◀ y no esperar
esperar [1] segundos
mientras <¿despegando?>
reproducir sonido [sensando v] ▶
aterrizaje#
El bloque booleano landing indica si el dron está en proceso de aterrizaje.
Verdadero: el dron está actualmente en proceso de aterrizaje.
Falso — El dron no está en proceso de aterrizaje.
<¿aterrizando?>
Parámetros |
Descripción |
|---|---|
Este bloque no tiene parámetros. |
Ejemplo
cuando inicie
[Play sounds while the drone is landing.]
despegar a (500) [mm v] ▶
esperar [1] segundos
aterrizar ◀ y no esperar
esperar [1] segundos
mientras <¿aterrizando?>
reproducir sonido [en bucle v] ▶
aterrizó#
El bloque booleano * * aterrizado * * informa si el dron ha aterrizado.
Verdadero: el dron ha aterrizado.
Falso — El dron no ha aterrizado.
<¿aterrizado?>
Parámetros |
Descripción |
|---|---|
Este bloque no tiene parámetros. |
Ejemplo
cuando inicie
[Celebrate a successful landing.]
despegar a (500) [mm v] ▶
esperar (1) segundos
aterrizar ▶
si <landed> entonces
reproducir sonido [éxito v] ▶