
Mouvement#
Introduction#
Le drone VEX AIR est équipé de quatre hélices, lui permettant de se déplacer dans toutes les directions et de pivoter indépendamment. Il offre des fonctions de déplacement, de virage, de réglage de la vitesse et de suivi de position.
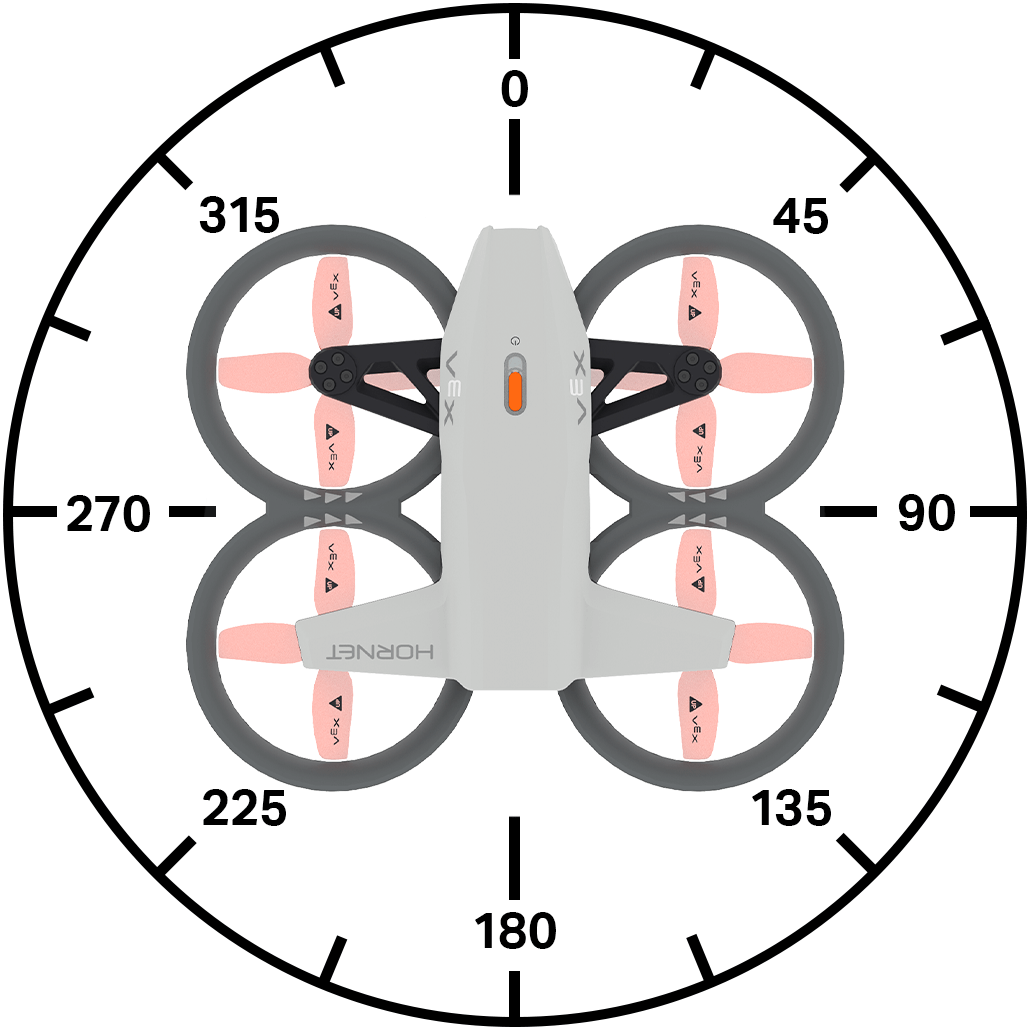
Vous trouverez ci-dessous la liste des blocs disponibles :
Actions — Déplacez et faites pivoter le drone.
décollage — Lève le drone à une hauteur spécifiée.
atterrir — Fait atterrir le drone.
survol — Maintient le drone à sa position.
climb — Déplace le drone dans une direction verticale spécifiée.
monter pour — Déplace le drone dans une direction verticale spécifiée sur une distance spécifique.
monter à la position z — Déplace le drone vers une position spécifiée sur l’axe z.
move — Déplace le drone vers l’avant, vers l’arrière, vers la gauche ou vers la droite.
déplacement à angle — Déplace le drone dans une direction spécifiée en utilisant un angle.
déplacer pour — Déplace le drone dans une direction spécifique sur une distance définie.
déplacement à angle pendant — Déplace le drone à un angle spécifique pendant une distance définie.
déplacer vers — Déplace le drone vers une position spécifiée.
tourner — Fait pivoter le drone vers la gauche ou vers la droite.
tourner pour — Fait pivoter le drone d’un nombre de degrés spécifié.
tourner vers le cap — Fait pivoter le drone pour qu’il fasse face à un cap spécifique.
déplacer avec la télécommande — Permet de piloter le drone à l’aide de la télécommande.
Commandes de vol — Ajustez les paramètres de vol.
définir le point de vue de direction — Définit le point de vue pour diriger le drone.
définir le mouvement — Définit le style de mouvement du drone.
Paramètres — Ajustez les vitesses de déplacement et de rotation.
définir la vitesse d’escalade — Définit la vitesse d’escalade par défaut.
définir la vitesse de déplacement — Définit la vitesse de déplacement par défaut.
définir la vitesse de virage — Définit la vitesse de virage par défaut.
Position — Suivre et modifier la position du drone.
position — Renvoie les coordonnées x, y ou z actuelles du drone.
get max z height — Renvoie la hauteur maximale que le drone peut atteindre.
définir la hauteur z maximale - Définit une limite à la hauteur à laquelle le drone volera.
définir la position — Définit manuellement la position x, y ou z du drone.
Valeurs — Vérifier l’état du mouvement.
état de vol — Renvoie l’état actuel du drone.
mode sans échec — Renvoie l’état de verrouillage des hélices du drone.
escalade active — Renvoie si le drone est actuellement en train de grimper.
move active — Renvoie si le drone est actuellement en mouvement.
tourner actif — Renvoie si le drone est actuellement en train de tourner.
hovering — Renvoie si le drone est actuellement en vol stationnaire.
décollage — Renvoie si le drone est actuellement en train de décoller.
atterrissage — Renvoie si le drone est actuellement en train d’atterrir.
atterri — Renvoie si le drone a atterri.
Actes#
décoller#
Le bloc de décollage actionne les hélices et soulève le drone dans les airs. Ce bloc doit être utilisé avant toute autre manœuvre.
décoller à [500] [mm v] ▶
Paramètres |
Description |
|---|---|
grimper à |
La position z (hauteur) à laquelle le drone montera. |
unités |
L’unité de mesure : mm (millimètres) ou pouces. |
et n’attendez pas |
Sélectionnez la flèche ( ▶ ) pour développer le bloc et dire et n’attendez pas, afin que le bloc suivant dans la pile s’exécute immédiatement. |
Exemple
au démarrage
[Fly for 1 second.]
décoller à [500] [mm v] ▶
attendre [1] secondes
atterrir ▶
atterrir#
Le bloc de descente au sol permet au drone de se poser. Les hélices continueront de tourner jusqu’à l’arrêt du projet.
atterrir ▶
Paramètres |
Description |
|---|---|
et n’attendez pas |
Sélectionnez la flèche ( ▶ ) pour développer le bloc et dire et n’attendez pas, afin que le bloc suivant dans la pile s’exécute immédiatement. |
Exemple
au démarrage
[Land after 1 second.]
décoller à (500) [mm v] ▶
attendre [1] secondes
atterrir ▶
flotter#
Le bloc hover empêche le drone de se déplacer dans n’importe quelle direction et maintient sa position actuelle dans les airs.
vol stationnaire
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
Exemple
au démarrage
[Hold current position for 3 seconds after moving forward.]
décoller à (500) [mm v] ▶
se déplacer [avant v]
attendre [1] secondes
vol stationnaire
attendre [3] secondes
atterrir ▶
grimper#
Le bloc montée permet de déplacer le drone dans une direction verticale spécifiée.
se déplacer [en haut v]
Paramètres |
Description |
|---|---|
direction |
Direction dans laquelle le drone volera : vers le haut ou vers le bas. |
Exemple
au démarrage
[Climb upwards for 2 seconds.]
décoller à (500) [mm v] ▶
attendre [2] secondes
se déplacer [en haut v]
attendre [2] secondes
atterrir ▶
grimper pour#
Le bloc montée pour déplacer le drone dans une direction verticale spécifiée sur une distance spécifique.
se déplacer [en haut v] sur (500) [mm v] ▶
Paramètres |
Description |
|---|---|
direction |
Direction dans laquelle le drone volera : vers le haut ou vers le bas. |
distance |
La distance que parcourra le drone. |
unités |
L’unité de mesure : mm (millimètres) ou pouces. |
et n’attendez pas |
Sélectionnez la flèche ( ▶ ) pour développer le bloc et dire et n’attendez pas, afin que le bloc suivant dans la pile s’exécute immédiatement. |
Exemple
au démarrage
[Lower drone before landing.]
décoller à [700] [mm v] ▶
attendre [1] secondes
se déplacer [en bas v] sur [300] [mm v] ▶
attendre [1] secondes
atterrir ▶
monter à la position z#
Le bloc monter à la position z déplace le drone vers une position spécifiée sur l’axe z.
monter à la position z [500] [mm v] ▶
Paramètres |
Description |
|---|---|
position z |
La position z, sous forme d’entier ou de décimal, jusqu’à laquelle le drone montera. |
unités |
L’unité de mesure : mm (millimètres) ou pouces. |
et n’attendez pas |
Sélectionnez la flèche ( ▶ ) pour développer le bloc et dire et n’attendez pas, afin que le bloc suivant dans la pile s’exécute immédiatement. |
Exemple
au démarrage
[Reach 500 mm after takeoff.]
décoller à [300] [mm v] ▶
attendre [1] secondes
monter à la position z [500] [mm v] ▶
attendre [1] secondes
atterrir ▶
se déplacer#
The move stack block moves the drone in four specific directions using the current move velocity.
se déplacer [avant v]
Paramètres |
Description |
|---|---|
direction |
Déplacez le drone dans l’une des directions suivantes :
|
Exemple
au démarrage
[Move forward for 2 seconds.]
décoller à [500] [mm v] ▶
se déplacer [avant v]
attendre [2] secondes
atterrir ▶
déplacer à angle#
The move at angle stack block moves the drone at a specified angle using the current move velocity.
se déplacer à (90) degrés
Paramètres |
Description |
|---|---|
angle |
L’angle, sous forme d’entier ou de décimal, selon lequel le drone se déplace, allant de 0 à 359 degrés. |
Exemples
au démarrage
[Move left for 2 seconds.]
décoller à [500] [mm v] ▶
se déplacer à [270] degrés
attendre [2] secondes
atterrir ▶
mouvement pour#
The move for stack block moves the drone in four specific directions for a specific distance using the current move velocity.
se déplacer [avant v] sur (200) [mm v] ▶
Paramètres |
Description |
|---|---|
direction |
Déplacez le drone dans l’une des directions suivantes :
|
distance |
La distance, sous forme d’entier ou de décimal, que parcourra le drone. |
unités |
L’unité de mesure : mm (millimètres) ou pouces. |
et n’attendez pas |
Sélectionnez la flèche ( ▶ ) pour développer le bloc et dire et n’attendez pas, afin que le bloc suivant dans la pile s’exécute immédiatement. |
Exemple
au démarrage
[Move forward for 200 mm.]
décoller à [500] [mm v] ▶
se déplacer [avant v] sur [200] [mm v] ▶
atterrir ▶
déplacer à angle pour#
The move at angle for stack block moves the drone at a specific angle for a specified distance using the current move velocity.
se déplacer à (45) degrés pendant (200) [mm v] ▶
Paramètres |
Description |
|---|---|
angle |
L’angle, sous forme d’entier ou de décimal, selon lequel le drone se déplace, allant de 0 à 359 degrés. |
distance |
La distance, sous forme d’entier ou de décimal, que parcourra le drone. |
unités |
L’unité de mesure : mm (millimètres) ou pouces. |
et n’attendez pas |
Sélectionnez la flèche ( ▶ ) pour développer le bloc et dire et n’attendez pas, afin que le bloc suivant dans la pile s’exécute immédiatement. |
Exemples
au démarrage
[Move diagonally for 500 mm.]
décoller à [300] [mm v] ▶
se déplacer à [45] degrés pendant [500] [mm v] ▶
atterrir ▶
passer à#
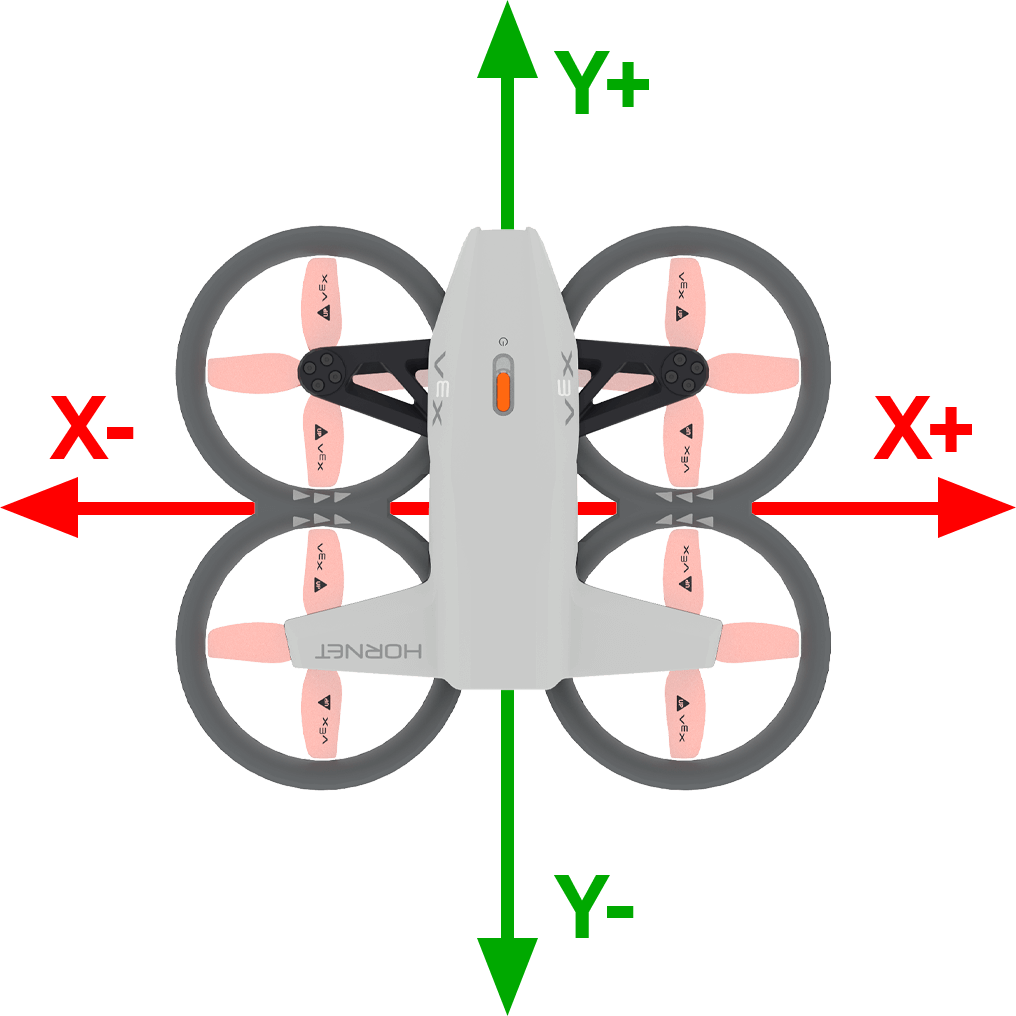
Le bloc déplacer vers déplace le drone vers une position spécifiée dans les airs tout en conservant le même cap.
déplacer vers x : [1000] y : [1000] z : [1000] [mm v] ▶
Paramètres |
Description |
|---|---|
x |
La coordonnée x vers laquelle le drone se déplacera. |
y |
La coordonnée y vers laquelle le drone se déplacera. |
z |
La coordonnée z à laquelle le drone montera. |
unités |
L’unité de mesure : mm (millimètres) ou pouces. |
Exemples
au démarrage
[Move diagonally to (300, 300, 500).]
décoller à [300] [mm v] ▶
attendre [2] secondes
déplacer vers x : [300] y : [300] z : [500] [mm v] ▶
attendre [2] secondes
atterrir ▶
tourner#
The turn stack block turns the drone in a specific direction using the current turn velocity.
pivoter [droite v]
Paramètres |
Description |
|---|---|
direction |
Direction dans laquelle le drone tourne : droite ou gauche. |
Exemple
au démarrage
[Turn to the right for 2 seconds.]
décoller à [500] [mm v] ▶
pivoter [droite v]
attendre [2] secondes
atterrir ▶
tourner pour#
Le bloc de pile tourner pour fait tourner le drone dans une direction spécifiée sur une distance définie par rapport à sa direction actuelle en utilisant la vitesse de rotation.
pivoter [droite v] de (90) degrés ▶
Paramètres |
Description |
|---|---|
direction |
Direction dans laquelle le drone tourne : droite ou gauche. |
angle |
L’angle, sous forme d’entier ou de décimal, selon lequel le drone se déplace, allant de 0 à 359 degrés. |
et n’attendez pas |
Sélectionnez la flèche ( ▶ ) pour développer le bloc et dire et n’attendez pas, afin que le bloc suivant dans la pile s’exécute immédiatement. |
Exemples
au démarrage
[Turn around, then land.]
décoller à [500] [mm v] ▶
pivoter [droite v] de [180] degrés ▶
atterrir ▶
tourner à la direction#
The turn to heading stack block turns the drone to face a specific heading using the current turn velocity.
pivoter au cap (270) degrés ▶
Paramètres |
Description |
|---|---|
titre |
Le cap vers lequel le drone se tournera est compris entre 0 et 359 degrés. |
et n’attendez pas |
Sélectionnez la flèche ( ▶ ) pour développer le bloc et dire et n’attendez pas, afin que le bloc suivant dans la pile s’exécute immédiatement. |
Exemples
au démarrage
[Turn to face each of the cardinal headings.]
décoller à [500] [mm v] ▶
pivoter au cap (90) degrés ▶
attendre [1] secondes
pivoter au cap (180) degrés ▶
attendre [1] secondes
pivoter au cap (270) degrés ▶
attendre [1] secondes
pivoter au cap (0) degrés ▶
attendre [1] secondes
atterrir ▶
Déplacez-vous avec la manette#
Le bloc Déplacement avec la télécommande permet de contrôler le drone à l’aide de la télécommande VEX AIR. Ce bloc doit être utilisé dans une boucle pour un contrôle continu. Si la boucle s’arrête et qu’aucun autre bloc ne donne d’ordre de déplacement au drone, celui-ci continuera dans la dernière direction empruntée.
se déplacer avec la Télécommande
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
Exemple
au démarrage
[Move with controller until button 7 is pressed.]
décoller à [500] [mm v] ▶
répéter jusqu'à <bouton [7 v] de la Manette enfoncé ?>
se déplacer avec la Télécommande
fin
atterrir ▶
Commandes de vol#
point de vue de direction#
Le bloc définir le point de vue de pilotage définit le point de vue utilisé lors du pilotage du drone.
définir le point de vue de pilotage sur [standard v]
Paramètres |
Description |
|---|---|
style |
Définit le point de vue utilisé pour piloter le drone. Standard : les mouvements sont basés sur la direction actuelle du drone. Sans tête : les mouvements sont basés sur l’orientation du drone au début du projet. |
Exemple
au démarrage
[Steer based on the drone's starting orienation until button 7 is pressed.]
décoller à [500] [mm v] ▶
définir le point de vue de pilotage sur [sans tête v]
répéter jusqu'à <bouton [7 v] de la Manette enfoncé ?>
se déplacer avec la Télécommande
fin
atterrir ▶
mouvement de l’ensemble#
Le bloc set movement définit le style de mouvement du drone.
Ce style de mouvement est utilisé lors du pilotage du drone avec une télécommande.
définir le mouvement sur [précision v]
Paramètres |
Description |
|---|---|
style |
Définit le style de pilotage du drone :
|
Exemple
au démarrage
[Control the drone with the balanced movement style.]
décoller à [500] [mm v] ▶
définir le mouvement sur [équilibré v]
répéter jusqu'à <bouton [7 v] de la Manette enfoncé ?>
se déplacer avec la Télécommande
fin
atterrir ▶
Paramètres#
vitesse de montée définie#
Le bloc définir la vitesse d’escalade définit la vitesse d’escalade par défaut en pourcentage. Ceci affectera tous les blocs suivants liés à l’escalade. La vitesse d’escalade par défaut est de 50 %.
définir la vitesse de montée à [100]%
Paramètres |
Description |
|---|---|
vitesse |
La vitesse à laquelle le drone montera, exprimée en pourcentage. |
Exemple
au démarrage
[Raise the drone quickly before landing.]
décoller à [300] [mm v] ▶
attendre [1] secondes
définir la vitesse de montée à [100]%
se déplacer [en haut v] sur (500) [mm v] ▶
atterrir ▶
définir la vitesse de déplacement#
Le bloc définir la vitesse de déplacement définit la vitesse de déplacement par défaut en pourcentage. Ceci affectera tous les blocs suivants liés au déplacement. La vitesse de déplacement par défaut est de 50 %.
définir la vitesse de déplacement à [100]%
Paramètres |
Description |
|---|---|
vitesse |
La vitesse à laquelle le drone se déplacera, exprimée en pourcentage. |
Exemple
au démarrage
[Move forward quickly, then reverse slowly.]
décoller à [500] [mm v] ▶
définir la vitesse de déplacement à [100]%
se déplacer [avant v] sur [500] [mm v] ▶
attendre (1) secondes
définir la vitesse de déplacement à [20]%
se déplacer [en arrière v] sur [500] [mm v] ▶
atterrir ▶
vitesse de virage définie#
Le bloc définir la vitesse de rotation définit la vitesse de rotation par défaut en pourcentage. Ceci affectera tous les blocs suivants liés à la rotation. La vitesse de rotation par défaut est de 50 %.
définir la vitesse de rotation à [100]%
Paramètres |
Description |
|---|---|
vitesse |
La vitesse à laquelle le drone tournera, exprimée en pourcentage. |
Exemple
au démarrage
[Turn clockwise quickly, then counterclockwise slowly.]
décoller à [500] [mm v] ▶
définir la vitesse de rotation à [100]%
pivoter [droite v] de [360] degrés ▶
attendre (1) secondes
définir la vitesse de rotation à [20]%
pivoter [à gauche v] de [360] degrés ▶
atterrir ▶
Position#
position#
Le bloc position indique les coordonnées x, y ou z actuelles du drone sous forme d’entier. Au démarrage d’un projet, la position actuelle du drone est automatiquement initialisée à (0, 0, 0).
position selon l'axe [x v] en [mm v]
Paramètres |
Description |
|---|---|
axe |
Quel axe faut-il indiquer pour les coordonnées :
|
unités |
L’unité de mesure : mm (millimètres) ou pouces. |
Exemple
au démarrage
[Fly to position (0, 300, 500).]
décoller à [500] [mm v] ▶
attendre [1] secondes
se déplacer [avant v]
attendre jusqu'à <(position selon l'axe [y v] en [mm v]) [math_greater_than v] [300]>
vol stationnaire
attendre [1] secondes
atterrir ▶
obtenir la hauteur z maximale#
Le bloc rapporteur get max z height indique la hauteur maximale que le drone peut atteindre.
(get max z height in [mm v])
Paramètres |
Description |
|---|---|
unités |
L’unité de mesure : mm (millimètres) ou pouces. |
Exemple
au démarrage :: hat events
[Display the new z height limit.]
afficher (get max z height in [mm v]) sur l'écran ▶
placer le curseur sur la ligne suivante sur l'écran
décoller à [500] [mm v] ▶
définir la hauteur z maximale à [1000] en [mm v]
afficher (get max z height in [mm v]) sur l'écran ▶
attendre [1] secondes
atterrir ▶
définir la hauteur z maximale#
Le bloc de pile définir la hauteur z maximale définit une limite à la hauteur à laquelle le drone volera.
définir la hauteur z maximale à [2500] en [mm v]
Paramètres |
Description |
|---|---|
hauteur z maximale |
La valeur maximale de l’axe z, sous forme d’entier ou de décimal, que le drone ne dépassera pas, dans une plage de 1000 à 5000 mm ou de 40 à 196 pouces. |
unités |
L’unité de mesure : mm (millimètres) ou pouces. |
Exemple
au démarrage
[Fly with controller under 1000 mm.]
définir la hauteur z maximale à [1000] en [mm v]
décoller à (500) [mm v] ▶
répéter jusqu'à <bouton [7 v] de la Manette enfoncé ?>
se déplacer avec la Télécommande
fin
atterrir ▶
position définie#
Le bloc de pile définir la position définit les coordonnées x, y ou z actuelles du drone à une valeur spécifiée.
définir la position [x v] sur [0] [mm v]
Paramètres |
Description |
|---|---|
axe |
Axe de coordonnées pour définir la position :
|
coordonner |
La nouvelle valeur de position à définir. |
unités |
L’unité de mesure : mm (millimètres) ou pouces. |
Exemple
au démarrage
[Set a new z position, then fly to z position -300.]
décoller à [800] [mm v] ▶
définir la position [z v] sur [0] [mm v]
attendre [1] secondes
se déplacer [en bas v]
attendre jusqu'à <(position selon l'axe [z v] en [mm v]) [math_less_than v] [-300]>
vol stationnaire
attendre [1] secondes
atterrir ▶
Valeurs#
état de vol#
Le bloc booléen état de vol indique si le drone se trouve ou non dans l’état de vol spécifié.
Vrai — Le drone est dans l’état spécifié.
Faux — Le drone n’est pas dans l’état spécifié.
<l'état du vol est [motors off v]?>
Paramètres |
Description |
|---|---|
État |
État de vol à vérifier :
|
Exemple
au démarrage
[Report the flight status as the drone takes off.]
afficher [Preparing for flight!] sur l'écran ◀ et placer le curseur sur la ligne suivante
décoller à [800] [mm v] ◀ et ne pas attendre
attendre jusqu'à <flight state is [motor start v]>
afficher [Motors starting...] sur l'écran ◀ et placer le curseur sur la ligne suivante
attendre jusqu'à <flight state is [flight v]>
afficher [Take off!] sur l'écran ▶
mode sans échec#
Le bloc booléen mode sans échec indique si le verrouillage des hélices est activé sur le drone.
Vrai — Le verrouillage de l’hélice est activé.
Faux — Le verrouillage de l’hélice n’est pas activé.
<mode sécurité ?>
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
Exemple
au démarrage
[Change the sound by enabling the Propeller Lock.]
indéfiniment
si <mode sécurité ?> alors
jouer le son [échec v]
sinon
jouer le son [succès v]
grimper actif#
Le bloc booléen escalade active indique si le drone est en train de grimper.
Vrai — Le drone est actuellement en train de prendre de l’altitude.
Faux — Le drone ne monte pas.
<en train de monter ou descendre ?>
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
Exemple
au démarrage
[After the drone starts to climb, play a sound and land.]
décoller à [500] [mm v] ▶
se déplacer [en haut v]
attendre [1] secondes
si <en train de monter ou descendre ?> alors
jouer le son [looping v] ▶
atterrir ▶
action#
Le bloc booléen move active indique si le drone utilise actuellement un bloc de déplacement.
Vrai — Le drone utilise actuellement un bloc de déplacement.
Faux — Le drone n’utilise actuellement aucun bloc de déplacement.
<en train de se déplacer ?>
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
Exemple
au démarrage
[After the drone starts to move, play a sound and land.]
décoller à [500] [mm v] ▶
se déplacer [avant v]
attendre [1] secondes
si <en train de se déplacer ?> alors
jouer le son [looping v] ▶
atterrir ▶
activer#
Le bloc booléen turn active indique si le drone est en train de tourner.
Vrai — Le drone est actuellement en train de tourner.
Faux — Le drone ne tourne pas.
<en train de tourner ?>
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
Exemple
au démarrage
[After the drone starts to turn, play a sound and land.]
décoller à (500) [mm v] ▶
pivoter [droite v]
attendre [1] secondes
si <en train de tourner ?> alors
jouer le son [détecté v] ▶
atterrir ▶
planant#
Le bloc booléen stationnement stationnaire indique si le drone maintient sa position (stationnement stationnaire).
Vrai — Le drone maintient actuellement sa position (en vol stationnaire).
Faux — Le drone est en train de changer de position.
<en vol stationnaire ?>
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
Exemple
au démarrage
[Play a sound after the drone has finished taking off.]
décoller à [700] [mm v] ▶
attendre jusqu'à <en vol stationnaire ?>
attendre [2] secondes
jouer le son [pause v] ▶
atterrir ▶
décollage#
Le bloc booléen décollage indique si le drone est en cours de décollage.
Vrai — Le drone est actuellement en train de décoller.
Faux — Le drone n’est pas en train de décoller.
<décoller ?>
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
Exemple
au démarrage
[Play sounds while the drone is taking off.]
décoller à [700] [mm v] ◀ et ne pas attendre
attendre [1] secondes
tant que <décoller ?>
jouer le son [détection v] ▶
atterrissage#
Le bloc booléen atterrissage indique si le drone est en cours d’atterrissage.
Vrai — Le drone est actuellement en phase d’atterrissage.
Faux — Le drone n’est pas en train d’atterrir.
<atterrissage ?>
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
Exemple
au démarrage
[Play sounds while the drone is landing.]
décoller à (500) [mm v] ▶
attendre [1] secondes
atterrir ◀ et ne pas attendre
attendre [1] secondes
tant que <atterrissage ?>
jouer le son [looping v] ▶
atterri#
Le bloc booléen atterri indique si le drone a atterri.
Vrai — Le drone a atterri.
Faux — Le drone n’a pas atterri.
<a-t-il atterri ?>
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
Exemple
au démarrage
[Celebrate a successful landing.]
décoller à (500) [mm v] ▶
attendre (1) secondes
atterrir ▶
si <landed> alors
jouer le son [succès v] ▶