
Kustība#
Ievads#
VEX AIR dronam ir četri propelleru veidi, kas ļauj tam pārvietoties jebkurā virzienā un neatkarīgi rotēt. Kustība nodrošina kustības, pagriešanās, ātruma regulēšanas un pozīcijas izsekošanas metodes.
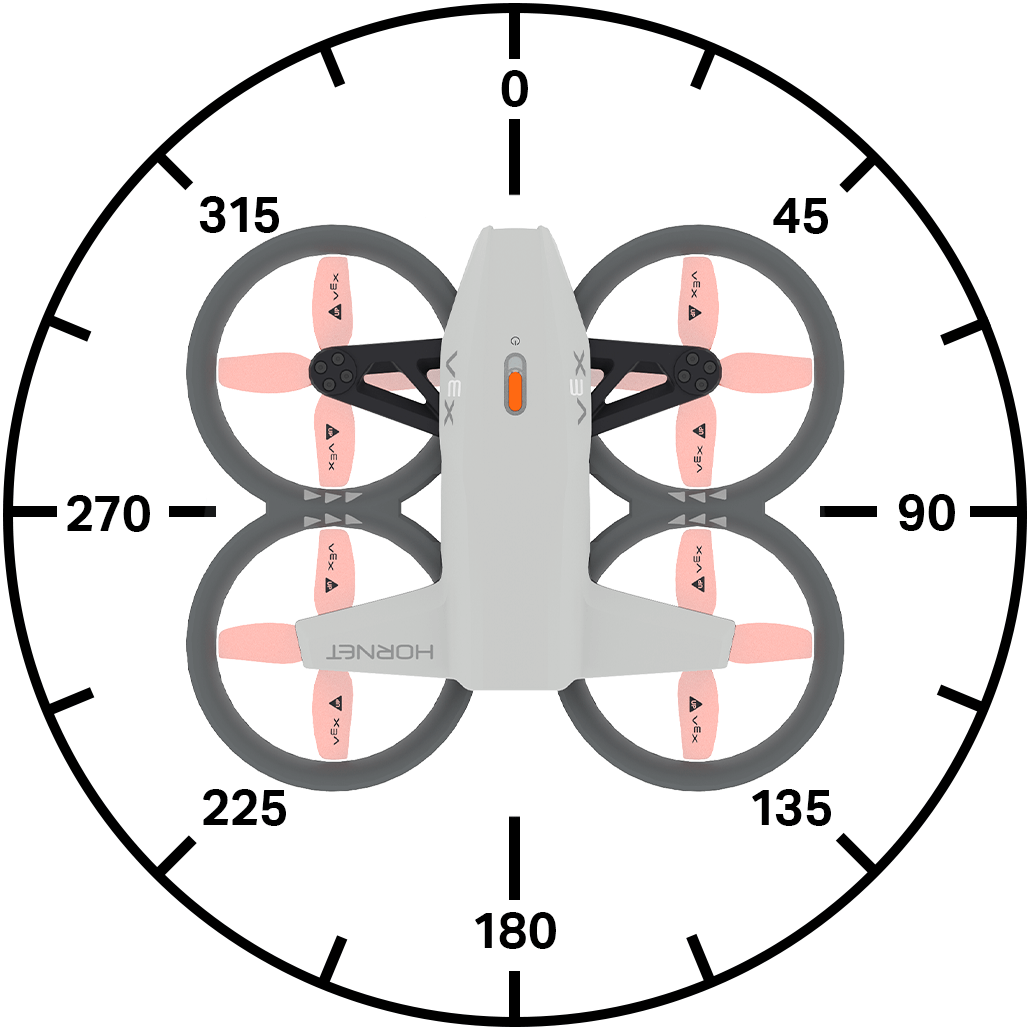
Zemāk ir pieejamo bloku saraksts:
Darbības — Pārvietot un pagriezt dronu.
pacelšanās — Paceļ dronu līdz noteiktam augstumam.
zeme — Nosēdina dronu.
hover — Notur dronu tā pozīcijā.
kāpt — Pārvieto dronu noteiktā vertikālā virzienā.
kāpt uz — Pārvieto dronu noteiktā vertikālā virzienā noteiktā attālumā.
kāpt uz z pozīciju — Pārvieto dronu uz norādīto pozīciju uz z ass.
pārvietot — Pārvieto dronu uz priekšu, atpakaļ, pa kreisi vai pa labi.
pārvietot leņķī — Pārvieto dronu noteiktā virzienā, izmantojot leņķi.
pārvietot uz — Pārvieto dronu noteiktā virzienā iestatītā attālumā.
pārvietot noteiktā leņķī — Pārvieto dronu noteiktā leņķī iestatītā attālumā.
pārvietot uz — Pārvieto dronu uz norādīto pozīciju.
pagriezties — Pagriež dronu pa kreisi vai pa labi.
pagriezties par — Pagriež dronu par noteiktu grādu skaitu.
pagriezties virzienā — Pagriež dronu, lai tas stātos pretī konkrētam virzienam.
pārvietot ar kontrolieri — Ļauj vadīt dronu, izmantojot kontrolieri.
Lidojuma vadība — pielāgojiet lidojuma iestatījumus.
iestatīt stūrēšanas skatupunktu — Iestata drona stūrēšanas skatupunktu.
iestatīt kustību — Iestata drona kustības stilu.
Iestatījumi — pielāgojiet kustības un pagrieziena ātrumu.
iestatīt kāpšanas ātrumu — Iestata noklusējuma kāpšanas ātrumu.
iestatīt kustības ātrumu — Iestata noklusējuma kustības ātrumu.
iestatīt pagrieziena ātrumu — Iestata noklusējuma pagrieziena ātrumu.
Pozīcija — izsekojiet un modificējiet drona pozīciju.
position — Atgriež drona pašreizējo x, y vai z koordinātu.
get max z height — Atgriež maksimālo augstumu, ko drons var sasniegt.
iestatīt maksimālo z augstumu — Nosaka ierobežojumu drona lidošanas augstumam.
iestatīt pozīciju — Manuāli iestata drona x, y vai z pozīciju.
Vērtības — pārbaudiet kustības statusu.
lidojuma stāvoklis — Atgriež drona pašreizējo stāvokli.
drošais režīms — Atgriež drona propellera bloķēšanas stāvokli.
climb active — Atgriež, vai drons pašlaik kāpj.
move active — Atgriež, vai drons pašlaik kustas.
pagriezties aktīvi — Atgriež, vai drons pašlaik griežas.
virzās gaisā — Atgriež, vai drons pašlaik atrodas gaisā.
paceļas — Atgriež, vai drons pašlaik paceļas.
landing — Atgriež, vai drons pašlaik nolaižas.
landed — Atgriež, vai drons ir nolaidies.
Darbības#
pacelties#
Pacelšanās bloks iedarbina propellerus un paceļ dronu gaisā. Šis bloks jāizmanto pirms citu kustību veikšanas.
pacelties uz [500] [mm v] ▶
Parametri |
Apraksts |
|---|---|
kāpt uz |
Z pozīcija (augstums), līdz kuram drons pacelsies. |
vienības |
Mērvienība: mm (milimetri) vai collas. |
un negaidiet |
Atlasiet bultiņu (▶), lai izvērstu bloku, sakot un negaidiet, lai nākamais bloks kaudzē tiktu palaists nekavējoties. |
Piemērs
kad sākts
[Fly for 1 second.]
pacelties uz [500] [mm v] ▶
gaidīt [1] sekundes
nosēsties ▶
zeme#
Zemes kaudzes bloks nolaiž dronu uz zemes. Propelleri turpinās darboties, līdz projekts tiks apturēts.
nosēsties ▶
Parametri |
Apraksts |
|---|---|
un negaidiet |
Atlasiet bultiņu (▶), lai izvērstu bloku, sakot un negaidiet, lai nākamais bloks kaudzē tiktu palaists nekavējoties. |
Piemērs
kad sākts
[Land after 1 second.]
pacelties uz (500) [mm v] ▶
gaidīt [1] sekundes
nosēsties ▶
lidināties#
Pārvietošanās bloks aptur drona kustību jebkurā virzienā un notur tā pašreizējo pozīciju gaisā.
lidot stacionāri
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts
[Hold current position for 3 seconds after moving forward.]
pacelties uz (500) [mm v] ▶
virzīties [uz priekšu v]
gaidīt [1] sekundes
lidot stacionāri
gaidīt [3] sekundes
nosēsties ▶
kāpt#
Kāpšanas bloks pārvieto dronu noteiktā vertikālā virzienā.
kāpt [augšup v]
Parametri |
Apraksts |
|---|---|
virziens |
Virziens, kurā drons lidos: augšup vai lejup. |
Piemērs
kad sākts
[Climb upwards for 2 seconds.]
pacelties uz (500) [mm v] ▶
gaidīt [2] sekundes
kāpt [augšup v]
gaidīt [2] sekundes
nosēsties ▶
kāpt pēc#
Climb for steka bloks pārvieto dronu noteiktā vertikālā virzienā noteiktā attālumā.
kāpt [augšup v] par (500) [mm v] ▶
Parametri |
Apraksts |
|---|---|
virziens |
Virziens, kurā drons lidos: augšup vai lejup. |
attālums |
Attālums, kādu drons veiks. |
vienības |
Mērvienība: mm (milimetri) vai collas. |
un negaidiet |
Atlasiet bultiņu (▶), lai izvērstu bloku, sakot un negaidiet, lai nākamais bloks kaudzē tiktu palaists nekavējoties. |
Piemērs
kad sākts
[Lower drone before landing.]
pacelties uz [700] [mm v] ▶
gaidīt [1] sekundes
kāpt [lejup v] par [300] [mm v] ▶
gaidīt [1] sekundes
nosēsties ▶
kāpt līdz z pozīcijai#
Pakāpšanās z pozīcijā steka bloks pārvieto dronu uz noteiktu pozīciju uz z ass.
kāpt uz z pozīciju [500] [mm v] ▶
Parametri |
Apraksts |
|---|---|
z pozīcija |
Z pozīcija, kas norādīta kā vesels skaitlis vai decimālskaitlis, līdz kuram drons pacelsies. |
vienības |
Mērvienība: mm (milimetri) vai collas. |
un negaidiet |
Atlasiet bultiņu (▶), lai izvērstu bloku, sakot un negaidiet, lai nākamais bloks kaudzē tiktu palaists nekavējoties. |
Piemērs
kad sākts
[Reach 500 mm after takeoff.]
pacelties uz [300] [mm v] ▶
gaidīt [1] sekundes
kāpt uz z pozīciju [500] [mm v] ▶
gaidīt [1] sekundes
nosēsties ▶
pārvietoties#
Kustības bloks pārvieto dronu četros noteiktos virzienos, izmantojot pašreizējo kustības ātrumu.
virzīties [uz priekšu v]
Parametri |
Apraksts |
|---|---|
virziens |
Pārvietojiet dronu vienā no šiem virzieniem:
|
Piemērs
kad sākts
[Move forward for 2 seconds.]
pacelties uz [500] [mm v] ▶
virzīties [uz priekšu v]
gaidīt [2] sekundes
nosēsties ▶
pārvietoties leņķī#
Steka bloks pārvietot leņķī pārvieto dronu noteiktā leņķī, izmantojot pašreizējo pārvietošanās ātrumu.
virzīties (90) grādos
Parametri |
Apraksts |
|---|---|
leņķis |
Leņķis (vesels skaitlis vai decimāldaļa), kādā drons pārvietojas, diapazonā no 0 līdz 359 grādiem. |
Piemēri
kad sākts
[Move left for 2 seconds.]
pacelties uz [500] [mm v] ▶
virzīties [270] grādos
gaidīt [2] sekundes
nosēsties ▶
pārvietoties pēc#
Steka bloks pārvietošanai pārvieto dronu četros noteiktos virzienos noteiktā attālumā, izmantojot pašreizējo pārvietošanās ātrumu.
virzīties [uz priekšu v] par (200) [mm v] ▶
Parametri |
Apraksts |
|---|---|
virziens |
Pārvietojiet dronu vienā no šiem virzieniem:
|
attālums |
Attālums, kas norādīts kā vesels skaitlis vai decimālskaitlis, kādā drons pārvietosies. |
vienības |
Mērvienība: mm (milimetri) vai collas. |
un negaidiet |
Atlasiet bultiņu (▶), lai izvērstu bloku, sakot un negaidiet, lai nākamais bloks kaudzē tiktu palaists nekavējoties. |
Piemērs
kad sākts
[Move forward for 200 mm.]
pacelties uz [500] [mm v] ▶
virzīties [uz priekšu v] par [200] [mm v] ▶
nosēsties ▶
pārvietoties leņķī#
Steka bloks pārvietot noteiktā leņķī pārvieto dronu noteiktā leņķī noteiktā attālumā, izmantojot pašreizējo pārvietošanās ātrumu.
virzīties (45) grādos par (200) [mm v] ▶
Parametri |
Apraksts |
|---|---|
leņķis |
Leņķis (vesels skaitlis vai decimāldaļa), kādā drons pārvietojas, diapazonā no 0 līdz 359 grādiem. |
attālums |
Attālums, kas norādīts kā vesels skaitlis vai decimālskaitlis, kādā drons pārvietosies. |
vienības |
Mērvienība: mm (milimetri) vai collas. |
un negaidiet |
Atlasiet bultiņu (▶), lai izvērstu bloku, sakot un negaidiet, lai nākamais bloks kaudzē tiktu palaists nekavējoties. |
Piemēri
kad sākts
[Move diagonally for 500 mm.]
pacelties uz [300] [mm v] ▶
virzīties [45] grādos par [500] [mm v] ▶
nosēsties ▶
pārvietoties uz#
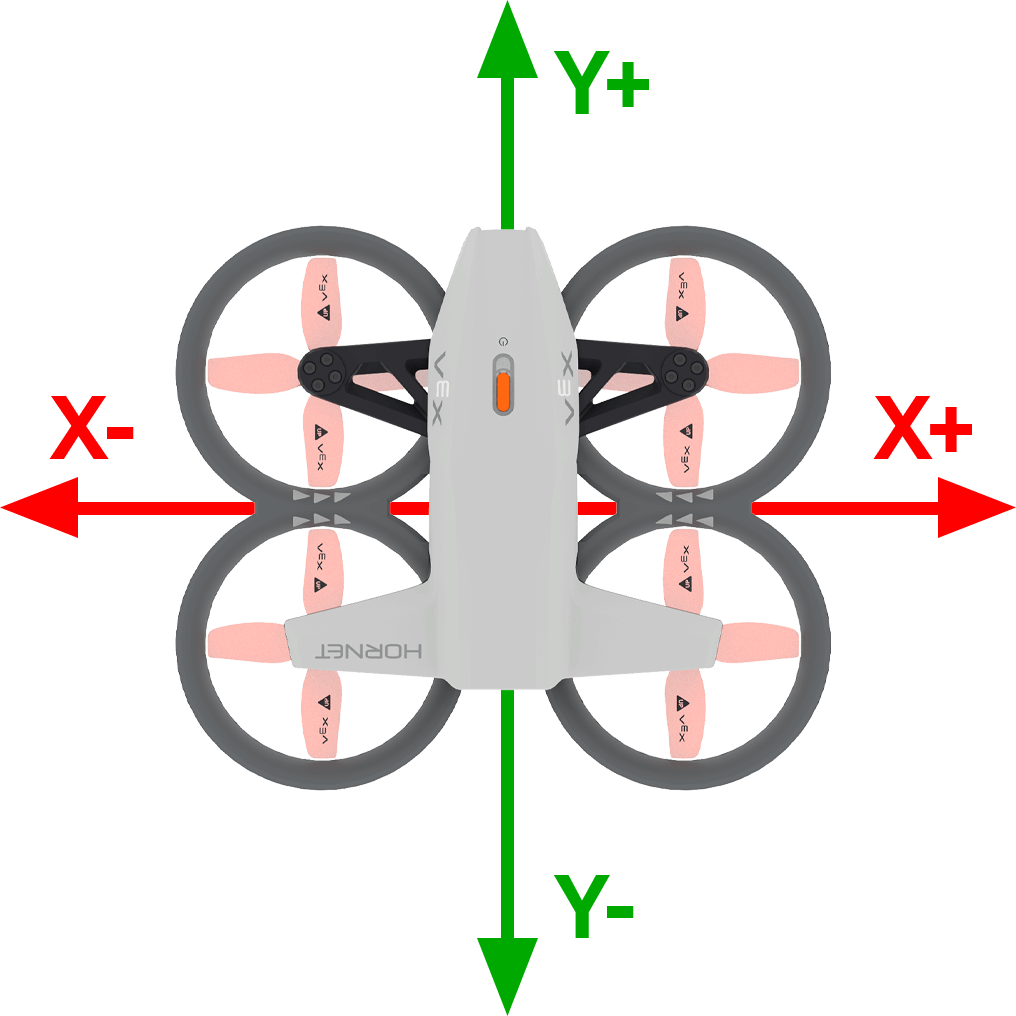
Pārvietot uz steka bloks pārvieto dronu uz noteiktu pozīciju gaisā, saglabājot to pašu kursu.
virzīties uz x: [1000] y: [1000] z: [1000] [mm v] ▶
Parametri |
Apraksts |
|---|---|
x |
X koordināta, uz kuru drons pārvietosies. |
y |
Y koordināta, uz kuru drons pārvietosies. |
z |
Z koordināta, līdz kurai drons pacelsies. |
vienības |
Mērvienība: mm (milimetri) vai collas. |
Piemēri
kad sākts
[Move diagonally to (300, 300, 500).]
pacelties uz [300] [mm v] ▶
gaidīt [2] sekundes
virzīties uz x: [300] y: [300] z: [500] [mm v] ▶
gaidīt [2] sekundes
nosēsties ▶
pagrieziens#
Pagrieziena bloks pagriež dronu noteiktā virzienā, izmantojot pašreizējo pagrieziena ātrumu.
griezties [pa labi v]
Parametri |
Apraksts |
|---|---|
virziens |
Virziens, kurā drons griežas: pa labi vai pa kreisi. |
Piemērs
kad sākts
[Turn to the right for 2 seconds.]
pacelties uz [500] [mm v] ▶
griezties [pa labi v]
gaidīt [2] sekundes
nosēsties ▶
pagriezties pēc#
Steka bloks pagrieziena veikšanai pagriež dronu noteiktā virzienā noteiktā attālumā attiecībā pret tā pašreizējo vēršanās virzienu, izmantojot pašreizējo pagrieziena ātrumu.
griezties [pa labi v] par (90) grādiem ▶
Parametri |
Apraksts |
|---|---|
virziens |
Virziens, kurā drons griežas: pa labi vai pa kreisi. |
leņķis |
Leņķis (vesels skaitlis vai decimāldaļa), kādā drons pārvietojas, diapazonā no 0 līdz 359 grādiem. |
un negaidiet |
Atlasiet bultiņu (▶), lai izvērstu bloku, sakot un negaidiet, lai nākamais bloks kaudzē tiktu palaists nekavējoties. |
Piemēri
kad sākts
[Turn around, then land.]
pacelties uz [500] [mm v] ▶
griezties [pa labi v] par [180] grādiem ▶
nosēsties ▶
pagriezieties uz virsrakstu#
Pagrieziena uz virzienu bloks pagriež dronu noteiktā virzienā, izmantojot pašreizējo pagrieziena ātrumu.
griezties uz virziena leņķi (270) grādos ▶
Parametri |
Apraksts |
|---|---|
virsraksts |
Virziens, kādā drons pagriezīsies no 0 līdz 359 grādiem. |
un negaidiet |
Atlasiet bultiņu (▶), lai izvērstu bloku, sakot un negaidiet, lai nākamais bloks kaudzē tiktu palaists nekavējoties. |
Piemēri
kad sākts
[Turn to face each of the cardinal headings.]
pacelties uz [500] [mm v] ▶
griezties uz virziena leņķi (90) grādos ▶
gaidīt [1] sekundes
griezties uz virziena leņķi (180) grādos ▶
gaidīt [1] sekundes
griezties uz virziena leņķi (270) grādos ▶
gaidīt [1] sekundes
griezties uz virziena leņķi (0) grādos ▶
gaidīt [1] sekundes
nosēsties ▶
pārvietoties ar kontrolieri#
Pārvietot ar kontrolieri bloks ļauj vadīt dronu, izmantojot VEX AIR drona kontrolieri. Šis bloks jāizmanto cilpas iekšpusē, lai nepārtraukti vadītu dronu. Ja cilpa apstājas un nav citu bloku, kas liktu dronam kustēties, drons turpinās kustēties virzienā, kurā tas pēdējo reizi pārvietojās.
pārvietoties ar vadāmierīci
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts
[Move with controller until button 7 is pressed.]
pacelties uz [500] [mm v] ▶
atkārtot līdz <vadāmierīces poga [7 v] nospiesta?>
pārvietoties ar vadāmierīci
beigas
nosēsties ▶
Lidojuma vadība#
iestatīt stūres skatupunktu#
Steering POV iestatīšanas bloks “iestatīt stūrēšanas skatupunktu” iestata skatupunktu, kas tiek izmantots, vadot dronu.
iestatīt stūrēšanas POV uz [standarta v]
Parametri |
Apraksts |
|---|---|
stils |
Iestata skatupunktu, kas tiek izmantots drona vadīšanai. standarta nozīmē, ka kustības tiek balstītas uz virzienu, kurā drons pašlaik ir vērsts. bezgalvas nozīmē, ka kustības tiek balstītas uz drona orientāciju projekta sākumā. |
Piemērs
kad sākts
[Steer based on the drone's starting orienation until button 7 is pressed.]
pacelties uz [500] [mm v] ▶
iestatīt stūrēšanas POV uz [bez galvas v]
atkārtot līdz <vadāmierīces poga [7 v] nospiesta?>
pārvietoties ar vadāmierīci
beigas
nosēsties ▶
noteikta kustība#
Iestatītās kustības steka bloks nosaka drona kustības stilu.
Šis kustības stils tiek izmantots, vadot dronu ar kontrolieri.
iestatīt kustību uz [precīzs v]
Parametri |
Apraksts |
|---|---|
stils |
Iestata drona vadīšanas stilu:
|
Piemērs
kad sākts
[Control the drone with the balanced movement style.]
pacelties uz [500] [mm v] ▶
iestatīt kustību uz [līdzsvarots v]
atkārtot līdz <vadāmierīces poga [7 v] nospiesta?>
pārvietoties ar vadāmierīci
beigas
nosēsties ▶
Iestatījumi#
iestatīt kāpšanas ātrumu#
Bloks “Iestatīt kāpšanas ātrumu” iestata noklusējuma kāpšanas ātrumu procentos. Tas ietekmēs visus turpmākos blokus, kas saistīti ar kāpšanu. Noklusējuma kāpšanas ātrums ir 50%.
iestatīt kāpšanas ātrumu uz [100]%
Parametri |
Apraksts |
|---|---|
ātrums |
Ātrums procentos, ar kādu drons pacelsies. |
Piemērs
kad sākts
[Raise the drone quickly before landing.]
pacelties uz [300] [mm v] ▶
gaidīt [1] sekundes
iestatīt kāpšanas ātrumu uz [100]%
kāpt [augšup v] par (500) [mm v] ▶
nosēsties ▶
iestatīt kustības ātrumu#
Kaudzītes bloks iestatīt kustības ātrumu iestata noklusējuma kustības ātrumu procentos. Tas ietekmēs visus turpmākos blokus, kas saistīti ar pārvietošanos. Noklusējuma kustības ātrums ir 50%.
iestatīt kustības ātrumu uz [100]%
Parametri |
Apraksts |
|---|---|
ātrums |
Ātrums, ar kādu drons pārvietosies, procentos. |
Piemērs
kad sākts
[Move forward quickly, then reverse slowly.]
pacelties uz [500] [mm v] ▶
iestatīt kustības ātrumu uz [100]%
virzīties [uz priekšu v] par [500] [mm v] ▶
gaidīt (1) sekundes
iestatīt kustības ātrumu uz [20]%
virzīties [atpakaļ v] par [500] [mm v] ▶
nosēsties ▶
iestatīts pagrieziena ātrums#
Iestatītā pagrieziena ātruma bloku bloks iestata noklusējuma pagrieziena ātrumu procentos. Tas ietekmēs visus turpmākos blokus, kas saistīti ar pagriezienu. Noklusējuma pagrieziena ātrums ir 50%.
iestatīt pagrieziena ātrumu uz [100]%
Parametri |
Apraksts |
|---|---|
ātrums |
Ātrums, ar kādu drons pagriezīsies, procentos. |
Piemērs
kad sākts
[Turn clockwise quickly, then counterclockwise slowly.]
pacelties uz [500] [mm v] ▶
iestatīt pagrieziena ātrumu uz [100]%
griezties [pa labi v] par [360] grādiem ▶
gaidīt (1) sekundes
iestatīt pagrieziena ātrumu uz [20]%
griezties [pa kreisi v] par [360] grādiem ▶
nosēsties ▶
Pozīcija#
pozīcija#
Pozīcijas ziņotāja bloks ziņo par drona pašreizējo x, y vai z koordinātu kā veselu skaitli. Projekta sākumā drona pašreizējā pozīcija tiek automātiski iestatīta uz (0, 0, 0).
[x v] pozīcija [mm v]
Parametri |
Apraksts |
|---|---|
ass |
Kurai asij norādīt koordinātu:
|
vienības |
Mērvienība: mm (milimetri) vai collas. |
Piemērs
kad sākts
[Fly to position (0, 300, 500).]
pacelties uz [500] [mm v] ▶
gaidīt [1] sekundes
virzīties [uz priekšu v]
gaidīt līdz <([y v] pozīcija [mm v]) [math_greater_than v] [300]>
lidot stacionāri
gaidīt [1] sekundes
nosēsties ▶
iegūstiet maksimālo z augstumu#
Ziņotāja bloks iegūt maksimālo z augstumu ziņo par maksimālo augstumu, ko drons var sasniegt.
(get max z height in [mm v])
Parametri |
Apraksts |
|---|---|
vienības |
Mērvienība: mm (milimetri) vai collas. |
Piemērs
kad sākts :: hat events
[Display the new z height limit.]
drukāt (get max z height in [mm v]) ekrānā ▶
pāriet uz nākamo rindu ekrānā
pacelties uz [500] [mm v] ▶
iestatīt maksimālo z augstumu uz [1000] [mm v]
drukāt (get max z height in [mm v]) ekrānā ▶
gaidīt [1] sekundes
nosēsties ▶
iestatīt maksimālo z augstumu#
Steka bloks iestatīt maksimālo z augstumu nosaka ierobežojumu tam, cik augstu drons lidos.
iestatīt maksimālo z augstumu uz [2500] [mm v]
Parametri |
Apraksts |
|---|---|
maksimālais z augstums |
Maksimālā z ass vērtība kā vesels skaitlis vai decimāldaļa, virs kuras drons nelidos, diapazonā no 1000 līdz 5000 mm vai no 40 līdz 196 collām. |
vienības |
Mērvienība: mm (milimetri) vai collas. |
Piemērs
kad sākts
[Fly with controller under 1000 mm.]
iestatīt maksimālo z augstumu uz [1000] [mm v]
pacelties uz (500) [mm v] ▶
atkārtot līdz <vadāmierīces poga [7 v] nospiesta?>
pārvietoties ar vadāmierīci
beigas
nosēsties ▶
iestatīt pozīciju#
Iestatītās pozīcijas steka bloks iestata drona pašreizējo x, y vai z koordinātu uz noteiktu vērtību.
iestatīt [x v] pozīciju uz [0] [mm v]
Parametri |
Apraksts |
|---|---|
ass |
Koordinātu ass, kurai iestatīt pozīciju:
|
koordināta |
Jaunā pozīcijas vērtība, kas jāiestata. |
vienības |
Mērvienība: mm (milimetri) vai collas. |
Piemērs
kad sākts
[Set a new z position, then fly to z position -300.]
pacelties uz [800] [mm v] ▶
iestatīt [z v] pozīciju uz [0] [mm v]
gaidīt [1] sekundes
kāpt [lejup v]
gaidīt līdz <([z v] pozīcija [mm v]) [math_less_than v] [-300]>
lidot stacionāri
gaidīt [1] sekundes
nosēsties ▶
Vērtības#
lidojuma stāvoklis#
Būla bloks lidojuma stāvoklis ziņo, vai drons atrodas norādītajā lidojuma stāvoklī.
Patiess — Drons atrodas norādītajā stāvoklī.
Aplams — Drons neatrodas norādītajā stāvoklī.
<lidojuma stāvoklis ir [motors off v]?>
Parametri |
Apraksts |
|---|---|
štats |
Pārbaudāmais lidojuma stāvoklis:
|
Piemērs
kad sākts
[Report the flight status as the drone takes off.]
drukāt [Preparing for flight!] ekrānā ◀ un pāriet uz nākamo rindu
pacelties uz [800] [mm v] ◀ un negaidīt
gaidīt līdz <flight state is [motor start v]>
drukāt [Motors starting...] ekrānā ◀ un pāriet uz nākamo rindu
gaidīt līdz <flight state is [flight v]>
drukāt [Take off!] ekrānā ▶
drošais režīms#
Drošā režīma loģiskās vērtības bloks ziņo, vai dronam ir iespējota propellera bloķēšana.
Patiess — Propellera bloķēšana ir iespējota.
Aplams — Propellera bloķēšana nav iespējota.
<drošais režīms?>
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts
[Change the sound by enabling the Propeller Lock.]
mūžīgi
ja <drošais režīms?> tad
atskaņot skaņu [kļūda v]
citādi
atskaņot skaņu [veiksmīgi v]
kāpt aktīvi#
Būla bloks climb active ziņo, vai drons kāpj augšup.
Patiesi — Drons pašlaik kāpj.
Aplams — Drons neuzkāpj.
<kāpšana aktīva?>
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts
[After the drone starts to climb, play a sound and land.]
pacelties uz [500] [mm v] ▶
kāpt [augšup v]
gaidīt [1] sekundes
ja <kāpšana aktīva?> tad
atskaņot skaņu [cilpa v] ▶
nosēsties ▶
kustēties aktīvi#
Būla bloks kustība aktīva ziņo, vai drons pašlaik izmanto kustības bloku.
Patiess — Drons pašlaik izmanto kustības bloku.
Aplams — Drons pašlaik neizmanto kustības bloku.
<kustība aktīva?>
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts
[After the drone starts to move, play a sound and land.]
pacelties uz [500] [mm v] ▶
virzīties [uz priekšu v]
gaidīt [1] sekundes
ja <kustība aktīva?> tad
atskaņot skaņu [cilpa v] ▶
nosēsties ▶
aktivizēt#
Būla bloks pagrieziena aktīvs ziņo, vai drons griežas.
Patiesi — Drons pašlaik griežas.
Aplams — Drons negriežas.
<pagrieziens aktīvs?>
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts
[After the drone starts to turn, play a sound and land.]
pacelties uz (500) [mm v] ▶
griezties [pa labi v]
gaidīt [1] sekundes
ja <pagrieziens aktīvs?> tad
atskaņot skaņu [atklāts v] ▶
nosēsties ▶
lidinošs#
Būla bloks virzās gaisā ziņo, vai drons saglabā savu pozīciju (virzās gaisā).
Patiess — Drons pašlaik saglabā savu pozīciju (lido gaisā).
Aplams — Drons pašlaik maina savu pozīciju.
<lidošana stacionāri?>
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts
[Play a sound after the drone has finished taking off.]
pacelties uz [700] [mm v] ▶
gaidīt līdz <lidošana stacionāri?>
gaidīt [2] sekundes
atskaņot skaņu [pauze v] ▶
nosēsties ▶
pacelšanās#
Būla bloks pacelšanās ziņo, vai drons pacelšanās procesā.
Patiesi — Drons pašlaik pacelšanās procesā.
Aplams — Drons nepaceļas.
<paceļas?>
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts
[Play sounds while the drone is taking off.]
pacelties uz [700] [mm v] ◀ un negaidīt
gaidīt [1] sekundes
kamēr <paceļas?>
atskaņot skaņu [uztveršana v] ▶
nosēšanās#
Būla bloks nolaišanās ziņo, vai drons atrodas nosēšanās procesā.
Patiesi — Drons pašlaik veic nosēšanos.
Aplams — Drons nenotiek nosēšanās procesā.
<nosēžas?>
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts
[Play sounds while the drone is landing.]
pacelties uz (500) [mm v] ▶
gaidīt [1] sekundes
nosēsties ◀ un negaidīt
gaidīt [1] sekundes
kamēr <nosēžas?>
atskaņot skaņu [cilpa v] ▶
nolaidās#
Būla bloks landed ziņo, vai drons ir nolaidies.
Patiesi — Drons ir nolaidies.
Aplams — Drons nav nolaidies.
<nosēdies?>
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts
[Celebrate a successful landing.]
pacelties uz (500) [mm v] ▶
gaidīt (1) sekundes
nosēsties ▶
ja <landed> tad
atskaņot skaņu [veiksmīgi v] ▶