
การเคลื่อนไหว#
การแนะนำ#
โดรน VEX AIR มีใบพัดสี่ใบ ทำให้สามารถเคลื่อนที่ไปในทิศทางใดก็ได้และหมุนได้อย่างอิสระ ระบบควบคุมการเคลื่อนไหวช่วยให้สามารถควบคุมการเคลื่อนที่ การเลี้ยว การปรับความเร็ว และการติดตามตำแหน่งได้
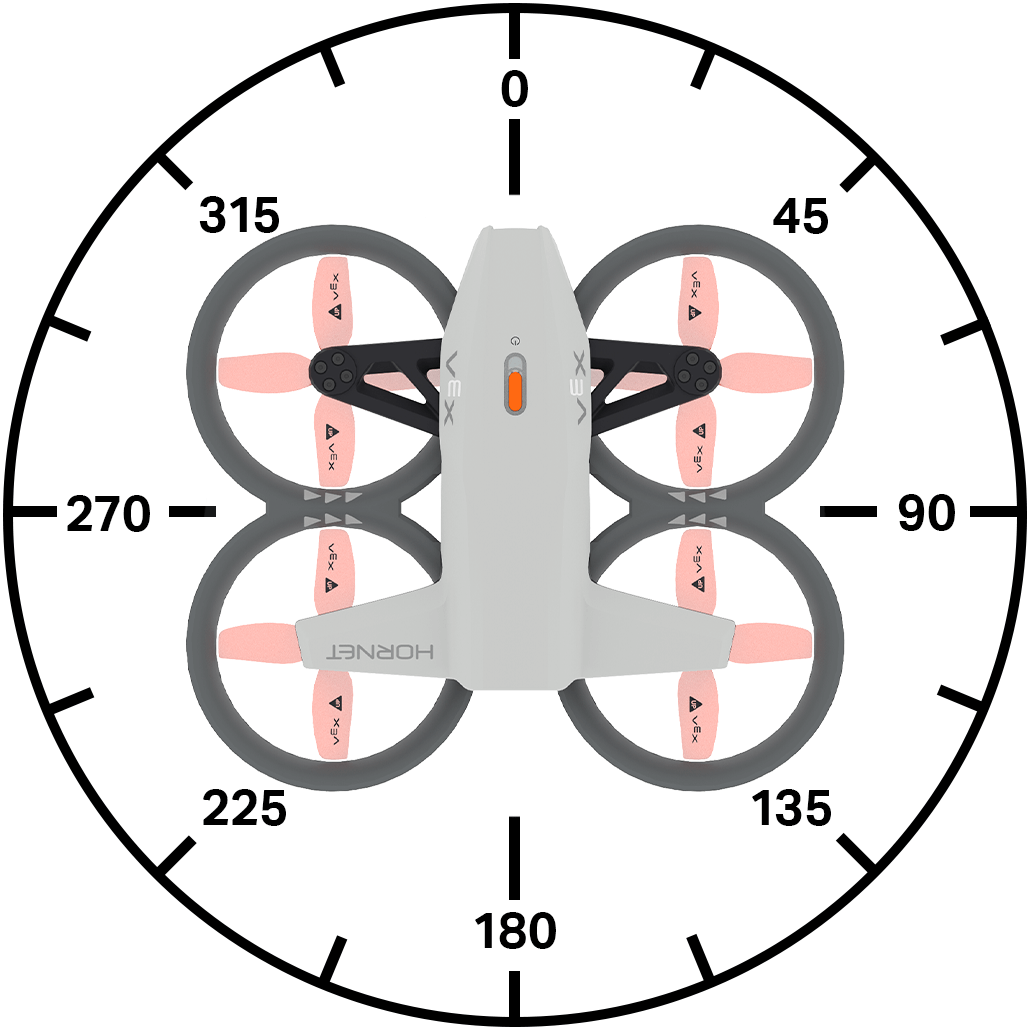
ด้านล่างนี้คือรายการบล็อกที่มีให้เลือก:
การกระทำ — ขยับและหมุนโดรน
ขึ้นบิน — ยกโดรนขึ้นไปที่ความสูงที่กำหนด
land — ลงจอดโดรน
hover — รักษาตำแหน่งของโดรนไว้
ปีน — เคลื่อนโดรนไปในทิศทางแนวตั้งที่กำหนด
ปีนขึ้นไป — เคลื่อนโดรนไปในทิศทางแนวตั้งที่กำหนดในระยะทางที่ระบุ
ปีนขึ้นไปยังตำแหน่ง z — ย้ายโดรนไปยังตำแหน่งที่กำหนดบนแกน z
move — เคลื่อนโดรนไปข้างหน้า ถอยหลัง ซ้าย หรือขวา
เคลื่อนที่ตามมุม — เคลื่อนโดรนไปในทิศทางที่กำหนดโดยใช้มุม
move for — เคลื่อนโดรนไปในทิศทางที่กำหนดในระยะทางที่กำหนด
เคลื่อนที่ตามมุม — เคลื่อนโดรนตามมุมที่กำหนดในระยะทางที่กำหนด
move to — ย้ายโดรนไปยังตำแหน่งที่กำหนด
หมุน — หมุนโดรนไปทางซ้ายหรือขวา
หมุน — หมุนโดรนเป็นจำนวนองศาที่กำหนด
หันไปตามทิศทาง — หมุนโดรนให้หันไปทางทิศทางที่กำหนด
ควบคุมด้วยตัวควบคุม — อนุญาตให้ควบคุมโดรนโดยใช้ตัวควบคุม
การควบคุมการบิน — ปรับการตั้งค่าการบิน
set steering POV — ตั้งค่ามุมมอง (POV) สำหรับการบังคับโดรน
ตั้งค่าการเคลื่อนไหว — ตั้งค่ารูปแบบการเคลื่อนไหวของโดรน
การตั้งค่า — ปรับความเร็วในการเคลื่อนที่และการหมุน
ตั้งค่าความเร็วในการปีน — ตั้งค่าความเร็วในการปีนเริ่มต้น
ตั้งค่าความเร็วในการเคลื่อนที่ — ตั้งค่าความเร็วในการเคลื่อนที่เริ่มต้น
ตั้งค่าความเร็วในการเลี้ยว — ตั้งค่าความเร็วในการเลี้ยวเริ่มต้น
ตำแหน่ง — ติดตามและปรับเปลี่ยนตำแหน่งของโดรน
position — ส่งคืนพิกัด x, y หรือ z ปัจจุบันของโดรน
รับความสูง z สูงสุด — ส่งคืนความสูงสูงสุดที่โดรนสามารถเข้าถึงได้
ตั้งค่าความสูงสูงสุด z - กำหนดขีดจำกัดความสูงที่โดรนจะบินได้
กำหนดตำแหน่ง — กำหนดตำแหน่ง x, y หรือ z ของโดรนด้วยตนเอง
ค่าต่างๆ — ตรวจสอบสถานะการเคลื่อนไหว
สถานะการบิน — ส่งคืนสถานะปัจจุบันของโดรน
โหมดปลอดภัย — คืนค่าสถานะการล็อกใบพัดของโดรน
กำลังปีนขึ้น — ตรวจสอบว่าโดรนกำลังปีนขึ้นอยู่หรือไม่
move active — คืนค่าว่าโดรนกำลังเคลื่อนที่อยู่หรือไม่
เปิดใช้งาน — ส่งคืนว่าโดรนกำลังหมุนอยู่หรือไม่
กำลังลอยอยู่ — ตรวจสอบว่าโดรนกำลังลอยอยู่หรือไม่
กำลังบินขึ้น — ตรวจสอบว่าโดรนกำลังบินขึ้นอยู่หรือไม่
landing — ตรวจสอบว่าโดรนกำลังลงจอดอยู่หรือไม่
landed — แสดงว่าโดรนลงจอดแล้วหรือไม่
การกระทำ#
ถอดออก#
บล็อก เริ่มบิน จะเริ่มหมุนใบพัดและยกโดรนขึ้นสู่อากาศ ต้องใช้บล็อกนี้ก่อนจึงจะสามารถทำการเคลื่อนไหวอื่นๆ ได้
ขึ้นบินไปความสูง [500] [มม. v] ▶
พารามิเตอร์ |
คำอธิบาย |
|---|---|
ปีนขึ้นไป |
ตำแหน่ง z (ความสูง) ที่โดรนจะบินขึ้นไป |
หน่วย |
หน่วยวัด: มม. (มิลลิเมตร) หรือ นิ้ว |
และอย่ารอช้า |
เลือกไอคอนลูกศร ( ▶ ) เพื่อขยายบล็อกให้แสดงข้อความว่า และไม่ต้องรอ เพื่อให้บล็อกถัดไปในลำดับทำงานทันที |
ตัวอย่าง
เมื่อเริ่มต้น
[Fly for 1 second.]
ขึ้นบินไปความสูง [500] [มม. v] ▶
รอ [1] วินาที
ลงจอด ▶
ที่ดิน#
บล็อกสำหรับวางบนพื้นดินจะช่วยลดระดับโดรนลงสู่พื้น ใบพัดจะยังคงหมุนต่อไปจนกว่าโครงการจะหยุดลง
ลงจอด ▶
พารามิเตอร์ |
คำอธิบาย |
|---|---|
และอย่ารอช้า |
เลือกไอคอนลูกศร ( ▶ ) เพื่อขยายบล็อกให้แสดงข้อความว่า และไม่ต้องรอ เพื่อให้บล็อกถัดไปในลำดับทำงานทันที |
ตัวอย่าง
เมื่อเริ่มต้น
[Land after 1 second.]
ขึ้นบินไปความสูง (500) [มม. v] ▶
รอ [1] วินาที
ลงจอด ▶
วางเมาส์เหนือภาพ#
บล็อก hover จะหยุดโดรนไม่ให้เคลื่อนที่ไปในทิศทางใด และรักษาระตำแหน่งปัจจุบันไว้ในอากาศ
ลอยตัว
พารามิเตอร์ |
คำอธิบาย |
|---|---|
บล็อกนี้ไม่มีพารามิเตอร์ |
ตัวอย่าง
เมื่อเริ่มต้น
[Hold current position for 3 seconds after moving forward.]
ขึ้นบินไปความสูง (500) [มม. v] ▶
เคลื่อนที่ [ไปข้างหน้า v]
รอ [1] วินาที
ลอยตัว
รอ [3] วินาที
ลงจอด ▶
ปีน#
บล็อก ปีน จะเคลื่อนโดรนไปในทิศทางแนวตั้งที่กำหนดไว้
ปีน [ขึ้น v]
พารามิเตอร์ |
คำอธิบาย |
|---|---|
ทิศทาง |
ทิศทางที่โดรนจะบิน: ขึ้น หรือ ลง |
ตัวอย่าง
เมื่อเริ่มต้น
[Climb upwards for 2 seconds.]
ขึ้นบินไปความสูง (500) [มม. v] ▶
รอ [2] วินาที
ปีน [ขึ้น v]
รอ [2] วินาที
ลงจอด ▶
ปีนป่ายเพื่อ#
บล็อกคำสั่ง ปีนขึ้น จะเคลื่อนโดรนไปในทิศทางแนวตั้งที่กำหนดไว้เป็นระยะทางที่ระบุ
ปีน [ขึ้น v] เป็น (500) [มม. v] ▶
พารามิเตอร์ |
คำอธิบาย |
|---|---|
ทิศทาง |
ทิศทางที่โดรนจะบิน: ขึ้น หรือ ลง |
ระยะทาง |
ระยะทางที่โดรนจะบินได้ |
หน่วย |
หน่วยวัด: มม. (มิลลิเมตร) หรือ นิ้ว |
และอย่ารอช้า |
เลือกไอคอนลูกศร ( ▶ ) เพื่อขยายบล็อกให้แสดงข้อความว่า และไม่ต้องรอ เพื่อให้บล็อกถัดไปในลำดับทำงานทันที |
ตัวอย่าง
เมื่อเริ่มต้น
[Lower drone before landing.]
ขึ้นบินไปความสูง [700] [มม. v] ▶
รอ [1] วินาที
ปีน [ลง v] เป็น [300] [มม. v] ▶
รอ [1] วินาที
ลงจอด ▶
ปีนขึ้นไปยังตำแหน่ง z#
บล็อกคำสั่ง ปีนขึ้นไปยังตำแหน่ง z จะเคลื่อนโดรนไปยังตำแหน่งที่กำหนดบนแกน z
ปีนไปตำแหน่ง z [500] [มม. v] ▶
พารามิเตอร์ |
คำอธิบาย |
|---|---|
ตำแหน่ง z |
ค่าตำแหน่ง z (แสดงเป็นจำนวนเต็มหรือทศนิยม) ที่โดรนจะไต่ระดับขึ้นไป |
หน่วย |
หน่วยวัด: มม. (มิลลิเมตร) หรือ นิ้ว |
และอย่ารอช้า |
เลือกไอคอนลูกศร ( ▶ ) เพื่อขยายบล็อกให้แสดงข้อความว่า และไม่ต้องรอ เพื่อให้บล็อกถัดไปในลำดับทำงานทันที |
ตัวอย่าง
เมื่อเริ่มต้น
[Reach 500 mm after takeoff.]
ขึ้นบินไปความสูง [300] [มม. v] ▶
รอ [1] วินาที
ปีนไปตำแหน่ง z [500] [มม. v] ▶
รอ [1] วินาที
ลงจอด ▶
เคลื่อนไหว#
The move stack block moves the drone in four specific directions using the current move velocity.
เคลื่อนที่ [ไปข้างหน้า v]
พารามิเตอร์ |
คำอธิบาย |
|---|---|
ทิศทาง |
บังคับโดรนไปในทิศทางใดทิศทางหนึ่งต่อไปนี้:
|
ตัวอย่าง
เมื่อเริ่มต้น
[Move forward for 2 seconds.]
ขึ้นบินไปความสูง [500] [มม. v] ▶
เคลื่อนที่ [ไปข้างหน้า v]
รอ [2] วินาที
ลงจอด ▶
เคลื่อนที่ในมุม#
The move at angle stack block moves the drone at a specified angle using the current move velocity.
เคลื่อนที่ที่ (90) องศา
พารามิเตอร์ |
คำอธิบาย |
|---|---|
มุม |
มุมที่โดรนเคลื่อนที่ โดยแสดงเป็นจำนวนเต็มหรือทศนิยม มีค่าตั้งแต่ 0 ถึง 359 องศา |
ตัวอย่าง
เมื่อเริ่มต้น
[Move left for 2 seconds.]
ขึ้นบินไปความสูง [500] [มม. v] ▶
เคลื่อนที่ที่ [270] องศา
รอ [2] วินาที
ลงจอด ▶
ย้ายเพื่อ#
The move for stack block moves the drone in four specific directions for a specific distance using the current move velocity.
เคลื่อนที่ [ไปข้างหน้า v] เป็น (200) [มม. v] ▶
พารามิเตอร์ |
คำอธิบาย |
|---|---|
ทิศทาง |
บังคับโดรนไปในทิศทางใดทิศทางหนึ่งต่อไปนี้:
|
ระยะทาง |
ระยะทางที่โดรนจะเคลื่อนที่ (ระบุเป็นจำนวนเต็มหรือทศนิยม) |
หน่วย |
หน่วยวัด: มม. (มิลลิเมตร) หรือ นิ้ว |
และอย่ารอช้า |
เลือกไอคอนลูกศร ( ▶ ) เพื่อขยายบล็อกให้แสดงข้อความว่า และไม่ต้องรอ เพื่อให้บล็อกถัดไปในลำดับทำงานทันที |
ตัวอย่าง
เมื่อเริ่มต้น
[Move forward for 200 mm.]
ขึ้นบินไปความสูง [500] [มม. v] ▶
เคลื่อนที่ [ไปข้างหน้า v] เป็น [200] [มม. v] ▶
ลงจอด ▶
เคลื่อนที่ทำมุมสำหรับ#
The move at angle for stack block moves the drone at a specific angle for a specified distance using the current move velocity.
เคลื่อนที่ที่ (45) องศา เป็น (200) [มม. v] ▶
พารามิเตอร์ |
คำอธิบาย |
|---|---|
มุม |
มุมที่โดรนเคลื่อนที่ โดยแสดงเป็นจำนวนเต็มหรือทศนิยม มีค่าตั้งแต่ 0 ถึง 359 องศา |
ระยะทาง |
ระยะทางที่โดรนจะเคลื่อนที่ (ระบุเป็นจำนวนเต็มหรือทศนิยม) |
หน่วย |
หน่วยวัด: มม. (มิลลิเมตร) หรือ นิ้ว |
และอย่ารอช้า |
เลือกไอคอนลูกศร ( ▶ ) เพื่อขยายบล็อกให้แสดงข้อความว่า และไม่ต้องรอ เพื่อให้บล็อกถัดไปในลำดับทำงานทันที |
ตัวอย่าง
เมื่อเริ่มต้น
[Move diagonally for 500 mm.]
ขึ้นบินไปความสูง [300] [มม. v] ▶
เคลื่อนที่ที่ [45] องศา เป็น [500] [มม. v] ▶
ลงจอด ▶
ย้ายไปที่#
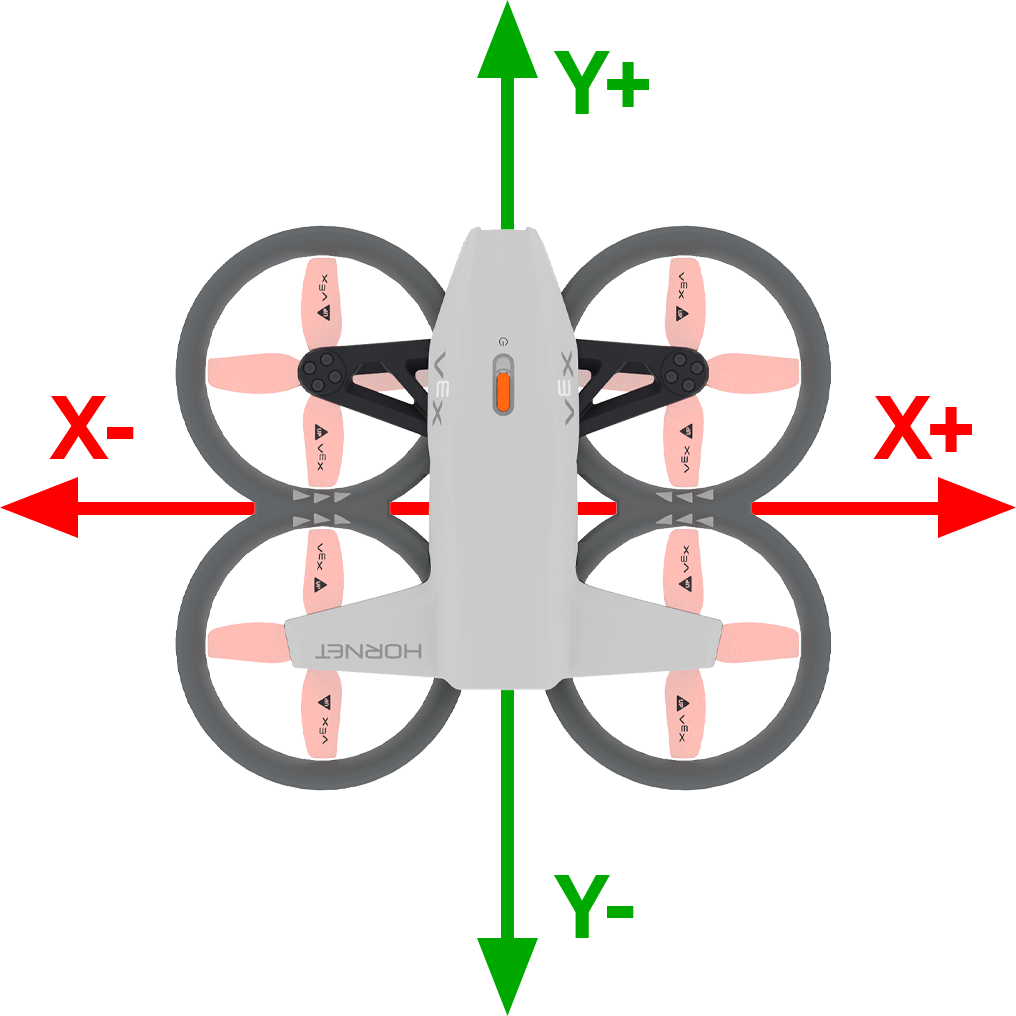
บล็อกคำสั่ง move to จะเคลื่อนย้ายโดรนไปยังตำแหน่งที่กำหนดในอากาศ โดยรักษาระดับทิศทางเดิมไว้
เคลื่อนที่ไปที่ x: [1000] y: [1000] z: [1000] [มม. v] ▶
พารามิเตอร์ |
คำอธิบาย |
|---|---|
x |
พิกัด x ที่โดรนจะเคลื่อนที่ไป |
y |
พิกัด y ที่โดรนจะเคลื่อนที่ไป |
z |
พิกัด z ที่โดรนจะไต่ระดับขึ้นไป |
หน่วย |
หน่วยวัด: มม. (มิลลิเมตร) หรือ นิ้ว |
ตัวอย่าง
เมื่อเริ่มต้น
[Move diagonally to (300, 300, 500).]
ขึ้นบินไปความสูง [300] [มม. v] ▶
รอ [2] วินาที
เคลื่อนที่ไปที่ x: [300] y: [300] z: [500] [มม. v] ▶
รอ [2] วินาที
ลงจอด ▶
เปลี่ยน#
บล็อกสแต็ก turn จะหมุนโดรนไปในทิศทางที่กำหนดโดยใช้ ความเร็วในการหมุน ปัจจุบัน
เลี้ยว [ขวา v]
พารามิเตอร์ |
คำอธิบาย |
|---|---|
ทิศทาง |
ทิศทางที่โดรนจะเลี้ยว: ขวา หรือ ซ้าย |
ตัวอย่าง
เมื่อเริ่มต้น
[Turn to the right for 2 seconds.]
ขึ้นบินไปความสูง [500] [มม. v] ▶
เลี้ยว [ขวา v]
รอ [2] วินาที
ลงจอด ▶
เลี้ยวเพื่อ#
บล็อก turn for จะหมุนโดรนไปในทิศทางที่กำหนดเป็นระยะทางที่กำหนดโดยสัมพันธ์กับทิศทางที่โดรนหันหน้าไปในปัจจุบันโดยใช้ ความเร็วในการหมุน ปัจจุบัน
เลี้ยว [ขวา v] เป็น (90) องศา ▶
พารามิเตอร์ |
คำอธิบาย |
|---|---|
ทิศทาง |
ทิศทางที่โดรนจะเลี้ยว: ขวา หรือ ซ้าย |
มุม |
มุมที่โดรนเคลื่อนที่ โดยแสดงเป็นจำนวนเต็มหรือทศนิยม มีค่าตั้งแต่ 0 ถึง 359 องศา |
และอย่ารอช้า |
เลือกไอคอนลูกศร ( ▶ ) เพื่อขยายบล็อกให้แสดงข้อความว่า และไม่ต้องรอ เพื่อให้บล็อกถัดไปในลำดับทำงานทันที |
ตัวอย่าง
เมื่อเริ่มต้น
[Turn around, then land.]
ขึ้นบินไปความสูง [500] [มม. v] ▶
เลี้ยว [ขวา v] เป็น [180] องศา ▶
ลงจอด ▶
หันไปที่หัวข้อ#
บล็อกสแต็ก turn to heading จะหมุนโดรนให้หันหน้าไปยังทิศทางที่กำหนดโดยใช้ ความเร็วในการหมุน ปัจจุบัน
เลี้ยวไปทิศทาง (270) องศา ▶
พารามิเตอร์ |
คำอธิบาย |
|---|---|
หัวข้อ |
ทิศทางที่โดรนจะหันไปนั้นอยู่ระหว่าง 0 ถึง 359 องศา |
และอย่ารอช้า |
เลือกไอคอนลูกศร ( ▶ ) เพื่อขยายบล็อกให้แสดงข้อความว่า และไม่ต้องรอ เพื่อให้บล็อกถัดไปในลำดับทำงานทันที |
ตัวอย่าง
เมื่อเริ่มต้น
[Turn to face each of the cardinal headings.]
ขึ้นบินไปความสูง [500] [มม. v] ▶
เลี้ยวไปทิศทาง (90) องศา ▶
รอ [1] วินาที
เลี้ยวไปทิศทาง (180) องศา ▶
รอ [1] วินาที
เลี้ยวไปทิศทาง (270) องศา ▶
รอ [1] วินาที
เลี้ยวไปทิศทาง (0) องศา ▶
รอ [1] วินาที
ลงจอด ▶
เคลื่อนที่ด้วยตัวควบคุม#
บล็อก ควบคุมการเคลื่อนที่ด้วยตัวควบคุม ช่วยให้คุณควบคุมโดรนโดยใช้ตัวควบคุมโดรน VEX AIR บล็อกนี้ต้องใช้ภายในลูปเพื่อควบคุมโดรนอย่างต่อเนื่อง หากลูปหยุดลงและไม่มีบล็อกอื่นสั่งให้โดรนเคลื่อนที่ โดรนจะเคลื่อนที่ต่อไปในทิศทางสุดท้ายที่มันเคลื่อนที่อยู่
เคลื่อนที่ด้วยคอนโทรลเลอร์
พารามิเตอร์ |
คำอธิบาย |
|---|---|
บล็อกนี้ไม่มีพารามิเตอร์ |
ตัวอย่าง
เมื่อเริ่มต้น
[Move with controller until button 7 is pressed.]
ขึ้นบินไปความสูง [500] [มม. v] ▶
ทำซ้ำจนกว่า <ปุ่มคอนโทรลเลอร์ [7 v] ถูกกด?>
เคลื่อนที่ด้วยคอนโทรลเลอร์
fine
ลงจอด ▶
การควบคุมการบิน#
ตั้งค่ามุมมองพวงมาลัย#
บล็อก set steering POV จะกำหนดมุมมองที่ใช้ในการบังคับโดรน
ตั้ง POV การบังคับเลี้ยวเป็น [มาตรฐาน v]
พารามิเตอร์ |
คำอธิบาย |
|---|---|
สไตล์ |
กำหนดมุมมองที่ใช้ในการควบคุมโดรน มาตรฐาน หมายถึงการเคลื่อนไหวจะขึ้นอยู่กับทิศทางที่โดรนหันหน้าไปในขณะนั้น ไร้หัว หมายถึงการเคลื่อนไหวจะขึ้นอยู่กับทิศทางของโดรนเมื่อเริ่มต้นโครงการ |
ตัวอย่าง
เมื่อเริ่มต้น
[Steer based on the drone's starting orienation until button 7 is pressed.]
ขึ้นบินไปความสูง [500] [มม. v] ▶
ตั้ง POV การบังคับเลี้ยวเป็น [ไม่มีหัว v]
ทำซ้ำจนกว่า <ปุ่มคอนโทรลเลอร์ [7 v] ถูกกด?>
เคลื่อนที่ด้วยคอนโทรลเลอร์
fine
ลงจอด ▶
การเคลื่อนไหวที่กำหนดไว้#
บล็อก set movement จะกำหนดรูปแบบการเคลื่อนไหวของโดรน
รูปแบบการเคลื่อนไหวนี้ใช้เมื่อบังคับโดรนด้วยรีโมทคอนโทรล
ตั้งการเคลื่อนที่เป็น [ละเอียด v]
พารามิเตอร์ |
คำอธิบาย |
|---|---|
สไตล์ |
ตั้งค่ารูปแบบการบังคับโดรน:
|
ตัวอย่าง
เมื่อเริ่มต้น
[Control the drone with the balanced movement style.]
ขึ้นบินไปความสูง [500] [มม. v] ▶
ตั้งการเคลื่อนที่เป็น [สมดุล v]
ทำซ้ำจนกว่า <ปุ่มคอนโทรลเลอร์ [7 v] ถูกกด?>
เคลื่อนที่ด้วยคอนโทรลเลอร์
fine
ลงจอด ▶
การตั้งค่า#
ตั้งความเร็วในการปีน#
บล็อก set climb velocity จะตั้งค่าความเร็วในการปีนเริ่มต้นเป็นเปอร์เซ็นต์ ซึ่งจะมีผลต่อบล็อกอื่นๆ ที่เกี่ยวข้องกับการปีนทั้งหมด ความเร็วในการปีนเริ่มต้นคือ 50%
ตั้งความเร็วปีนเป็น [100]%
พารามิเตอร์ |
คำอธิบาย |
|---|---|
ความเร็ว |
ความเร็วในการไต่ระดับของโดรน คิดเป็นเปอร์เซ็นต์ |
ตัวอย่าง
เมื่อเริ่มต้น
[Raise the drone quickly before landing.]
ขึ้นบินไปความสูง [300] [มม. v] ▶
รอ [1] วินาที
ตั้งความเร็วปีนเป็น [100]%
ปีน [ขึ้น v] เป็น (500) [มม. v] ▶
ลงจอด ▶
ตั้งค่าความเร็วในการเคลื่อนที่#
บล็อก set move velocity จะตั้งค่าความเร็วในการเคลื่อนที่เริ่มต้นเป็นเปอร์เซ็นต์ ซึ่งจะมีผลต่อบล็อกอื่นๆ ที่เกี่ยวข้องกับการเคลื่อนที่ ความเร็วในการเคลื่อนที่เริ่มต้นคือ 50%
ตั้งความเร็วเคลื่อนที่เป็น [100]%
พารามิเตอร์ |
คำอธิบาย |
|---|---|
ความเร็ว |
ความเร็วที่โดรนจะเคลื่อนที่คิดเป็นเปอร์เซ็นต์ |
ตัวอย่าง
เมื่อเริ่มต้น
[Move forward quickly, then reverse slowly.]
ขึ้นบินไปความสูง [500] [มม. v] ▶
ตั้งความเร็วเคลื่อนที่เป็น [100]%
เคลื่อนที่ [ไปข้างหน้า v] เป็น [500] [มม. v] ▶
รอ (1) วินาที
ตั้งความเร็วเคลื่อนที่เป็น [20]%
เคลื่อนที่ [ถอยหลัง v] เป็น [500] [มม. v] ▶
ลงจอด ▶
ตั้งความเร็วในการเลี้ยว#
บล็อก ตั้งค่าความเร็วในการเลี้ยว จะตั้งค่าความเร็วในการเลี้ยวเริ่มต้นเป็นเปอร์เซ็นต์ ซึ่งจะมีผลต่อบล็อกอื่นๆ ที่เกี่ยวข้องกับการเลี้ยว ความเร็วในการเลี้ยวเริ่มต้นคือ 50%
ตั้งความเร็วเลี้ยวเป็น [100]%
พารามิเตอร์ |
คำอธิบาย |
|---|---|
ความเร็ว |
ความเร็วในการเลี้ยวของโดรน คิดเป็นเปอร์เซ็นต์ |
ตัวอย่าง
เมื่อเริ่มต้น
[Turn clockwise quickly, then counterclockwise slowly.]
ขึ้นบินไปความสูง [500] [มม. v] ▶
ตั้งความเร็วเลี้ยวเป็น [100]%
เลี้ยว [ขวา v] เป็น [360] องศา ▶
รอ (1) วินาที
ตั้งความเร็วเลี้ยวเป็น [20]%
เลี้ยว [ซ้าย v] เป็น [360] องศา ▶
ลงจอด ▶
ตำแหน่ง#
ตำแหน่ง#
บล็อกรายงานตำแหน่งจะรายงานพิกัด x, y หรือ z ปัจจุบันของโดรนเป็นจำนวนเต็ม เมื่อเริ่มต้นโครงการ ตำแหน่งปัจจุบันของโดรนจะถูกตั้งค่าโดยอัตโนมัติเป็น (0, 0, 0)
ตำแหน่ง [x v] ใน [มม. v]
พารามิเตอร์ |
คำอธิบาย |
|---|---|
แกน |
ควรรายงานพิกัดของแกนใด:
|
หน่วย |
หน่วยวัด: มม. (มิลลิเมตร) หรือ นิ้ว |
ตัวอย่าง
เมื่อเริ่มต้น
[Fly to position (0, 300, 500).]
ขึ้นบินไปความสูง [500] [มม. v] ▶
รอ [1] วินาที
เคลื่อนที่ [ไปข้างหน้า v]
รอจนกว่า <(ตำแหน่ง [y v] ใน [มม. v]) [math_greater_than v] [300]>
ลอยตัว
รอ [1] วินาที
ลงจอด ▶
หาค่าความสูง z สูงสุด#
บล็อกรายงาน get max z height จะรายงานความสูงสูงสุดที่โดรนสามารถบินขึ้นไปได้
(get max z height in [mm v])
พารามิเตอร์ |
คำอธิบาย |
|---|---|
หน่วย |
หน่วยวัด: มม. (มิลลิเมตร) หรือ นิ้ว |
ตัวอย่าง
เมื่อเริ่มต้น :: hat events
[Display the new z height limit.]
พิมพ์ (get max z height in [mm v]) บนหน้าจอ ▶
ตั้งเคอร์เซอร์ไปแถวถัดไปบนหน้าจอ
ขึ้นบินไปความสูง [500] [มม. v] ▶
ตั้งความสูง z สูงสุดเป็น [1000] ใน [มม. v]
พิมพ์ (get max z height in [mm v]) บนหน้าจอ ▶
รอ [1] วินาที
ลงจอด ▶
ตั้งค่าความสูง z สูงสุด#
บล็อก set max z height จะกำหนดขีดจำกัดความสูงที่โดรนจะบินได้
ตั้งความสูง z สูงสุดเป็น [2500] ใน [มม. v]
พารามิเตอร์ |
คำอธิบาย |
|---|---|
ความสูง z สูงสุด |
ค่าสูงสุดของแกน Z (เป็นจำนวนเต็มหรือทศนิยม) ที่โดรนจะไม่บินเกิน ในช่วงตั้งแต่ 1,000 ถึง 5,000 มม. หรือ 40 ถึง 196 นิ้ว |
หน่วย |
หน่วยวัด: มม. (มิลลิเมตร) หรือ นิ้ว |
ตัวอย่าง
เมื่อเริ่มต้น
[Fly with controller under 1000 mm.]
ตั้งความสูง z สูงสุดเป็น [1000] ใน [มม. v]
ขึ้นบินไปความสูง (500) [มม. v] ▶
ทำซ้ำจนกว่า <ปุ่มคอนโทรลเลอร์ [7 v] ถูกกด?>
เคลื่อนที่ด้วยคอนโทรลเลอร์
fine
ลงจอด ▶
ตำแหน่งที่กำหนด#
บล็อก set position จะตั้งค่าพิกัด x, y หรือ z ปัจจุบันของโดรนให้เป็นค่าที่ระบุไว้
ตั้งตำแหน่ง [x v] เป็น [0] [มม. v]
พารามิเตอร์ |
คำอธิบาย |
|---|---|
แกน |
แกนพิกัดสำหรับกำหนดตำแหน่ง:
|
พิกัด |
ค่าตำแหน่งใหม่ที่จะตั้งค่า |
หน่วย |
หน่วยวัด: มม. (มิลลิเมตร) หรือ นิ้ว |
ตัวอย่าง
เมื่อเริ่มต้น
[Set a new z position, then fly to z position -300.]
ขึ้นบินไปความสูง [800] [มม. v] ▶
ตั้งตำแหน่ง [z v] เป็น [0] [มม. v]
รอ [1] วินาที
ปีน [ลง v]
รอจนกว่า <(ตำแหน่ง [z v] ใน [มม. v]) [math_less_than v] [-300]>
ลอยตัว
รอ [1] วินาที
ลงจอด ▶
ค่านิยม#
สถานะการบิน#
บล็อก Boolean สถานะการบิน จะรายงานว่าโดรนอยู่ในสถานะการบินที่ระบุหรือไม่
จริง — โดรนอยู่ในสถานะที่ระบุไว้
เท็จ — โดรนไม่ได้อยู่ในสถานะที่ระบุไว้
<สถานะการบินเป็น [motors off v]?>
พารามิเตอร์ |
คำอธิบาย |
|---|---|
สถานะ |
สถานะการบินที่ต้องตรวจสอบ:
|
ตัวอย่าง
เมื่อเริ่มต้น
[Report the flight status as the drone takes off.]
พิมพ์ [Preparing for flight!] บนหน้าจอ ◀ และตั้งเคอร์เซอร์ไปแถวถัดไป
ขึ้นบินไปความสูง [800] [มม. v] ◀ และไม่รอ
รอจนกว่า <flight state is [motor start v]>
พิมพ์ [Motors starting...] บนหน้าจอ ◀ และตั้งเคอร์เซอร์ไปแถวถัดไป
รอจนกว่า <flight state is [flight v]>
พิมพ์ [Take off!] บนหน้าจอ ▶
โหมดปลอดภัย#
บล็อก Boolean โหมดปลอดภัย จะรายงานว่าฟังก์ชันล็อคใบพัดเปิดใช้งานอยู่บนโดรนหรือไม่
จริง — ระบบล็อคใบพัดเปิดใช้งานอยู่
เท็จ — ระบบล็อคใบพัดไม่ได้เปิดใช้งาน
<โหมดปลอดภัย?>
พารามิเตอร์ |
คำอธิบาย |
|---|---|
บล็อกนี้ไม่มีพารามิเตอร์ |
ตัวอย่าง
เมื่อเริ่มต้น
[Change the sound by enabling the Propeller Lock.]
ทำตลอดไป
ถ้า <โหมดปลอดภัย?> แล้ว
เล่นเสียง [ผิดพลาด v]
มิฉะนั้น
เล่นเสียง [สำเร็จ v]
ปีนป่ายอย่างกระฉับกระเฉง#
บล็อก Boolean climb active จะรายงานว่าโดรนกำลังปีนขึ้นหรือไม่
จริง — ขณะนี้โดรนกำลังไต่ระดับขึ้น
เท็จ — โดรนไม่ได้กำลังบินขึ้น
<กำลังปีนอยู่?>
พารามิเตอร์ |
คำอธิบาย |
|---|---|
บล็อกนี้ไม่มีพารามิเตอร์ |
ตัวอย่าง
เมื่อเริ่มต้น
[After the drone starts to climb, play a sound and land.]
ขึ้นบินไปความสูง [500] [มม. v] ▶
ปีน [ขึ้น v]
รอ [1] วินาที
ถ้า <กำลังปีนอยู่?> แล้ว
เล่นเสียง [วนซ้ำ v] ▶
ลงจอด ▶
เคลื่อนไหวอย่างกระตือรือร้น#
บล็อก Boolean move active จะรายงานว่าโดรนกำลังใช้บล็อกการเคลื่อนที่อยู่หรือไม่
จริง — ขณะนี้โดรนกำลังใช้บล็อกควบคุมการเคลื่อนที่อยู่
เท็จ — ขณะนี้โดรนไม่ได้ใช้บล็อกควบคุมการเคลื่อนที่
<กำลังเคลื่อนที่?>
พารามิเตอร์ |
คำอธิบาย |
|---|---|
บล็อกนี้ไม่มีพารามิเตอร์ |
ตัวอย่าง
เมื่อเริ่มต้น
[After the drone starts to move, play a sound and land.]
ขึ้นบินไปความสูง [500] [มม. v] ▶
เคลื่อนที่ [ไปข้างหน้า v]
รอ [1] วินาที
ถ้า <กำลังเคลื่อนที่?> แล้ว
เล่นเสียง [วนซ้ำ v] ▶
ลงจอด ▶
เปิดใช้งาน#
บล็อก Boolean turn active จะรายงานว่าโดรนกำลังเลี้ยวอยู่หรือไม่
จริง — ขณะนี้โดรนกำลังหมุนตัวอยู่
เท็จ — โดรนไม่ได้เลี้ยว
<กำลังเลี้ยว?>
พารามิเตอร์ |
คำอธิบาย |
|---|---|
บล็อกนี้ไม่มีพารามิเตอร์ |
ตัวอย่าง
เมื่อเริ่มต้น
[After the drone starts to turn, play a sound and land.]
ขึ้นบินไปความสูง (500) [มม. v] ▶
เลี้ยว [ขวา v]
รอ [1] วินาที
ถ้า <กำลังเลี้ยว?> แล้ว
เล่นเสียง [ตรวจพบ v] ▶
ลงจอด ▶
ลอยอยู่#
บล็อก Boolean hovering จะรายงานว่าโดรนกำลังรักษาระดับ (ลอยตัว) อยู่หรือไม่
จริง — ขณะนี้โดรนกำลังรักษาระดับ (ลอยตัวอยู่กับที่)
ไม่จริง — ขณะนี้โดรนกำลังเปลี่ยนตำแหน่งอยู่
<กำลังลอยตัว?>
พารามิเตอร์ |
คำอธิบาย |
|---|---|
บล็อกนี้ไม่มีพารามิเตอร์ |
ตัวอย่าง
เมื่อเริ่มต้น
[Play a sound after the drone has finished taking off.]
ขึ้นบินไปความสูง [700] [มม. v] ▶
รอจนกว่า <กำลังลอยตัว?>
รอ [2] วินาที
เล่นเสียง [หยุดชั่วคราว v] ▶
ลงจอด ▶
กำลังขึ้นบิน#
บล็อก Boolean กำลังบินขึ้น จะรายงานว่าโดรนกำลังอยู่ในขั้นตอนการบินขึ้นหรือไม่
จริง — ขณะนี้โดรนกำลังอยู่ในขั้นตอนการบินขึ้น
ไม่จริง — โดรนไม่ได้กำลังจะบินขึ้น
<กำลังขึ้นบิน?>
พารามิเตอร์ |
คำอธิบาย |
|---|---|
บล็อกนี้ไม่มีพารามิเตอร์ |
ตัวอย่าง
เมื่อเริ่มต้น
[Play sounds while the drone is taking off.]
ขึ้นบินไปความสูง [700] [มม. v] ◀ และไม่รอ
รอ [1] วินาที
ในขณะที่ <กำลังขึ้นบิน?>
เล่นเสียง [ตรวจจับ v] ▶
ลงจอด#
บล็อก Boolean landing จะรายงานว่าโดรนกำลังอยู่ในระหว่างการลงจอดหรือไม่
จริง — ขณะนี้โดรนกำลังลงจอด
เท็จ — โดรนไม่ได้กำลังลงจอด
<กำลังลงจอด?>
พารามิเตอร์ |
คำอธิบาย |
|---|---|
บล็อกนี้ไม่มีพารามิเตอร์ |
ตัวอย่าง
เมื่อเริ่มต้น
[Play sounds while the drone is landing.]
ขึ้นบินไปความสูง (500) [มม. v] ▶
รอ [1] วินาที
ลงจอด ◀ และไม่รอ
รอ [1] วินาที
ในขณะที่ <กำลังลงจอด?>
เล่นเสียง [วนซ้ำ v] ▶
ลงจอด#
บล็อก Boolean landed จะรายงานว่าโดรนลงจอดแล้วหรือไม่
จริง — โดรนลงจอดแล้ว
ไม่จริง — โดรนยังไม่ได้ลงจอด
<ลงจอดแล้ว?>
พารามิเตอร์ |
คำอธิบาย |
|---|---|
บล็อกนี้ไม่มีพารามิเตอร์ |
ตัวอย่าง
เมื่อเริ่มต้น
[Celebrate a successful landing.]
ขึ้นบินไปความสูง (500) [มม. v] ▶
รอ (1) วินาที
ลงจอด ▶
ถ้า <landed> แล้ว
เล่นเสียง [สำเร็จ v] ▶