
Cử động#
Giới thiệu#
Máy bay không người lái VEX AIR có bốn cánh quạt, cho phép nó di chuyển theo bất kỳ hướng nào và xoay độc lập. Hệ thống điều khiển chuyển động cung cấp các phương pháp di chuyển, xoay hướng, điều chỉnh tốc độ và theo dõi vị trí.
Dưới đây là danh sách các khối có sẵn:
Thao tác — Di chuyển và xoay máy bay không người lái.
cất cánh — Nâng máy bay không người lái lên độ cao đã chỉ định.
hạ cánh — Hạ cánh máy bay không người lái.
di chuột — Giữ máy bay không người lái ở vị trí hiện tại.
leo — Di chuyển máy bay không người lái theo hướng thẳng đứng được chỉ định.
leo lên — Di chuyển máy bay không người lái theo hướng thẳng đứng được chỉ định trong một khoảng cách cụ thể.
leo lên vị trí z — Di chuyển máy bay không người lái đến vị trí được chỉ định trên trục z.
di chuyển — Di chuyển máy bay không người lái về phía trước, lùi lại, sang trái hoặc sang phải.
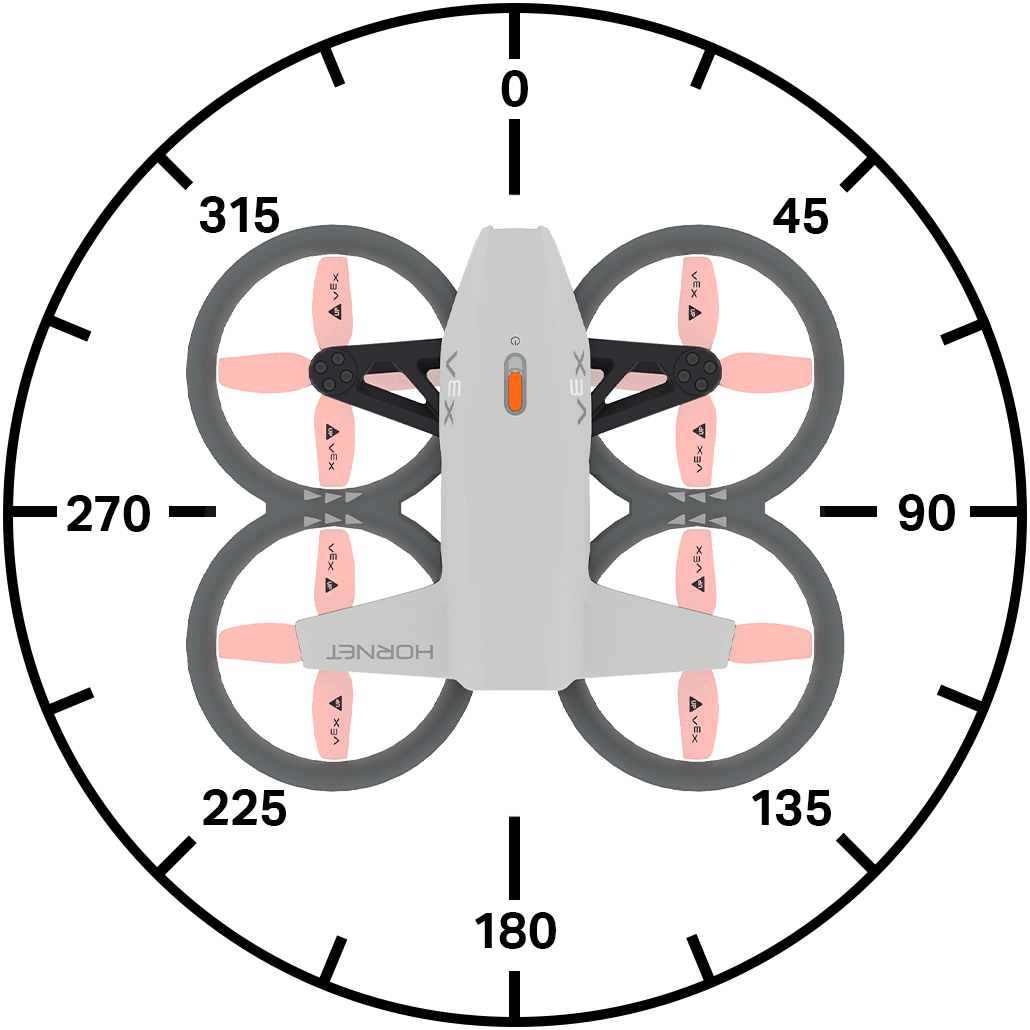
di chuyển theo góc — Di chuyển máy bay không người lái theo hướng được chỉ định bằng một góc.
di chuyển trong — Di chuyển máy bay không người lái theo một hướng cụ thể trong một khoảng cách nhất định.
di chuyển theo góc trong — Di chuyển máy bay không người lái theo một góc cụ thể trong một khoảng cách nhất định.
di chuyển đến — Di chuyển máy bay không người lái đến vị trí được chỉ định.
quay — Xoay máy bay không người lái sang trái hoặc phải.
quay một góc — Xoay máy bay không người lái một số độ nhất định.
quay về hướng — Xoay máy bay không người lái để hướng về một hướng cụ thể.
di chuyển bằng bộ điều khiển — Cho phép điều khiển máy bay không người lái bằng bộ điều khiển.
Điều khiển chuyến bay — Điều chỉnh các thiết lập chuyến bay.
đặt POV lái — Đặt POV để điều khiển máy bay không người lái.
thiết lập chuyển động — Thiết lập kiểu chuyển động của máy bay không người lái.
Cài đặt — Điều chỉnh tốc độ di chuyển và xoay.
đặt tốc độ leo — Đặt tốc độ leo mặc định.
đặt vận tốc di chuyển — Đặt vận tốc di chuyển mặc định.
đặt vận tốc quay — Đặt vận tốc quay mặc định.
Vị trí — Theo dõi và điều chỉnh vị trí của máy bay không người lái.
vị trí — Trả về tọa độ x, y hoặc z hiện tại của máy bay không người lái.
lấy độ cao z tối đa — Trả về độ cao tối đa mà máy bay không người lái có thể đạt được.
đặt độ cao z tối đa - Đặt giới hạn độ cao tối đa mà máy bay không người lái sẽ bay.
đặt vị trí — Đặt thủ công vị trí x, y hoặc z của máy bay không người lái.
Giá trị — Kiểm tra trạng thái di chuyển.
trạng thái bay — Trả về trạng thái hiện tại của máy bay không người lái.
chế độ an toàn — Trả về trạng thái khóa cánh quạt của máy bay không người lái.
climb active — Trả về trạng thái hiện tại của máy bay không người lái đang leo lên.
di chuyển đang hoạt động — Trả về trạng thái hiện tại của máy bay không người lái.
turn active — Trả về trạng thái hiện tại của máy bay không người lái đang quay.
đang bay lơ lửng — Trả về trạng thái hiện tại của máy bay không người lái có đang bay lơ lửng hay không.
cất cánh — Trả về trạng thái hiện tại của máy bay không người lái có đang cất cánh hay không.
hạ cánh — Trả về trạng thái hiện tại của máy bay không người lái đang hạ cánh.
đã hạ cánh — Trả về trạng thái máy bay không người lái đã hạ cánh hay chưa.
Hành động#
cởi#
Khối lệnh cất cánh khởi động cánh quạt và nâng máy bay không người lái lên không trung. Khối lệnh này phải được sử dụng trước khi thực hiện các chuyển động khác.
cất cánh đến [500] [mm v] ▶
Thông số |
Sự miêu tả |
|---|---|
leo lên |
Vị trí z (độ cao) mà máy bay không người lái sẽ bay lên. |
đơn vị |
Đơn vị đo: mm (milimét) hoặc inch. |
và đừng chờ đợi |
Chọn mũi tên ( ▶ ) để mở rộng khối lệnh thành và đừng chờ, nhờ đó khối lệnh tiếp theo trong ngăn xếp sẽ chạy ngay lập tức. |
Ví dụ
khi bắt đầu
[Fly for 1 second.]
cất cánh đến [500] [mm v] ▶
chờ [1] giây
hạ cánh ▶
đất#
Khối xếp tiếp đất sẽ hạ máy bay không người lái xuống mặt đất. Cánh quạt sẽ tiếp tục quay cho đến khi dự án kết thúc.
hạ cánh ▶
Thông số |
Sự miêu tả |
|---|---|
và đừng chờ đợi |
Chọn mũi tên ( ▶ ) để mở rộng khối lệnh thành và đừng chờ, nhờ đó khối lệnh tiếp theo trong ngăn xếp sẽ chạy ngay lập tức. |
Ví dụ
khi bắt đầu
[Land after 1 second.]
cất cánh đến (500) [mm v] ▶
chờ [1] giây
hạ cánh ▶
di chuột#
Khối hover ngăn không cho máy bay không người lái di chuyển theo bất kỳ hướng nào và giữ nguyên vị trí hiện tại trên không.
lơ lửng
Thông số |
Sự miêu tả |
|---|---|
Khối này không có tham số. |
Ví dụ
khi bắt đầu
[Hold current position for 3 seconds after moving forward.]
cất cánh đến (500) [mm v] ▶
di chuyển [tiến v]
chờ [1] giây
lơ lửng
chờ [3] giây
hạ cánh ▶
leo#
Khối lệnh leo trèo di chuyển máy bay không người lái theo hướng thẳng đứng đã được chỉ định.
leo lên [lên v]
Thông số |
Sự miêu tả |
|---|---|
phương hướng |
Hướng bay của máy bay không người lái: lên hoặc xuống. |
Ví dụ
khi bắt đầu
[Climb upwards for 2 seconds.]
cất cánh đến (500) [mm v] ▶
chờ [2] giây
leo lên [lên v]
chờ [2] giây
hạ cánh ▶
leo lên#
Khối lệnh leo lên di chuyển máy bay không người lái theo hướng thẳng đứng đã xác định với khoảng cách nhất định.
leo lên [lên v] trong (500) [mm v] ▶
Thông số |
Sự miêu tả |
|---|---|
phương hướng |
Hướng bay của máy bay không người lái: lên hoặc xuống. |
khoảng cách |
Khoảng cách mà máy bay không người lái sẽ bay. |
đơn vị |
Đơn vị đo: mm (milimét) hoặc inch. |
và đừng chờ đợi |
Chọn mũi tên ( ▶ ) để mở rộng khối lệnh thành và đừng chờ, nhờ đó khối lệnh tiếp theo trong ngăn xếp sẽ chạy ngay lập tức. |
Ví dụ
khi bắt đầu
[Lower drone before landing.]
cất cánh đến [700] [mm v] ▶
chờ [1] giây
leo lên [xuống v] trong [300] [mm v] ▶
chờ [1] giây
hạ cánh ▶
leo lên vị trí z#
Khối lệnh leo lên vị trí z di chuyển máy bay không người lái đến một vị trí được chỉ định trên trục z.
leo lên đến vị trí z [500] [mm v] ▶
Thông số |
Sự miêu tả |
|---|---|
vị trí z |
Vị trí z, dưới dạng số nguyên hoặc số thập phân, mà máy bay không người lái sẽ leo lên. |
đơn vị |
Đơn vị đo: mm (milimét) hoặc inch. |
và đừng chờ đợi |
Chọn mũi tên ( ▶ ) để mở rộng khối lệnh thành và đừng chờ, nhờ đó khối lệnh tiếp theo trong ngăn xếp sẽ chạy ngay lập tức. |
Ví dụ
khi bắt đầu
[Reach 500 mm after takeoff.]
cất cánh đến [300] [mm v] ▶
chờ [1] giây
leo lên đến vị trí z [500] [mm v] ▶
chờ [1] giây
hạ cánh ▶
di chuyển#
The move stack block moves the drone in four specific directions using the current move velocity.
di chuyển [tiến v]
Thông số |
Sự miêu tả |
|---|---|
phương hướng |
Di chuyển máy bay không người lái theo một trong các hướng sau:
|
Ví dụ
khi bắt đầu
[Move forward for 2 seconds.]
cất cánh đến [500] [mm v] ▶
di chuyển [tiến v]
chờ [2] giây
hạ cánh ▶
di chuyển theo góc#
The move at angle stack block moves the drone at a specified angle using the current move velocity.
di chuyển theo góc (90) độ
Thông số |
Sự miêu tả |
|---|---|
góc |
Góc quay của máy bay không người lái, được biểu thị bằng số nguyên hoặc số thập phân, nằm trong khoảng từ 0 đến 359 độ. |
Ví dụ
khi bắt đầu
[Move left for 2 seconds.]
cất cánh đến [500] [mm v] ▶
di chuyển theo góc [270] độ
chờ [2] giây
hạ cánh ▶
di chuyển cho#
The move for stack block moves the drone in four specific directions for a specific distance using the current move velocity.
di chuyển [tiến v] trong (200) [mm v] ▶
Thông số |
Sự miêu tả |
|---|---|
phương hướng |
Di chuyển máy bay không người lái theo một trong các hướng sau:
|
khoảng cách |
Khoảng cách mà máy bay không người lái sẽ di chuyển, được thể hiện dưới dạng số nguyên hoặc số thập phân. |
đơn vị |
Đơn vị đo: mm (milimét) hoặc inch. |
và đừng chờ đợi |
Chọn mũi tên ( ▶ ) để mở rộng khối lệnh thành và đừng chờ, nhờ đó khối lệnh tiếp theo trong ngăn xếp sẽ chạy ngay lập tức. |
Ví dụ
khi bắt đầu
[Move forward for 200 mm.]
cất cánh đến [500] [mm v] ▶
di chuyển [tiến v] trong [200] [mm v] ▶
hạ cánh ▶
di chuyển theo góc độ#
The move at angle for stack block moves the drone at a specific angle for a specified distance using the current move velocity.
di chuyển theo (45) độ trong (200) [mm v] ▶
Thông số |
Sự miêu tả |
|---|---|
góc |
Góc quay của máy bay không người lái, được biểu thị bằng số nguyên hoặc số thập phân, nằm trong khoảng từ 0 đến 359 độ. |
khoảng cách |
Khoảng cách mà máy bay không người lái sẽ di chuyển, được thể hiện dưới dạng số nguyên hoặc số thập phân. |
đơn vị |
Đơn vị đo: mm (milimét) hoặc inch. |
và đừng chờ đợi |
Chọn mũi tên ( ▶ ) để mở rộng khối lệnh thành và đừng chờ, nhờ đó khối lệnh tiếp theo trong ngăn xếp sẽ chạy ngay lập tức. |
Ví dụ
khi bắt đầu
[Move diagonally for 500 mm.]
cất cánh đến [300] [mm v] ▶
di chuyển theo [45] độ trong [500] [mm v] ▶
hạ cánh ▶
chuyển tới#
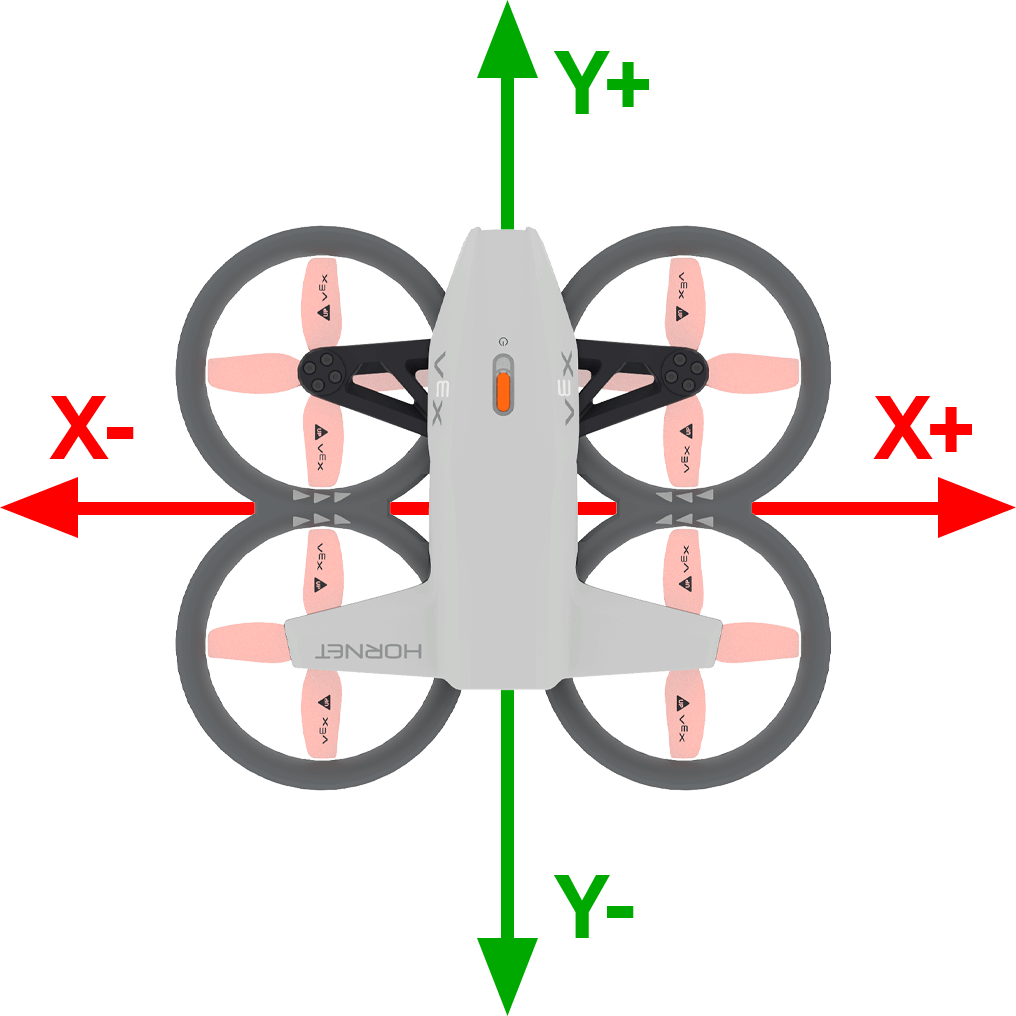
Khối lệnh di chuyển đến di chuyển máy bay không người lái đến vị trí được chỉ định trên không trong khi vẫn duy trì hướng bay ban đầu.
di chuyển đến x: [1000] y: [1000] z: [1000] [mm v] ▶
Thông số |
Sự miêu tả |
|---|---|
x |
Tọa độ x mà máy bay không người lái sẽ di chuyển đến. |
y |
Tọa độ y mà máy bay không người lái sẽ di chuyển đến. |
z |
Tọa độ z mà máy bay không người lái sẽ bay lên. |
đơn vị |
Đơn vị đo: mm (milimét) hoặc inch. |
Ví dụ
khi bắt đầu
[Move diagonally to (300, 300, 500).]
cất cánh đến [300] [mm v] ▶
chờ [2] giây
di chuyển đến x: [300] y: [300] z: [500] [mm v] ▶
chờ [2] giây
hạ cánh ▶
xoay#
The turn stack block turns the drone in a specific direction using the current turn velocity.
quay [phải v]
Thông số |
Sự miêu tả |
|---|---|
phương hướng |
Hướng quay của máy bay không người lái: phải hoặc trái. |
Ví dụ
khi bắt đầu
[Turn to the right for 2 seconds.]
cất cánh đến [500] [mm v] ▶
quay [phải v]
chờ [2] giây
hạ cánh ▶
rẽ sang#
Khối xếp chồng quay cho quay máy bay không người lái theo một hướng được chỉ định một khoảng cách nhất định so với hướng hiện tại của nó bằng cách sử dụng vận tốc quay.
quay [phải v] trong (90) độ ▶
Thông số |
Sự miêu tả |
|---|---|
phương hướng |
Hướng quay của máy bay không người lái: phải hoặc trái. |
góc |
Góc quay của máy bay không người lái, được biểu thị bằng số nguyên hoặc số thập phân, nằm trong khoảng từ 0 đến 359 độ. |
và đừng chờ đợi |
Chọn mũi tên ( ▶ ) để mở rộng khối lệnh thành và đừng chờ, nhờ đó khối lệnh tiếp theo trong ngăn xếp sẽ chạy ngay lập tức. |
Ví dụ
khi bắt đầu
[Turn around, then land.]
cất cánh đến [500] [mm v] ▶
quay [phải v] trong [180] độ ▶
hạ cánh ▶
quay đầu#
Khối xếp chồng quay về hướng xoay máy bay không người lái để hướng về một hướng cụ thể bằng cách sử dụng vận tốc quay.
quay đến hướng (270) độ ▶
Thông số |
Sự miêu tả |
|---|---|
tiêu đề |
Góc quay mà máy bay không người lái sẽ hướng tới nằm trong khoảng từ 0 đến 359 độ. |
và đừng chờ đợi |
Chọn mũi tên ( ▶ ) để mở rộng khối lệnh thành và đừng chờ, nhờ đó khối lệnh tiếp theo trong ngăn xếp sẽ chạy ngay lập tức. |
Ví dụ
khi bắt đầu
[Turn to face each of the cardinal headings.]
cất cánh đến [500] [mm v] ▶
quay đến hướng (90) độ ▶
chờ [1] giây
quay đến hướng (180) độ ▶
chờ [1] giây
quay đến hướng (270) độ ▶
chờ [1] giây
quay đến hướng (0) độ ▶
chờ [1] giây
hạ cánh ▶
di chuyển bằng bộ điều khiển#
Khối lệnh di chuyển bằng bộ điều khiển cho phép bạn điều khiển máy bay không người lái bằng Bộ điều khiển máy bay không người lái VEX AIR. Khối lệnh này phải được sử dụng bên trong một vòng lặp để điều khiển máy bay không người lái liên tục. Nếu vòng lặp dừng lại và không có khối lệnh nào khác ra lệnh cho máy bay không người lái di chuyển, máy bay không người lái sẽ tiếp tục di chuyển theo hướng cuối cùng mà nó đã di chuyển.
di chuyển bằng tay cầm
Thông số |
Sự miêu tả |
|---|---|
Khối này không có tham số. |
Ví dụ
khi bắt đầu
[Move with controller until button 7 is pressed.]
cất cánh đến [500] [mm v] ▶
lặp lại cho đến khi <nút [7 v] tay cầm được nhấn?>
di chuyển bằng tay cầm
fin
hạ cánh ▶
Điều khiển chuyến bay#
thiết lập góc nhìn lái#
Khối lệnh set steering POV thiết lập góc nhìn được sử dụng khi điều khiển máy bay không người lái.
đặt hướng điều khiển POV thành [tiêu chuẩn v]
Thông số |
Sự miêu tả |
|---|---|
phong cách |
Thiết lập góc nhìn được sử dụng để điều khiển máy bay không người lái. Tiêu chuẩn có nghĩa là các chuyển động dựa trên hướng mà máy bay không người lái hiện đang đối mặt. Không định hướng có nghĩa là các chuyển động dựa trên hướng của máy bay không người lái khi bắt đầu dự án. |
Ví dụ
khi bắt đầu
[Steer based on the drone's starting orienation until button 7 is pressed.]
cất cánh đến [500] [mm v] ▶
đặt hướng điều khiển POV thành [không đầu v]
lặp lại cho đến khi <nút [7 v] tay cầm được nhấn?>
di chuyển bằng tay cầm
fin
hạ cánh ▶
thiết lập chuyển động#
Khối lệnh set movement thiết lập kiểu di chuyển của máy bay không người lái.
Kiểu di chuyển này được sử dụng khi điều khiển máy bay không người lái.
đặt kiểu di chuyển thành [chính xác v]
Thông số |
Sự miêu tả |
|---|---|
phong cách |
Thiết lập kiểu điều khiển máy bay không người lái:
|
Ví dụ
khi bắt đầu
[Control the drone with the balanced movement style.]
cất cánh đến [500] [mm v] ▶
đặt kiểu di chuyển thành [cân bằng v]
lặp lại cho đến khi <nút [7 v] tay cầm được nhấn?>
di chuyển bằng tay cầm
fin
hạ cánh ▶
Cài đặt#
đặt tốc độ leo#
Khối lệnh set climb velocity thiết lập tốc độ leo mặc định dưới dạng phần trăm. Điều này sẽ ảnh hưởng đến bất kỳ khối lệnh nào tiếp theo liên quan đến việc leo trèo. Tốc độ leo mặc định là 50%.
đặt vận tốc leo lên thành [100]%
Thông số |
Sự miêu tả |
|---|---|
vận tốc |
Tốc độ leo lên của máy bay không người lái được thể hiện bằng phần trăm. |
Ví dụ
khi bắt đầu
[Raise the drone quickly before landing.]
cất cánh đến [300] [mm v] ▶
chờ [1] giây
đặt vận tốc leo lên thành [100]%
leo lên [lên v] trong (500) [mm v] ▶
hạ cánh ▶
đặt vận tốc di chuyển#
Khối lệnh set move velocity thiết lập vận tốc di chuyển mặc định dưới dạng phần trăm. Điều này sẽ ảnh hưởng đến bất kỳ khối lệnh nào tiếp theo liên quan đến việc di chuyển. Vận tốc di chuyển mặc định là 50%.
đặt vận tốc di chuyển thành [100]%
Thông số |
Sự miêu tả |
|---|---|
vận tốc |
Tốc độ di chuyển của máy bay không người lái được thể hiện dưới dạng phần trăm. |
Ví dụ
khi bắt đầu
[Move forward quickly, then reverse slowly.]
cất cánh đến [500] [mm v] ▶
đặt vận tốc di chuyển thành [100]%
di chuyển [tiến v] trong [500] [mm v] ▶
chờ (1) giây
đặt vận tốc di chuyển thành [20]%
di chuyển [lùi v] trong [500] [mm v] ▶
hạ cánh ▶
đặt tốc độ quay#
Khối lệnh set turn velocity thiết lập vận tốc quay mặc định dưới dạng phần trăm. Điều này sẽ ảnh hưởng đến bất kỳ khối lệnh nào tiếp theo liên quan đến việc quay. Vận tốc quay mặc định là 50%.
đặt vận tốc quay thành [100]%
Thông số |
Sự miêu tả |
|---|---|
vận tốc |
Tốc độ quay của máy bay không người lái được thể hiện bằng phần trăm. |
Ví dụ
khi bắt đầu
[Turn clockwise quickly, then counterclockwise slowly.]
cất cánh đến [500] [mm v] ▶
đặt vận tốc quay thành [100]%
quay [phải v] trong [360] độ ▶
chờ (1) giây
đặt vận tốc quay thành [20]%
quay [trái v] trong [360] độ ▶
hạ cánh ▶
Chức vụ#
chức vụ#
Khối báo cáo vị trí hiển thị tọa độ x, y hoặc z hiện tại của máy bay không người lái dưới dạng số nguyên. Khi bắt đầu một dự án, vị trí hiện tại của máy bay không người lái được tự động đặt thành (0, 0, 0).
vị trí [x v] tính bằng [mm v]
Thông số |
Sự miêu tả |
|---|---|
trục |
Cần báo cáo tọa độ của trục nào:
|
đơn vị |
Đơn vị đo: mm (milimét) hoặc inch. |
Ví dụ
khi bắt đầu
[Fly to position (0, 300, 500).]
cất cánh đến [500] [mm v] ▶
chờ [1] giây
di chuyển [tiến v]
chờ cho đến khi <(vị trí [y v] tính bằng [mm v]) [math_greater_than v] [300]>
lơ lửng
chờ [1] giây
hạ cánh ▶
đạt chiều cao z tối đa#
Khối báo cáo get max z height sẽ báo cáo độ cao tối đa mà máy bay không người lái có thể đạt được.
(get max z height in [mm v])
Thông số |
Sự miêu tả |
|---|---|
đơn vị |
Đơn vị đo: mm (milimét) hoặc inch. |
Ví dụ
khi bắt đầu :: hat events
[Display the new z height limit.]
in (get max z height in [mm v]) trên màn hình ▶
đặt con trỏ xuống hàng tiếp theo trên màn hình
cất cánh đến [500] [mm v] ▶
đặt chiều cao z tối đa thành [1000] tính bằng [mm v]
in (get max z height in [mm v]) trên màn hình ▶
chờ [1] giây
hạ cánh ▶
đặt chiều cao z tối đa#
Khối lệnh set max z height đặt giới hạn cho độ cao tối đa mà máy bay không người lái có thể bay.
đặt chiều cao z tối đa thành [2500] tính bằng [mm v]
Thông số |
Sự miêu tả |
|---|---|
chiều cao z tối đa |
Giá trị tối đa của trục z, dưới dạng số nguyên hoặc số thập phân, mà máy bay không người lái sẽ không bay vượt quá, trong phạm vi từ 1000 đến 5000 mm hoặc 40 đến 196 inch. |
đơn vị |
Đơn vị đo: mm (milimét) hoặc inch. |
Ví dụ
khi bắt đầu
[Fly with controller under 1000 mm.]
đặt chiều cao z tối đa thành [1000] tính bằng [mm v]
cất cánh đến (500) [mm v] ▶
lặp lại cho đến khi <nút [7 v] tay cầm được nhấn?>
di chuyển bằng tay cầm
fin
hạ cánh ▶
đặt vị trí#
Khối lệnh set position thiết lập tọa độ x, y hoặc z hiện tại của máy bay không người lái thành một giá trị được chỉ định.
đặt vị trí [x v] thành [0] [mm v]
Thông số |
Sự miêu tả |
|---|---|
trục |
Trục tọa độ dùng để xác định vị trí:
|
điều phối |
Giá trị vị trí mới cần thiết lập. |
đơn vị |
Đơn vị đo: mm (milimét) hoặc inch. |
Ví dụ
khi bắt đầu
[Set a new z position, then fly to z position -300.]
cất cánh đến [800] [mm v] ▶
đặt vị trí [z v] thành [0] [mm v]
chờ [1] giây
leo lên [xuống v]
chờ cho đến khi <(vị trí [z v] tính bằng [mm v]) [math_less_than v] [-300]>
lơ lửng
chờ [1] giây
hạ cánh ▶
Giá trị#
trạng thái bay#
Khối Boolean trạng thái bay cho biết máy bay không người lái có đang ở trạng thái bay được chỉ định hay không.
Đúng — Máy bay không người lái đang ở trạng thái được chỉ định.
Sai — Máy bay không người lái không ở trạng thái được chỉ định.
<trạng thái bay là [motors off v]?>
Thông số |
Sự miêu tả |
|---|---|
tình trạng |
Trạng thái bay cần kiểm tra:
|
Ví dụ
khi bắt đầu
[Report the flight status as the drone takes off.]
in [Preparing for flight!] trên màn hình ◀ và đặt con trỏ xuống hàng tiếp theo
cất cánh đến [800] [mm v] ◀ và không chờ
chờ cho đến khi <flight state is [motor start v]>
in [Motors starting...] trên màn hình ◀ và đặt con trỏ xuống hàng tiếp theo
chờ cho đến khi <flight state is [flight v]>
in [Take off!] trên màn hình ▶
chế độ an toàn#
Khối Boolean chế độ an toàn cho biết liệu chức năng Khóa cánh quạt có được kích hoạt trên máy bay không người lái hay không.
Đúng — Chức năng Khóa cánh quạt đã được kích hoạt.
Sai — Chức năng Khóa cánh quạt không được kích hoạt.
<chế độ an toàn?>
Thông số |
Sự miêu tả |
|---|---|
Khối này không có tham số. |
Ví dụ
khi bắt đầu
[Change the sound by enabling the Propeller Lock.]
mãi mãi
nếu <chế độ an toàn?> thì
phát âm thanh [lỗi v]
nếu không
phát âm thanh [thành công v]
leo trèo tích cực#
Khối Boolean climb active cho biết máy bay không người lái có đang leo lên hay không.
Đúng — Máy bay không người lái hiện đang bay lên.
Sai — Máy bay không người lái không đang bay lên.
<đang leo lên?>
Thông số |
Sự miêu tả |
|---|---|
Khối này không có tham số. |
Ví dụ
khi bắt đầu
[After the drone starts to climb, play a sound and land.]
cất cánh đến [500] [mm v] ▶
leo lên [lên v]
chờ [1] giây
nếu <đang leo lên?> thì
phát âm thanh [lặp lại v] ▶
hạ cánh ▶
di chuyển chủ động#
Khối Boolean move active cho biết liệu máy bay không người lái hiện có đang sử dụng khối di chuyển hay không.
Đúng — Máy bay không người lái hiện đang sử dụng khối lệnh di chuyển.
Sai — Máy bay không người lái hiện không sử dụng khối lệnh di chuyển.
<đang di chuyển?>
Thông số |
Sự miêu tả |
|---|---|
Khối này không có tham số. |
Ví dụ
khi bắt đầu
[After the drone starts to move, play a sound and land.]
cất cánh đến [500] [mm v] ▶
di chuyển [tiến v]
chờ [1] giây
nếu <đang di chuyển?> thì
phát âm thanh [lặp lại v] ▶
hạ cánh ▶
bật chế độ hoạt động#
Khối Boolean turn active cho biết máy bay không người lái có đang quay hay không.
Đúng — Máy bay không người lái hiện đang xoay.
Sai — Máy bay không người lái không quay.
<đang quay?>
Thông số |
Sự miêu tả |
|---|---|
Khối này không có tham số. |
Ví dụ
khi bắt đầu
[After the drone starts to turn, play a sound and land.]
cất cánh đến (500) [mm v] ▶
quay [phải v]
chờ [1] giây
nếu <đang quay?> thì
phát âm thanh [đã phát hiện v] ▶
hạ cánh ▶
lơ lửng#
Khối Boolean đang bay lơ lửng cho biết liệu máy bay không người lái có đang giữ nguyên vị trí (bay lơ lửng) hay không.
Đúng — Máy bay không người lái hiện đang giữ nguyên vị trí (bay lơ lửng).
Sai — Máy bay không người lái hiện đang thay đổi vị trí.
<đang lơ lửng?>
Thông số |
Sự miêu tả |
|---|---|
Khối này không có tham số. |
Ví dụ
khi bắt đầu
[Play a sound after the drone has finished taking off.]
cất cánh đến [700] [mm v] ▶
chờ cho đến khi <đang lơ lửng?>
chờ [2] giây
phát âm thanh [tạm dừng v] ▶
hạ cánh ▶
cất cánh#
Khối Boolean cất cánh cho biết liệu máy bay không người lái có đang trong quá trình cất cánh hay không.
Đúng — Máy bay không người lái hiện đang trong quá trình cất cánh.
Sai — Máy bay không người lái hiện không trong quá trình cất cánh.
<đang cất cánh?>
Thông số |
Sự miêu tả |
|---|---|
Khối này không có tham số. |
Ví dụ
khi bắt đầu
[Play sounds while the drone is taking off.]
cất cánh đến [700] [mm v] ◀ và không chờ
chờ [1] giây
trong khi <đang cất cánh?>
phát âm thanh [cảm nhận v] ▶
hạ cánh#
Khối Boolean đang hạ cánh cho biết máy bay không người lái có đang trong quá trình hạ cánh hay không.
Đúng — Máy bay không người lái hiện đang trong quá trình hạ cánh.
Sai — Máy bay không người lái không đang trong quá trình hạ cánh.
<đang hạ cánh?>
Thông số |
Sự miêu tả |
|---|---|
Khối này không có tham số. |
Ví dụ
khi bắt đầu
[Play sounds while the drone is landing.]
cất cánh đến (500) [mm v] ▶
chờ [1] giây
hạ cánh ◀ và không chờ
chờ [1] giây
trong khi <đang hạ cánh?>
phát âm thanh [lặp lại v] ▶
hạ cánh#
Khối Boolean landed cho biết máy bay không người lái đã hạ cánh hay chưa.
Đúng — Máy bay không người lái đã hạ cánh.
Sai — Máy bay không người lái chưa hạ cánh.
<đã hạ cánh?>
Thông số |
Sự miêu tả |
|---|---|
Khối này không có tham số. |
Ví dụ
khi bắt đầu
[Celebrate a successful landing.]
cất cánh đến (500) [mm v] ▶
chờ (1) giây
hạ cánh ▶
nếu <landed> thì
phát âm thanh [thành công v] ▶