
Pohyb#
Zavedení#
Dron VEX AIR je vybaven čtyřmi vrtulemi, které mu umožňují pohyb v libovolném směru a nezávislé otáčení. Funkce Motion umožňuje pohyb, otáčení, úpravu rychlosti a sledování polohy.
Níže je uveden seznam dostupných bloků:
Akce – Pohyb a otáčení dronu.
vzlétnout — Zvedne dron do zadané výšky.
land — Přistane s dronem.
hover — Udrží dron na jeho pozici.
climb — Pohybuje dronem v zadaném vertikálním směru.
climb for — Pohybuje dronem v zadaném vertikálním směru na určitou vzdálenost.
stoupání do pozice z — Přesune dron do zadané pozice na ose z.
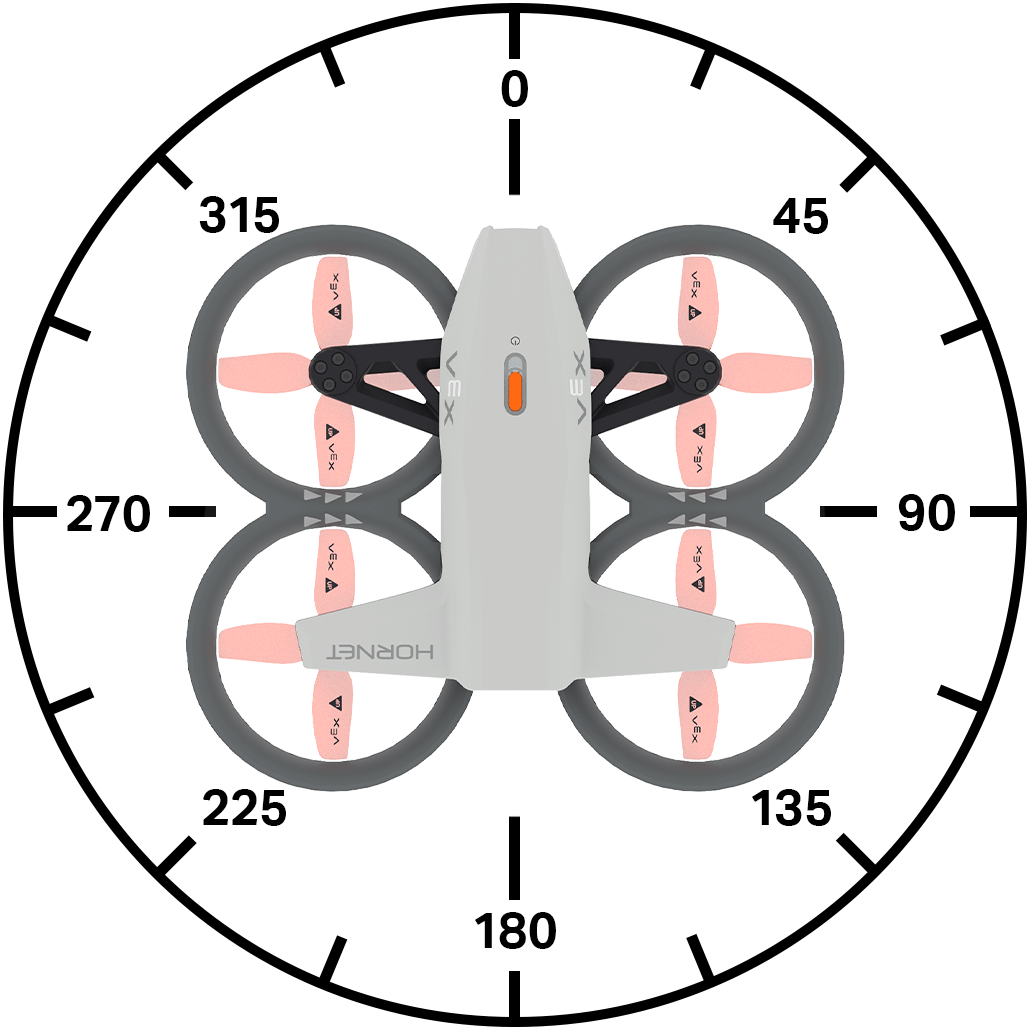
move — Pohybuje dronem vpřed, vzad, doleva nebo doprava.
pohyb pod úhlem — Pohybuje dronem v zadaném směru pod úhlem.
move for — Pohybuje dronem v určitém směru na nastavenou vzdálenost.
pohybovat se pod úhlem — Pohybuje dronem pod určitým úhlem po nastavenou vzdálenost.
přesunout do — Přesune dron na určenou pozici.
turn — Otočí dron doleva nebo doprava.
otoč pro — Otočí dron o zadaný počet stupňů.
otočit se k určitému směru — Otočí dron tak, aby směřoval k určitému směru.
pohyb pomocí ovladače — Umožňuje ovládat dron pomocí ovladače.
Řízení letu – Úprava nastavení letu.
nastavit úhel pohledu řízení — Nastaví úhel pohledu pro řízení dronu.
set movement — Nastaví styl pohybu dronu.
Nastavení – Upravte rychlost pohybu a otáčení.
set climb velocity — Nastaví výchozí rychlost stoupání.
set move velocity — Nastaví výchozí rychlost pohybu.
set turn velocity — Nastaví výchozí rychlost otáčení.
Poloha – Sledování a úprava polohy dronu.
pozice — Vrátí aktuální souřadnici x, y nebo z dronu.
get max z height — Vrátí maximální výšku, které může dron dosáhnout.
set max z height - Nastaví limit, jak vysoko dron poletí.
set position — Ručně nastaví polohu dronu v ose x, y nebo z.
Hodnoty – Zkontrolujte stav pohybu.
stavletu — Vrátí aktuální stav dronu.
bezpečný režim — Vrátí stav zablokování vrtule dronu.
stoupání aktivní — Vrátí, zda dron aktuálně stoupá.
move active — Vrátí, zda se dron aktuálně pohybuje.
turn active — Vrátí, zda se dron aktuálně otáčí.
hovering — Vrátí, zda se dron aktuálně vznáší.
vzlétá — Vrátí, zda dron aktuálně vzlétá.
přistání — Vrátí, zda dron aktuálně přistává.
landed — Vrátí, zda dron přistál.
Akce#
vzlétnout#
Vzletový blok spouští vrtule a zvedá dron do vzduchu. Tento blok musí být použit před provedením dalších pohybů.
vzlétnout na [500] [mm v] ▶
Parametry |
Popis |
|---|---|
vyšplhat se na |
Pozice Z (výška), do které dron stoupne. |
jednotky |
Jednotka měření: mm (milimetry) nebo palce. |
a nečekej |
Vyberte šipku (▶) pro rozbalení bloku s textem a nečekejte, takže další blok v zásobníku se spustí ihned. |
Příklad
při spuštění
[Fly for 1 second.]
vzlétnout na [500] [mm v] ▶
čekat [1] sekund
přistát ▶
přistát#
Blok land spouští dron k zemi. Vrtule budou běžet, dokud nebude projekt zastaven.
přistát ▶
Parametry |
Popis |
|---|---|
a nečekej |
Vyberte šipku (▶) pro rozbalení bloku s textem a nečekejte, takže další blok v zásobníku se spustí ihned. |
Příklad
při spuštění
[Land after 1 second.]
vzlétnout na (500) [mm v] ▶
čekat [1] sekund
přistát ▶
vznášet se#
Blok hover zastaví dron v pohybu v jakémkoli směru a udrží jeho aktuální polohu ve vzduchu.
vznášet se
Parametry |
Popis |
|---|---|
Tento blok nemá žádné parametry. |
Příklad
při spuštění
[Hold current position for 3 seconds after moving forward.]
vzlétnout na (500) [mm v] ▶
pohybovat [dopředu v]
čekat [1] sekund
vznášet se
čekat [3] sekund
přistát ▶
šplhat#
Blok climb pohybuje dronem ve specifickém vertikálním směru.
stoupat [nahoru v]
Parametry |
Popis |
|---|---|
směr |
Směr, kterým bude dron letět: nahoru nebo dolů. |
Příklad
při spuštění
[Climb upwards for 2 seconds.]
vzlétnout na (500) [mm v] ▶
čekat [2] sekund
stoupat [nahoru v]
čekat [2] sekund
přistát ▶
šplhat po#
Blok climb for pohybuje dronem ve specifickém vertikálním směru o určitou vzdálenost.
stoupat [nahoru v] na (500) [mm v] ▶
Parametry |
Popis |
|---|---|
směr |
Směr, kterým bude dron letět: nahoru nebo dolů. |
vzdálenost |
Vzdálenost, kterou dron uletí. |
jednotky |
Jednotka měření: mm (milimetry) nebo palce. |
a nečekej |
Vyberte šipku (▶) pro rozbalení bloku s textem a nečekejte, takže další blok v zásobníku se spustí ihned. |
Příklad
při spuštění
[Lower drone before landing.]
vzlétnout na [700] [mm v] ▶
čekat [1] sekund
stoupat [dolů v] na [300] [mm v] ▶
čekat [1] sekund
přistát ▶
stoupání do polohy Z#
Blok climb to z position přesune dron do určené pozice na ose z.
stoupat na výšku z [500] [mm v] ▶
Parametry |
Popis |
|---|---|
poloha Z |
Pozice z, jako celé číslo nebo desetinné číslo, do které bude dron stoupat. |
jednotky |
Jednotka měření: mm (milimetry) nebo palce. |
a nečekej |
Vyberte šipku (▶) pro rozbalení bloku s textem a nečekejte, takže další blok v zásobníku se spustí ihned. |
Příklad
při spuštění
[Reach 500 mm after takeoff.]
vzlétnout na [300] [mm v] ▶
čekat [1] sekund
stoupat na výšku z [500] [mm v] ▶
čekat [1] sekund
přistát ▶
pohyb#
Blok move pohybuje dronem ve čtyřech specifických směrech pomocí aktuální rychlosti move velocity.
pohybovat [dopředu v]
Parametry |
Popis |
|---|---|
směr |
Pohybujte dronem jedním z následujících směrů:
|
Příklad
při spuštění
[Move forward for 2 seconds.]
vzlétnout na [500] [mm v] ▶
pohybovat [dopředu v]
čekat [2] sekund
přistát ▶
pohybovat se pod úhlem#
Blok move at angle pohybuje dronem pod zadaným úhlem s využitím aktuální rychlosti move velocity.
pohybovat pod úhlem (90) stupňů
Parametry |
Popis |
|---|---|
úhel |
Úhel, v celém nebo desetinném čísle, pod kterým se dron pohybuje, v rozsahu od 0 do 359 stupňů. |
Příklady
při spuštění
[Move left for 2 seconds.]
vzlétnout na [500] [mm v] ▶
pohybovat pod úhlem [270] stupňů
čekat [2] sekund
přistát ▶
pohnout se za#
Blok move for pohybuje dronem ve čtyřech specifických směrech na specifickou vzdálenost s využitím aktuální rychlosti move velocity.
pohybovat [dopředu v] na (200) [mm v] ▶
Parametry |
Popis |
|---|---|
směr |
Pohybujte dronem jedním z následujících směrů:
|
vzdálenost |
Vzdálenost, vyjádřená celým nebo desetinným číslem, kterou dron urazí. |
jednotky |
Jednotka měření: mm (milimetry) nebo palce. |
a nečekej |
Vyberte šipku (▶) pro rozbalení bloku s textem a nečekejte, takže další blok v zásobníku se spustí ihned. |
Příklad
při spuštění
[Move forward for 200 mm.]
vzlétnout na [500] [mm v] ▶
pohybovat [dopředu v] na [200] [mm v] ▶
přistát ▶
pohybovat se pod úhlem pro#
Blok move at angle for pohybuje dronem pod určitým úhlem na zadanou vzdálenost s využitím aktuální rychlosti move velocity.
pohybovat pod úhlem (45) stupňů na (200) [mm v] ▶
Parametry |
Popis |
|---|---|
úhel |
Úhel, v celém nebo desetinném čísle, pod kterým se dron pohybuje, v rozsahu od 0 do 359 stupňů. |
vzdálenost |
Vzdálenost, vyjádřená celým nebo desetinným číslem, kterou dron urazí. |
jednotky |
Jednotka měření: mm (milimetry) nebo palce. |
a nečekej |
Vyberte šipku (▶) pro rozbalení bloku s textem a nečekejte, takže další blok v zásobníku se spustí ihned. |
Příklady
při spuštění
[Move diagonally for 500 mm.]
vzlétnout na [300] [mm v] ▶
pohybovat pod úhlem [45] stupňů na [500] [mm v] ▶
přistát ▶
přesunout se do#
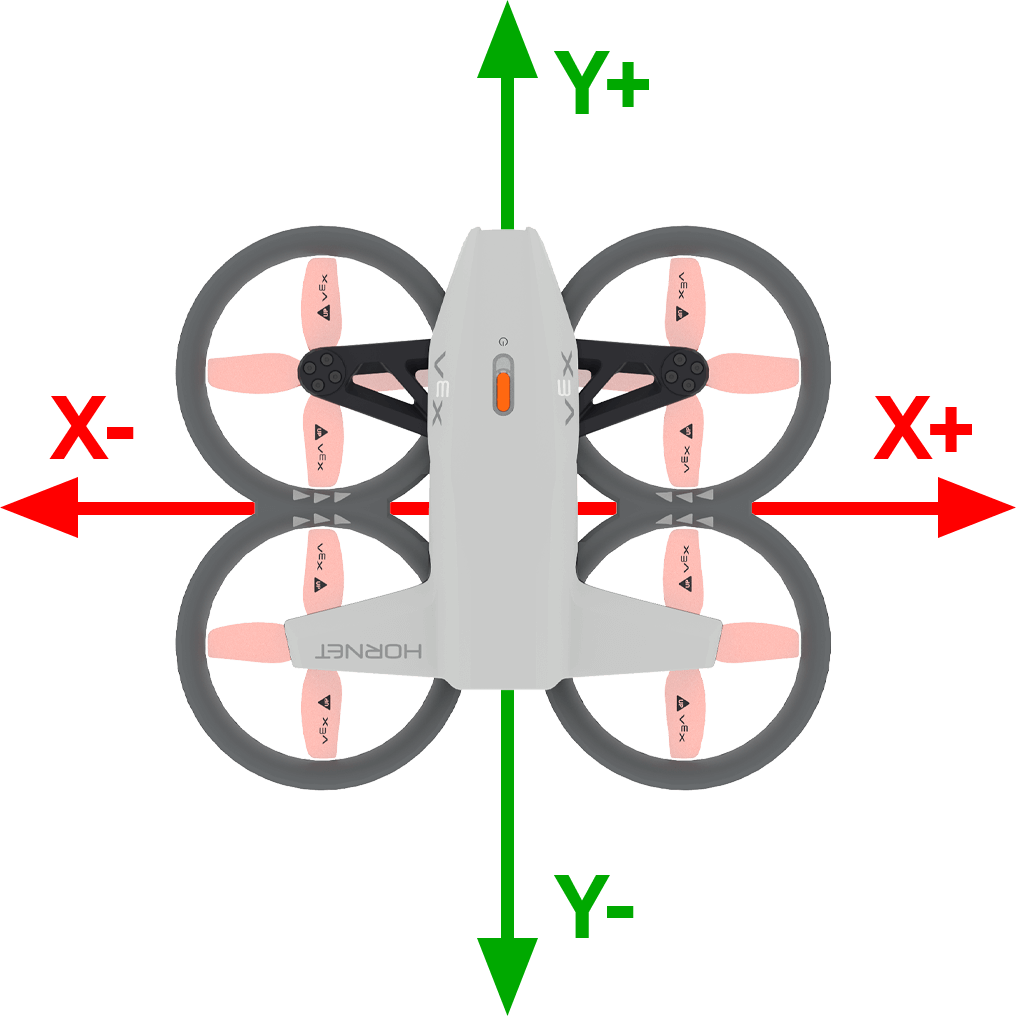
Blok move to přesune dron na určenou pozici ve vzduchu a zároveň si zachová stejný kurz.
přesunout na x: [1000] y: [1000] z: [1000] [mm v] ▶
Parametry |
Popis |
|---|---|
x |
Souřadnice x, na kterou se dron přesune. |
y |
Souřadnice y, na kterou se dron přesune. |
z |
Souřadnice z, na kterou bude dron stoupat. |
jednotky |
Jednotka měření: mm (milimetry) nebo palce. |
Příklady
při spuštění
[Move diagonally to (300, 300, 500).]
vzlétnout na [300] [mm v] ▶
čekat [2] sekund
přesunout na x: [300] y: [300] z: [500] [mm v] ▶
čekat [2] sekund
přistát ▶
otočit#
Blok turn otáčí dron určitým směrem pomocí aktuální rychlosti turn velocity.
otočit [vpravo v]
Parametry |
Popis |
|---|---|
směr |
Směr, kterým se dron otáčí: vpravo nebo vlevo. |
Příklad
při spuštění
[Turn to the right for 2 seconds.]
vzlétnout na [500] [mm v] ▶
otočit [vpravo v]
čekat [2] sekund
přistát ▶
otočit se pro#
Blok turn for otáčí dron v zadaném směru o nastavenou vzdálenost vzhledem k jeho aktuálnímu směru otáčení s využitím aktuální rychlosti turn velocity.
otočit [vpravo v] o (90) stupňů ▶
Parametry |
Popis |
|---|---|
směr |
Směr, kterým se dron otáčí: vpravo nebo vlevo. |
úhel |
Úhel, v celém nebo desetinném čísle, pod kterým se dron pohybuje, v rozsahu od 0 do 359 stupňů. |
a nečekej |
Vyberte šipku (▶) pro rozbalení bloku s textem a nečekejte, takže další blok v zásobníku se spustí ihned. |
Příklady
při spuštění
[Turn around, then land.]
vzlétnout na [500] [mm v] ▶
otočit [vpravo v] o [180] stupňů ▶
přistát ▶
otočit k nadpisu#
Blok turn to heading otočí dron tak, aby směřoval do určitého směru, a to pomocí aktuální hodnoty turn velocity.
otočit na kurz (270) stupňů ▶
Parametry |
Popis |
|---|---|
záhlaví |
Směr, kterým se dron otočí, od 0 do 359 stupňů. |
a nečekej |
Vyberte šipku (▶) pro rozbalení bloku s textem a nečekejte, takže další blok v zásobníku se spustí ihned. |
Příklady
při spuštění
[Turn to face each of the cardinal headings.]
vzlétnout na [500] [mm v] ▶
otočit na kurz (90) stupňů ▶
čekat [1] sekund
otočit na kurz (180) stupňů ▶
čekat [1] sekund
otočit na kurz (270) stupňů ▶
čekat [1] sekund
otočit na kurz (0) stupňů ▶
čekat [1] sekund
přistát ▶
pohybovat se ovladačem#
Blok move with controller umožňuje ovládat dron pomocí ovladače dronu VEX AIR. Tento blok musí být použit uvnitř smyčky pro nepřetržité ovládání dronu. Pokud se smyčka zastaví a neexistují žádné další bloky, které by dronu říkaly k pohybu, dron se bude pohybovat v posledním směru, kterým se pohyboval.
pohybovat s ovladačem
Parametry |
Popis |
|---|---|
Tento blok nemá žádné parametry. |
Příklad
při spuštění
[Move with controller until button 7 is pressed.]
vzlétnout na [500] [mm v] ▶
opakovat dokud <tlačítko ovladače [7 v] stisknuto?>
pohybovat s ovladačem
konec
přistát ▶
Řízení letu#
nastavení pohledu řízení#
Blok set steering POV nastavuje úhel pohledu, který se používá při řízení dronu.
nastavit řízení POV na [standardní v]
Parametry |
Popis |
|---|---|
styl |
Nastavuje úhel pohledu, který se používá k řízení dronu. standardní znamená, že pohyby jsou založeny na směru, kterým se dron aktuálně nachází. headless znamená, že pohyby jsou založeny na orientaci dronu na začátku projektu. |
Příklad
při spuštění
[Steer based on the drone's starting orienation until button 7 is pressed.]
vzlétnout na [500] [mm v] ▶
nastavit řízení POV na [bez hlavy v]
opakovat dokud <tlačítko ovladače [7 v] stisknuto?>
pohybovat s ovladačem
konec
přistát ▶
pohyb nastavení#
Blok set movement nastavuje styl pohybu dronu.
Tento styl pohybu se používá při létání dronu s ovladačem.
nastavit pohyb na [přesný v]
Parametry |
Popis |
|---|---|
styl |
Nastavuje styl řízení dronu:
|
Příklad
při spuštění
[Control the drone with the balanced movement style.]
vzlétnout na [500] [mm v] ▶
nastavit pohyb na [vyvážený v]
opakovat dokud <tlačítko ovladače [7 v] stisknuto?>
pohybovat s ovladačem
konec
přistát ▶
Nastavení#
nastavená rychlost stoupání#
Blok set climb velocity nastavuje výchozí rychlost stoupání v procentech. Toto ovlivní všechny následující bloky související se lezením. Výchozí rychlost stoupání je 50 %.
nastavit rychlost stoupání na [100]%
Parametry |
Popis |
|---|---|
rychlost |
Rychlost, s jakou bude dron stoupat, v procentech. |
Příklad
při spuštění
[Raise the drone quickly before landing.]
vzlétnout na [300] [mm v] ▶
čekat [1] sekund
nastavit rychlost stoupání na [100]%
stoupat [nahoru v] na (500) [mm v] ▶
přistát ▶
nastavit rychlost pohybu#
Blok set move velocity nastavuje výchozí rychlost pohybu v procentech. Toto ovlivní všechny následující bloky související s pohybem. Výchozí rychlost pohybu je 50 %.
nastavit rychlost pohybu na [100]%
Parametry |
Popis |
|---|---|
rychlost |
Rychlost, s jakou se dron bude pohybovat, v procentech. |
Příklad
při spuštění
[Move forward quickly, then reverse slowly.]
vzlétnout na [500] [mm v] ▶
nastavit rychlost pohybu na [100]%
pohybovat [dopředu v] na [500] [mm v] ▶
čekat (1) sekund
nastavit rychlost pohybu na [20]%
pohybovat [zpět v] na [500] [mm v] ▶
přistát ▶
nastavená rychlost otáčení#
Blok set turn velocity nastavuje výchozí rychlost otáčení v procentech. Toto ovlivní všechny následující bloky související s otáčením. Výchozí rychlost otáčení je 50 %.
nastavit rychlost otáčení na [100]%
Parametry |
Popis |
|---|---|
rychlost |
Rychlost, s jakou se dron bude otáčet, v procentech. |
Příklad
při spuštění
[Turn clockwise quickly, then counterclockwise slowly.]
vzlétnout na [500] [mm v] ▶
nastavit rychlost otáčení na [100]%
otočit [vpravo v] o [360] stupňů ▶
čekat (1) sekund
nastavit rychlost otáčení na [20]%
otočit [vlevo v] o [360] stupňů ▶
přistát ▶
Pozice#
pozice#
Blok position hlásí aktuální souřadnici dronu x, y nebo z jako celé číslo. Na začátku projektu se aktuální pozice dronu automaticky nastaví na (0, 0, 0).
poloha [x v] v [mm v]
Parametry |
Popis |
|---|---|
osa |
Která osa má být hlášena jako souřadnice:
|
jednotky |
Jednotka měření: mm (milimetry) nebo palce. |
Příklad
při spuštění
[Fly to position (0, 300, 500).]
vzlétnout na [500] [mm v] ▶
čekat [1] sekund
pohybovat [dopředu v]
čekat dokud <(poloha [y v] v [mm v]) [math_greater_than v] [300]>
vznášet se
čekat [1] sekund
přistát ▶
získat maximální výšku Z#
Blok reportéru get max z height hlásí maximální výšku, které může dron dosáhnout.
(get max z height in [mm v])
Parametry |
Popis |
|---|---|
jednotky |
Jednotka měření: mm (milimetry) nebo palce. |
Příklad
při spuštění :: hat events
[Display the new z height limit.]
tisk (get max z height in [mm v]) na obrazovce ▶
přesunout kurzor na další řádek na obrazovce
vzlétnout na [500] [mm v] ▶
nastavit max. výšku z na [1000] v [mm v]
tisk (get max z height in [mm v]) na obrazovce ▶
čekat [1] sekund
přistát ▶
nastavit maximální výšku Z#
Blok set max z height nastavuje limit, jak vysoko dron poletí.
nastavit max. výšku z na [2500] v [mm v]
Parametry |
Popis |
|---|---|
maximální výška Z |
Maximální hodnota osy z, jako celé číslo nebo desetinné číslo, nad kterou dron nepřeletí, v rozsahu od 1000 do 5000 mm nebo od 40 do 196 palců. |
jednotky |
Jednotka měření: mm (milimetry) nebo palce. |
Příklad
při spuštění
[Fly with controller under 1000 mm.]
nastavit max. výšku z na [1000] v [mm v]
vzlétnout na (500) [mm v] ▶
opakovat dokud <tlačítko ovladače [7 v] stisknuto?>
pohybovat s ovladačem
konec
přistát ▶
nastavená poloha#
Zásobníkový blok set position nastaví aktuální souřadnici x, y nebo z dronu na zadanou hodnotu.
nastavit polohu [x v] na [0] [mm v]
Parametry |
Popis |
|---|---|
osa |
Souřadnicová osa pro nastavení polohy:
|
koordinovat |
Nová hodnota pozice, která se má nastavit. |
jednotky |
Jednotka měření: mm (milimetry) nebo palce. |
Příklad
při spuštění
[Set a new z position, then fly to z position -300.]
vzlétnout na [800] [mm v] ▶
nastavit polohu [z v] na [0] [mm v]
čekat [1] sekund
stoupat [dolů v]
čekat dokud <(poloha [z v] v [mm v]) [math_less_than v] [-300]>
vznášet se
čekat [1] sekund
přistát ▶
Hodnoty#
stav letu#
Logický blok flight state informuje o tom, zda se dron nachází v zadaném letovém stavu, či nikoli.
True – Dron je v zadaném stavu.
Nepravda — Dron není v zadaném stavu.
<stav letu je [motors off v]?>
Parametry |
Popis |
|---|---|
stát |
Stav letu, který je třeba zkontrolovat:
|
Příklad
při spuštění
[Report the flight status as the drone takes off.]
tisk [Preparing for flight!] na obrazovce ◀ a přesunout kurzor na další řádek
vzlétnout na [800] [mm v] ◀ a nečekat
čekat dokud <flight state is [motor start v]>
tisk [Motors starting...] na obrazovce ◀ a přesunout kurzor na další řádek
čekat dokud <flight state is [flight v]>
tisk [Take off!] na obrazovce ▶
nouzový režim#
Logický blok safe mode hlásí, zda je na dronu povoleno uzamčení vrtule.
True – Zablokování vrtule je povoleno.
Nepravda — Zablokování vrtule není povoleno.
<bezpečný režim?>
Parametry |
Popis |
|---|---|
Tento blok nemá žádné parametry. |
Příklad
při spuštění
[Change the sound by enabling the Propeller Lock.]
navždy
pokud <bezpečný režim?> pak
přehrát zvuk [chyba v]
jinak
přehrát zvuk [úspěch v]
aktivní lezení#
Logický blok climb active hlásí, zda dron stoupá.
Pravda — Dron právě stoupá.
Nepravda — Dron nestoupá.
<stoupání aktivní?>
Parametry |
Popis |
|---|---|
Tento blok nemá žádné parametry. |
Příklad
při spuštění
[After the drone starts to climb, play a sound and land.]
vzlétnout na [500] [mm v] ▶
stoupat [nahoru v]
čekat [1] sekund
pokud <stoupání aktivní?> pak
přehrát zvuk [smyčka v] ▶
přistát ▶
aktivní pohyb#
Logický blok move active informuje o tom, zda dron aktuálně používá blok pohybu.
True — Dron aktuálně používá blok pohybu.
Nepravda — Dron aktuálně nepoužívá blok pohybu.
<pohyb aktivní?>
Parametry |
Popis |
|---|---|
Tento blok nemá žádné parametry. |
Příklad
při spuštění
[After the drone starts to move, play a sound and land.]
vzlétnout na [500] [mm v] ▶
pohybovat [dopředu v]
čekat [1] sekund
pokud <pohyb aktivní?> pak
přehrát zvuk [smyčka v] ▶
přistát ▶
aktivovat#
Logický blok turn active hlásí, zda se dron otáčí.
Pravda — Dron se právě otáčí.
Nepravda — Dron se neotáčí.
<otáčení aktivní?>
Parametry |
Popis |
|---|---|
Tento blok nemá žádné parametry. |
Příklad
při spuštění
[After the drone starts to turn, play a sound and land.]
vzlétnout na (500) [mm v] ▶
otočit [vpravo v]
čekat [1] sekund
pokud <otáčení aktivní?> pak
přehrát zvuk [detekováno v] ▶
přistát ▶
vznášející se#
Logický blok hovering hlásí, zda dron udržuje svou pozici (vznáší se).
Pravda – Dron si aktuálně udržuje svou pozici (vznáší se).
Nepravda — Dron aktuálně mění svou polohu.
<vznáší se?>
Parametry |
Popis |
|---|---|
Tento blok nemá žádné parametry. |
Příklad
při spuštění
[Play a sound after the drone has finished taking off.]
vzlétnout na [700] [mm v] ▶
čekat dokud <vznáší se?>
čekat [2] sekund
přehrát zvuk [pauza v] ▶
přistát ▶
vzlétnutí#
Logický blok vzlétá informuje o tom, zda dron právě vzlétá.
Pravda – Dron se právě vzlétá.
Nepravda — Dron se nevzlétá.
<vzlétá?>
Parametry |
Popis |
|---|---|
Tento blok nemá žádné parametry. |
Příklad
při spuštění
[Play sounds while the drone is taking off.]
vzlétnout na [700] [mm v] ◀ a nečekat
čekat [1] sekund
dokud <vzlétá?>
přehrát zvuk [snímání v] ▶
přistání#
Logický blok landing informuje o tom, zda dron právě přistává.
Pravda – Dron právě přistává.
Nepravda — Dron se nepřistává.
<přistává?>
Parametry |
Popis |
|---|---|
Tento blok nemá žádné parametry. |
Příklad
při spuštění
[Play sounds while the drone is landing.]
vzlétnout na (500) [mm v] ▶
čekat [1] sekund
přistát ◀ a nečekat
čekat [1] sekund
dokud <přistává?>
přehrát zvuk [smyčka v] ▶
přistál#
Logický blok landed hlásí, zda dron přistál.
Pravda — Dron přistál.
Nepravda — Dron nepřistál.
<přistál?>
Parametry |
Popis |
|---|---|
Tento blok nemá žádné parametry. |
Příklad
při spuštění
[Celebrate a successful landing.]
vzlétnout na (500) [mm v] ▶
čekat (1) sekund
přistát ▶
pokud <landed> pak
přehrát zvuk [úspěch v] ▶