
Движение#
Введение#
Дрон VEX AIR оснащен четырьмя пропеллерами, что позволяет ему двигаться в любом направлении и вращаться независимо друг от друга. Система управления движением обеспечивает возможности перемещения, поворотов, регулировки скорости и отслеживания положения.
Ниже приведён список доступных блоков:
Действия — Перемещайте и поворачивайте дрон.
взлет — Поднимает дрон на заданную высоту.
посадка — Посадка дрона.
hover — Удерживает дрон в заданном положении.
подъем — Перемещает дрон в заданном вертикальном направлении.
подъем на — Перемещает дрон в заданном вертикальном направлении на определенное расстояние.
подъем в положение по оси Z — Перемещает дрон в заданное положение по оси Z.
move — Перемещает дрон вперед, назад, влево или вправо.
перемещение под углом — Перемещает дрон в заданном направлении под углом.
переместить на — Перемещает дрон в определенном направлении на заданное расстояние.
перемещать под углом на — Перемещает дрон под определенным углом на заданное расстояние.
переместить в — Перемещает дрон в указанную позицию.
поворот — Поворачивает дрон влево или вправо.
поворот на — Поворачивает дрон на заданное количество градусов.
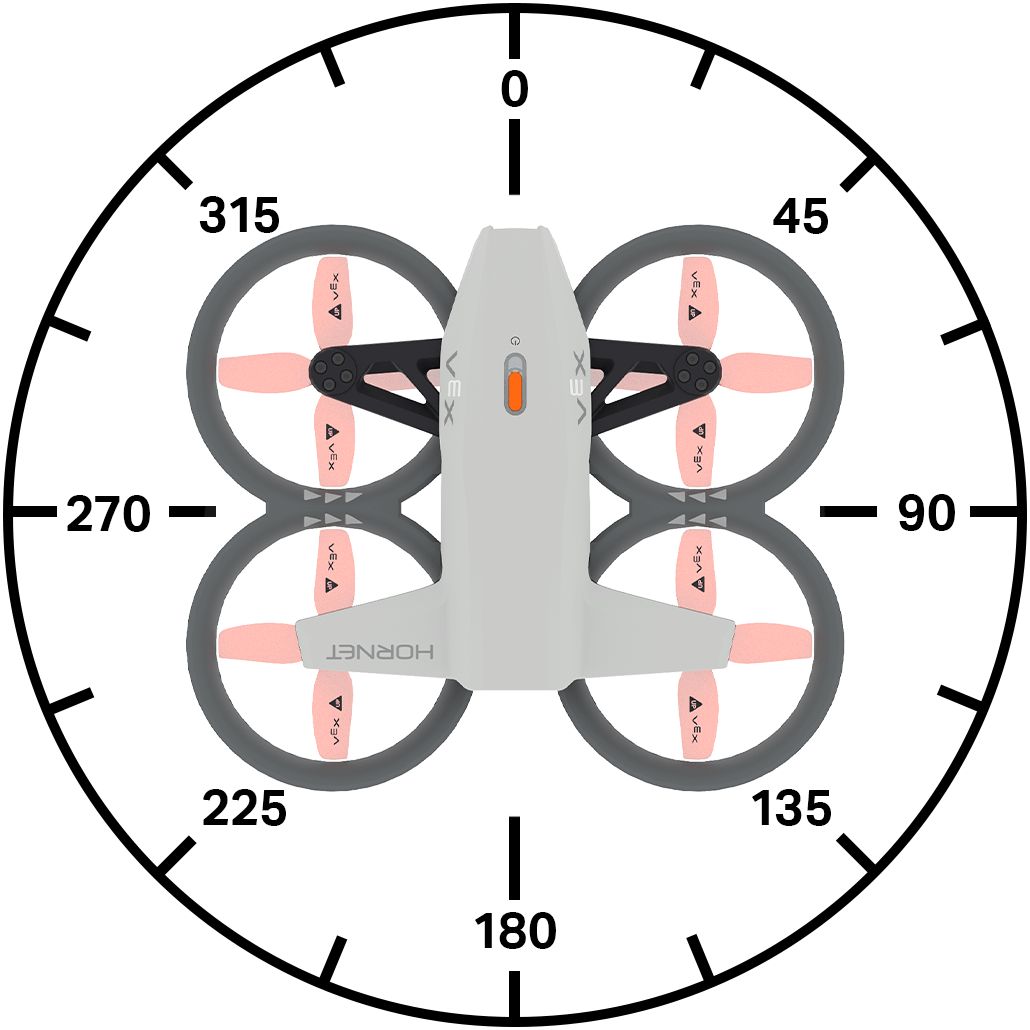
повернуться к заголовку — Поворачивает дрон, чтобы тот смотрел в заданном направлении.
управление с помощью контроллера — Позволяет управлять дроном с помощью контроллера.
Управление полетом — Настройка параметров полета.
установить точку обзора для управления дроном — Устанавливает точку обзора для управления дроном.
set movement — Задает стиль движения дрона.
Настройки — Регулировка скорости движения и поворота.
установить скорость набора высоты — Устанавливает скорость набора высоты по умолчанию.
установить скорость движения — Устанавливает скорость движения по умолчанию.
установить скорость поворота — Устанавливает скорость поворота по умолчанию.
Определение местоположения — отслеживание и корректировка положения дрона.
позиция — Возвращает текущую координату дрона по осям x, y или z.
получить максимальную высоту по оси Z — Возвращает максимальную высоту, которую может достичь дрон.
установить максимальную высоту по оси Z - Устанавливает ограничение на высоту полета дрона.
установить позицию — Вручную устанавливает положение дрона по осям x, y или z.
Значения — Проверьте статус движения.
состояние полета — Возвращает текущее состояние дрона.
безопасный режим — Возвращает состояние блокировки пропеллеров дрона.
climb active — Возвращает значение, указывающее, находится ли дрон в данный момент в режиме набора высоты.
движение активно — Возвращает значение, указывающее, находится ли дрон в данный момент в движении.
turn active — Возвращает значение, указывающее, находится ли дрон в данный момент в режиме поворота.
зависание — Возвращает значение, указывающее, находится ли дрон в данный момент в режиме зависания.
взлет — Возвращает значение, указывающее, находится ли дрон в данный момент в состоянии взлета.
посадка — Возвращает значение, указывающее, находится ли дрон в данный момент на посадке.
приземлился — Возвращает, приземлился ли дрон.
Действия#
снимать#
Блок взлёта запускает пропеллеры и поднимает дрон в воздух. Этот блок необходимо использовать перед выполнением других движений.
взлететь на [500] [мм v] ▶
Параметры |
Описание |
|---|---|
подняться к |
Положение по оси Z (высота), на которую поднимется дрон. |
единицы |
Единица измерения: мм (миллиметры) или дюймы. |
и не ждите |
Выберите стрелку ( ▶ ), чтобы развернуть блок, например, и не ждите, чтобы следующий блок в стеке выполнился немедленно. |
Пример
при запуске
[Fly for 1 second.]
взлететь на [500] [мм v] ▶
ждать [1] секунд
приземлиться ▶
земля#
Блок наземной установки опускает дрон на землю. Пропеллеры будут продолжать вращаться до тех пор, пока проект не будет остановлен.
приземлиться ▶
Параметры |
Описание |
|---|---|
и не ждите |
Выберите стрелку ( ▶ ), чтобы развернуть блок, например, и не ждите, чтобы следующий блок в стеке выполнился немедленно. |
Пример
при запуске
[Land after 1 second.]
взлететь на (500) [мм v] ▶
ждать [1] секунд
приземлиться ▶
зависание#
Блок зависания предотвращает движение дрона в любом направлении и удерживает его текущее положение в воздухе.
зависнуть
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Пример
при запуске
[Hold current position for 3 seconds after moving forward.]
взлететь на (500) [мм v] ▶
движение [вперёд v]
ждать [1] секунд
зависнуть
ждать [3] секунд
приземлиться ▶
взбираться#
Блок climb перемещает дрон в заданном вертикальном направлении.
набор высоты [вверх v]
Параметры |
Описание |
|---|---|
направление |
Направление полета дрона: вверх или вниз. |
Пример
при запуске
[Climb upwards for 2 seconds.]
взлететь на (500) [мм v] ▶
ждать [2] секунд
набор высоты [вверх v]
ждать [2] секунд
приземлиться ▶
подняться для#
Блок climb for stack перемещает дрон в заданном вертикальном направлении на определенное расстояние.
набор высоты [вверх v] на (500) [мм v] ▶
Параметры |
Описание |
|---|---|
направление |
Направление полета дрона: вверх или вниз. |
расстояние |
Расстояние, на которое пролетит дрон. |
единицы |
Единица измерения: мм (миллиметры) или дюймы. |
и не ждите |
Выберите стрелку ( ▶ ), чтобы развернуть блок, например, и не ждите, чтобы следующий блок в стеке выполнился немедленно. |
Пример
при запуске
[Lower drone before landing.]
взлететь на [700] [мм v] ▶
ждать [1] секунд
набор высоты [вниз v] на [300] [мм v] ▶
ждать [1] секунд
приземлиться ▶
подняться в положение Z#
Блок подъема в положение по оси Z перемещает дрон в заданное положение по оси Z.
набрать высоту z [500] [мм v] ▶
Параметры |
Описание |
|---|---|
положение по оси Z |
Z-координата, выраженная целым числом или десятичной дробью, до которой дрон будет подниматься. |
единицы |
Единица измерения: мм (миллиметры) или дюймы. |
и не ждите |
Выберите стрелку ( ▶ ), чтобы развернуть блок, например, и не ждите, чтобы следующий блок в стеке выполнился немедленно. |
Пример
при запуске
[Reach 500 mm after takeoff.]
взлететь на [300] [мм v] ▶
ждать [1] секунд
набрать высоту z [500] [мм v] ▶
ждать [1] секунд
приземлиться ▶
двигаться#
Блок move перемещает дрон в четырех определенных направлениях, используя текущую скорость перемещения.
движение [вперёд v]
Параметры |
Описание |
|---|---|
направление |
Перемещайте дрон в одном из следующих направлений:
|
Пример
при запуске
[Move forward for 2 seconds.]
взлететь на [500] [мм v] ▶
движение [вперёд v]
ждать [2] секунд
приземлиться ▶
двигаться под углом#
Блок движение под углом перемещает дрон под заданным углом, используя текущую скорость движения.
движение под углом (90) градусов
Параметры |
Описание |
|---|---|
угол |
Угол, выраженный целым числом или десятичной дробью, под которым движется дрон, варьируется от 0 до 359 градусов. |
Примеры
при запуске
[Move left for 2 seconds.]
взлететь на [500] [мм v] ▶
движение под углом [270] градусов
ждать [2] секунд
приземлиться ▶
переместить для#
Блок move for stack перемещает дрон в четырех определенных направлениях на определенное расстояние, используя текущую скорость перемещения.
движение [вперёд v] на (200) [мм v] ▶
Параметры |
Описание |
|---|---|
направление |
Перемещайте дрон в одном из следующих направлений:
|
расстояние |
Расстояние, которое пролетит дрон, выраженное целым числом или десятичной дробью. |
единицы |
Единица измерения: мм (миллиметры) или дюймы. |
и не ждите |
Выберите стрелку ( ▶ ), чтобы развернуть блок, например, и не ждите, чтобы следующий блок в стеке выполнился немедленно. |
Пример
при запуске
[Move forward for 200 mm.]
взлететь на [500] [мм v] ▶
движение [вперёд v] на [200] [мм v] ▶
приземлиться ▶
перемещаться под углом для#
Блок перемещать под определенным углом для стека перемещает дрон под заданным углом на указанное расстояние, используя текущую скорость перемещения.
движение под углом (45) градусов на (200) [мм v] ▶
Параметры |
Описание |
|---|---|
угол |
Угол, выраженный целым числом или десятичной дробью, под которым движется дрон, варьируется от 0 до 359 градусов. |
расстояние |
Расстояние, которое пролетит дрон, выраженное целым числом или десятичной дробью. |
единицы |
Единица измерения: мм (миллиметры) или дюймы. |
и не ждите |
Выберите стрелку ( ▶ ), чтобы развернуть блок, например, и не ждите, чтобы следующий блок в стеке выполнился немедленно. |
Примеры
при запуске
[Move diagonally for 500 mm.]
взлететь на [300] [мм v] ▶
движение под углом [45] градусов на [500] [мм v] ▶
приземлиться ▶
переехать в#
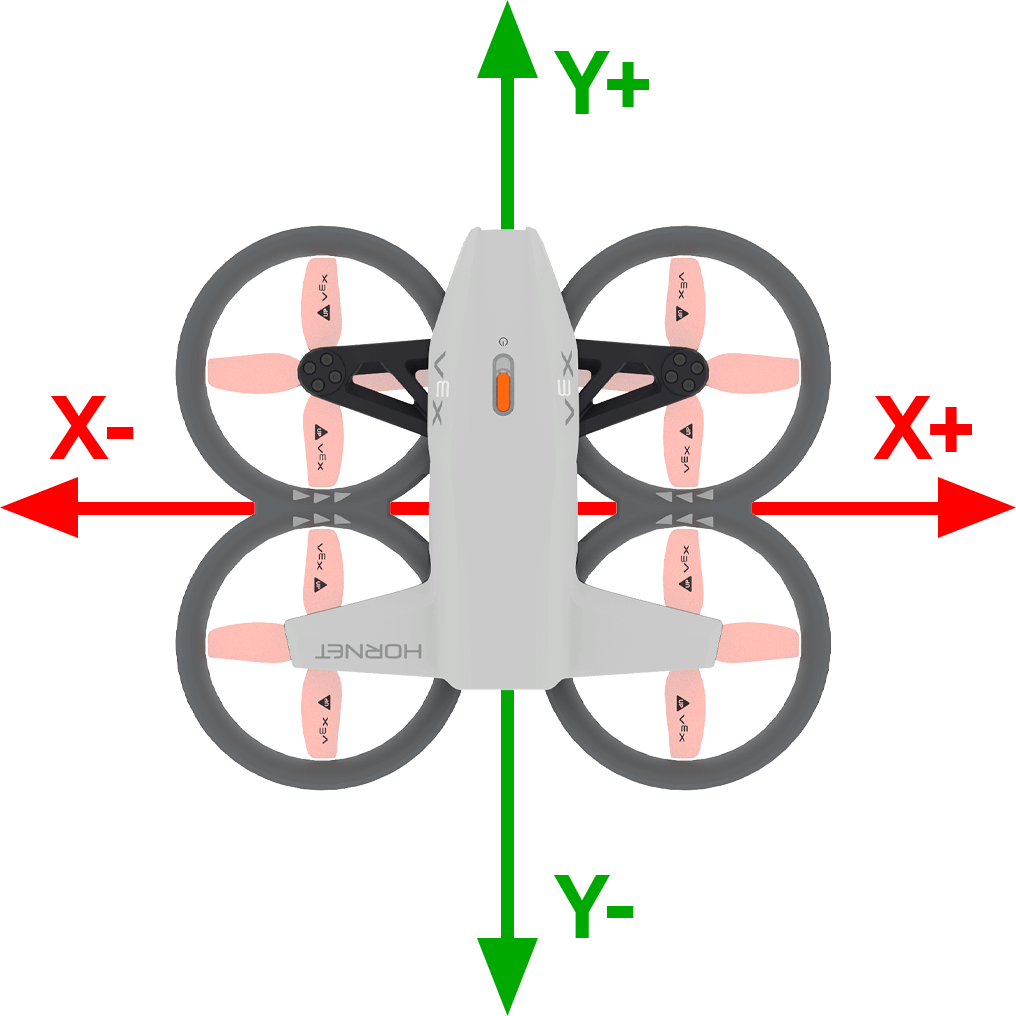
Блок переместить в стопку перемещает дрон в заданное положение в воздухе, сохраняя при этом тот же курс.
переместиться в x: [1000] y: [1000] z: [1000] [мм v] ▶
Параметры |
Описание |
|---|---|
х |
Координата x, к которой будет перемещен дрон. |
й |
Координата Y, к которой будет переместиться дрон. |
з |
Z-координата, до которой будет подниматься дрон. |
единицы |
Единица измерения: мм (миллиметры) или дюймы. |
Примеры
при запуске
[Move diagonally to (300, 300, 500).]
взлететь на [300] [мм v] ▶
ждать [2] секунд
переместиться в x: [300] y: [300] z: [500] [мм v] ▶
ждать [2] секунд
приземлиться ▶
повернуть#
Блок turn stack поворачивает дрон в определенном направлении, используя текущую скорость поворота.
поворот [вправо v]
Параметры |
Описание |
|---|---|
направление |
Направление поворота дрона: вправо или влево. |
Пример
при запуске
[Turn to the right for 2 seconds.]
взлететь на [500] [мм v] ▶
поворот [вправо v]
ждать [2] секунд
приземлиться ▶
поворот для#
Блок turn for stack поворачивает дрон в заданном направлении на заданное расстояние относительно текущего направления его взгляда, используя текущую скорость поворота.
поворот [вправо v] на (90) градусов ▶
Параметры |
Описание |
|---|---|
направление |
Направление поворота дрона: вправо или влево. |
угол |
Угол, выраженный целым числом или десятичной дробью, под которым движется дрон, варьируется от 0 до 359 градусов. |
и не ждите |
Выберите стрелку ( ▶ ), чтобы развернуть блок, например, и не ждите, чтобы следующий блок в стеке выполнился немедленно. |
Примеры
при запуске
[Turn around, then land.]
взлететь на [500] [мм v] ▶
поворот [вправо v] на [180] градусов ▶
приземлиться ▶
перейти к заголовку#
Блок поворота на заданный курс поворачивает дрон на определенный курс, используя текущую скорость поворота.
повернуть на курс (270) градусов ▶
Параметры |
Описание |
|---|---|
заголовок |
Направление, в котором будет поворачиваться дрон, варьируется от 0 до 359 градусов. |
и не ждите |
Выберите стрелку ( ▶ ), чтобы развернуть блок, например, и не ждите, чтобы следующий блок в стеке выполнился немедленно. |
Примеры
при запуске
[Turn to face each of the cardinal headings.]
взлететь на [500] [мм v] ▶
повернуть на курс (90) градусов ▶
ждать [1] секунд
повернуть на курс (180) градусов ▶
ждать [1] секунд
повернуть на курс (270) градусов ▶
ждать [1] секунд
повернуть на курс (0) градусов ▶
ждать [1] секунд
приземлиться ▶
перемещаться с помощью контроллера#
Блок перемещение с помощью контроллера позволяет управлять дроном с помощью контроллера VEX AIR. Этот блок необходимо использовать внутри цикла для непрерывного управления дроном. Если цикл прерывается и нет других блоков, указывающих дрону направление движения, дрон продолжит движение в последнем направлении.
управление контроллером
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Пример
при запуске
[Move with controller until button 7 is pressed.]
взлететь на [500] [мм v] ▶
повторять пока <кнопка контроллера [7 v] нажата?>
управление контроллером
конец
приземлиться ▶
Управление полетом#
установить точку обзора рулевого колеса#
Блок set steering POV задает точку обзора, используемую при управлении дроном.
установить режим управления [стандартный v]
Параметры |
Описание |
|---|---|
стиль |
Задает точку обзора, используемую для управления дроном. Стандартный означает, что движения основаны на направлении, в котором дрон в данный момент смотрит. Безголовый означает, что движения основаны на ориентации дрона в начале проекта. |
Пример
при запуске
[Steer based on the drone's starting orienation until button 7 is pressed.]
взлететь на [500] [мм v] ▶
установить режим управления [безголовый v]
повторять пока <кнопка контроллера [7 v] нажата?>
управление контроллером
конец
приземлиться ▶
установленное движение#
Блок set movement задает стиль движения дрона.
Этот стиль движений используется при управлении дроном с помощью пульта дистанционного управления.
установить режим движения [точность v]
Параметры |
Описание |
|---|---|
стиль |
Задает стиль управления дроном:
|
Пример
при запуске
[Control the drone with the balanced movement style.]
взлететь на [500] [мм v] ▶
установить режим движения [сбалансированный v]
повторять пока <кнопка контроллера [7 v] нажата?>
управление контроллером
конец
приземлиться ▶
Настройки#
установить скорость набора высоты#
Блок установка скорости подъема задает скорость подъема по умолчанию в процентах. Это повлияет на все последующие блоки, связанные с подъемом. Скорость подъема по умолчанию составляет 50%.
установить скорость набора высоты [100]%
Параметры |
Описание |
|---|---|
скорость |
Скорость, с которой дрон будет набирать высоту, выраженная в процентах. |
Пример
при запуске
[Raise the drone quickly before landing.]
взлететь на [300] [мм v] ▶
ждать [1] секунд
установить скорость набора высоты [100]%
набор высоты [вверх v] на (500) [мм v] ▶
приземлиться ▶
установить скорость движения#
Блок установка скорости движения задает скорость движения по умолчанию в процентах. Это повлияет на все последующие блоки, связанные с перемещением. Скорость движения по умолчанию составляет 50%.
установить скорость движения [100]%
Параметры |
Описание |
|---|---|
скорость |
Скорость движения дрона в процентах. |
Пример
при запуске
[Move forward quickly, then reverse slowly.]
взлететь на [500] [мм v] ▶
установить скорость движения [100]%
движение [вперёд v] на [500] [мм v] ▶
ждать (1) секунд
установить скорость движения [20]%
движение [назад v] на [500] [мм v] ▶
приземлиться ▶
установить скорость поворота#
Блок установка скорости поворота задает скорость поворота по умолчанию в процентах. Это повлияет на все последующие блоки, связанные с поворотом. Скорость поворота по умолчанию составляет 50%.
установить скорость поворота [100]%
Параметры |
Описание |
|---|---|
скорость |
Скорость, с которой дрон будет поворачивать, выраженная в процентах. |
Пример
при запуске
[Turn clockwise quickly, then counterclockwise slowly.]
взлететь на [500] [мм v] ▶
установить скорость поворота [100]%
поворот [вправо v] на [360] градусов ▶
ждать (1) секунд
установить скорость поворота [20]%
поворот [влево v] на [360] градусов ▶
приземлиться ▶
Позиция#
позиция#
Блок position сообщает текущие координаты дрона по осям x, y или z в виде целого числа. В начале проекта текущее положение дрона автоматически устанавливается на (0, 0, 0).
положение [x v] в [мм v]
Параметры |
Описание |
|---|---|
ось |
Координаты какой оси следует указать:
|
единицы |
Единица измерения: мм (миллиметры) или дюймы. |
Пример
при запуске
[Fly to position (0, 300, 500).]
взлететь на [500] [мм v] ▶
ждать [1] секунд
движение [вперёд v]
ждать пока <(положение [y v] в [мм v]) [math_greater_than v] [300]>
зависнуть
ждать [1] секунд
приземлиться ▶
получить максимальную высоту по оси Z#
Блок get max z height сообщает максимальную высоту, которую может достичь дрон.
(get max z height in [mm v])
Параметры |
Описание |
|---|---|
единицы |
Единица измерения: мм (миллиметры) или дюймы. |
Пример
при запуске :: hat events
[Display the new z height limit.]
вывести (get max z height in [mm v]) на экран ▶
перенести курсор на следующую строку на экране
взлететь на [500] [мм v] ▶
установить максимальную высоту z [1000] в [мм v]
вывести (get max z height in [mm v]) на экран ▶
ждать [1] секунд
приземлиться ▶
установить максимальную высоту по оси Z#
Блок set max z height устанавливает ограничение на высоту полета дрона.
установить максимальную высоту z [2500] в [мм v]
Параметры |
Описание |
|---|---|
максимальная высота по оси Z |
Максимальное значение по оси Z, в виде целого числа или десятичной дроби, выше которого дрон не сможет летать, в диапазоне от 1000 до 5000 мм или от 40 до 196 дюймов. |
единицы |
Единица измерения: мм (миллиметры) или дюймы. |
Пример
при запуске
[Fly with controller under 1000 mm.]
установить максимальную высоту z [1000] в [мм v]
взлететь на (500) [мм v] ▶
повторять пока <кнопка контроллера [7 v] нажата?>
управление контроллером
конец
приземлиться ▶
установить позицию#
Блок set position устанавливает текущие координаты x, y или z дрона на заданное значение.
установить положение [x v] [0] [мм v]
Параметры |
Описание |
|---|---|
ось |
Координатные оси для задания положения:
|
координата |
Новое значение позиции для установки. |
единицы |
Единица измерения: мм (миллиметры) или дюймы. |
Пример
при запуске
[Set a new z position, then fly to z position -300.]
взлететь на [800] [мм v] ▶
установить положение [z v] [0] [мм v]
ждать [1] секунд
набор высоты [вниз v]
ждать пока <(положение [z v] в [мм v]) [math_less_than v] [-300]>
зависнуть
ждать [1] секунд
приземлиться ▶
Ценности#
состояние полета#
Логический блок состояние полета сообщает, находится ли дрон в указанном состоянии полета.
Верно — Дрон находится в указанном состоянии.
Ложь — Дрон не находится в указанном состоянии.
<состояние полёта — [motors off v]?>
Параметры |
Описание |
|---|---|
состояние |
Состояние полета для проверки:
|
Пример
при запуске
[Report the flight status as the drone takes off.]
вывести [Preparing for flight!] на экран ◀ и перенести курсор на следующую строку
взлететь на [800] [мм v] ◀ и не ждать
ждать пока <flight state is [motor start v]>
вывести [Motors starting...] на экран ◀ и перенести курсор на следующую строку
ждать пока <flight state is [flight v]>
вывести [Take off!] на экран ▶
безопасный режим#
Логический блок безопасный режим сообщает, включена ли блокировка пропеллеров на дроне.
Верно — Блокировка пропеллера включена.
Ложь — Блокировка пропеллера не включена.
<безопасный режим?>
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Пример
при запуске
[Change the sound by enabling the Propeller Lock.]
вечно
если <безопасный режим?> то
воспроизвести звук [ошибка v]
иначе
воспроизвести звук [успех v]
восхождение активный#
Логический блок climb active сообщает, набирает ли дрон высоту.
Верно — В данный момент дрон набирает высоту.
Неверно — Дрон не набирает высоту.
<набор высоты активен?>
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Пример
при запуске
[After the drone starts to climb, play a sound and land.]
взлететь на [500] [мм v] ▶
набор высоты [вверх v]
ждать [1] секунд
если <набор высоты активен?> то
воспроизвести звук [петля v] ▶
приземлиться ▶
перемещение активного#
Логический блок move active сообщает, использует ли дрон в данный момент блок перемещения.
Верно — В данный момент дрон использует блокировку перемещения.
Неверно — В данный момент дрон не использует блокировку перемещения.
<движение активно?>
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Пример
при запуске
[After the drone starts to move, play a sound and land.]
взлететь на [500] [мм v] ▶
движение [вперёд v]
ждать [1] секунд
если <движение активно?> то
воспроизвести звук [петля v] ▶
приземлиться ▶
активировать#
Логический блок turn active сообщает, поворачивает ли дрон.
Верно — В данный момент дрон вращается.
Неверно — Дрон не поворачивает.
<поворот активен?>
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Пример
при запуске
[After the drone starts to turn, play a sound and land.]
взлететь на (500) [мм v] ▶
поворот [вправо v]
ждать [1] секунд
если <поворот активен?> то
воспроизвести звук [обнаружен v] ▶
приземлиться ▶
парящий#
Логический блок hovering сообщает, удерживает ли дрон свое положение (зависает).
Верно — В данный момент дрон удерживает свою позицию (зависает).
Неверно — В данный момент дрон меняет свое положение.
<в режиме зависания?>
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Пример
при запуске
[Play a sound after the drone has finished taking off.]
взлететь на [700] [мм v] ▶
ждать пока <в режиме зависания?>
ждать [2] секунд
воспроизвести звук [пауза v] ▶
приземлиться ▶
взлет#
Логический блок taking off сообщает, находится ли дрон в процессе взлета.
Верно — В данный момент дрон находится в процессе взлета.
Неверно — Дрон не находится в процессе взлета.
<взлетает?>
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Пример
при запуске
[Play sounds while the drone is taking off.]
взлететь на [700] [мм v] ◀ и не ждать
ждать [1] секунд
пока <взлетает?>
воспроизвести звук [сенсинг v] ▶
посадка#
Логический блок landing сообщает, находится ли дрон в процессе посадки.
Верно — В данный момент дрон находится в процессе посадки.
Неверно — Дрон не находится в процессе посадки.
<приземляется?>
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Пример
при запуске
[Play sounds while the drone is landing.]
взлететь на (500) [мм v] ▶
ждать [1] секунд
приземлиться ◀ и не ждать
ждать [1] секунд
пока <приземляется?>
воспроизвести звук [петля v] ▶
приземлился#
Логический блок landed сообщает, приземлился ли дрон.
Верно — Дрон приземлился.
Неверно — Дрон не приземлился.
<приземлился?>
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Пример
при запуске
[Celebrate a successful landing.]
взлететь на (500) [мм v] ▶
ждать (1) секунд
приземлиться ▶
если <landed> то
воспроизвести звук [успех v] ▶