電磁石の使用#
Using the Electromagnet
このチュートリアルでは、VEXcode GOで電磁石を使ってディスクを拾い上げて落とす方法を解説します。チュートリアルを終える頃には、ディスクを拾い上げ、しばらく待ってから落とすプロジェクトが完成しているでしょう。
ロボットに電磁石が接続されていることを確認してください。まだ追加していない場合は、デバイスの設定を参照してください。
ディスクを拾うには、起動時ブロックの下にブーストに設定された磁石活性化ブロックを取り付けます。
ディスクを手に取ってください。#
開始したとき :: hat events
[Magnet2 v] を [ブースト v] に通電
ディスクを落とす前にロボットが反応する時間を与えるために、待機ブロックを取り付けてください。
ディスクを落とす前に少し待ってください。#
開始したとき :: hat events
[Magnet2 v] を [ブースト v] に通電
[1] 秒待つ
待機ブロックの下に、もう1つの磁石作動ブロックを取り付けます。
2つ目の磁気ブロックを下に置き、お待ちください。#
開始したとき :: hat events
[Magnet2 v] を [ブースト v] に通電
[1] 秒待つ
[Magnet2 v] を [ブースト v] に通電
ディスクを解放するには、パラメータをdropに変更してください。
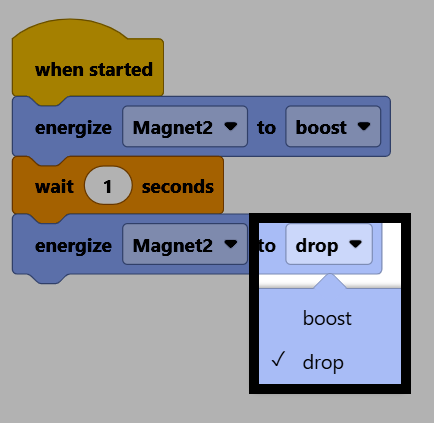
2番目の磁石作動ブロックの下に駆動用ブロックを取り付けます。
2番目の通電磁石ブロックの下にあるブロックへの駆動部。#
開始したとき :: hat events
[Magnet2 v] を [ブースト v] に通電
[1] 秒待つ
[Magnet2 v] を [ドロップ v] に通電
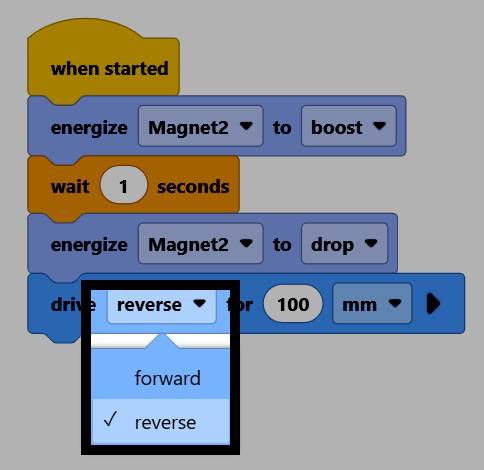
[前進 v] へ (100) [mm v] 走行 ▶
方向パラメータを逆に変更すると、ディスクがドロップされた後、ディスクから離れるようになります。
ロボットがVEXcodeに接続されていることを確認してください。まだ接続されていない場合は、ロボットへの接続を参照してください。
プロジェクトを実行するには、「開始」を選択してください。電磁石がディスクを拾い上げ、1秒待ってから落とし、その後後退します。