VEXcodeの操作#
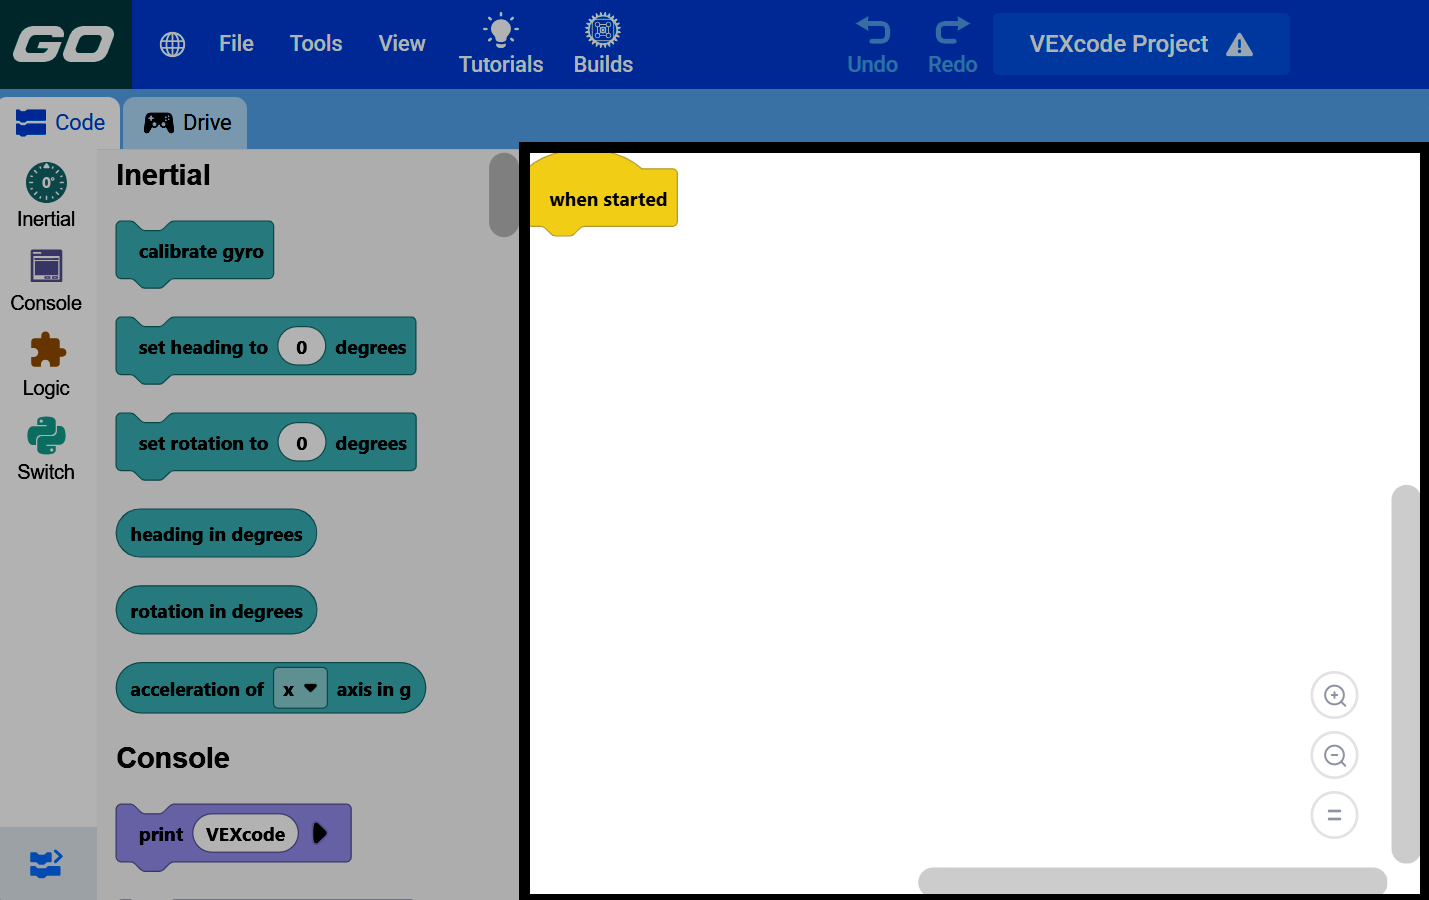
このチュートリアルでは、ツールバー、実行コントロール、タブ、ブロックカテゴリなど、VEXcode GOワークスペースの基本について説明します。チュートリアルを終える頃には、画面の各部分の機能が理解できるようになっているでしょう。
左上にあるプラットフォームアイコンは、プロジェクトが設定されているVEXプラットフォームを示しています。

地球儀アイコンを選択して、表示言語を変更してください。

新しいプロジェクトを作成したり、既存のプロジェクトまたはサンプルプロジェクトを開いたり、プロジェクトを保存したり、バージョン番号やプライバシーポリシーなどのVEXcode情報を表示したりするには、「ファイル」を選択してください。

ツールを選択すると、キーボードショートカットへのアクセス、ファームウェアのインストール、ドライバーのダウンロード、Blocklyカラーテーマの変更、APIリファレンスへのリンクの取得、VEXcode設定の調整、またはロジックカテゴリの展開の切り替えができます。

「表示」を選択すると、タブの追加、タブのレイアウトのリセット、ツールボックスでのズームイン、ズームアウト、またはズームレベルのリセットができます。

「ヘルプ」タブでチュートリアル一覧を開くには、「チュートリアル」を選択してください。

VEX GOキットの組み立て手順については、builds.vex.comにアクセスして「組み立て」を選択してください。

「元に戻す」または「やり直し」を選択すると、最近の変更を前後に移動できます。

ここにプロジェクト名が表示されます。プロジェクト名を変更してコンピューターに保存するには、この名前を選択してください。プロジェクトを保存しておらず、自動保存機能が利用できない場合は、警告アイコンが表示されます。

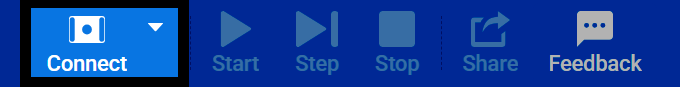
VEXcodeをVEX GO Brainに接続するには、「接続」を選択してください。
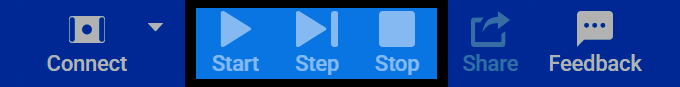
プロジェクトを実行するには「開始」を選択し、ブロックごとに実行するには「ステップ」を選択し、停止するには「停止」を選択します。
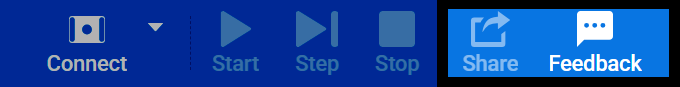
共有を選択すると、プロジェクトのPDFをダウンロードして共有できます。フィードバックを選択すると、VEXにフィードバックを送信できます。
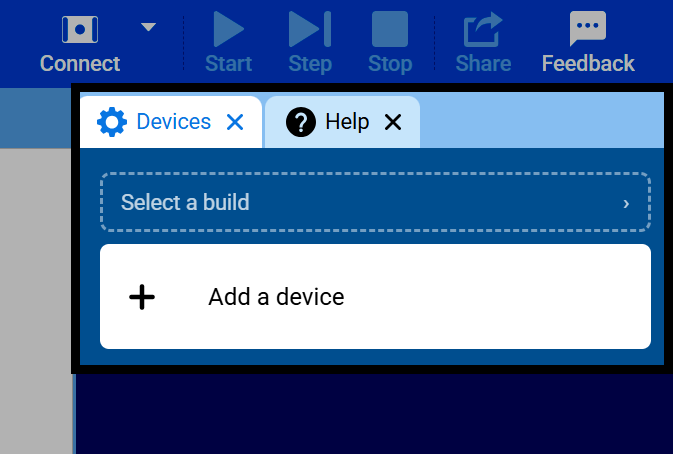
プロジェクト開始時には、デフォルトで「デバイス」タブと「ヘルプ」タブが表示されます。「表示」メニューを使用して、追加のタブを追加できます。
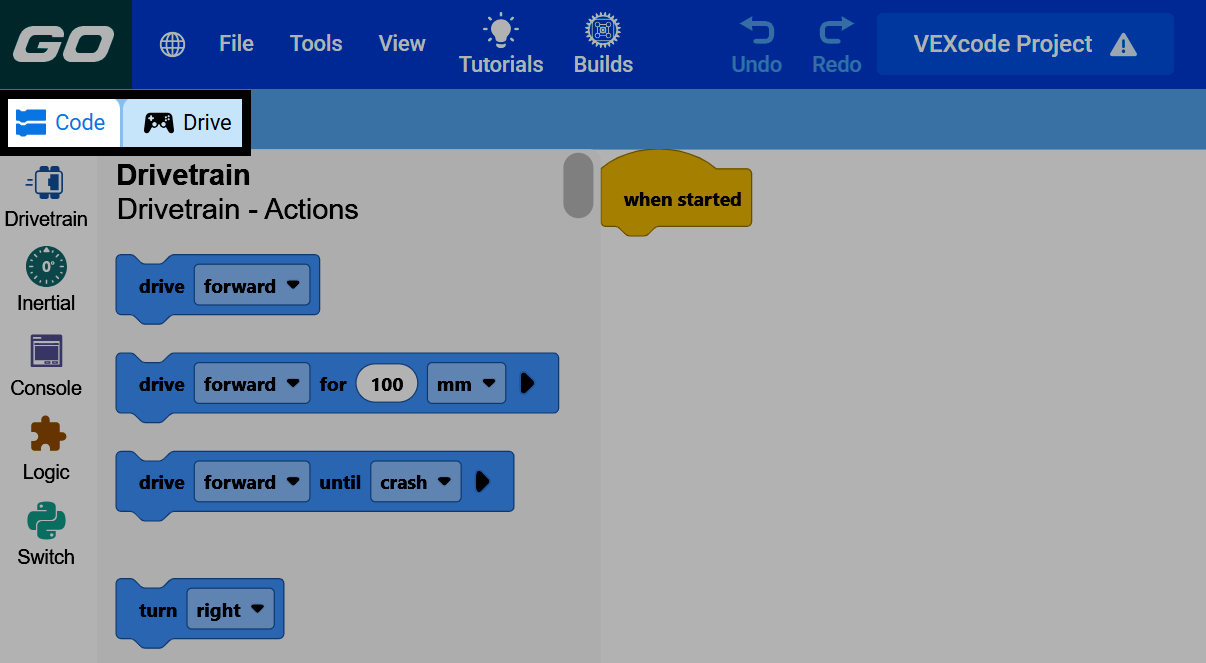
ロボットの制御方法を選択するには、「コード」または「ドライブ」を選択してください。コードで制御するか、自分で運転するかを選択できます。「ドライブ」では、接続されたロボットを直接運転したり、接続するデバイスを選択したり、運転モードを選択したり、運転中にロボットのリアルタイムデータを確認したりできます。
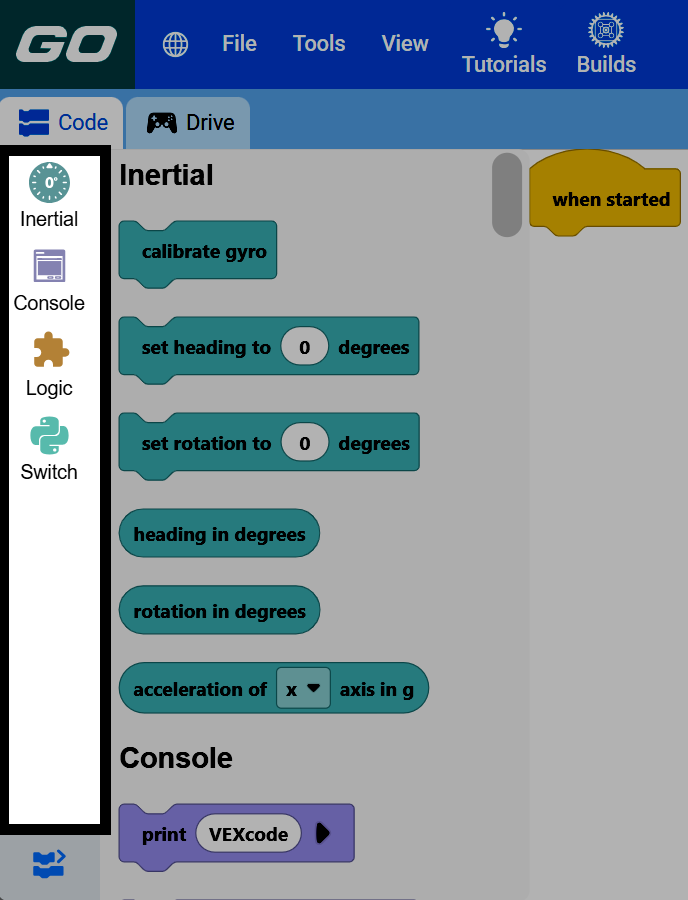
画面左側の色付きアイコンはカテゴリを表しており、プロジェクトで使用できるすべてのブロックを簡単にナビゲートできます。プロジェクトにデバイスを追加すると、ここに新しいカテゴリが表示されます。
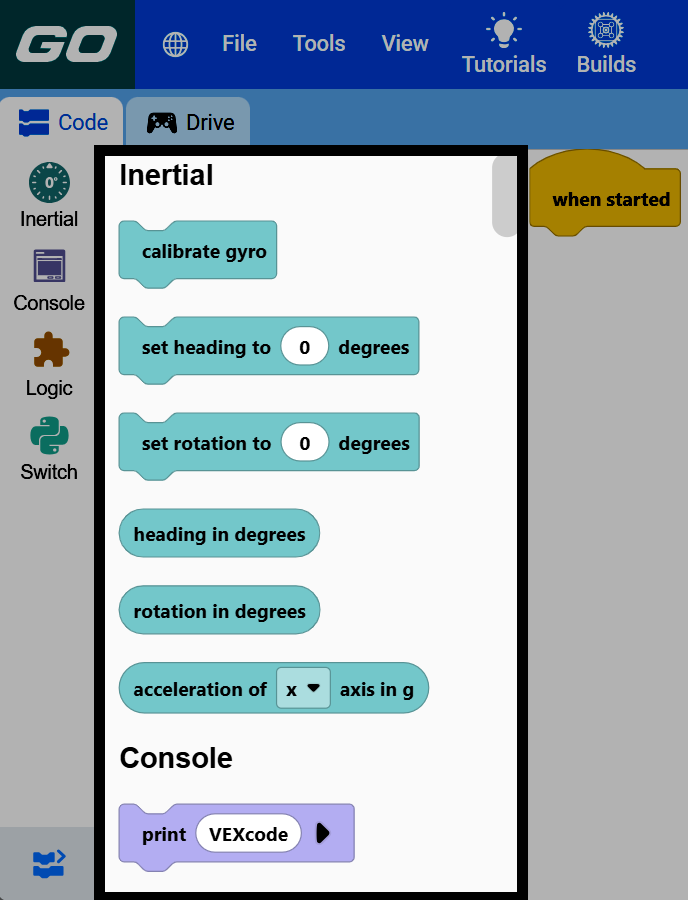
カテゴリを選択すると、ツールボックスがそのセクションまでスクロールするので、そのセクションのブロックをプロジェクトにドラッグ&ドロップできます。
画面の残りの部分は作業スペースです。ここでブロックをつなぎ合わせてプロジェクトを作成します。画面隅にあるズームコントロールを使って、ズームイン、ズームアウト、または表示のリセットを行ってください。