
മത്സര ടെംപ്ലേറ്റ്#
ഈ ട്യൂട്ടോറിയൽ VEXcode V5 ലെ മത്സര ടെംപ്ലേറ്റ് ഉൾക്കൊള്ളുന്നു. അവസാനം, ടെംപ്ലേറ്റിലെ ഓരോ ഹാറ്റ് ബ്ലോക്കുകളും എന്തിനാണെന്ന് നിങ്ങൾക്ക് മനസ്സിലാകും.
മത്സര ടെംപ്ലേറ്റ് VEX V5 റോബോട്ടിക്സ് മത്സരം അല്ലെങ്കിൽ VEX U റോബോട്ടിക്സ് മത്സരം നടക്കുമ്പോൾ ഫീൽഡ് കൺട്രോൾ സിസ്റ്റം ഉപയോഗിച്ച് പ്രവർത്തിക്കുന്ന പ്രോജക്റ്റുകൾക്ക് ഉപയോഗിക്കുന്നു. ഇത് ഒരു പ്രോജക്റ്റിനെ രണ്ട് കാലഘട്ടങ്ങളായി വിഭജിക്കുന്നു: സ്വയംഭരണ കാലയളവ്, അവിടെ റോബോട്ട് സ്വന്തമായി പ്രവർത്തിക്കുന്നു, കൂടാതെ ഡ്രൈവർ നിയന്ത്രിത കാലയളവ്, അവിടെ ഒരു ഡ്രൈവർ ഒരു കൺട്രോളർ ഉപയോഗിച്ച് റോബോട്ടിനെ പ്രവർത്തിപ്പിക്കുന്നു.
ഈ ടെംപ്ലേറ്റ് ഉപയോഗിക്കുന്നത് നിങ്ങളുടെ പ്രോജക്റ്റ് VEX V5 മത്സര നിയമങ്ങൾ പാലിക്കുന്നുണ്ടെന്ന് ഉറപ്പാക്കുന്നു, കൂടാതെ ഒരു മത്സരത്തിനിടെ സ്മാർട്ട് ഫീൽഡ് കൺട്രോൾ സിസ്റ്റവുമായി ശരിയായി ബന്ധിപ്പിക്കുകയും ചെയ്യുന്നു.
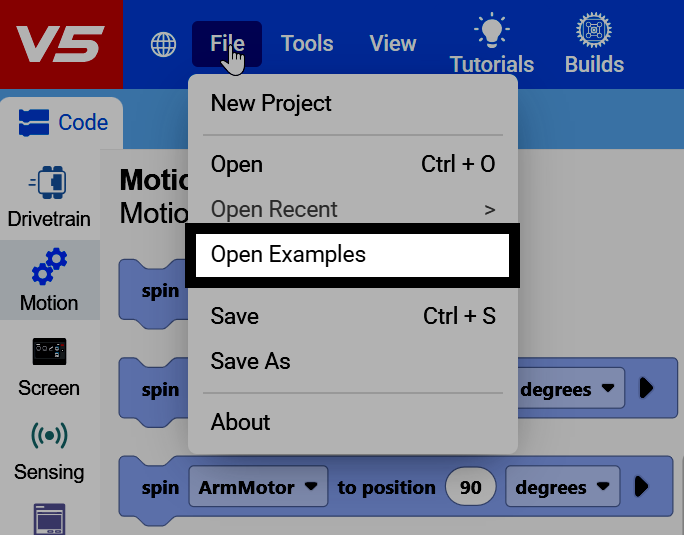
VEXcode-ന്റെ മുകളിൽ ഇടതുവശത്തുള്ള ഫയൽ തിരഞ്ഞെടുക്കുക, തുടർന്ന് ഉദാഹരണങ്ങൾ തുറക്കുക തിരഞ്ഞെടുക്കുക.
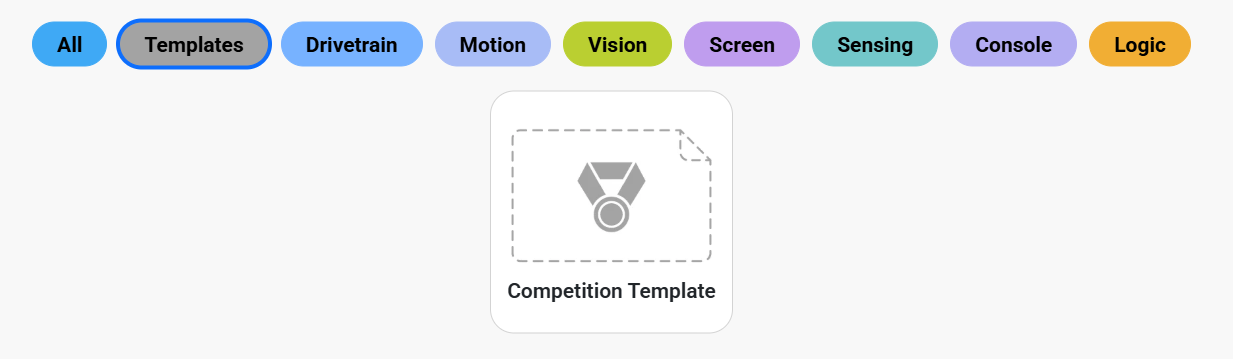
മത്സര ടെംപ്ലേറ്റ് കണ്ടെത്താൻ ടെംപ്ലേറ്റുകൾ പ്രകാരം ഫിൽട്ടർ ചെയ്യുക.
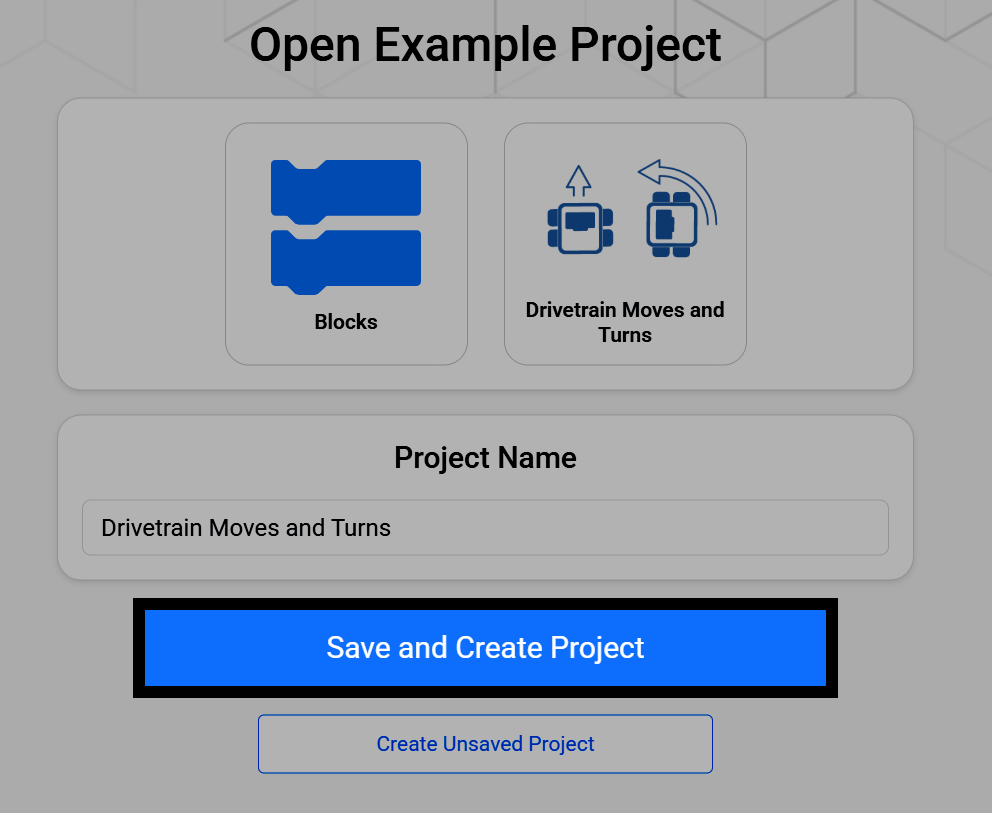
മത്സര ടെംപ്ലേറ്റ് തിരഞ്ഞെടുക്കുമ്പോൾ നിങ്ങൾക്ക് അതിന്റെ പേരുമാറ്റി നിങ്ങളുടെ ഉപകരണത്തിൽ സംരക്ഷിക്കാൻ കഴിയുന്ന ഒരു സ്ക്രീൻ തുറക്കുന്നു. പുതിയ പ്രോജക്റ്റ് നിങ്ങളുടെ ഉപകരണത്തിൽ സംരക്ഷിക്കാൻ സേവ് ആൻഡ് ക്രിയേറ്റ് പ്രോജക്റ്റ് തിരഞ്ഞെടുക്കുക.
ഒരു മത്സര ടെംപ്ലേറ്റ് പ്രോജക്റ്റ് ആരംഭിക്കുന്നത് വർക്ക്സ്പെയ്സിൽ ഇതിനകം തന്നെ മൂന്ന് ഹാറ്റ് ബ്ലോക്കുകൾ ഉണ്ടായിരിക്കും, ഒരു മത്സരത്തിന്റെ ഓരോ ഭാഗത്തിനും ഒന്ന് വീതം: ആരംഭിക്കുമ്പോൾ, സ്വയംഭരണം ആയിരിക്കുമ്പോൾ, ഡ്രൈവർ നിയന്ത്രണം ആയിരിക്കുമ്പോൾ ഒരു എന്നേക്കും ബ്ലോക്ക് ഇതിനകം ഘടിപ്പിച്ചിരിക്കുമ്പോൾ.
ആരംഭിക്കുമ്പോൾ
ഓട്ടോണോമസ് ആകുമ്പോൾ :: hat events
when drive control :: hat events
എന്നും
अंत
ആരംഭിക്കുമ്പോൾ ബ്ലോക്ക് ഒരിക്കൽ പ്രവർത്തിക്കുന്നു, പ്രോജക്റ്റ് ആരംഭിക്കുമ്പോൾ തന്നെ, ഓട്ടോണമസ് അല്ലെങ്കിൽ ഡ്രൈവർ-നിയന്ത്രിത കാലയളവുകൾ ആരംഭിക്കുന്നതിന് മുമ്പ്. ഗൈറോ അല്ലെങ്കിൽ ഇനേർഷ്യൽ സെൻസർ കാലിബ്രേറ്റ് ചെയ്യുക, വേരിയബിളുകൾ സജ്ജീകരിക്കുക തുടങ്ങിയ നിങ്ങളുടെ റോബോട്ടിന് ആവശ്യമായ ഏത് സജ്ജീകരണത്തിനും ഇത് ഉപയോഗിക്കുക.
സജ്ജീകരണമൊന്നും ആവശ്യമില്ലെങ്കിൽ, ആരംഭിക്കുമ്പോൾ ബ്ലോക്ക് ശൂന്യമായി തുടരാം.
ആരംഭിക്കുമ്പോൾ
ഡ്രൈവ്ട്രെയിൻ ക്രമീകരിക്കുക
ഓട്ടോണമസ് ഹാറ്റ് ബ്ലോക്കിൽ ഘടിപ്പിച്ചിരിക്കുന്ന ബ്ലോക്കുകൾ, ഓട്ടോണമസ് കാലയളവിൽ പ്രവർത്തിക്കുന്നു, ഫീൽഡ് കൺട്രോൾ സിസ്റ്റം ഓട്ടോണമസ് സിഗ്നൽ അയയ്ക്കുകയും റോബോട്ട് ഡ്രൈവർ ഇൻപുട്ട് ഇല്ലാതെ സ്വന്തമായി പ്രവർത്തിക്കുകയും ചെയ്യുമ്പോൾ. ഒരു സ്കോറിംഗ് ദിനചര്യയ്ക്കോ മറ്റ് ഓട്ടോണമസ് പെരുമാറ്റത്തിനോ ഈ സ്റ്റാക്ക് ഉപയോഗിക്കുക.
സ്വയംഭരണ സ്വഭാവം ആവശ്യമില്ലെങ്കിൽ, when autonomous ബ്ലോക്ക് ശൂന്യമായി തുടരാം.
ഓട്ടോണോമസ് ആകുമ്പോൾ :: hat events
[മുന്നോട്ട് v] ദിശയിൽ (600) [mm v] ഡ്രൈവ് ചെയ്യുക ▶
ഡ്രൈവ് നിർത്തുക
Blocks attached to the when driver control hat block run during the Driver-Controlled period, when the Field Control System sends the driver control signal and a driver operates the robot with a controller.
when drive control :: hat events
എന്നും
<[Controller1 v] [X v] അമർത്തിയോ?> ആണെങ്കിൽ
[മുന്നോട്ട് v] ദിശയിൽ ഡ്രൈവ് ചെയ്യുക
അല്ലെങ്കിൽ
ഡ്രൈവ് നിർത്തുക
अंत
अंत