
Kilpailumalli#
Tämä tutoriaali käsittelee VEXcode V5:n kilpailumallipohjaa. Loppujen lopuksi tiedät, mihin kukin mallipohjan hattupalikoista on tarkoitettu.
Kilpailupohjaa käytetään projekteissa, jotka suoritetaan kenttäohjausjärjestelmällä VEX V5 -robotiikkakilpailun tai VEX U -robotiikkakilpailun aikana. Se jakaa projektin kahteen jaksoon: Autonomiseen jaksoon, jossa robotti toimii itsenäisesti, ja Kuljettajan ohjaamaan jaksoon, jossa kuljettaja käyttää robottia ohjaimella.
Tämän mallin käyttäminen varmistaa, että projektisi on VEX V5 -kilpailusääntöjen mukainen ja yhdistyy oikein Smart Field Control System -järjestelmään ottelun aikana.
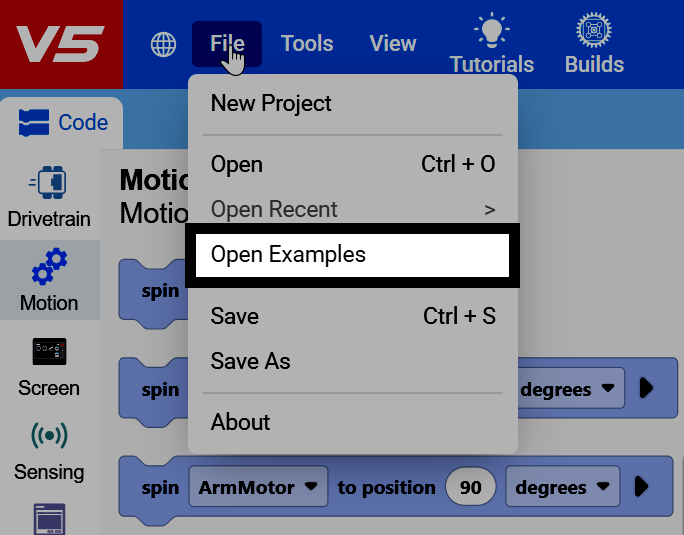
Valitse VEXcoden vasemmasta yläkulmasta Tiedosto ja valitse sitten Avaa esimerkit.
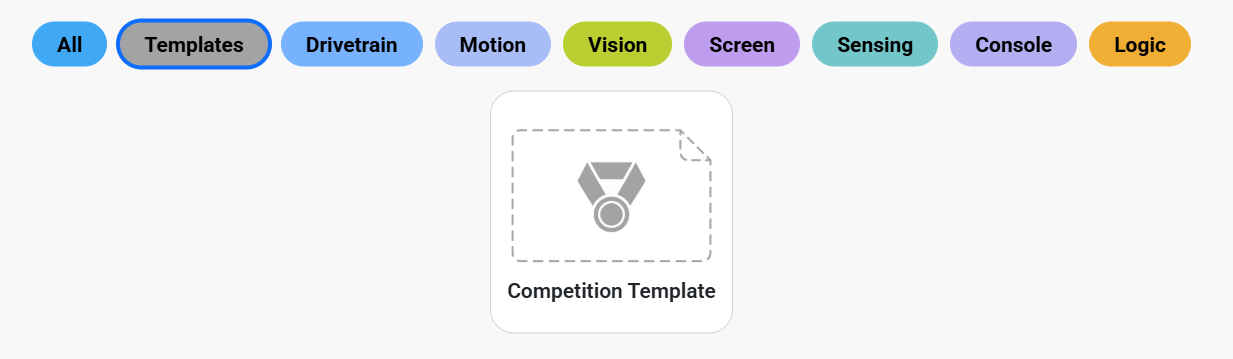
Suodata Mallien mukaan löytääksesi Kilpailumallin.
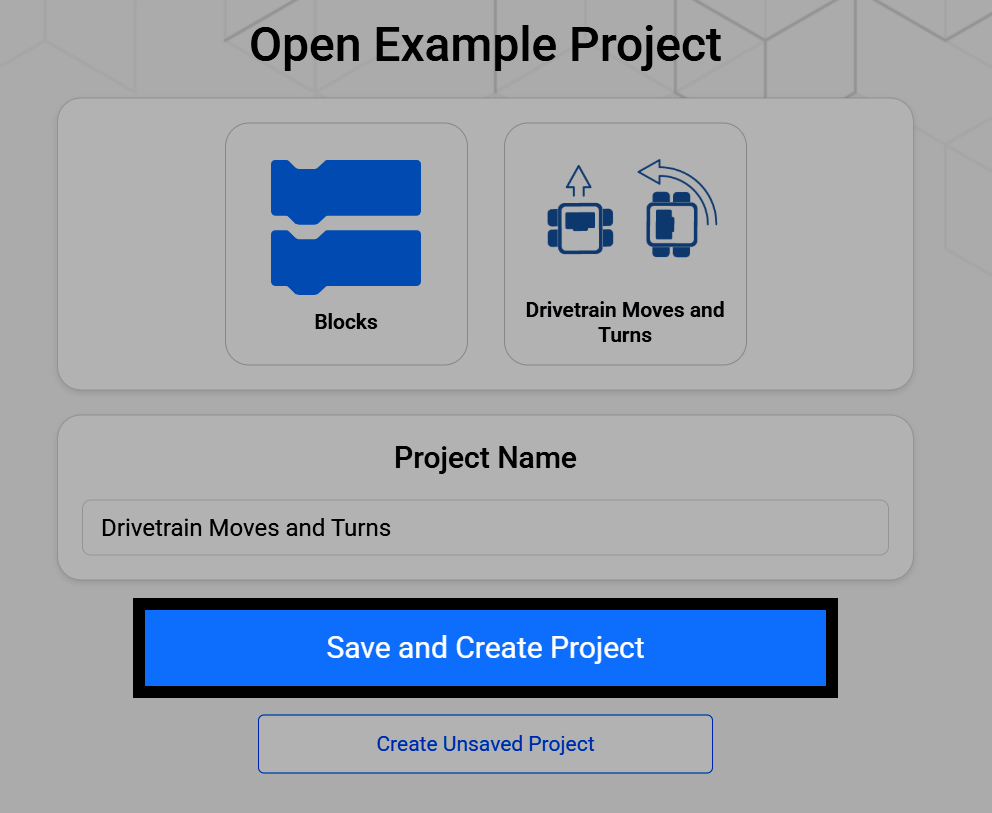
Kilpailumallin valitseminen avaa näytön, jossa voit nimetä sen uudelleen ja tallentaa sen laitteellesi. Tallenna uusi projekti laitteellesi valitsemalla Tallenna ja luo projekti.
Kilpailumallipohjaprojekti alkaa siten, että työtilassa on jo kolme hattu-lohkoa, yksi jokaista ottelun osaa varten: käynnistettäessä, kun autonominen ja kun kuljettajan ohjaus, johon on jo liitetty ikuinen lohko.
kun käynnistetään
kun autonominen :: hat events
when drive control :: hat events
ikuisesti
Loppu
Käynnistyksen yhteydessä-lohko suoritetaan kerran, heti projektin käynnistyessä, ennen autonomisten tai kuljettajan ohjaamien jaksojen alkua. Käytä sitä kaikkiin robotin tarvitsemiin asetuksiin, kuten gyroskoopin tai inertia-anturin kalibrointiin tai muuttujien asettamiseen.
Jos asetuksia ei tarvita, käynnistettäessä-lohko voi pysyä tyhjänä.
kun käynnistetään
kalibroi ajovoimansiirto
Autonomisen toiminnan aikana -hattulohkoon liitetyt lohkot toimivat Autonomisen jakson aikana, kun kenttäohjausjärjestelmä lähettää autonomisen signaalin ja robotti toimii itsenäisesti ilman kuljettajan syöttöä. Käytä tätä pinoa pisteytysrutiiniin tai muuhun autonomiseen toimintaan.
Jos autonomista toimintaa ei haluta, kun autonominen -lohko voi jäädä tyhjäksi.
kun autonominen :: hat events
aja [eteenpäin v] (600) [mm v] ▶
pysäytä ajaminen
Kuljettajan ohjaus -lohkoon liitetyt lohkot ovat käynnissä Kuljettajan ohjaamana aikana, kun kenttäohjausjärjestelmä lähettää kuljettajan ohjaussignaalin ja kuljettaja käyttää robottia ohjaimella.
when drive control :: hat events
ikuisesti
jos <[Controller1 v] [X v] painettu?> niin
aja [eteenpäin v]
muuten
pysäytä ajaminen
Loppu
Loppu