
Templat Kompetisi#
Tutorial ini membahas Template Kompetisi di VEXcode V5. Pada akhirnya, Anda akan mengetahui fungsi setiap blok topi pada template tersebut.
Templat Kompetisi digunakan untuk proyek-proyek yang akan dijalankan dengan Sistem Kontrol Lapangan selama Kompetisi Robotika VEX V5 atau Kompetisi Robotika VEX U. Templat ini membagi proyek menjadi dua periode: periode Otonom, di mana robot berjalan sendiri, dan periode yang Dikendalikan Pengemudi, di mana pengemudi mengoperasikan robot dengan Pengontrol.
Dengan menggunakan templat ini, proyek Anda akan mematuhi Aturan Kompetisi VEX V5 dan akan terhubung dengan benar ke Sistem Kontrol Lapangan Cerdas selama pertandingan.
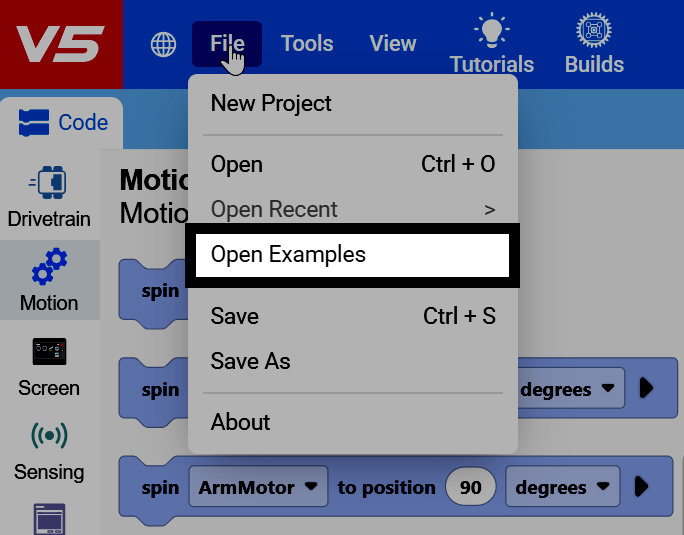
Pilih File di pojok kiri atas VEXcode, lalu pilih Open Examples.
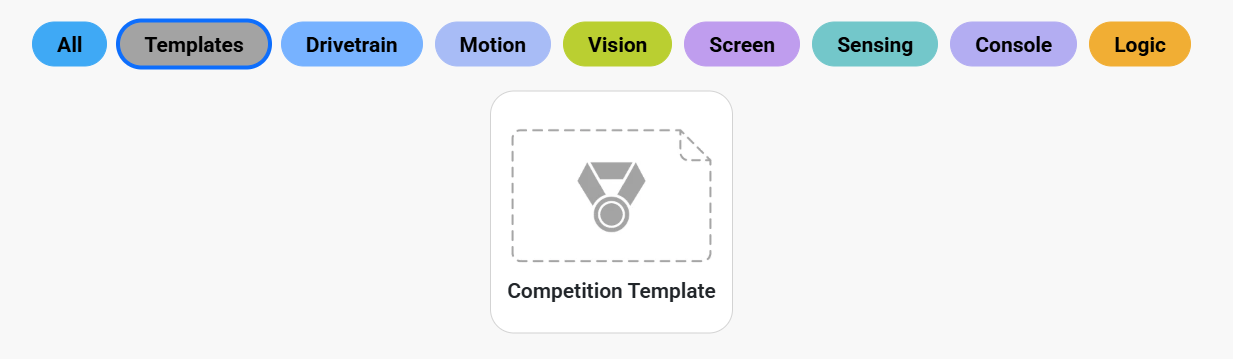
Saring berdasarkan Templat untuk menemukan Templat Kompetisi.
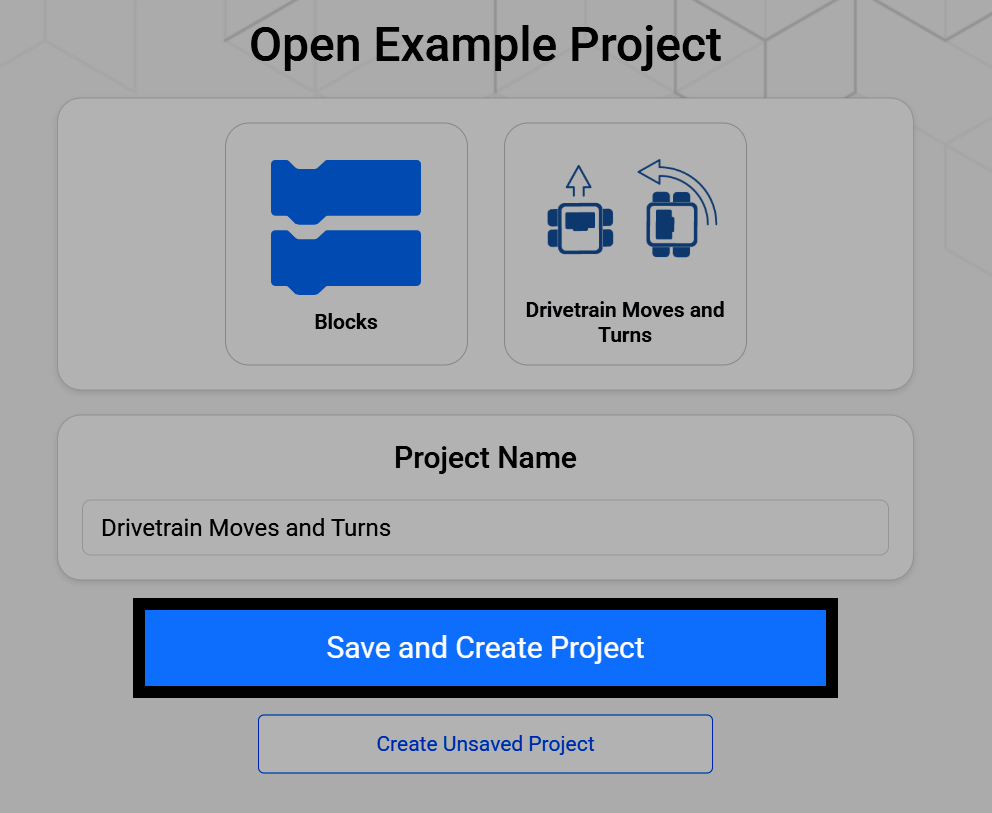
Memilih Templat Kompetisi akan membuka layar tempat Anda dapat mengubah namanya dan menyimpannya ke perangkat Anda. Pilih Simpan dan Buat Proyek untuk menyimpan proyek baru ke perangkat Anda.
Proyek Templat Kompetisi dimulai dengan tiga blok topi yang sudah ada di ruang kerja, satu untuk setiap bagian pertandingan: saat dimulai, saat otonom, dan saat dikendalikan pengemudi dengan blok selamanya yang sudah terpasang.
saat dimulai
saat otonom :: hat events
when drive control :: hat events
selamanya
selesai
Blok when started dijalankan sekali, segera setelah proyek dimulai, sebelum periode Otonom atau Dikendalikan Pengemudi dimulai. Gunakan blok ini untuk pengaturan apa pun yang dibutuhkan robot Anda, seperti mengkalibrasi Gyro atau Sensor Inersia, atau mengatur variabel.
Jika tidak diperlukan pengaturan, blok saat dimulai dapat dibiarkan kosong.
saat dimulai
kalibrasi drivetrain
Blok yang terpasang pada blok topi when autonomous berjalan selama periode otonom, ketika Sistem Kontrol Lapangan mengirimkan sinyal otonom dan robot bertindak sendiri, tanpa input dari pengemudi. Gunakan tumpukan ini untuk rutinitas penilaian atau perilaku otonom lainnya.
Jika perilaku otonom tidak diinginkan, blok ketika otonom dapat dibiarkan kosong.
saat otonom :: hat events
kendarai [maju v] sejauh (600) [mm v] ▶
hentikan mengemudi
Blok yang terpasang pada blok when driver control berjalan selama periode Kontrol Pengemudi, ketika Sistem Kontrol Lapangan mengirimkan sinyal kontrol pengemudi dan pengemudi mengoperasikan robot dengan pengontrol.
when drive control :: hat events
selamanya
jika <[Controller1 v] [X v] ditekan?> maka
kendarai [maju v]
lainnya
hentikan mengemudi
selesai
selesai