
Wettbewerbsvorlage#
Dieses Tutorial behandelt die Wettbewerbsvorlage in VEXcode V5. Am Ende wissen Sie, wofür die einzelnen Hutblöcke der Vorlage dienen.
Die Wettbewerbsvorlage wird für Projekte verwendet, die im Rahmen des VEX V5 Robotics Competition oder des VEX U Robotics Competition mit dem Feldsteuerungssystem durchgeführt werden. Sie unterteilt ein Projekt in zwei Phasen: die Autonome Phase, in der der Roboter selbstständig fährt, und die Fahrergesteuerte Phase, in der ein Fahrer den Roboter mithilfe eines Controllers steuert.
Durch die Verwendung dieser Vorlage wird sichergestellt, dass Ihr Projekt den VEX V5-Wettbewerbsregeln entspricht und während eines Spiels korrekt mit dem Smart Field Control System verbunden wird.
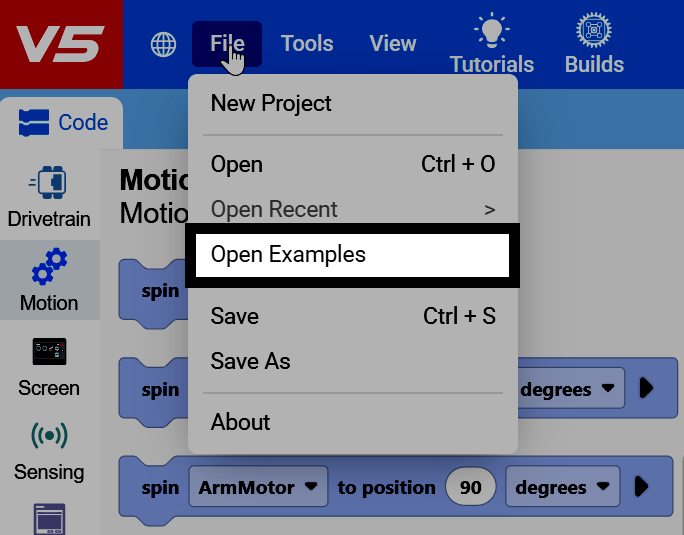
Wählen Sie in VEXcode oben links Datei und anschließend Beispiele öffnen.
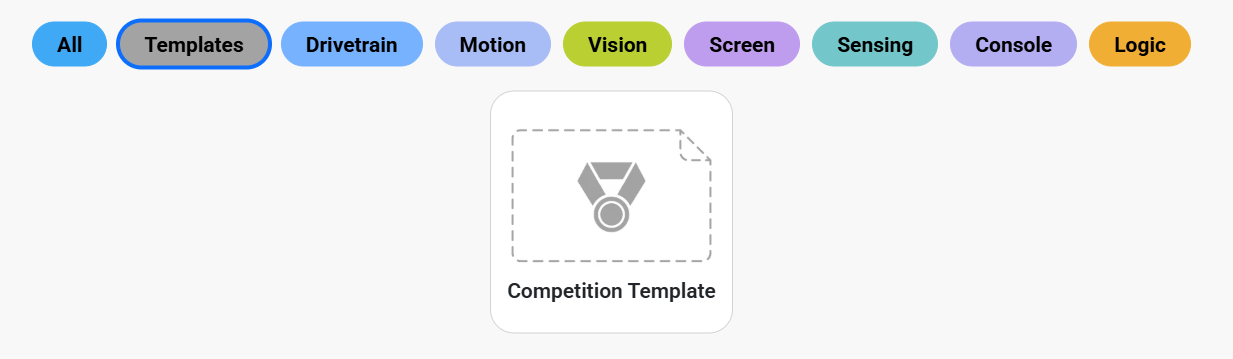
Filtern Sie nach Vorlagen, um die Wettbewerbsvorlage zu finden.
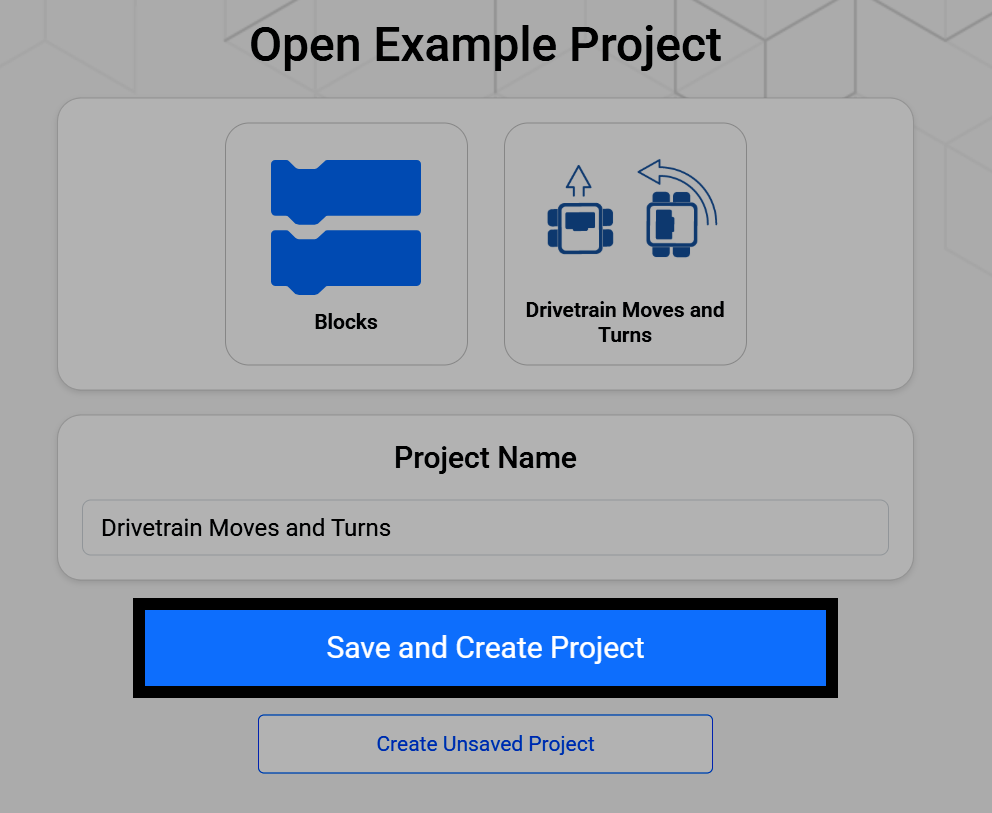
Wenn Sie die Wettbewerbsvorlage auswählen, öffnet sich ein Fenster, in dem Sie sie umbenennen und auf Ihrem Gerät speichern können. Wählen Sie Speichern und Projekt erstellen, um das neue Projekt auf Ihrem Gerät zu speichern.
Ein Competition Template-Projekt beginnt mit drei Hutblöcken im Arbeitsbereich, jeweils einem für jeden Teil eines Spiels: beim Start, im autonomen Modus und bei Fahrersteuerung, wobei bereits ein Dauerhaft-Block angehängt ist.
wenn gestartet
wenn autonom :: hat events
when drive control :: hat events
für immer
Ende
Der beim Start-Block wird einmalig direkt nach Projektbeginn ausgeführt, bevor die autonomen oder fahrergesteuerten Phasen beginnen. Verwenden Sie ihn für alle notwendigen Einstellungen Ihres Roboters, z. B. zum Kalibrieren eines Gyroskops oder Inertialsensors oder zum Festlegen von Variablen.
Wenn keine Einrichtung erforderlich ist, kann der Block beim Start leer bleiben.
wenn gestartet
Fahrwerk kalibrieren
Blöcke, die an den autonomen Block angehängt sind, werden während der autonomen Phase ausgeführt, wenn das Feldsteuerungssystem das autonome Signal sendet und der Roboter selbstständig, ohne Eingabe des Fahrers, agiert. Verwenden Sie diesen Blockstapel für eine Punktewertung oder andere autonome Verhaltensweisen.
Wenn kein autonomes Verhalten gewünscht ist, kann der Block wenn autonom leer bleiben.
wenn autonom :: hat events
fahre [vorwärts v] für (600) [mm v] ▶
Fahren stoppen
Blöcke, die an den wenn Fahrersteuerung-Block angehängt sind, laufen während der Fahrergesteuerten Periode, wenn das Feldsteuerungssystem das Fahrersteuerungssignal sendet und ein Fahrer den Roboter mit einem Controller bedient.
when drive control :: hat events
für immer
wenn <[Controller1 v] [X v] gedrückt?> dann
fahre [vorwärts v]
sonst
Fahren stoppen
Ende
Ende