
Konkurso šablonas#
Šioje pamokoje aprašomas VEXcode V5 konkurso šablonas. Mokymo pabaigoje žinosite, kam skirtas kiekvienas šablono kepurėlių blokas.
Varžybų šablonas naudojamas projektams, kurie bus vykdomi su lauko valdymo sistema VEX V5 robotikos varžybų arba VEX U robotikos varžybų metu. Jis padalija projektą į du laikotarpius: autonominį laikotarpį, kai robotas veikia savarankiškai, ir vairuotojo valdomą laikotarpį, kai vairuotojas valdo robotą naudodamas valdiklį.
Naudojant šį šabloną užtikrinama, kad jūsų projektas atitiktų VEX V5 varžybų taisykles ir rungtynių metu būtų tinkamai prijungtas prie išmaniosios lauko valdymo sistemos.
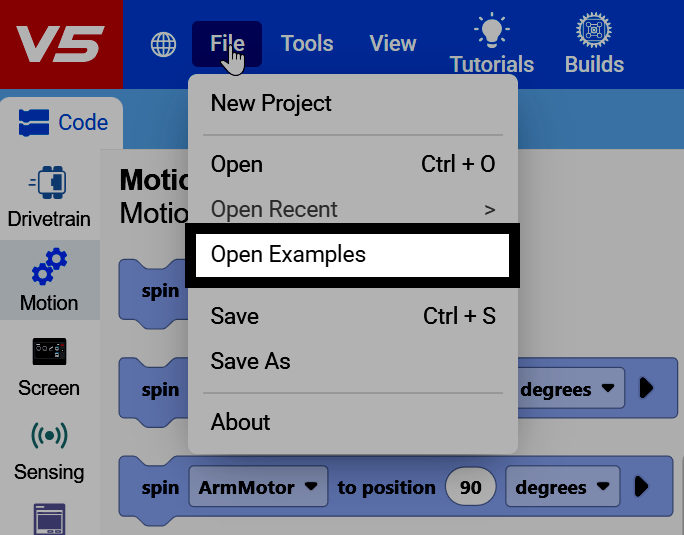
VEXcode viršutiniame kairiajame kampe pasirinkite Failas, tada pasirinkite Atidaryti pavyzdžius.
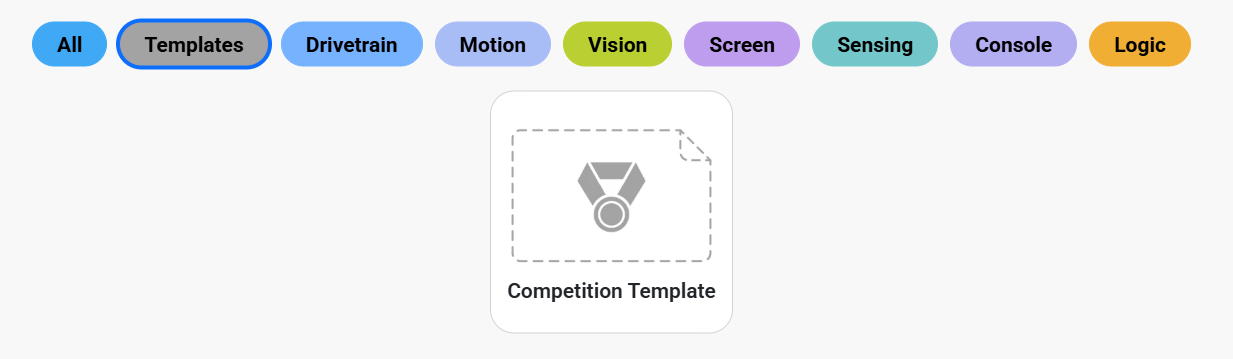
Filtruokite pagal Šablonus, kad rastumėte Konkurso šabloną.
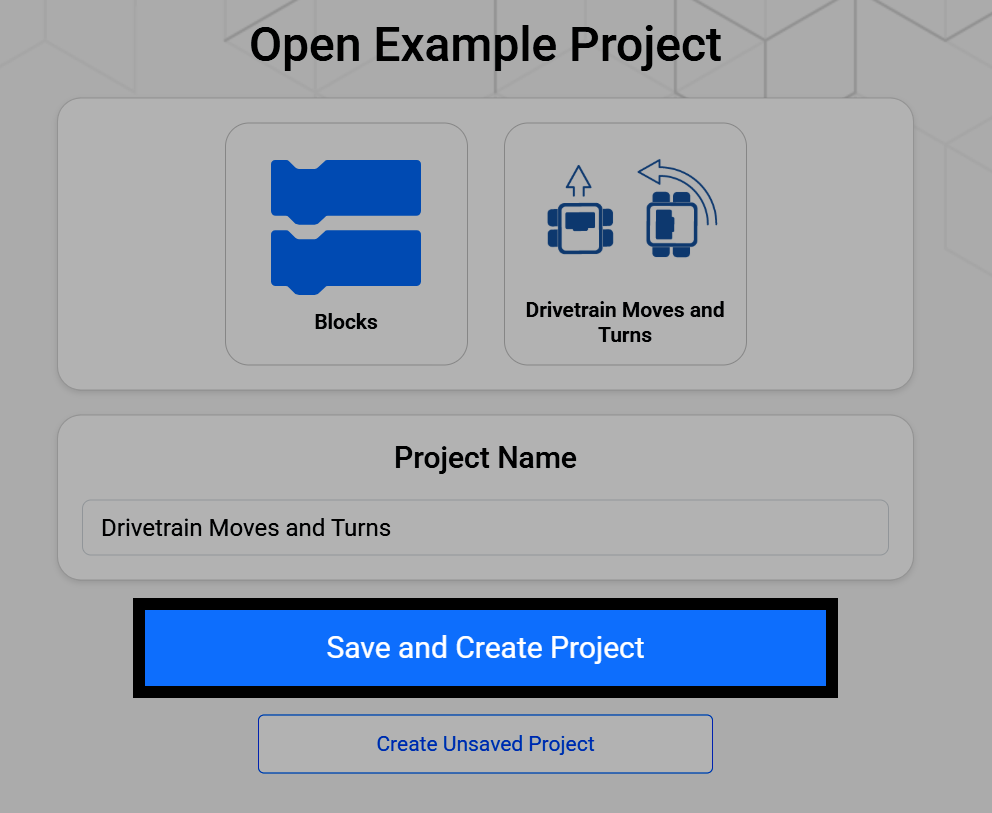
Pasirinkus konkurso šabloną, atidaromas ekranas, kuriame galite jį pervadinti ir išsaugoti savo įrenginyje. Pasirinkite Išsaugoti ir sukurti projektą, kad išsaugotumėte naują projektą savo įrenginyje.
Varžybų šablono projektas pradedamas turint tris skrybėlių blokus, po vieną kiekvienai rungtynių daliai: kai sistema pradedama, kai sistema veikia autonomiškai ir kai sistema valdo vairuotoją su jau prijungtu amžinu bloku.
kai pradėta
kai autonominis :: hat events
when drive control :: hat events
amžinai
pabaiga
Blokas kai pradedama paleidžiamas vieną kartą, iškart pradėjus projektą, prieš prasidedant autonominiam arba vairuotojo valdomam laikotarpiui. Naudokite jį bet kokiai roboto sąrankai, pvz., giroskopo ar inercinio jutiklio kalibravimui arba kintamųjų nustatymui.
Jei sąrankos nereikia, blokas „kai pradėta“ gali likti tuščias.
kai pradėta
kalibruoti važiavimo sistemą
Prie kai autonominis skrybėlių bloko pritvirtinti blokai veikia autonominiu laikotarpiu, kai lauko valdymo sistema siunčia autonominio veikimo signalą ir robotas veikia savarankiškai, be vairuotojo įsikišimo. Šį rinkinį naudokite taškų skaičiavimo rutinai ar kitam autonominiam elgesiui.
Jei autonominis elgesys nepageidaujamas, blokas „kai autonominis“ gali likti tuščias.
kai autonominis :: hat events
važiuoti [pirmyn v] per (600) [mm v] ▶
sustabdyti važiavimą
Prie vairuotojo valdymo bloko pritvirtinti blokai veikia vairuotojo valdymo laikotarpiu, kai lauko valdymo sistema siunčia vairuotojo valdymo signalą ir vairuotojas valdo robotą naudodamas valdiklį.
when drive control :: hat events
amžinai
jei <[Controller1 v] [X v] paspaustas?> tada
važiuoti [pirmyn v]
kitu atveju
sustabdyti važiavimą
pabaiga
pabaiga