
競賽模板#
Competition Template
本教程涵蓋 VEXcode V5 中的競賽模板。學完本教學後,您將了解模板中每個帽子模組的用途。
競賽模板適用於VEX V5機器人競賽或VEX U機器人競賽中使用現場控制系統的專案。它將專案分為兩個階段:自主運行階段,機器人自主運行;以及駕駛員控制階段,駕駛員使用控制器操作機器人。
使用此範本可確保您的專案符合 VEX V5 比賽規則,並在比賽期間正確連接到智慧場地控制系統。
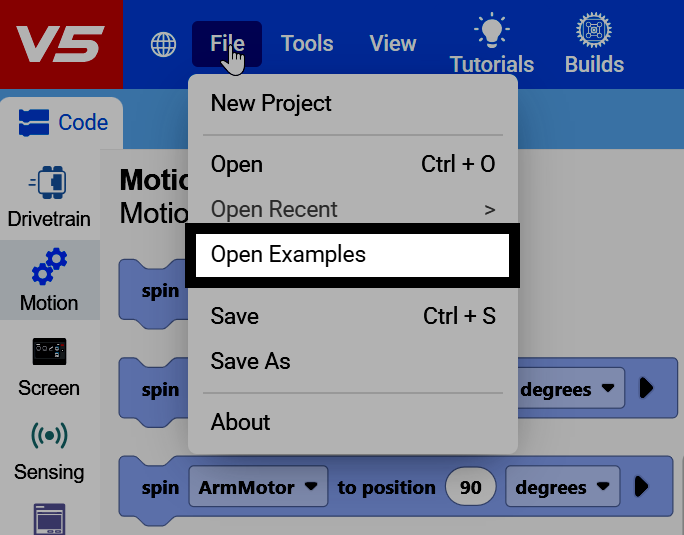
在 VEXcode 左上角選擇“檔案”,然後選擇“開啟範例”。
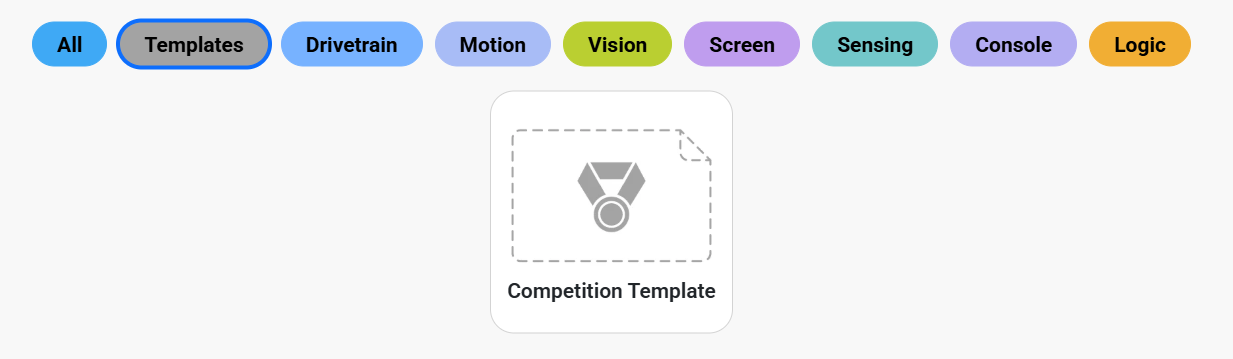
按模板篩選,找到比賽模板。
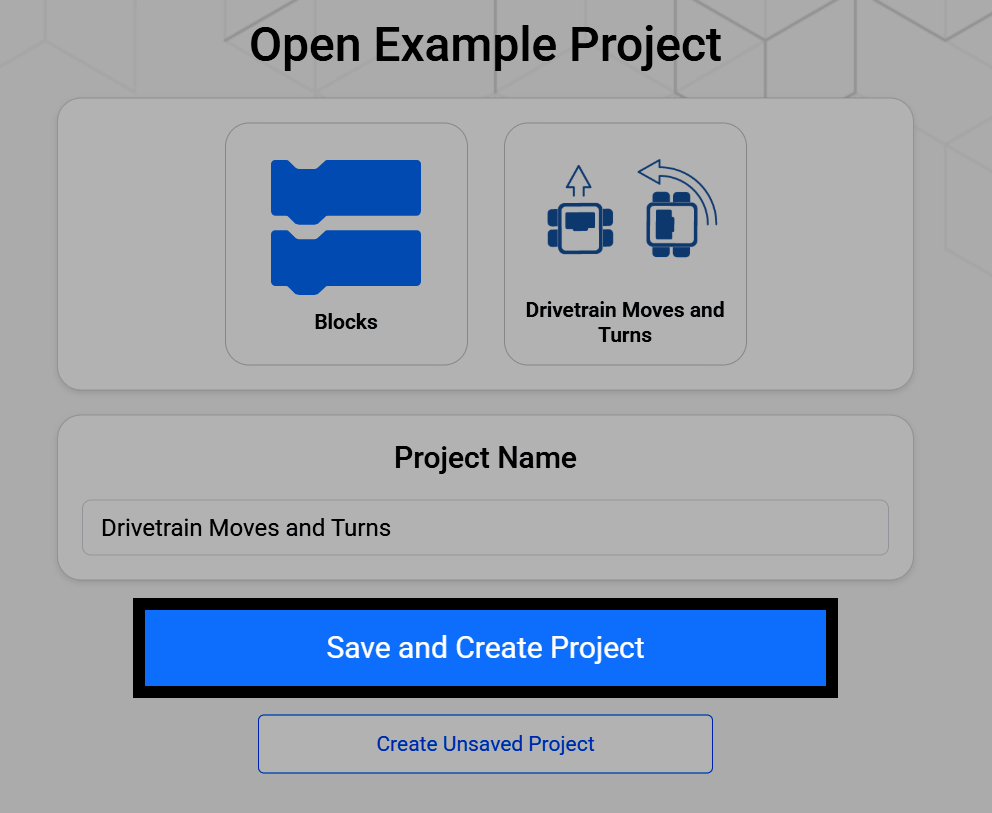
選擇競賽模板後,會開啟一個介面,您可以在其中重命名模板並將其儲存到您的裝置。選擇「儲存並建立項目」即可將新項目儲存到您的裝置。
競賽範本專案開始時,工作區中已經有三個帽子模組,分別對應比賽的每個部分:開始時、自主時和駕駛員控制時,並且已經附加了一個永久模組。
競賽範本的啟動時間、自動駕駛時間和駕駛控制時間模組。#
當開始時
當自動控制時 :: hat events
when drive control :: hat events
永遠
結束
「啟動時」模組會在專案啟動時立即運作一次,在自主運作或駕駛控制階段開始前執行。它可以用於機器人所需的任何設置,例如校準陀螺儀或慣性感測器,或設定變數。
如果不需要任何設置,啟動時程式碼區塊可以保持為空。
啟動堆疊,用於在比賽開始前校準傳動系統的慣性感測器。#
當開始時
校準驅動系統
連接到「自主運作」帽形模組的模組會在「自主運作」期間運行,此時場地控制系統會發送自主訊號,機器人無需駕駛者輸入即可自主運作。此模組可用於計分程式或其他自主行為。
如果不需要自主行為,則 自主時 模組可以留空。
一個簡單的自主程序,向前行駛,然後停止。#
當自動控制時 :: hat events
行駛 [前方 v] (600) [mm v] ▶
停止行駛
連接到 當駕駛員控制 帽塊的模組在 駕駛員控制期間 運行,此時現場控制系統發送駕駛員控制信號,駕駛員使用控制器操作機器人。
一個簡單的駕駛員控製程序,按住 X 按鈕即可向前行駛。#
when drive control :: hat events
永遠
如果 <[Controller1 v] [X v] 按下?> 則
行駛 [前方 v]
否則
停止行駛
結束
結束