
Modelo de competição#
Este tutorial aborda o Modelo de Competição no VEXcode V5. No final, saberá para que serve cada um dos blocos do modelo.
O Modelo de Competição é utilizado para projetos que serão executados com o Sistema de Controlo de Campo durante a Competição de Robótica VEX V5 ou a Competição de Robótica VEX U. Divide um projeto em dois períodos: o período Autónomo, onde o robô opera sozinho, e o período Controlado pelo Piloto, onde um piloto opera o robô com um Controlador.
A utilização deste modelo garante que o seu projeto está em conformidade com as Regras de Competição VEX V5 e que se ligará corretamente ao Sistema de Controlo de Campo Inteligente durante um jogo.
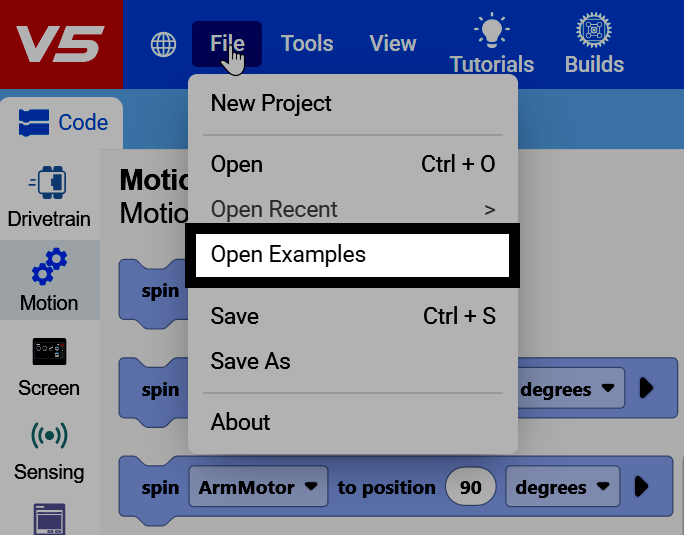
Selecione Ficheiro no canto superior esquerdo do VEXcode e, em seguida, selecione Abrir exemplos.
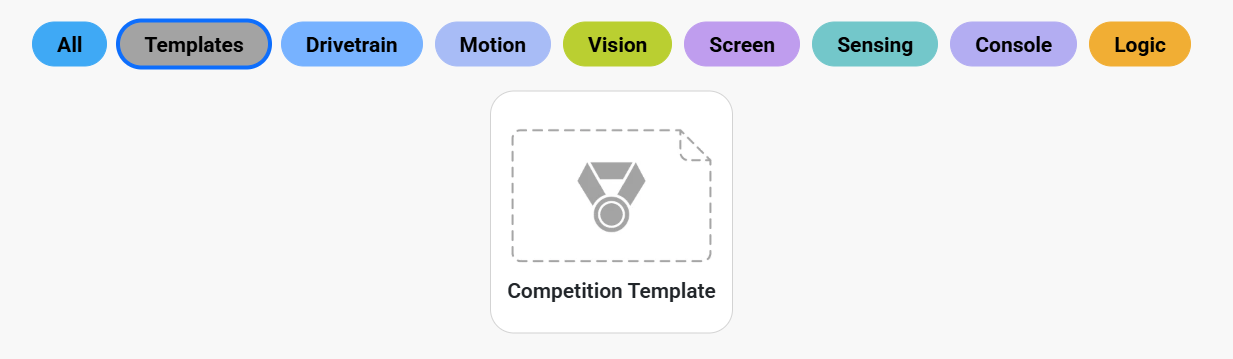
Filtre por Modelos para encontrar o Modelo de Competição.
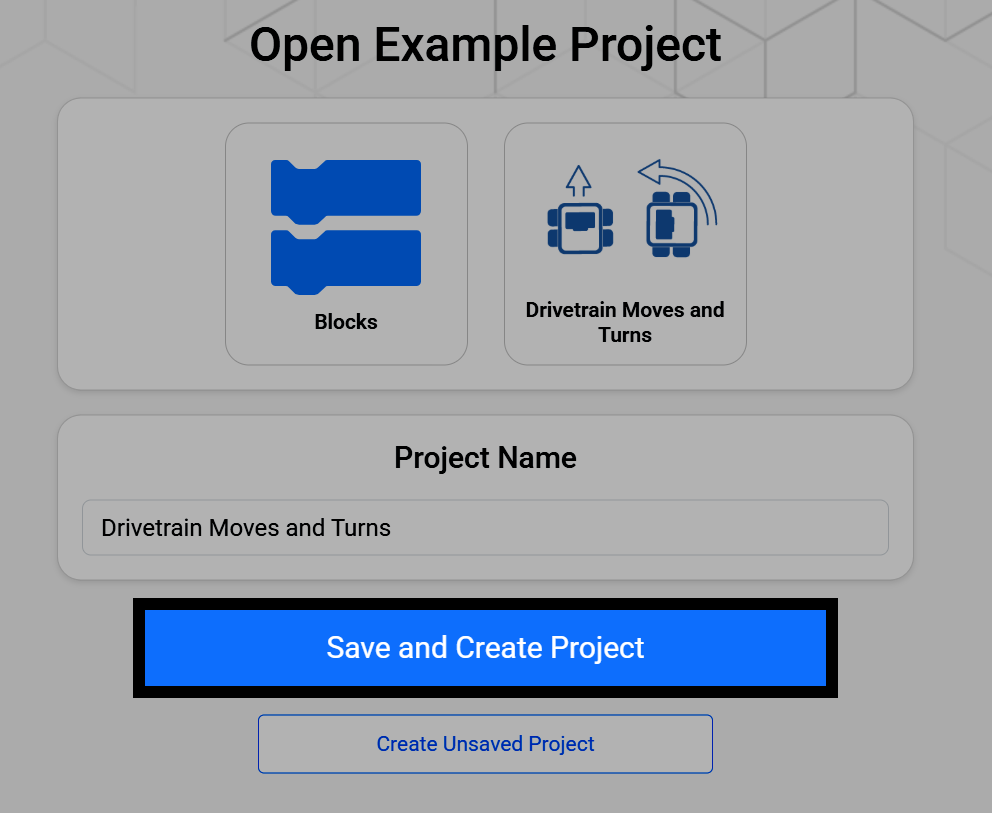
Ao selecionar o Modelo de Competição, será aberto um ecrã, onde poderá renomeá-lo e guardá-lo no seu dispositivo. Selecione Guardar e Criar Projeto para guardar o novo projeto no seu dispositivo.
Um projeto de Modelo de Competição começa com três blocos de chapéu já presentes na área de trabalho, um para cada parte de uma partida: quando iniciado, quando autónomo e quando sob controlo do condutor, com um bloco para sempre já anexado.
quando iniciar
quando autônomo :: hat events
when drive control :: hat events
para sempre
fim
O bloco quando iniciado é executado uma única vez, imediatamente após o início do projeto, antes do início dos períodos Autónomo ou Controlado pelo Motorista. Utilize-o para qualquer configuração que o seu robô necessite, como calibrar um giroscópio ou um sensor inercial, ou definir variáveis.
Se não for necessária qualquer configuração, o bloco ao iniciar poderá permanecer vazio.
quando iniciar
calibrar sistema de condução
Os blocos ligados ao bloco quando autónomo são executados durante o período autónomo, quando o Sistema de Controlo de Campo envia o sinal autónomo e o robô age por conta própria, sem intervenção do operador. Utilize esta pilha para uma rotina de pontuação ou outro comportamento autónomo.
Caso não se pretenda qualquer comportamento autónomo, o bloco quando autónomo pode permanecer vazio.
quando autônomo :: hat events
conduzir [frente v] por (600) [mm v] ▶
parar de conduzir
Os blocos ligados ao bloco de chapéu quando o controlo do condutor são executados durante o período controlado pelo condutor, quando o Sistema de Controlo de Campo envia o sinal de controlo do condutor e um condutor opera o robô com um controlador.
when drive control :: hat events
para sempre
se <[Controller1 v] [X v] pressionado?> então
conduzir [frente v]
senão
parar de conduzir
fim
fim