
Шаблон конкурса#
В этом уроке рассматривается шаблон конкурса в VEXcode V5. К концу вы узнаете, для чего предназначен каждый из блоков-шаблонов шаблона.
Шаблон соревнований используется для проектов, которые будут работать с системой управления полем во время соревнований по робототехнике VEX V5 или VEX U. Он разделяет проект на два периода: автономный период, когда робот работает самостоятельно, и период управления водителем, когда водитель управляет роботом с помощью контроллера.
Использование этого шаблона гарантирует соответствие вашего проекта правилам соревнований VEX V5 и корректное подключение к системе управления полем Smart Field Control System во время матча.
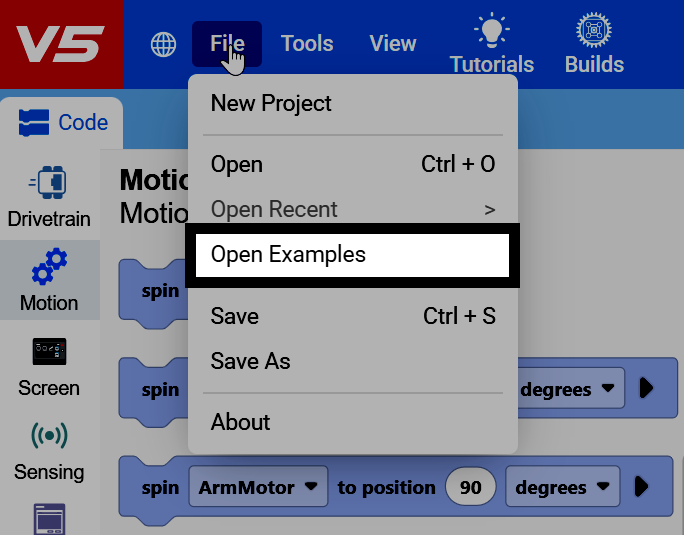
В левом верхнем углу VEXcode выберите Файл, затем выберите Открыть примеры.
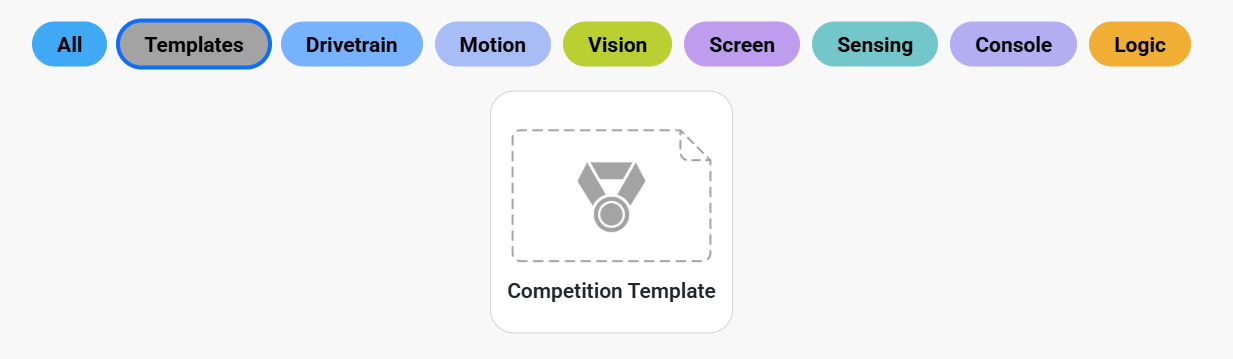
Чтобы найти подходящий шаблон конкурса, воспользуйтесь фильтром по шаблонам.
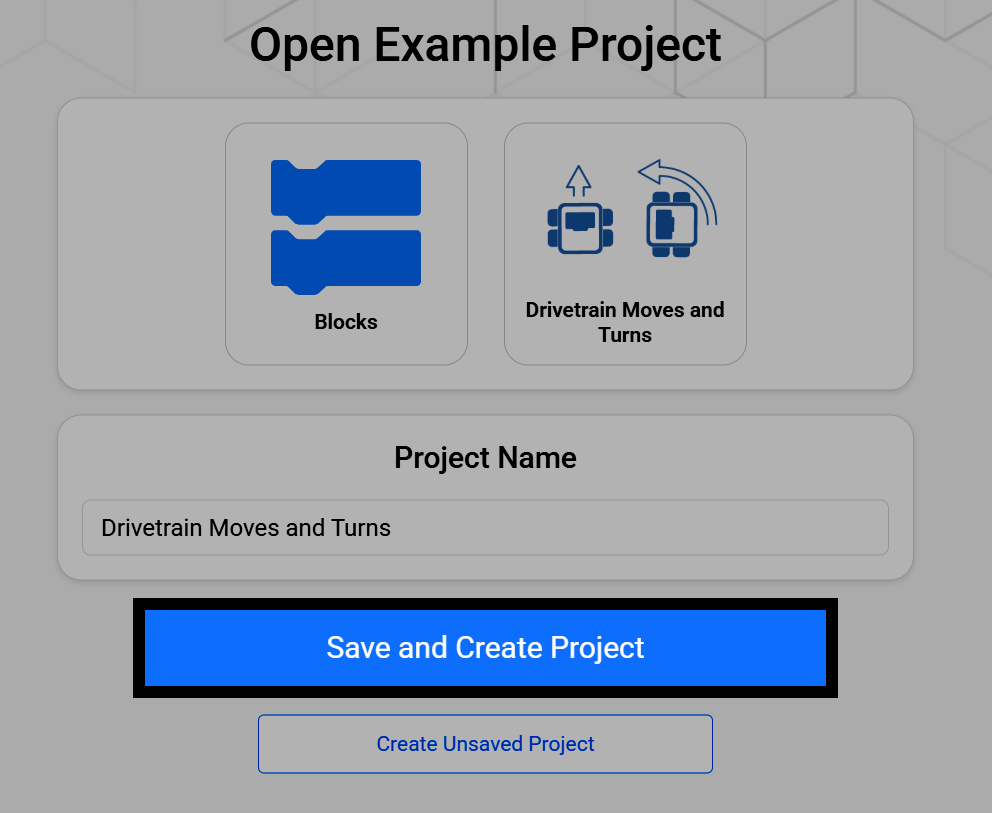
Выбор шаблона конкурса открывает экран, где вы можете переименовать его и сохранить на своем устройстве. Выберите Сохранить и создать проект, чтобы сохранить новый проект на своем устройстве.
Проект Competition Template начинается с трех блоков в рабочей области, по одному для каждой части матча: при начале, при автономном режиме и при управлении водителем, к которым уже прикреплен блок навсегда.
при запуске
при автономном режиме :: hat events
when drive control :: hat events
вечно
конец
Блок при запуске выполняется один раз, сразу после начала проекта, перед началом автономного или управляемого водителем режима. Используйте его для любой настройки, необходимой вашему роботу, например, для калибровки гироскопа или инерциального датчика, или для установки переменных.
Если настройка не требуется, блок при запуске может оставаться пустым.
при запуске
Калибровка трансмиссии
Блоки, прикрепленные к блоку «в автономном режиме», работают во время автономного периода, когда система управления полем посылает автономный сигнал, и робот действует самостоятельно, без участия оператора. Используйте этот блок для подсчета очков или других автономных действий.
Если автономное поведение не требуется, блок when autonomous может оставаться пустым.
при автономном режиме :: hat events
движение [вперёд v] на (600) [мм v] ▶
остановить движение
Блоки, прикрепленные к блоку «при управлении водителем», работают во время периода управления водителем, когда система полевого управления посылает управляющий сигнал водителю, и водитель управляет роботом с помощью контроллера.
when drive control :: hat events
вечно
если <[Controller1 v] кнопка [X v] нажата?> то
движение [вперёд v]
иначе
остановить движение
конец
конец