
Mẫu cuộc thi#
Hướng dẫn này sẽ trình bày về Mẫu thi đấu trong VEXcode V5. Sau khi hoàn thành, bạn sẽ hiểu công dụng của từng khối hình nón trong mẫu này.
Mẫu Kế Hoạch Thi Đấu được sử dụng cho các dự án sẽ chạy với Hệ Thống Điều Khiển Hiện Trường trong Cuộc Thi Đấu Robot VEX V5 hoặc VEX U. Nó chia dự án thành hai giai đoạn: giai đoạn Tự hành, trong đó robot hoạt động độc lập, và giai đoạn Điều Khiển bởi Người Lái, trong đó người lái điều khiển robot bằng Bộ Điều Khiển.
Việc sử dụng mẫu này đảm bảo dự án của bạn tuân thủ Quy tắc thi đấu VEX V5 và sẽ kết nối chính xác với Hệ thống điều khiển sân thông minh trong suốt trận đấu.
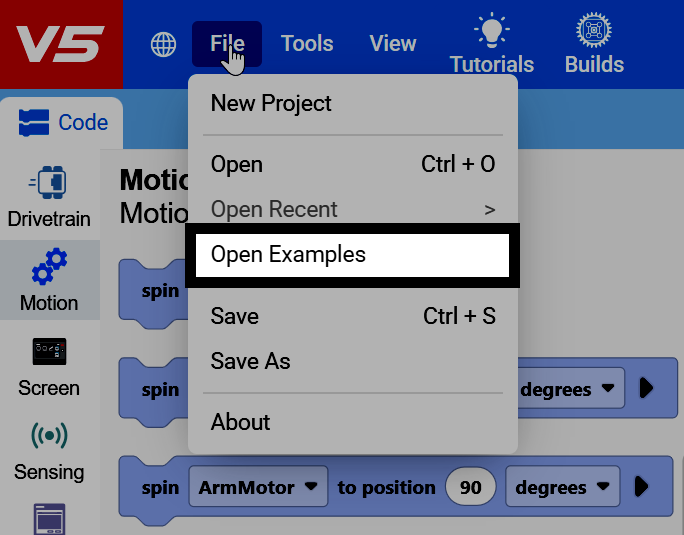
Chọn File ở góc trên bên trái của VEXcode, sau đó chọn Open Examples.
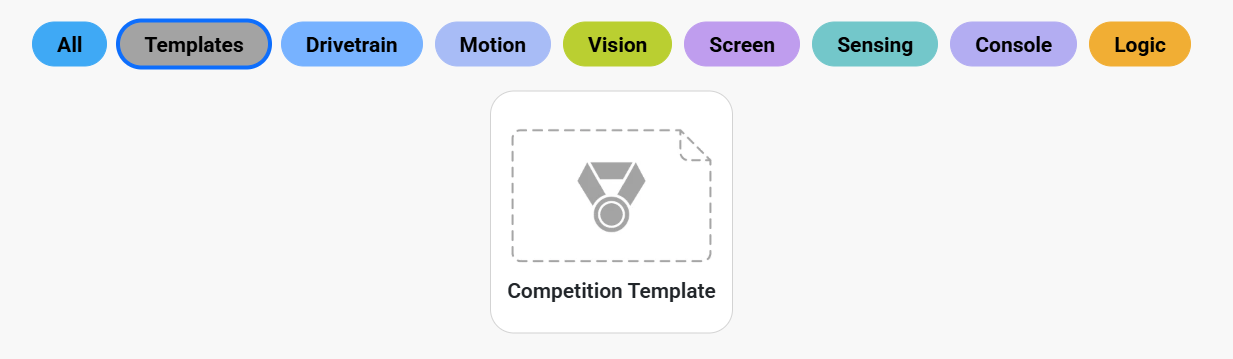
Lọc theo Mẫu để tìm Mẫu Cuộc Thi.
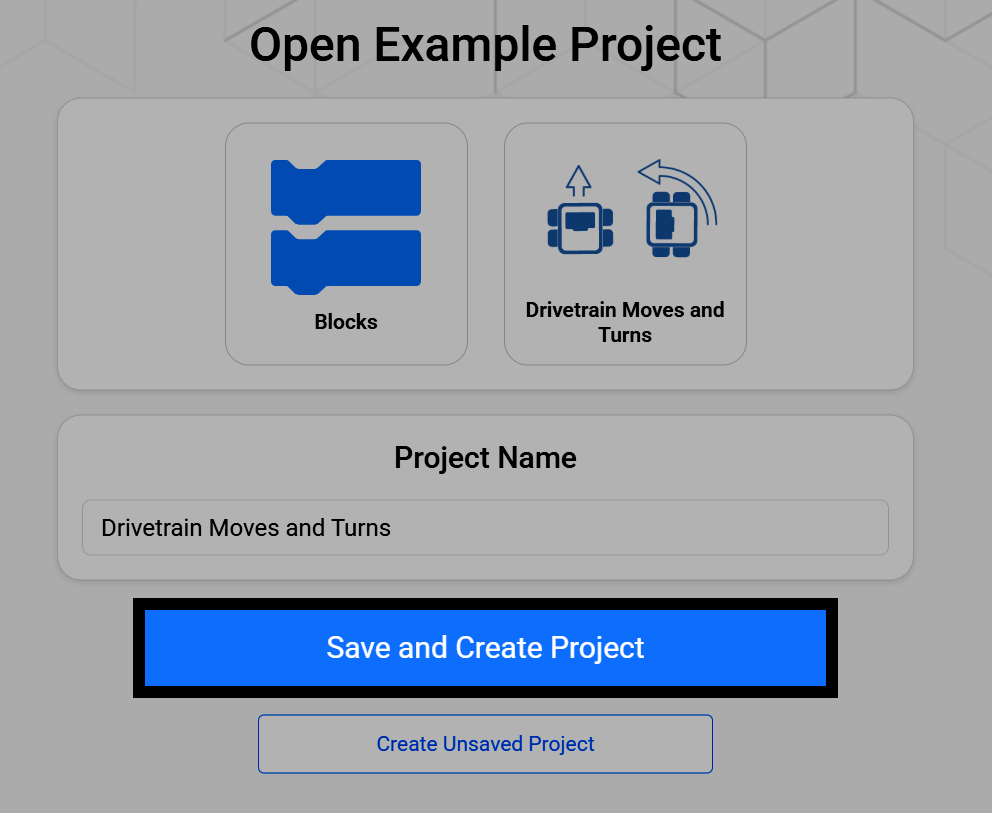
Chọn Mẫu Cuộc thi sẽ mở ra một màn hình cho phép bạn đổi tên và lưu mẫu vào thiết bị. Chọn Lưu và Tạo Dự án để lưu dự án mới vào thiết bị của bạn.
Dự án Mẫu Cuộc thi bắt đầu với ba khối mũ đã có sẵn trong không gian làm việc, mỗi khối dành cho một phần của trận đấu: khi bắt đầu, khi tự động và khi người lái điều khiển, cùng với một khối vĩnh viễn đã được gắn sẵn.
khi bắt đầu
khi tự động :: hat events
when drive control :: hat events
mãi mãi
fin
Khối khi khởi động sẽ chạy một lần, ngay khi dự án bắt đầu, trước khi các giai đoạn Tự hành hoặc Điều khiển bởi người lái bắt đầu. Sử dụng nó cho bất kỳ thiết lập nào mà robot của bạn cần, chẳng hạn như hiệu chỉnh con quay hồi chuyển hoặc cảm biến quán tính, hoặc thiết lập các biến số.
Nếu không cần thiết lập gì, khối khi khởi động có thể để trống.
khi bắt đầu
hiệu chỉnh bộ truyền động
Các khối được gắn vào khối mũ khi tự hành sẽ chạy trong giai đoạn tự hành, khi Hệ thống Điều khiển Trường gửi tín hiệu tự hành và robot hoạt động độc lập, không cần sự can thiệp của người điều khiển. Sử dụng ngăn xếp này cho một quy trình tính điểm hoặc các hành vi tự hành khác.
Nếu không muốn hành vi tự động nào được yêu cầu, khối khi tự động có thể để trống.
khi tự động :: hat events
lái [tiến v] trong (600) [mm v] ▶
dừng lái
Các khối được gắn vào khối mũ khi điều khiển bởi người lái sẽ chạy trong giai đoạn điều khiển bởi người lái, khi Hệ thống điều khiển trường gửi tín hiệu điều khiển và người lái vận hành robot bằng bộ điều khiển.
when drive control :: hat events
mãi mãi
nếu <[Controller1 v] nút [X v] được nhấn?> thì
lái [tiến v]
nếu không
dừng lái
fin
fin