Korzystanie z elektromagnesu#
Ten samouczek przeprowadzi Cię przez proces podnoszenia i upuszczania dysku za pomocą elektromagnesu w VEXcode GO. Na koniec otrzymasz projekt, który podnosi dysk, czeka, a następnie go upuszcza.
Upewnij się, że Twój robot ma podłączony elektromagnes. Zobacz Konfigurowanie urządzeń, jeśli jeszcze go nie dodałeś.
Przymocuj blok magnesu energetycznego, ustawiony na wzmocnienie, pod blokiem po uruchomieniu, aby podnieść dysk.
gdy uruchomiony :: hat events
naładuj [Magnet2 v] na [wzmocnienie v]
Dołącz blok czekaj, aby dać robotowi czas na reakcję przed upuszczeniem dysku.
gdy uruchomiony :: hat events
naładuj [Magnet2 v] na [wzmocnienie v]
czekaj [1] sekund
Przymocuj kolejny blok magnesu energetycznego poniżej bloku czekaj.
gdy uruchomiony :: hat events
naładuj [Magnet2 v] na [wzmocnienie v]
czekaj [1] sekund
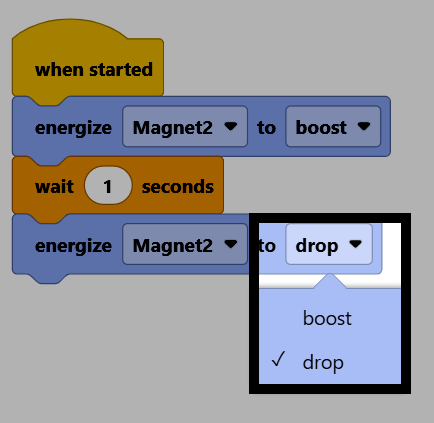
naładuj [Magnet2 v] na [wzmocnienie v]
Zmień parametr na drop, aby zwolnić dysk.
Zamontuj blok napędowy poniżej drugiego bloku napędzającego magnes.
gdy uruchomiony :: hat events
naładuj [Magnet2 v] na [wzmocnienie v]
czekaj [1] sekund
naładuj [Magnet2 v] na [upuść v]
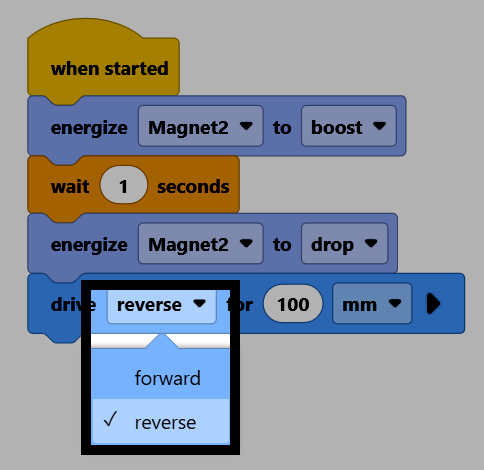
jedź [do przodu v] przez (100) [mm v] ▶
Zmień parametr kierunku na odwróć, aby oddalić się od Dysku po jego upuszczeniu.
Upewnij się, że Twój robot jest połączony z VEXcode. Jeśli nie jest jeszcze połączony, zobacz Łączenie z robotem.
Wybierz Start, aby uruchomić projekt. Elektromagnes podniesie dysk, odczeka sekundę, upuści go, a następnie odsunie się.