
IQ Snabbrelä (Swish)#
Swish är VEX IQ Hero Bot som används i IQ 24-25 Rapid Relay Playground.
Robotöversikt#
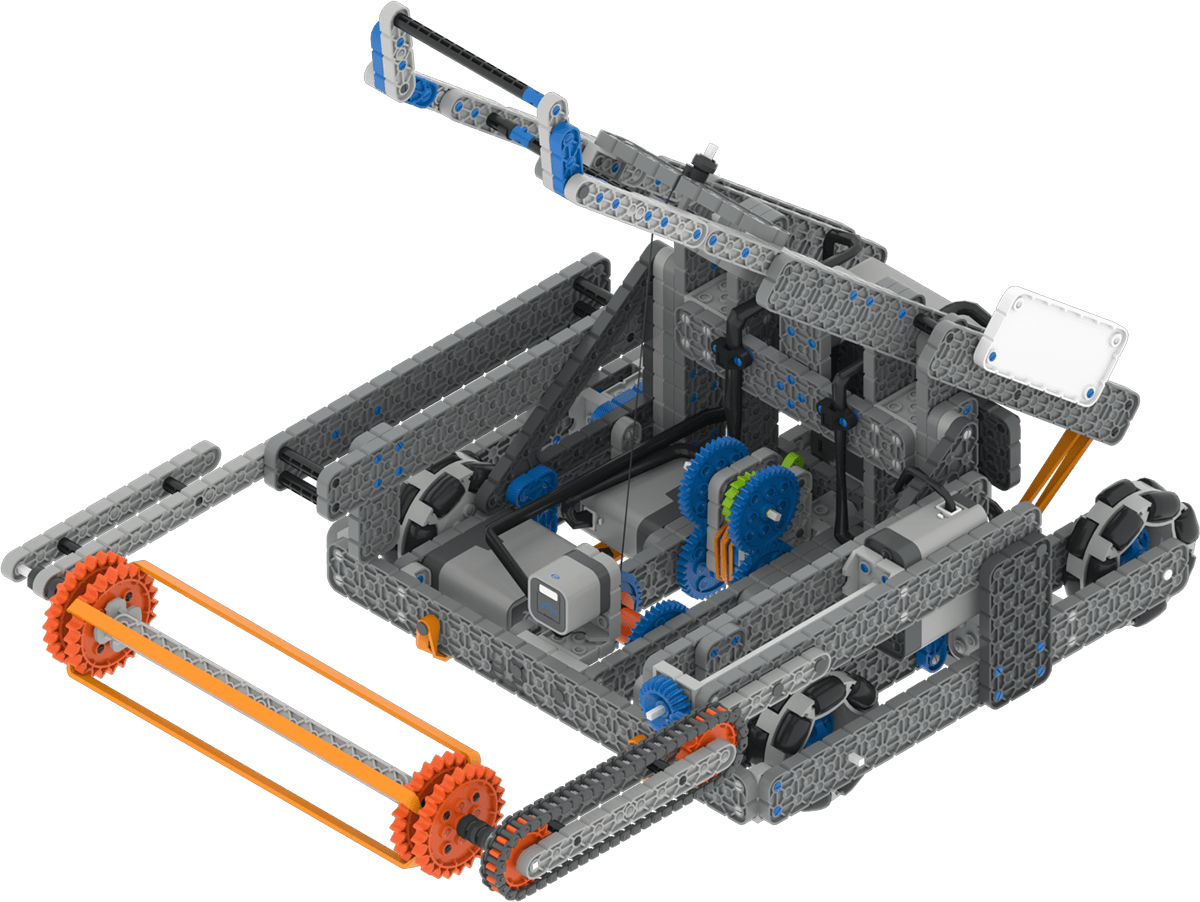
Swish stöder vanliga VR-kontroller och sensorer som tröghetssensorn och hjärntimern, med ytterligare Swish-specifika funktioner som beskrivs i Robotspecifika block och Robotspecifik Python.
Motorgrupper#
Konfiguration & |
Beskrivning |
|---|---|
|
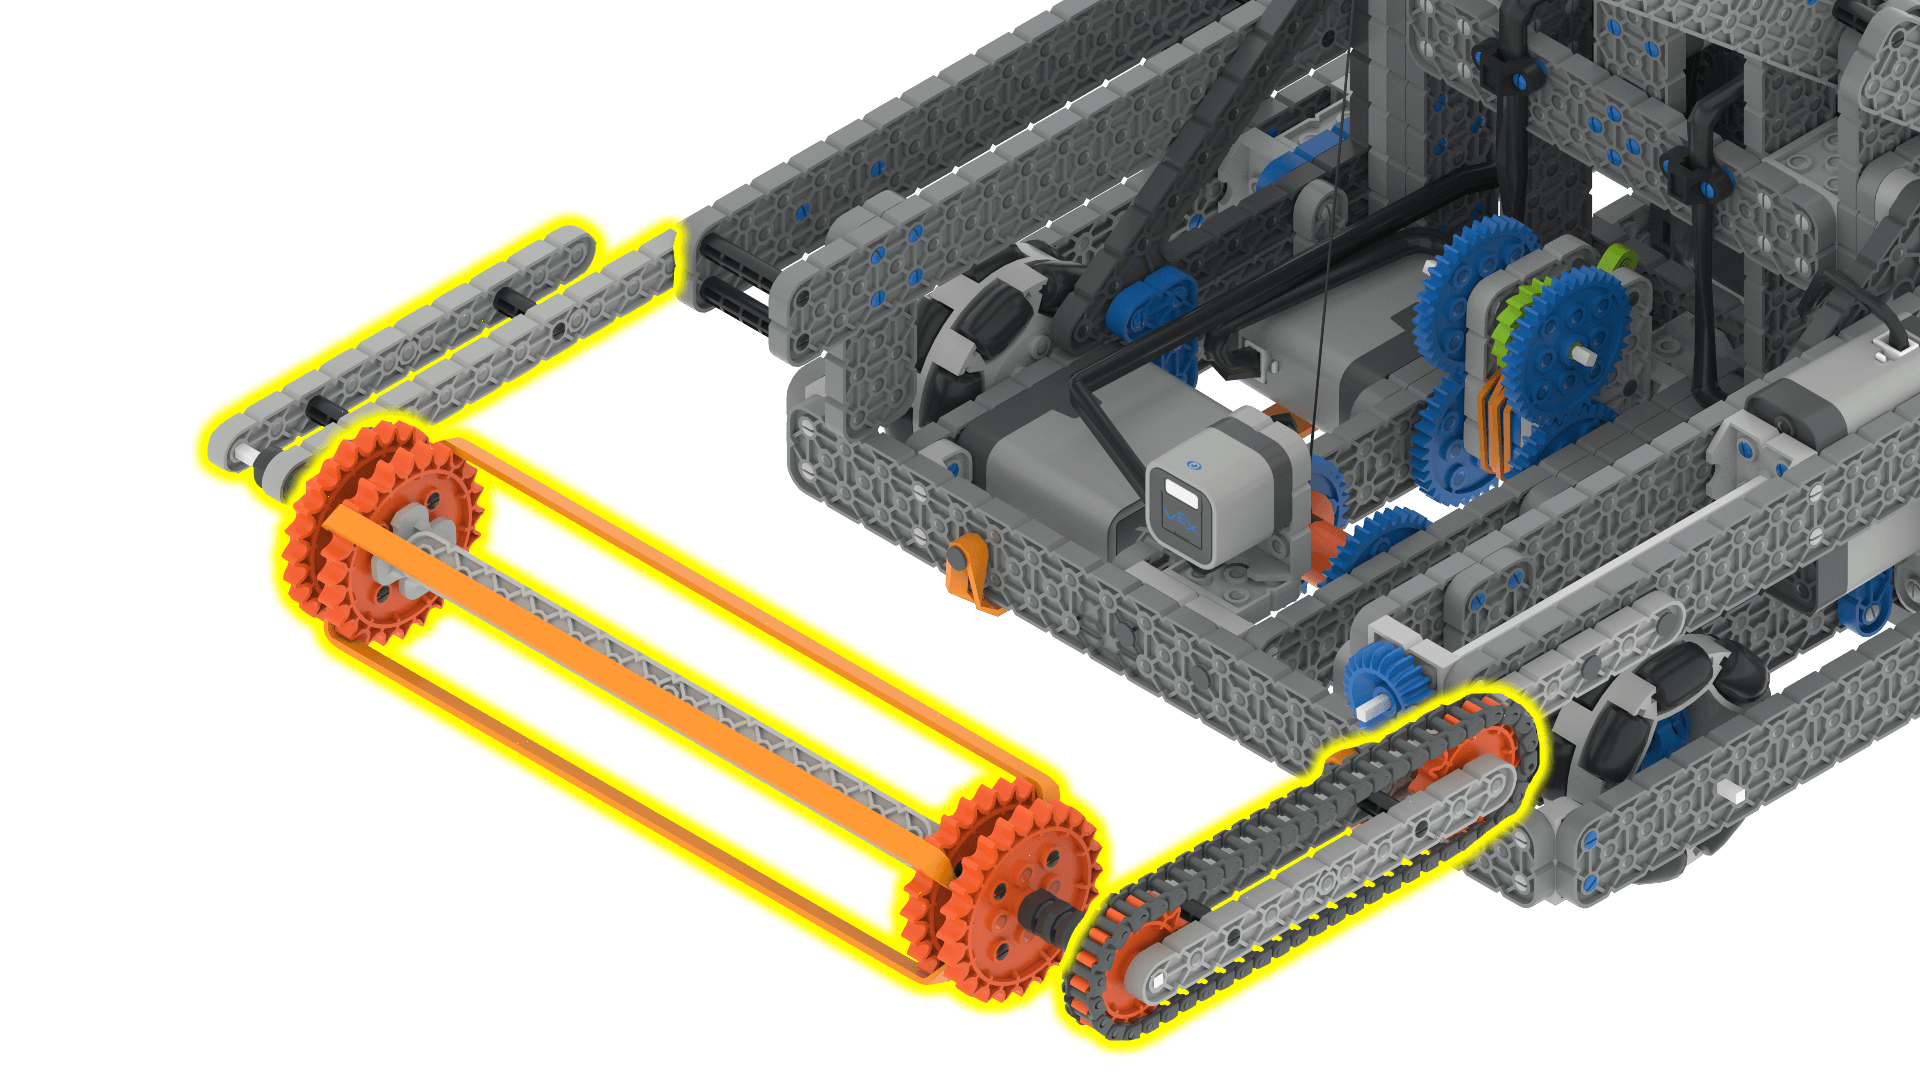
Insugningsmotorn kan snurras framåt och bakåt för att samla upp bollar och placera dem på katapulten. Insugningsmotorn måste snurra innan den kommer i kontakt med en boll för att plocka upp den. |
|
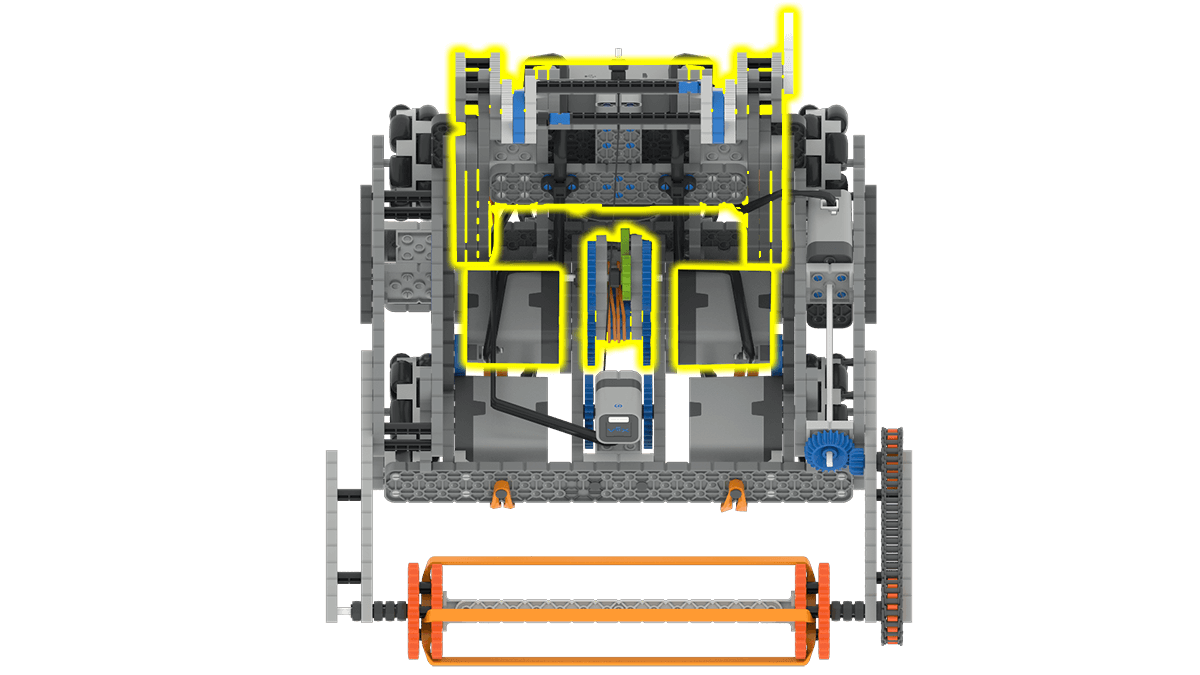
Katapultarmens motorgrupp används för att avfyra bollar som roboten har plockat upp. För att plocka upp en boll måste katapultarmen sänkas minst 1350 grader. När katapultarmen höjs eller släpps någon sträcka, rör sig den automatiskt till sin maximala höjd för att avfyra bollar. |
Komponenter och funktioner#
Komponent eller funktion |
Använda |
API-dokumentation |
|---|---|---|
Drivlina |
Rör och vrider roboten. |
|
Insugningsmotor |
Roterar de två hjulen på robotens framsida. Detta gör att bollar kan plockas upp från marken. |
|
Katapult Motorgrupp |
Avfyrar bollar som roboten har plockat upp. |
|
Bakre avståndssensor |
Känner av hur långt robotens bakre del är från målväggen. |
|
Optisk sensor för insug |
Detekterar om en boll finns i intaget. |
|
Hjärntimer |
Spår som förflutit sedan projektet startade. |
Lekplatser#
Lekplats |
Beskrivning |
|---|---|
Samla och avfyra bollar i fältet IQ 24-25 virtuella färdigheter. |