
V5-överstyrning (flexibel)#
Flex är VEX V5 Hero Bot som används i V5 26-27 Override Playground.
Robotöversikt#
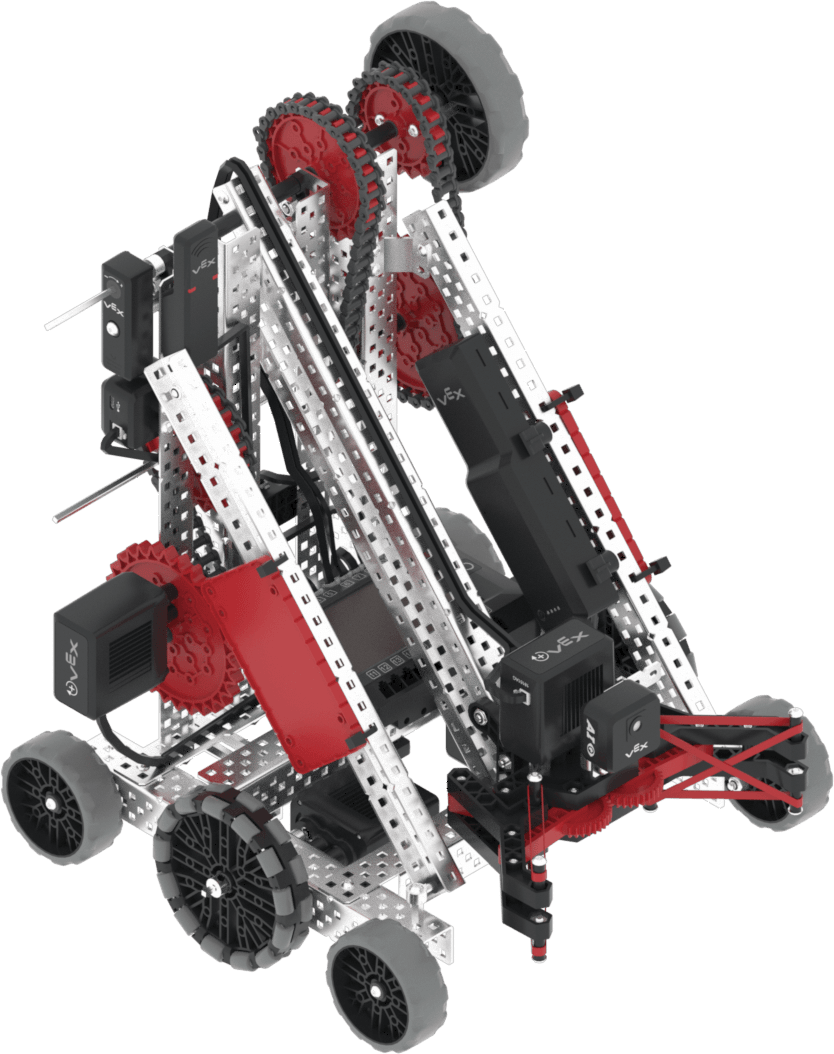
Flex stöder vanliga VR-kontroller och sensorer som tröghetssensorn och hjärntimern, med ytterligare Flex-specifika funktioner som beskrivs i Robotspecifika block och Robotspecifik Python.
Motorer#
Konfiguration & |
Beskrivning |
|---|---|
|
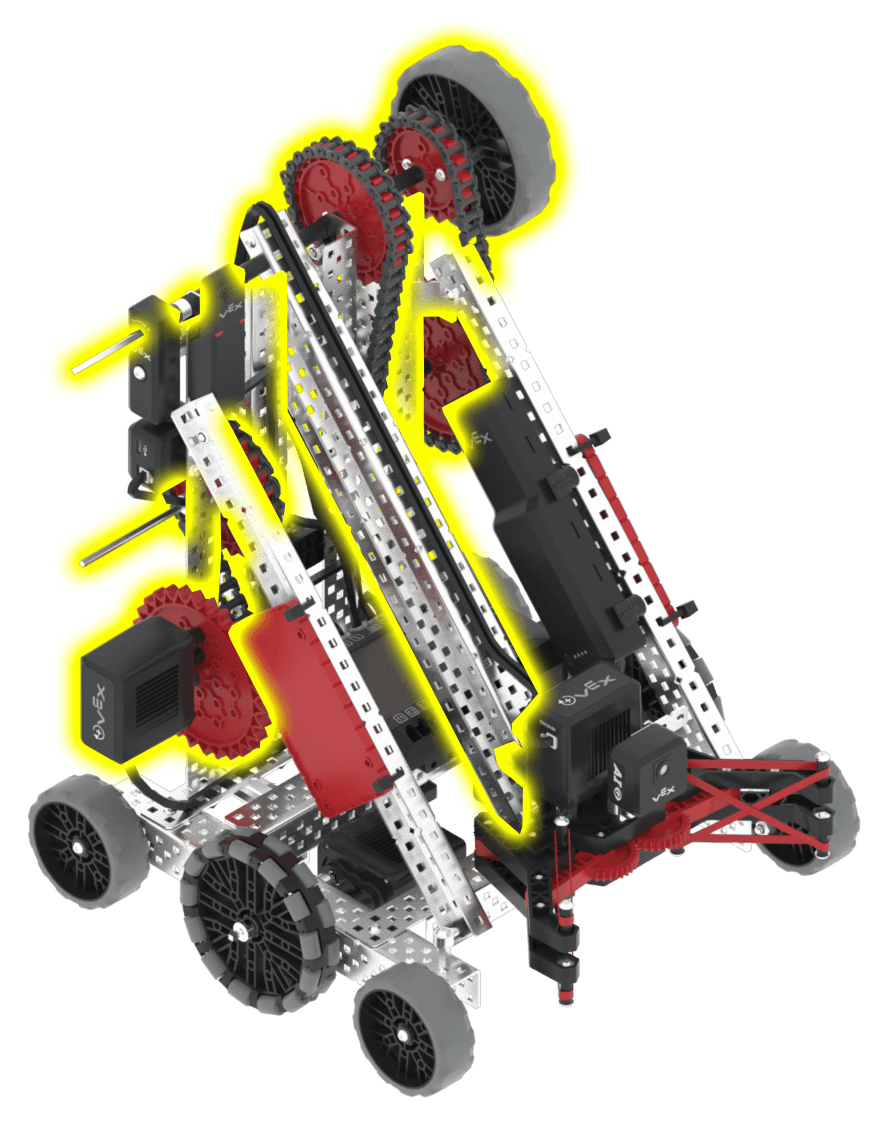
Höjer och sänker armen. Armen är i fullt upplyft läge vid 2000 grader; startpositionen är 0 grader. |
|
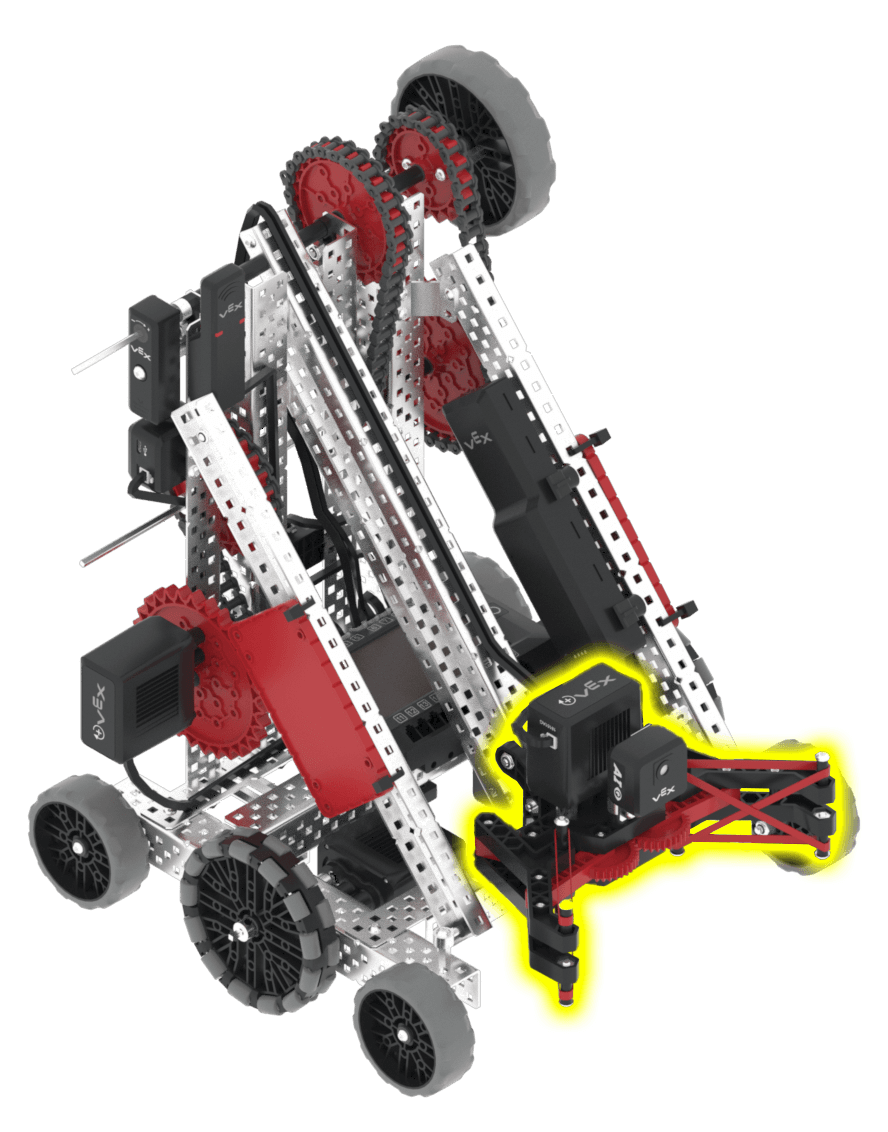
Öppnar och stänger klon. Startpositionen är 467 grader (helt stängd); klon är helt öppen vid 0 grader. |
Komponenter och funktioner#
Komponent eller funktion |
Använda |
API-dokumentation |
|---|---|---|
Drivlina |
Rör och vrider roboten. |
|
ArmMotor |
Höjer och sänker armen för att interagera med spelelement. |
|
Klomotor |
Öppnar och stänger klon för att gripa och släppa spelelement. |
|
AI-synsensor |
Monterad på klon, vänd framåt. Upptäcker viltföremål framför klon så att roboten kan orientera sig autonomt. Blockerad när klon håller en nål eller kopp, så den fungerar bara när klon är tom. |
|
Avståndssensor |
Monterad på robotens framsida, vänd framåt. Känner av hur långt robotens framsida är från ett föremål. |
|
GPS-sensor |
Returnerar robotens aktuella position och riktning på lekplatsen. |
|
Hjärntimer |
Spår som förflutit sedan projektet startade. |
Lekplatser#
Lekplats |
Beskrivning |
|---|---|
Spela utmaningen V5 26-27 Åsidosätt autonoma kodningsfärdigheter. |