
V5 Höga insatser (Axel)#
Axel är VEX V5 Hero Bot som används i V5 24-25 High Stakes Playground.
Robotöversikt#
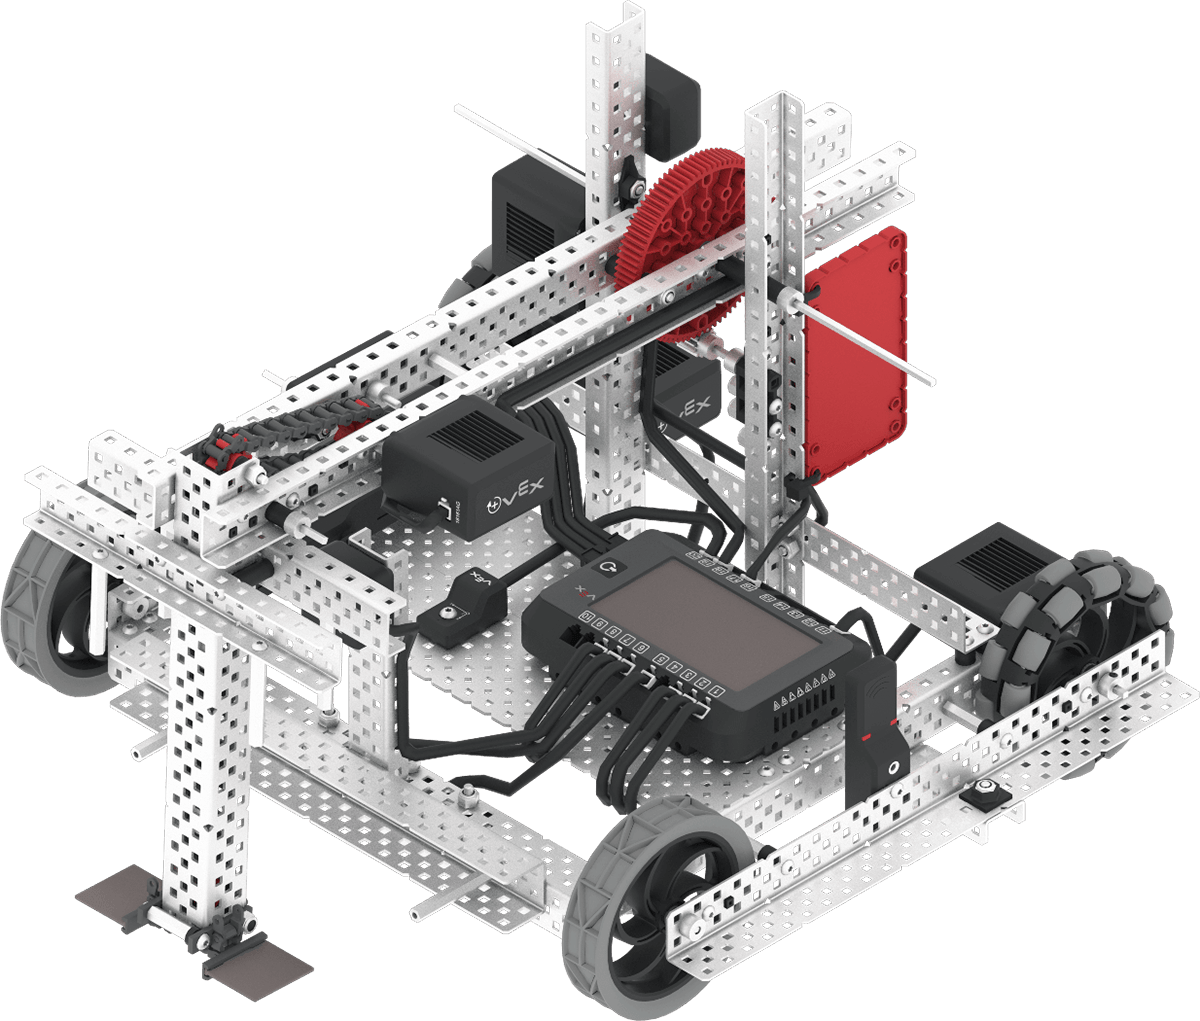
Axel stöder vanliga VR-kontroller och sensorer som tröghetssensorn och hjärntimern, med ytterligare Axel-specifika funktioner som beskrivs i Robotspecifika block och Robotspecifik Python.
Motorer#
Konfiguration & |
Beskrivning |
|---|---|
|
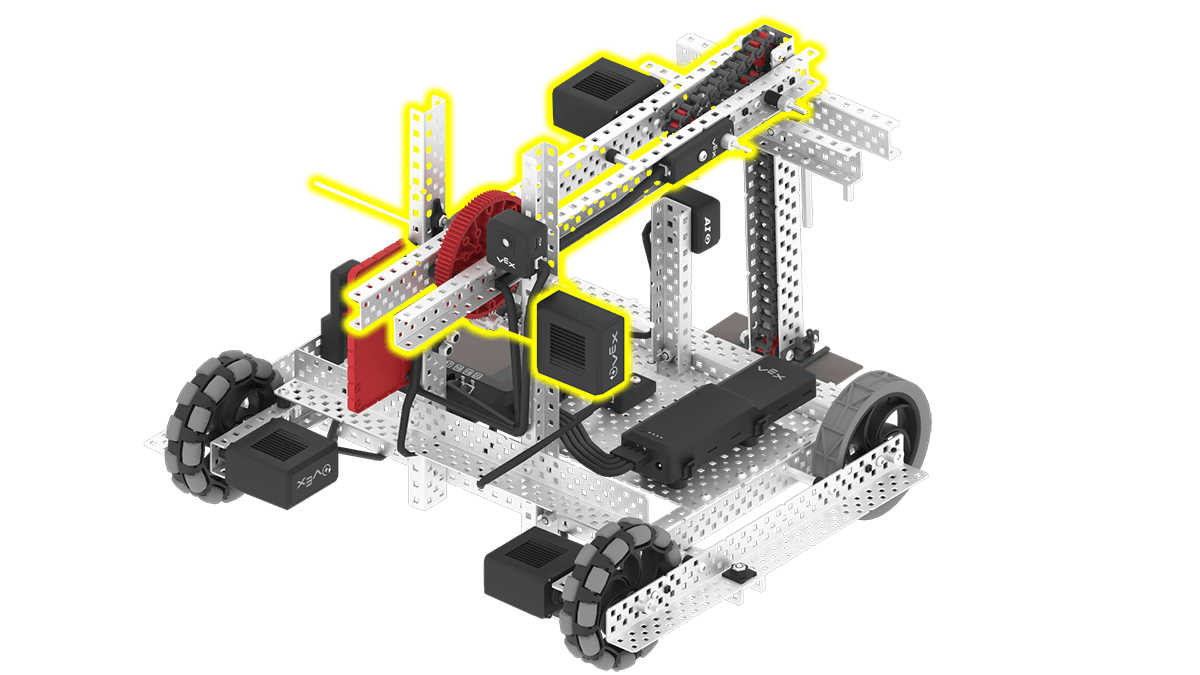
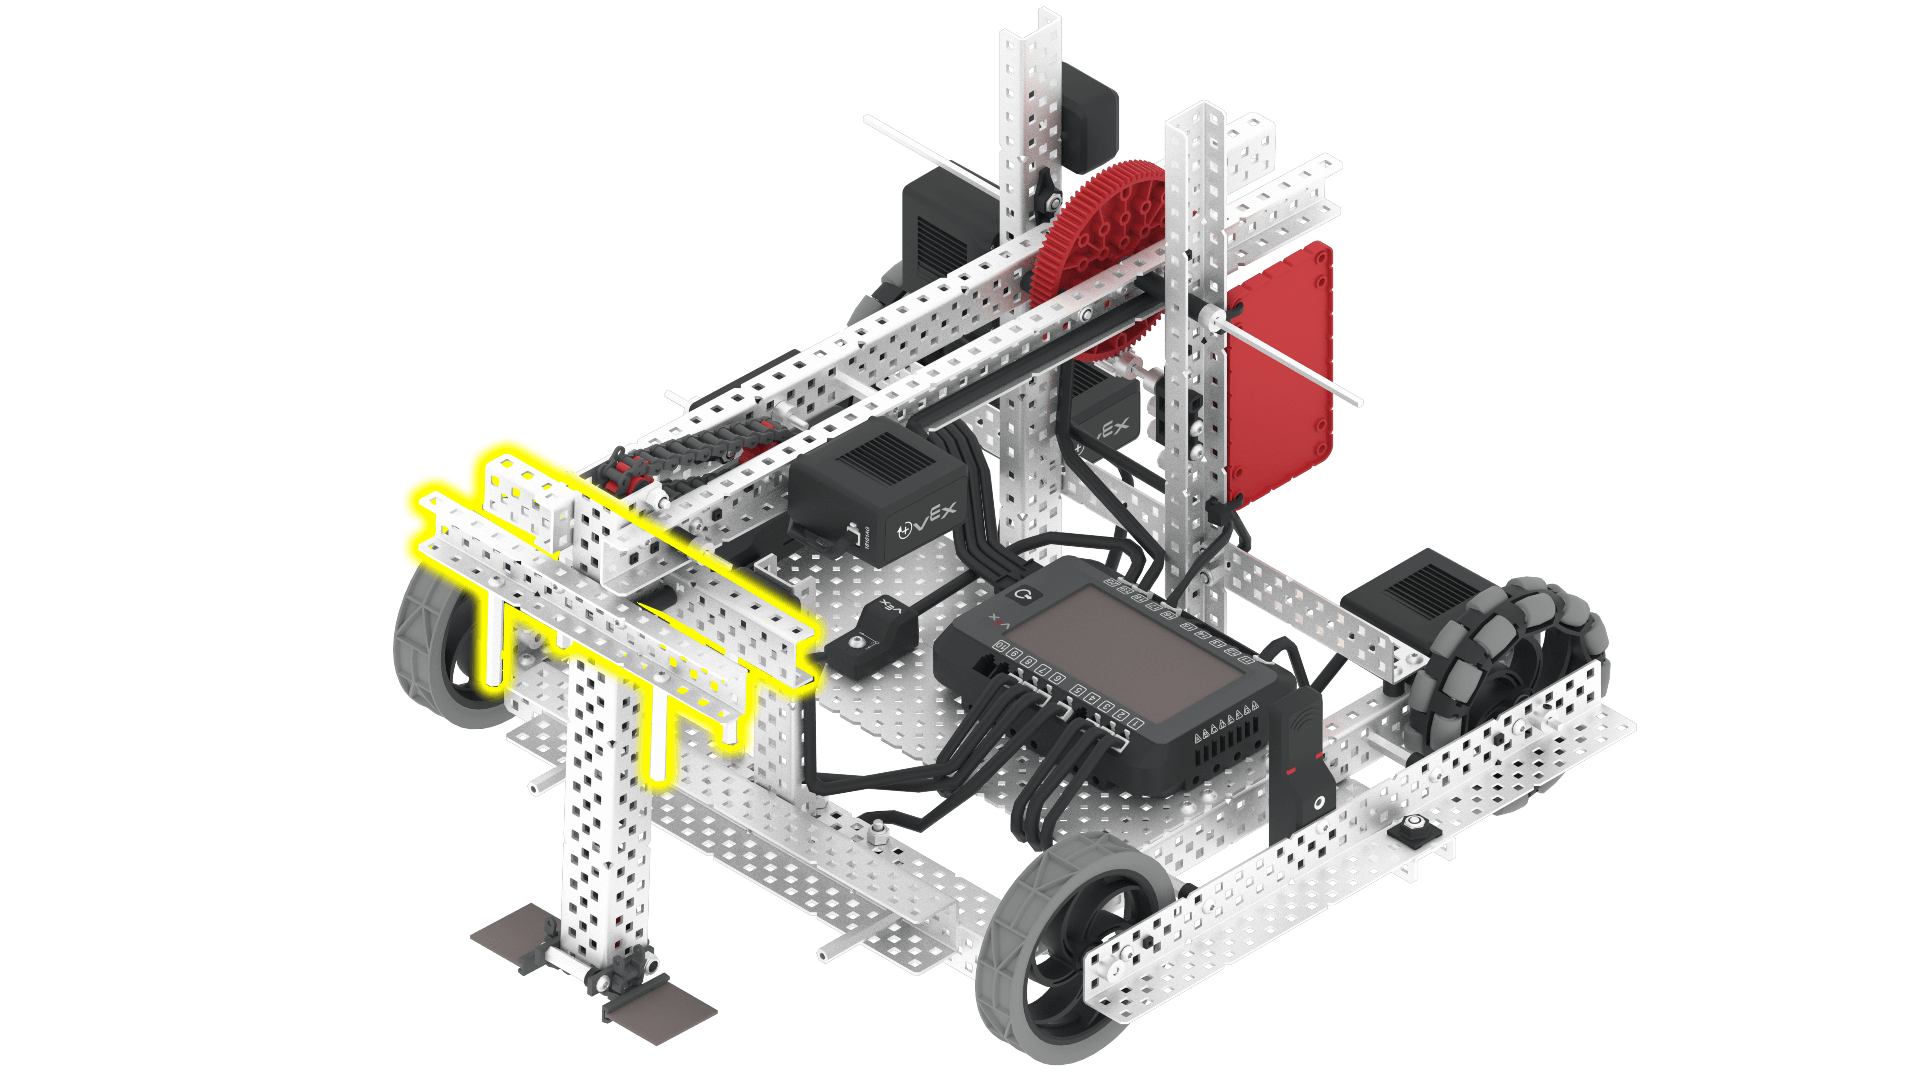
Armen lyfter och sänker Axels arm. Armen måste höjas så att den inte blockerar AI-visionssensorn, och för att trycka ringar mot pålar. |
|
Tryckmotorn flyttar tryckaren ner längs armen. Detta gör att ringarna kan tryckas av armen och upp på en påle. Tryckarens position högst upp på armen är 0 grader. |
Komponenter och funktioner#
Komponent eller funktion |
Använda |
API-dokumentation |
|---|---|---|
Drivlina |
Rör och vrider roboten. |
|
Armmotor |
Lyfter och sänker armen för att manipulera spelföremål. Armen måste höjas så att den inte blockerar AI-synsensorn, och för att trycka ringar mot pålar. För att lyfta armen tillräckligt högt för att trycka en ring mot en påle måste armen höjas minst 310 grader. |
|
Pushermotor |
Flyttar tryckaren ner längs armen. Detta gör att ringarna kan tryckas av armen och upp på en påle. Tryckarens position högst upp på armen är 0 grader. För att trycka av en ring från armen måste tryckarens motor sänkas 780 grader. |
|
AI-synsensor |
Upptäcker spelobjekt så att roboten kan orientera sig autonomt. |
|
Avståndssensor |
Returnerar hur långt ett objekt är från robotens framsida. |
|
Optisk sensor |
Upptäcker föremål framför roboten och bestämmer deras färg. |
|
Rotationssensor |
Returnerar aktuell rotationsvinkel och position för pushermotorn. |
|
GPS-sensor |
Returnerar robotens aktuella position och riktning på lekplatsen. |
|
Hjärntimer |
Spår som förflutit sedan projektet startade. |
Lekplatser#
Lekplats |
Beskrivning |
|---|---|
Gör ringar och mobila mål i V5 24-25 virtuella färdigheter-fältet. |