移動爪子#
Moving the Claw
本教學說明如何在 VEXcode V5 中控制 VEX V5 Clawbot 的機械爪移動。教程結束時,你將完成一個項目,該項目可以關閉機械爪,等待片刻,然後再打開它。
請確保您的機器人配置了 Clawbot 建置的 Drivetrain, Inertial 版本,以便您在工具箱中看到 ClawMotor 模組。
在 when started 模組下方安裝兩個 spin motor for 模組。
兩個用於控制模組的旋轉電機,預設由 ArmMotor 旋轉。#
當開始時
旋轉 [ArmMotor v] [上升 v] (90) [度 v] ▶
旋轉 [ArmMotor v] [上升 v] (90) [度 v] ▶
將它們的馬達參數都改為 ClawMotor,使它們能夠控制爪子。
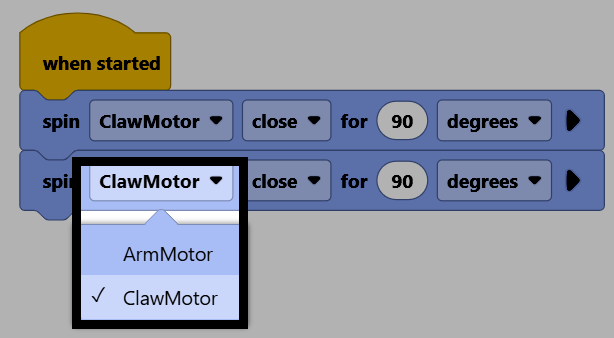
在兩個方塊之間添加一個等待方塊,以便在再次打開爪子之前暫停一下。
在兩個旋轉馬達模組之間設定一個等待模組。#
當開始時
旋轉 [ClawMotor v] [關閉 v] (90) [度 v] ▶
等待 (1) 秒
旋轉 [ClawMotor v] [關閉 v] (90) [度 v] ▶
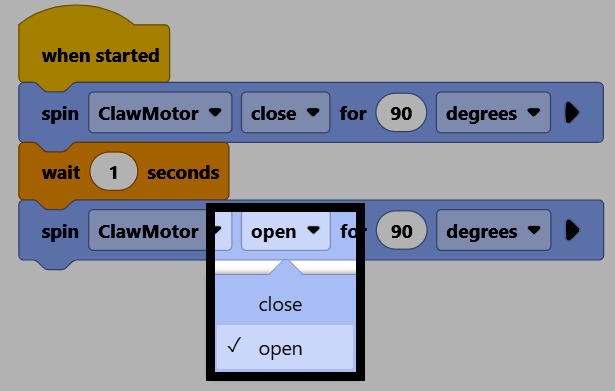
將第二個 旋轉馬達 模組的方向參數變更為 開啟,以重新打開爪子。
請確保您的機器人已連接到 VEXcode,然後選擇下載將項目下載到大腦。
選擇“運行”以運行項目。該項目將關閉窗口,稍等片刻,然後再次打開窗口。