Cấu hình hệ thống truyền động#
Hướng dẫn này sẽ hướng dẫn bạn cách cấu hình hệ thống truyền động trong VEXcode IQ (thế hệ thứ 2). Sau khi hoàn thành, bạn sẽ thêm và cấu hình thành công một hệ thống truyền động.
Chọn tab Thiết bị.
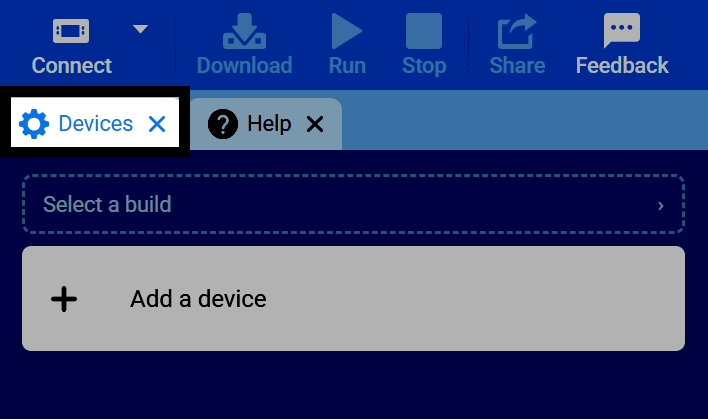
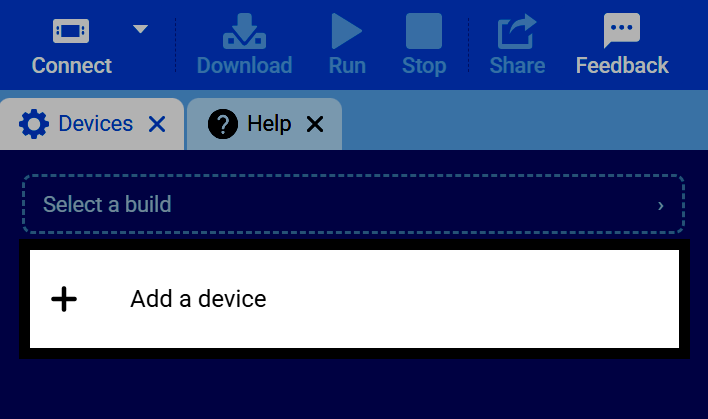
Chọn Thêm thiết bị.
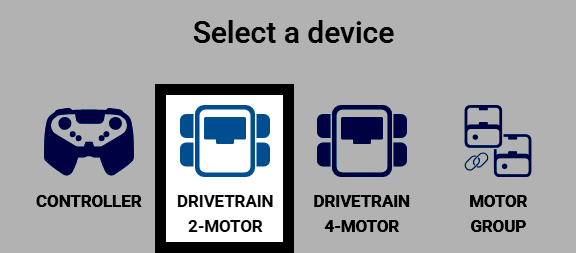
Chọn Hệ thống truyền động 2 động cơ.
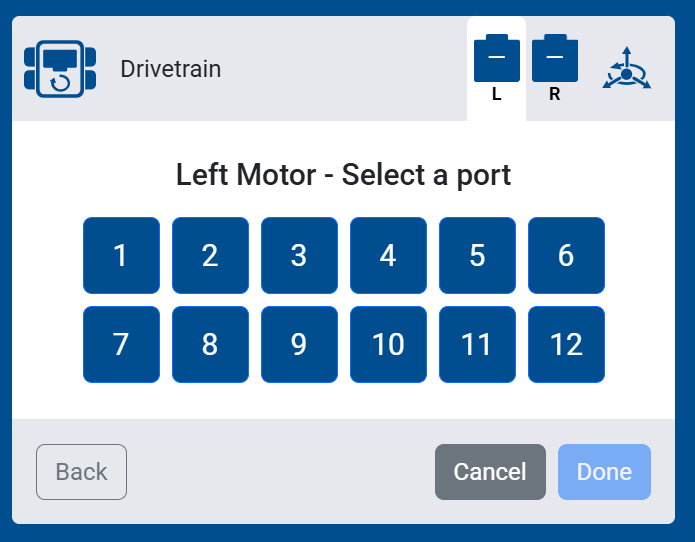
Chọn cổng mà động cơ bên trái được kết nối.
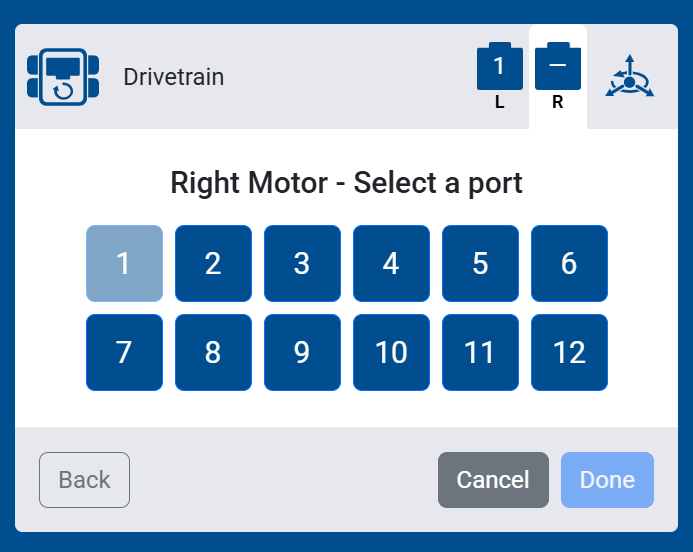
Chọn cổng mà động cơ bên phải được kết nối.
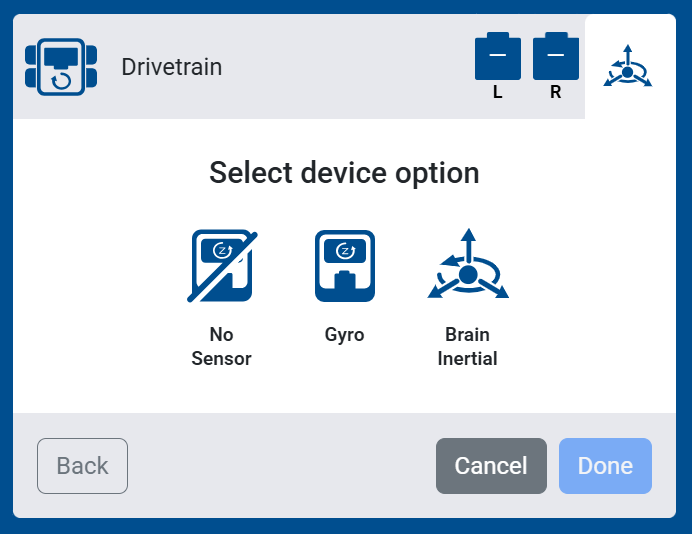
Hãy chọn loại cảm biến bạn muốn sử dụng với hệ thống truyền động của mình:
Không có cảm biến — Không có cảm biến quán tính hoặc con quay hồi chuyển nào được kết nối với hệ thống truyền động của bạn. Các khối lệnh dựa vào các cảm biến này sẽ không xuất hiện trong hộp công cụ của bạn.
Con quay hồi chuyển — Chọn cổng cho cảm biến con quay hồi chuyển bên ngoài để đo chuyển động của hệ thống truyền động.
Cảm biến quán tính Brain — Sử dụng cảm biến quán tính tích hợp của Brain để đo chuyển động của hệ thống truyền động.
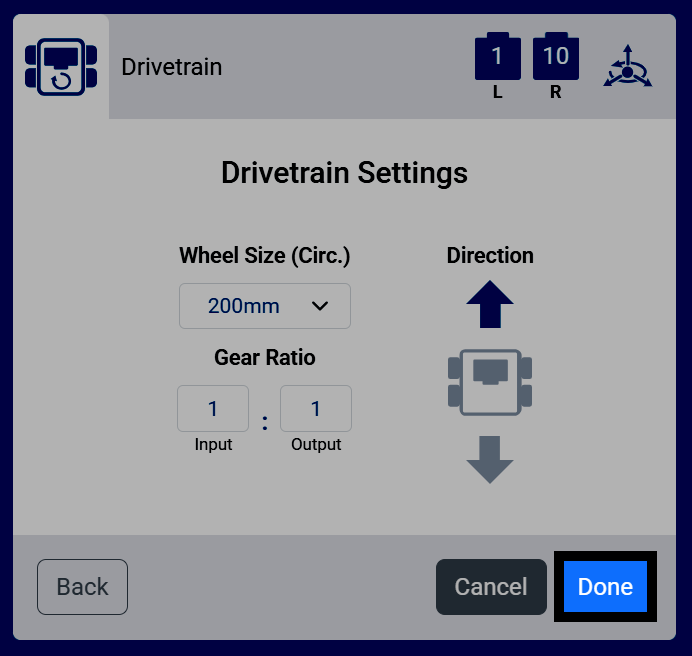
Hãy cấu hình các thiết lập Kích thước bánh xe (chu vi), Tỷ số truyền và Hướng của hệ thống truyền động. Nếu bạn đang sử dụng bản dựng có sẵn, các giá trị mặc định không cần phải thay đổi.
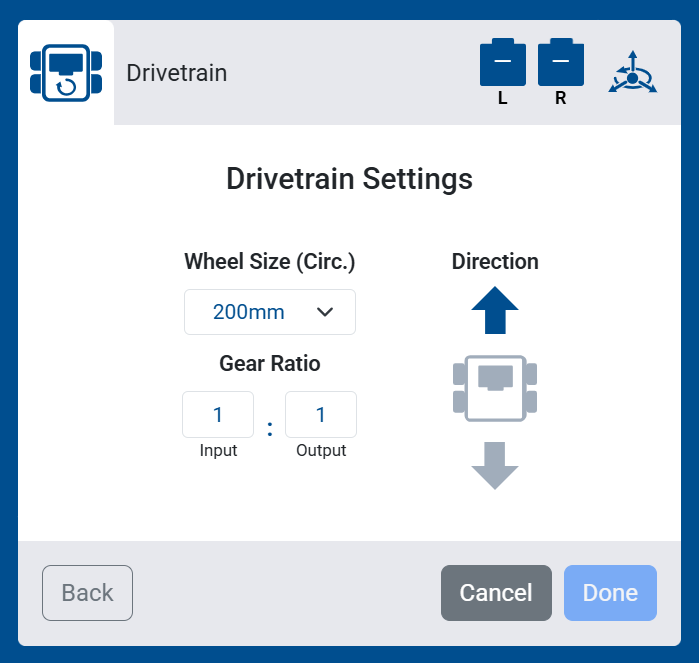
Nếu bạn chọn Không có cảm biến, hai cài đặt bổ sung cũng sẽ xuất hiện: Chiều rộng vệt bánh xe và Chiều dài cơ sở, khoảng cách giữa bánh xe trái/phải và trước/sau. Những cài đặt này giúp hệ thống truyền động ước tính chuyển động của nó mà không cần con quay hồi chuyển hoặc cảm biến quán tính.
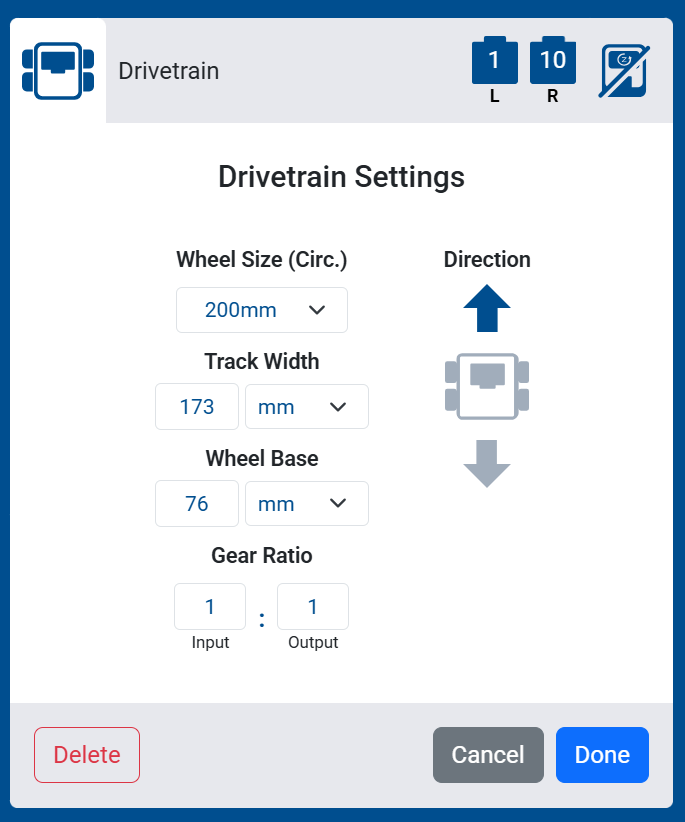
Chọn Xong để thêm hệ thống truyền động vào robot của bạn.
Hệ thống truyền động giờ sẽ xuất hiện trong danh sách các thiết bị của bạn.
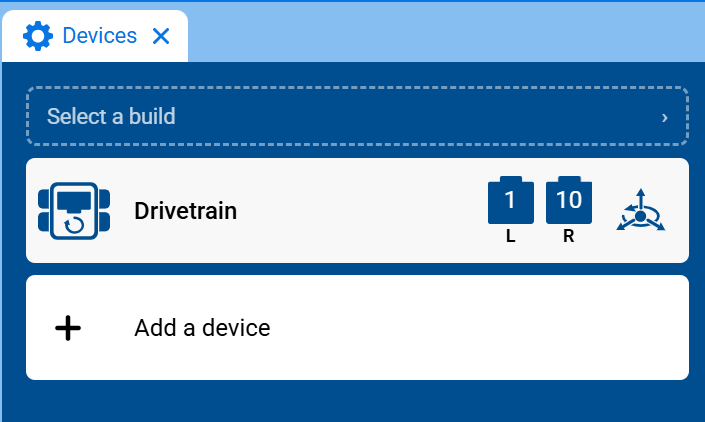
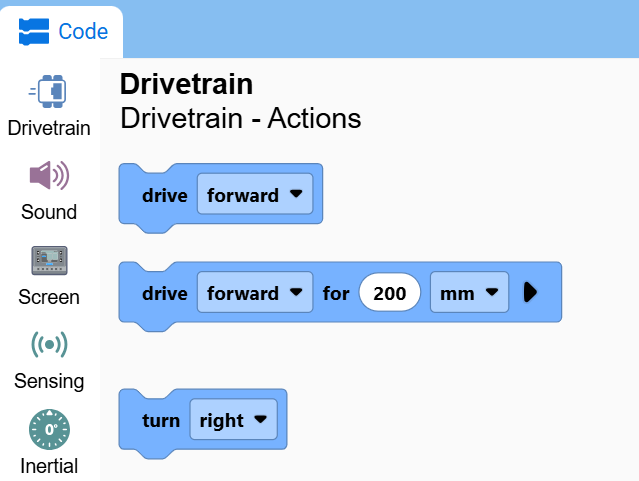
Danh mục Hệ thống truyền động giờ đây sẽ xuất hiện trong hộp công cụ, chứa các khối của nó.