Movendo a Garra#
Este tutorial ensina a mover a garra do seu Clawbot VEX V5 utilizando o VEXcode V5. No final, terá um projeto que fecha a garra, espera e volta a abri-la.
Certifique-se de que o seu robô está configurado com a versão Transmissão Inercial da compilação do Clawbot, para que veja os blocos ClawMotor na caixa de ferramentas.
Fixe dois blocos motor de rotação para abaixo do bloco quando iniciado.
quando iniciar
girar [ArmMotor v] [subir v] por (90) [graus v] ▶
girar [ArmMotor v] [subir v] por (90) [graus v] ▶
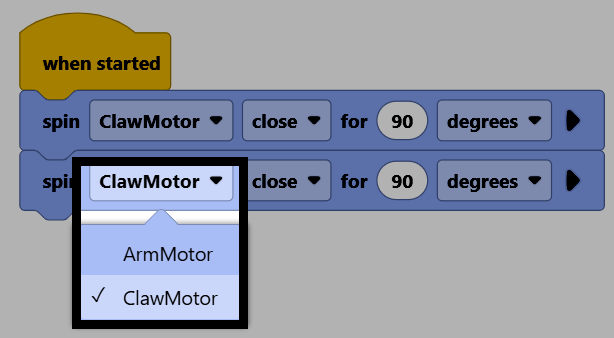
Altere os parâmetros do motor de ambos para ClawMotor para que controlem a garra.
Fixe um bloco de espera entre os dois blocos, para pausar antes de abrir novamente a garra.
quando iniciar
girar [ClawMotor v] [perto v] por (90) [graus v] ▶
aguardar (1) segundos
girar [ClawMotor v] [perto v] por (90) [graus v] ▶
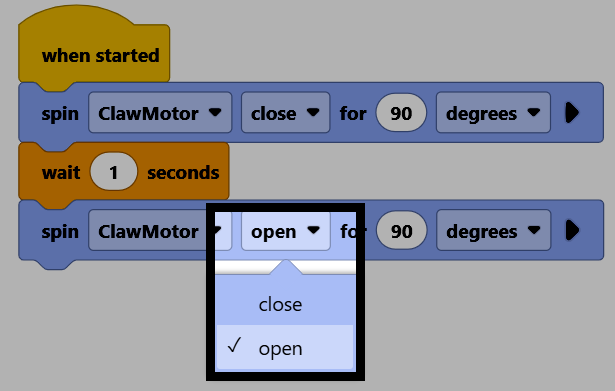
Altere o parâmetro de direção do segundo bloco motor de rotação para para abrir, para abrir novamente a garra.
Certifique-se de que o seu robô está ligado ao VEXcode e, em seguida, selecione Download para descarregar o projeto para o Brain.
Selecione Executar para executar o projeto. Este projeto fechará a garra, aguardará e, em seguida, voltará a abri-la.