Žnyplės perkėlimas#
Šioje pamokoje aprašoma, kaip perkelti „VEX V5“ letenėlės roboto letenėlę „VEXcode V5“ programoje. Projekto pabaigoje turėsite uždarantį letenėlę, palaukiančią ir vėl ją atidarančią.
Įsitikinkite, kad jūsų robotas sukonfigūruotas su „Clawbot“ konstrukcijos Pavaros, inercinė versija, kad įrankių dėžėje matytumėte „ClawMotor“ blokus.
Pritvirtinkite du sukimosi variklius blokams po paleidimo bloku.
kai pradėta
sukti [ArmMotor v] [aukštyn v] per (90) [laipsniai v] ▶
sukti [ArmMotor v] [aukštyn v] per (90) [laipsniai v] ▶
Pakeiskite abiejų jų variklio parametrus į ClawMotor, kad jie valdytų žnyples.
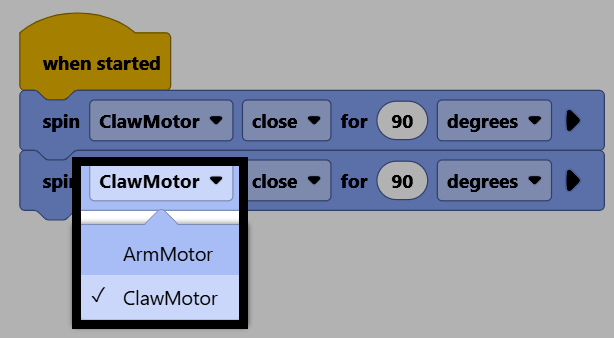
Pritvirtinkite laukimo blokelį tarp dviejų blokelių, kad padarytumėte pauzę prieš vėl atidarant leteną.
kai pradėta
sukti [ClawMotor v] [uždaryti v] per (90) [laipsniai v] ▶
laukti (1) sekundžių
sukti [ClawMotor v] [uždaryti v] per (90) [laipsniai v] ▶
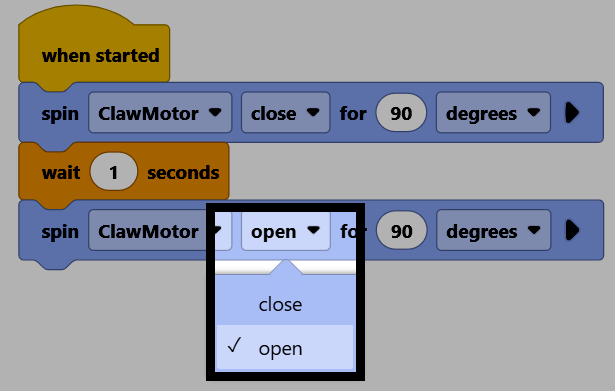
Pakeiskite antrojo sukimosi variklio bloko krypties parametrą į atvira, kad letena atsidarytų.
Įsitikinkite, kad jūsų robotas prijungtas prie „VEXcode“, tada pasirinkite Atsisiųsti, kad atsisiųstumėte projektą į smegenis.
Pasirinkite Vykdyti, kad paleistumėte projektą. Šis projektas dabar uždarys raktą, palauks ir vėl jį atidarys.