Menggerakkan Cakar#
Tutorial ini membahas cara menggerakkan cakar pada VEX V5 Clawbot Anda di VEXcode V5. Pada akhirnya, Anda akan memiliki proyek yang menutup cakar, menunggu, lalu membukanya kembali.
Pastikan robot Anda dikonfigurasi dengan versi Drivetrain, Inertial dari build Clawbot, sehingga Anda melihat blok ClawMotor di toolbox.
Pasang dua blok motor putar untuk di bawah blok saat dimulai.
saat dimulai
putar [ArmMotor v] [naik v] sejauh (90) [derajat v] ▶
putar [ArmMotor v] [naik v] sejauh (90) [derajat v] ▶
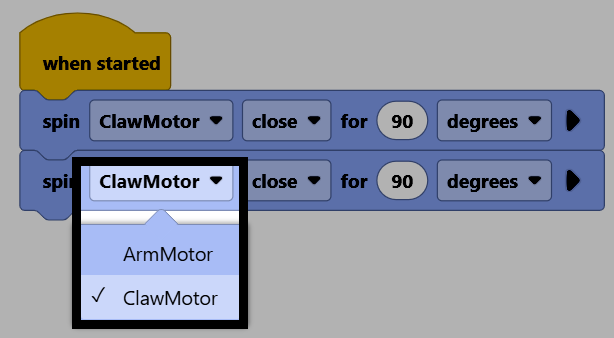
Ubah kedua parameter motor mereka menjadi ClawMotor agar mereka mengontrol cakar.
Pasang blok tunggu di antara kedua blok, untuk memberi jeda sebelum membuka cakar lagi.
saat dimulai
putar [ClawMotor v] [menutup v] sejauh (90) [derajat v] ▶
tunggu (1) detik
putar [ClawMotor v] [menutup v] sejauh (90) [derajat v] ▶
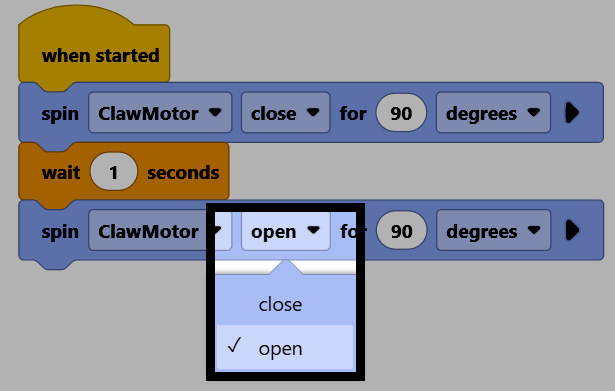
Ubah parameter arah dari blok motor putar untuk kedua menjadi buka, untuk membuka kembali cakar.
Pastikan robot Anda terhubung ke VEXcode, lalu pilih Unduh untuk mengunduh proyek ke Brain.
Pilih Jalankan untuk menjalankan proyek. Proyek ini akan menutup cakar, menunggu, lalu membukanya kembali.