Kynnen liikuttaminen#
Tässä tutoriaalissa käsitellään VEX V5 -kynsirobotin kynnen siirtämistä VEXcode V5:ssä. Lopulta sinulla on projekti, joka sulkee kynnen, odottaa ja avaa sen sitten uudelleen.
Varmista, että robottisi on konfiguroitu Clawbot-rakenteen Voimansiirto, Inertiaali-versiolla, jotta näet ClawMotor-lohkot työkalupakissa.
Kiinnitä kaksi pyöritysmoottoria lohkoja varten käynnistysvaiheessa -lohkon alapuolelle.
kun käynnistetään
pyöritä [ArmMotor v] [ylös v] (90) [astetta v] ▶
pyöritä [ArmMotor v] [ylös v] (90) [astetta v] ▶
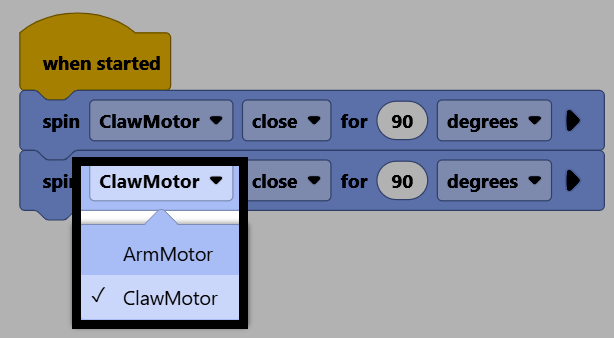
Muuta molempien moottoriparametrien arvoksi Saksamoottori, jotta ne ohjaavat saksia.
Kiinnitä odotus-palikan kahden palikan väliin pitääksesi tauon ennen kynnen avaamista uudelleen.
kun käynnistetään
pyöritä [ClawMotor v] [lähellä v] (90) [astetta v] ▶
odota (1) sekuntia
pyöritä [ClawMotor v] [lähellä v] (90) [astetta v] ▶
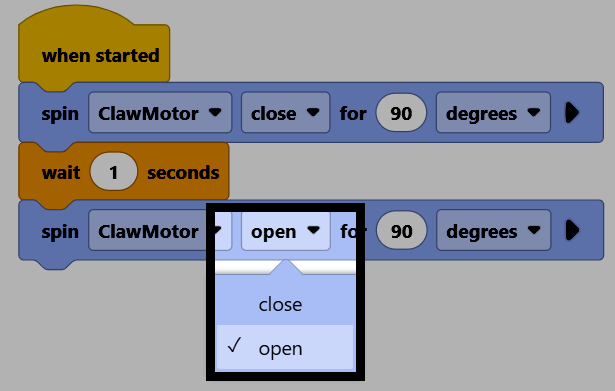
Muuta toisen pyörimismoottorin lohkon suuntaparametri arvoon auki avataksesi kynsiä takaisin ylös.
Varmista, että robotti on yhdistetty VEXcodeen, ja lataa sitten projekti aivoihin valitsemalla Lataa.
Suorita projekti valitsemalla Suorita. Projekti sulkee nyt kynsien joukon, odottaa ja avaa sen sitten uudelleen.