Configuración de un sistema de transmisión#
Este tutorial te guiará en la configuración de un sistema de transmisión en VEXcode IQ (2.ª generación). Al finalizar, habrás añadido y configurado un sistema de transmisión.
Seleccione la pestaña Dispositivos.
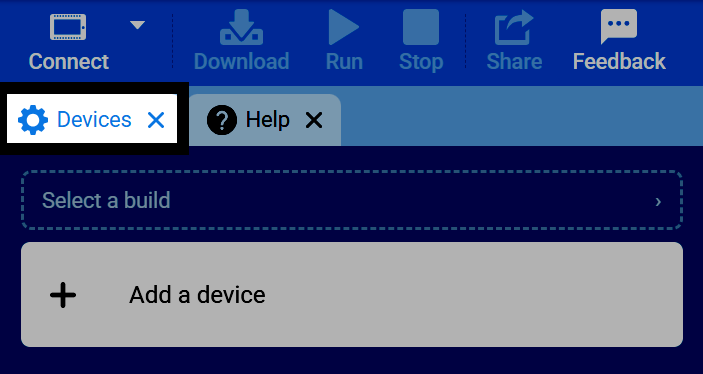
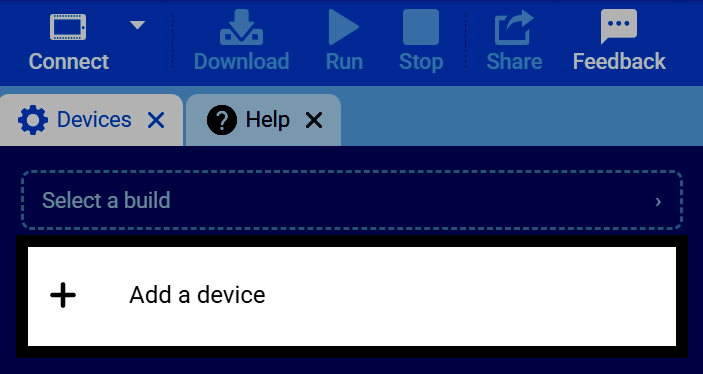
Seleccione Agregar un dispositivo.
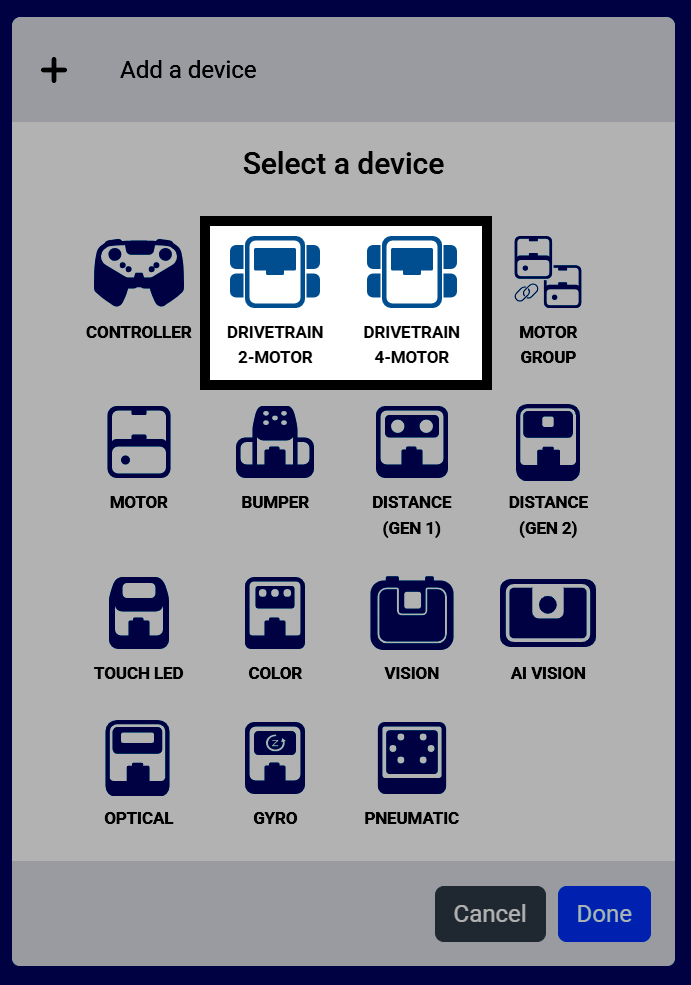
Seleccione Sistema de transmisión de 2 motores.
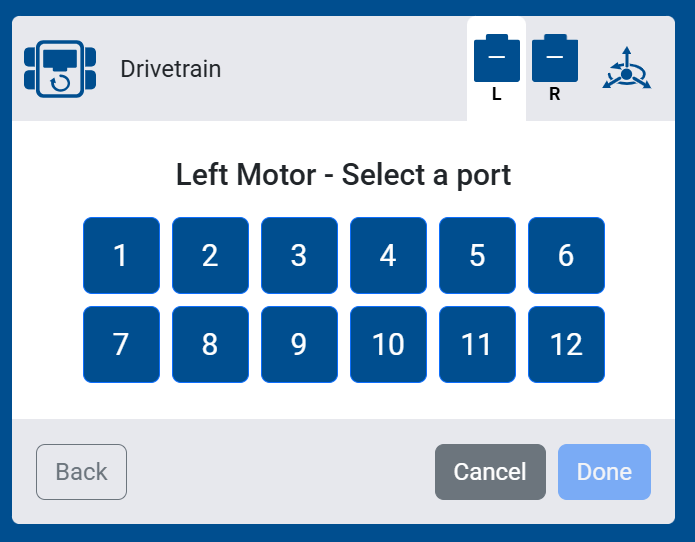
Seleccione el puerto al que está conectado el motor izquierdo.
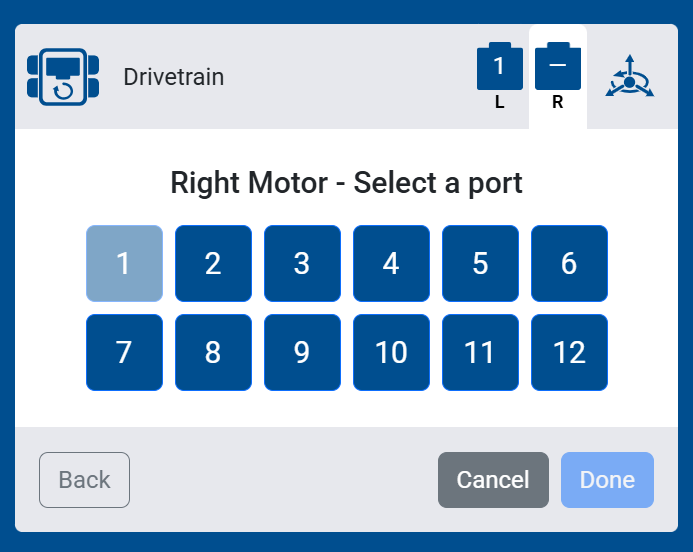
Seleccione el puerto al que está conectado el motor derecho.
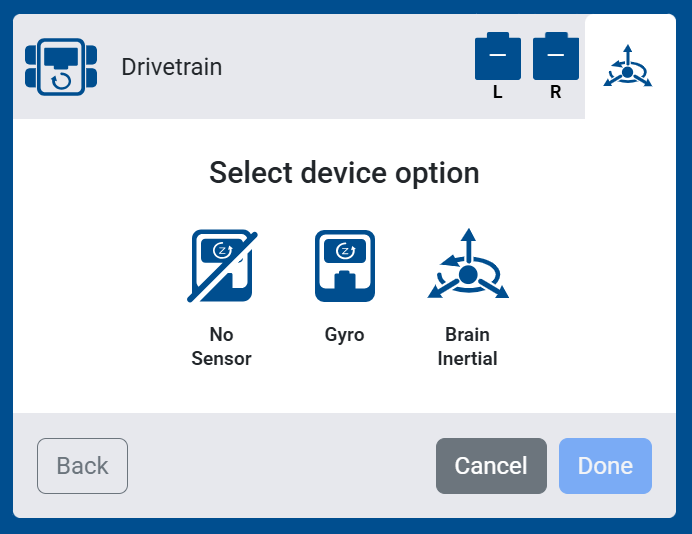
Seleccione el sensor que desea utilizar con su sistema de transmisión:
Sin sensor — No se conectará ningún sensor inercial ni giroscópico a su sistema de transmisión. Los bloques que dependen de estos sensores no aparecerán en su caja de herramientas.
Giroscopio — Seleccione el puerto para conectar un sensor giroscópico externo y medir los movimientos del sistema de transmisión.
Sensor inercial Brain — Utilice el sensor inercial integrado del sistema Brain para medir los movimientos de la transmisión.
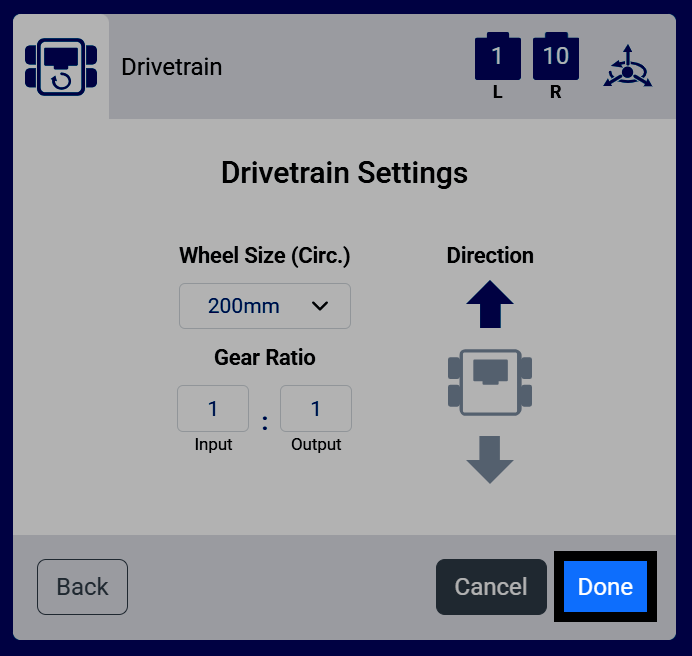
Configura el tamaño de rueda (circunferencia), la relación de transmisión y la dirección de tu sistema de transmisión. Si utilizas una configuración predefinida, no es necesario modificar los valores predeterminados.
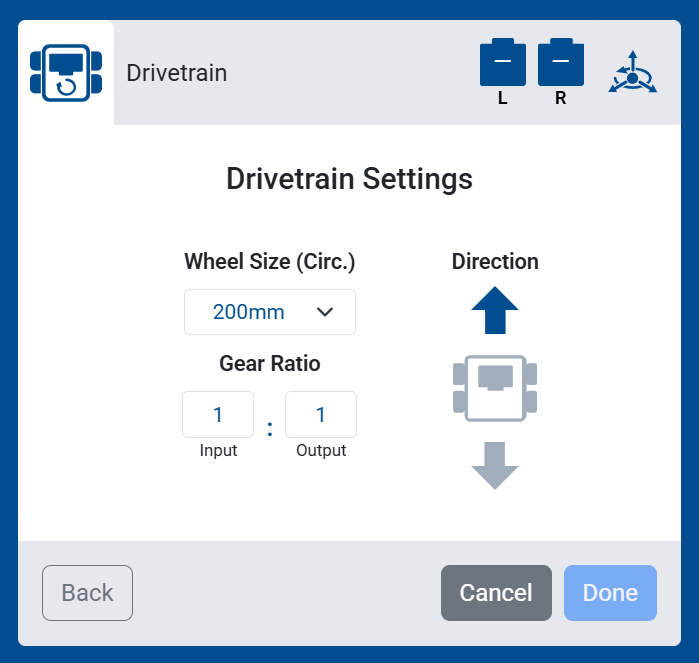
Si seleccionas Sin sensor, aparecerán dos ajustes adicionales: Ancho de vía y Distancia entre ejes, que es la distancia entre las ruedas izquierda/derecha y delantera/trasera. Estos ajustes ayudan al sistema de transmisión a estimar su movimiento sin necesidad de un giroscopio o un sensor inercial.
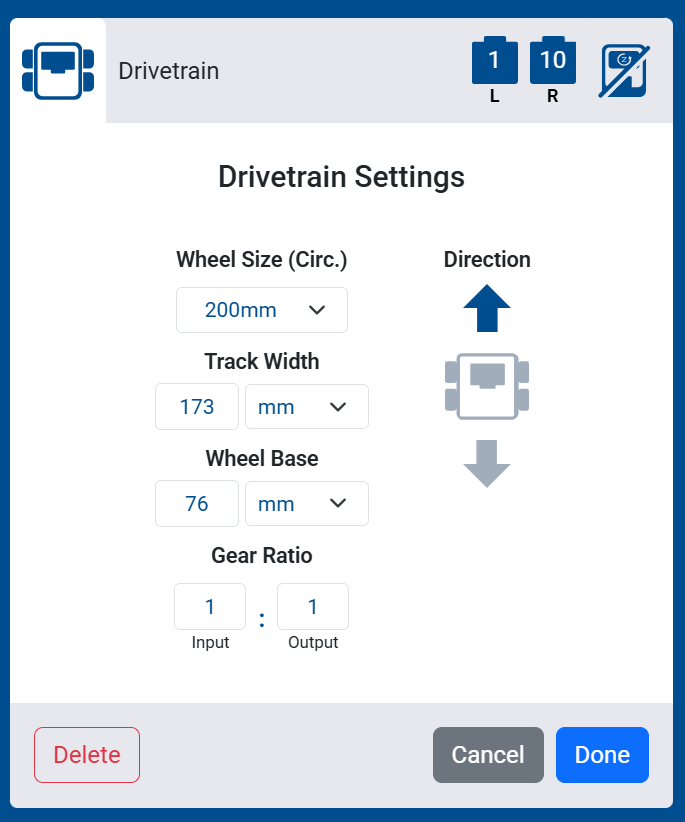
Seleccione Listo para agregar el sistema de transmisión a su robot.
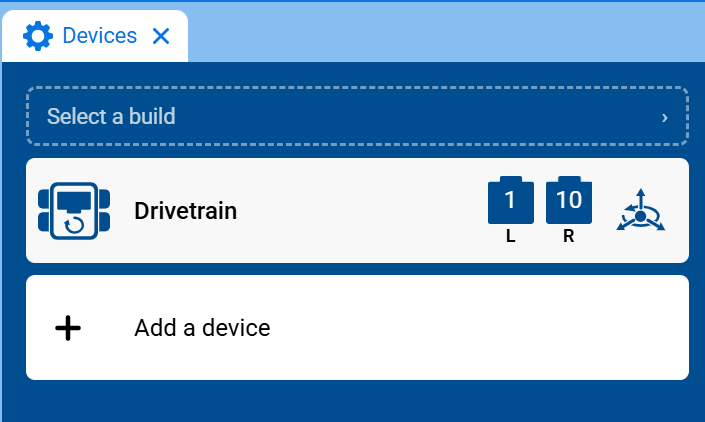
El sistema de transmisión aparecerá ahora en su lista de dispositivos.
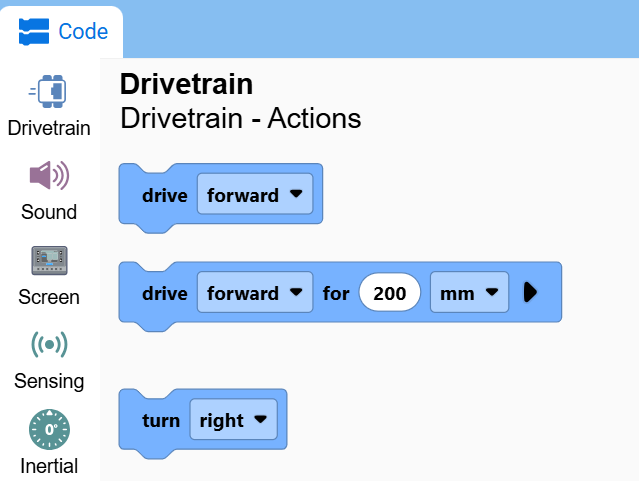
La categoría “Sistema de transmisión” aparecerá ahora en la caja de herramientas, conteniendo sus bloques.