구동계 구성#
Configuring a Drivetrain
이 튜토리얼에서는 VEXcode IQ(2세대)에서 구동계를 구성하는 방법을 안내합니다. 이 튜토리얼을 마치면 구동계를 추가하고 구성하는 방법을 알게 될 것입니다.
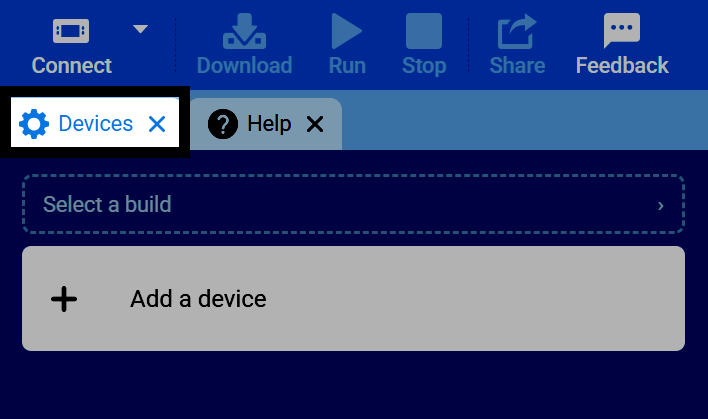
기기 탭을 선택하세요.
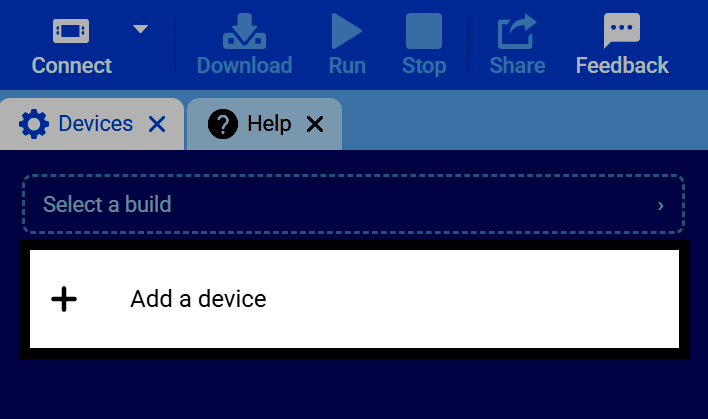
기기 추가를 선택하세요.
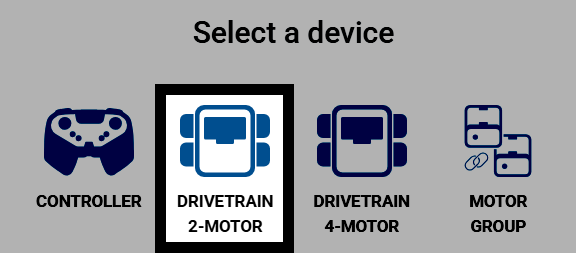
구동 방식 2모터를 선택하십시오.
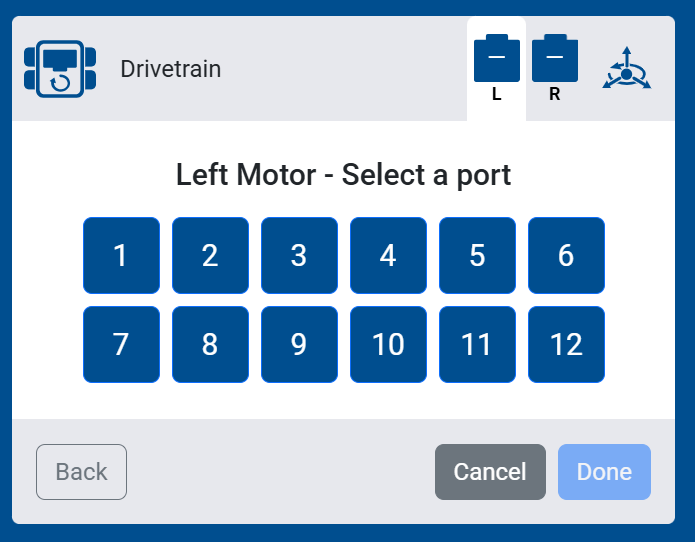
왼쪽 모터가 연결된 포트를 선택하십시오.
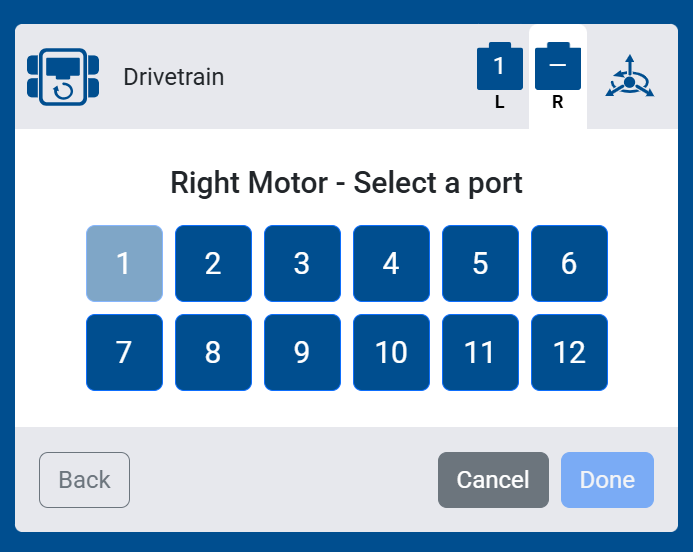
오른쪽 모터가 연결된 포트를 선택하십시오.
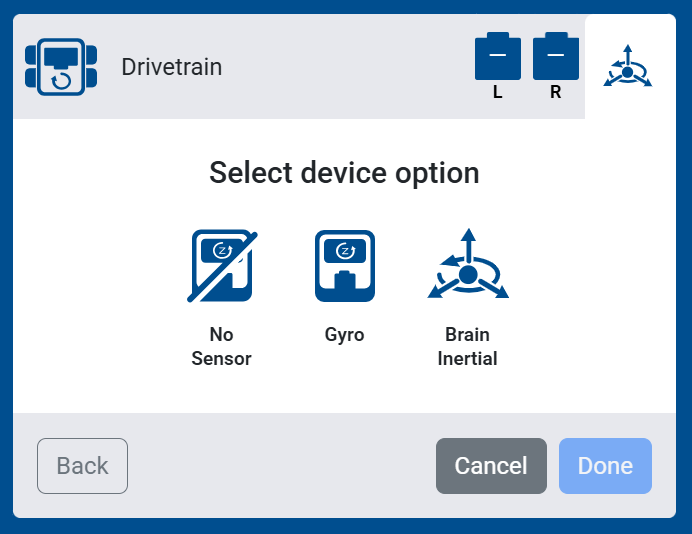
구동계에 사용할 센서를 선택하십시오.
센서 없음 — 관성 센서나 자이로 센서가 구동계에 연결되지 않습니다. 이러한 센서를 사용하는 블록은 툴박스에 나타나지 않습니다.
자이로 — 구동계의 움직임을 측정하기 위해 외부 자이로 센서용 포트를 선택하십시오.
브레인 관성 센서 — 브레인에 내장된 관성 센서를 사용하여 구동계의 움직임을 측정합니다.
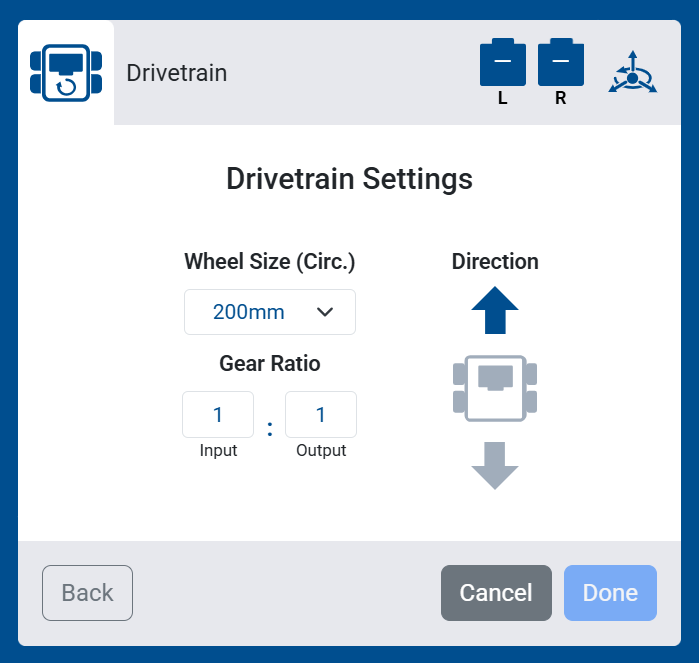
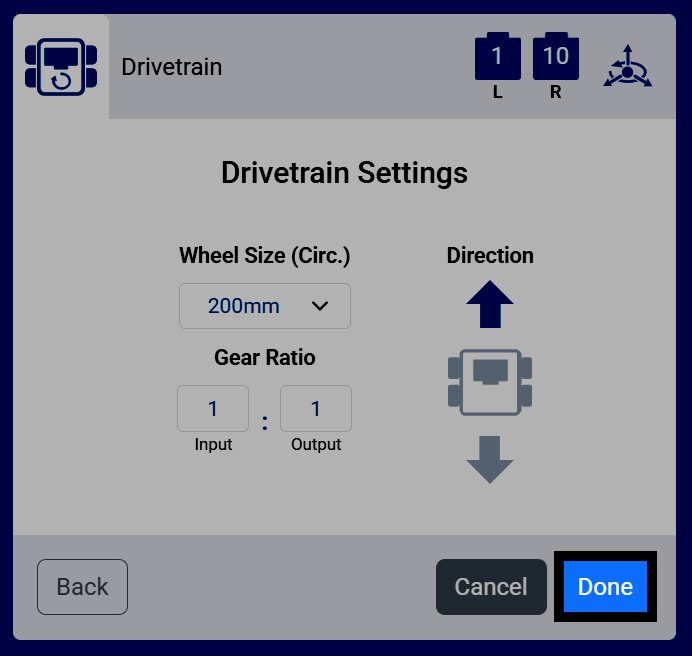
구동계의 휠 크기(둘레), 기어비, 방향 설정을 구성하십시오. 미리 구성된 세트를 사용하는 경우 기본값을 변경할 필요가 없습니다.
센서 없음을 선택하신 경우, 트랙 폭과 휠베이스라는 두 가지 추가 설정이 표시됩니다. 휠베이스는 좌/우 바퀴와 앞/뒤 바퀴 사이의 거리입니다. 이 설정은 자이로스코프나 관성 센서 없이도 구동계가 움직임을 추정하는 데 도움이 됩니다.
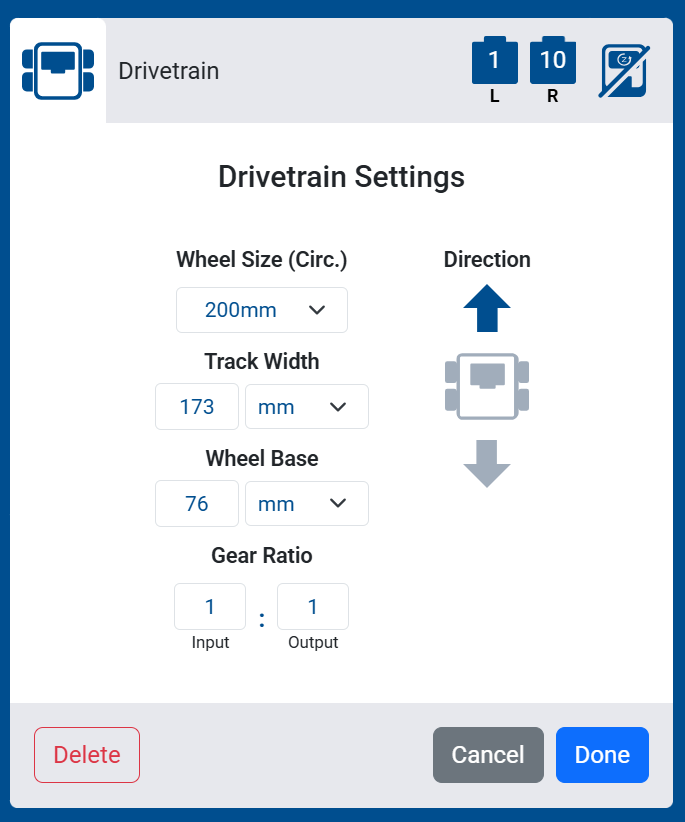
로봇에 구동계를 추가하려면 완료를 선택하세요.
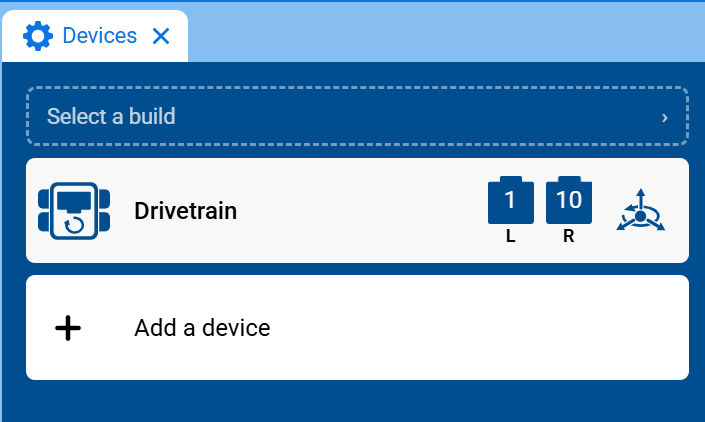
이제 구동계가 장치 목록에 나타납니다.
이제 도구 상자에 구동계 카테고리가 표시되며, 해당 카테고리에 속하는 블록들이 포함됩니다.