Configurar um sistema de transmissão#
Este tutorial orienta-o na configuração de um sistema de transmissão no VEXcode IQ (2ª geração). No final, terá adicionado e configurado um sistema de transmissão.
Selecione o separador Dispositivos.
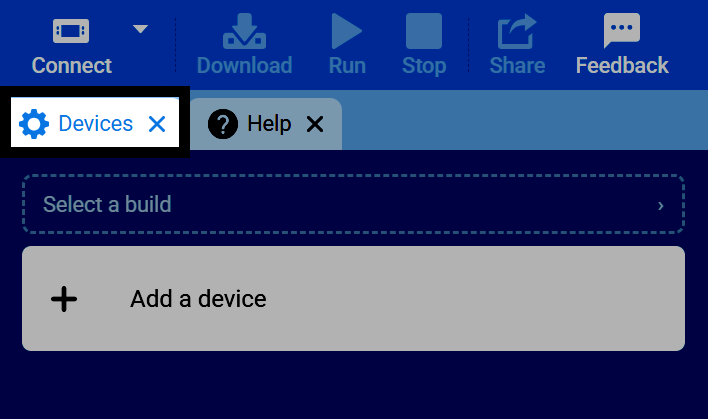
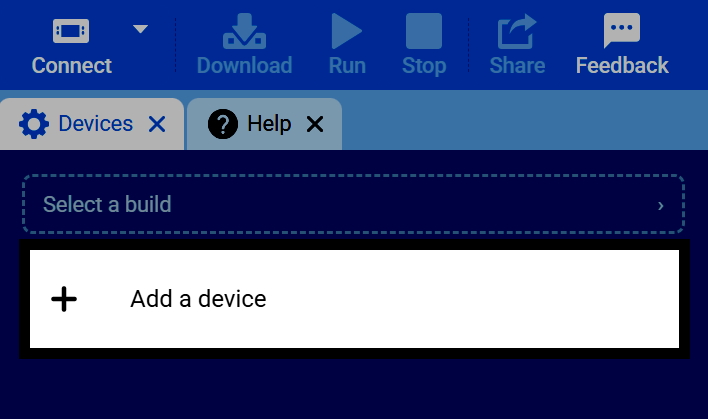
Selecione Adicionar um dispositivo.
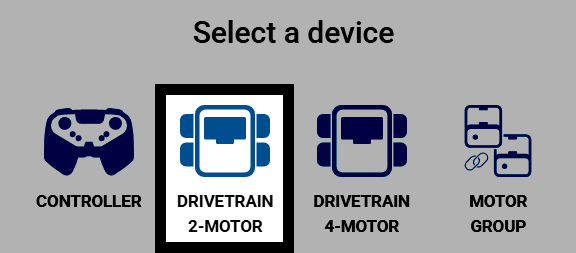
Selecione Transmissão com 2 motores.
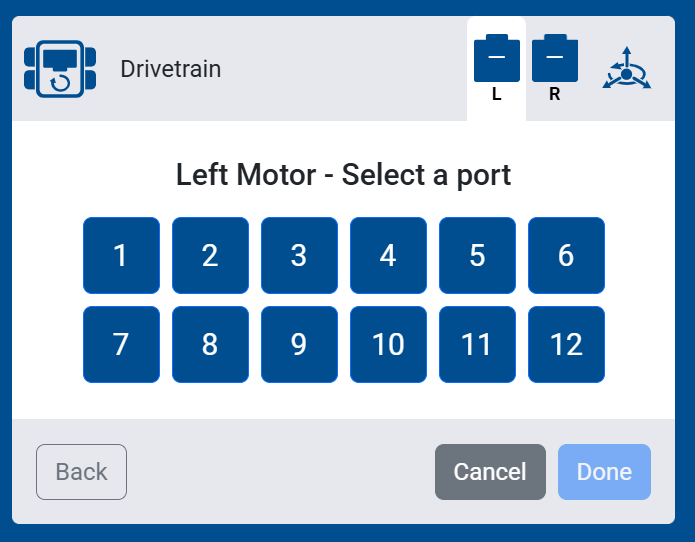
Selecione a porta à qual o motor esquerdo está ligado.
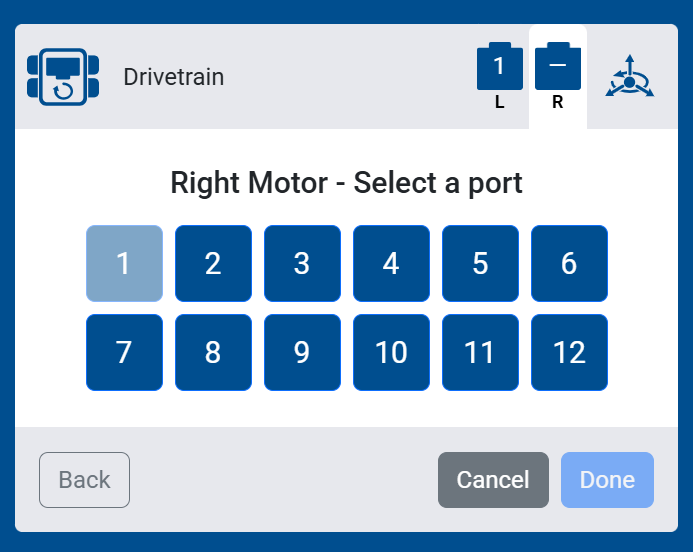
Selecione a porta à qual o motor direito está ligado.
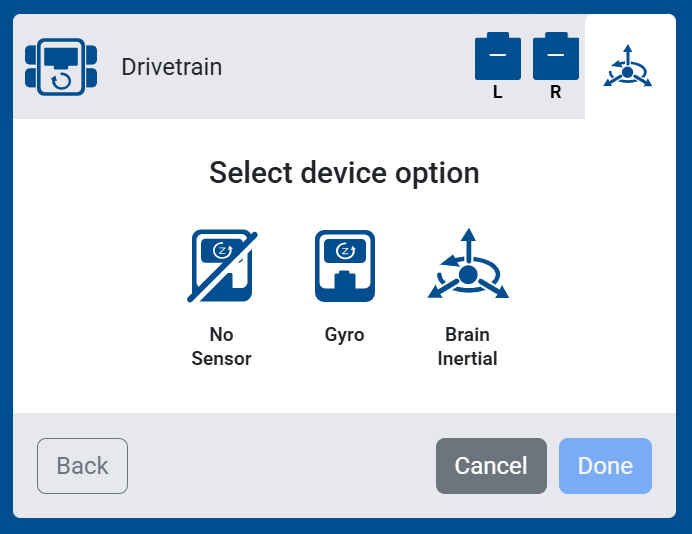
Selecione o sensor que pretende utilizar com o seu sistema de transmissão:
Sem sensor — Nenhum sensor inercial ou giroscópio será ligado à sua transmissão. Os blocos que dependem destes sensores não aparecerão na sua caixa de ferramentas.
Giroscópio — Selecione a porta de um sensor giroscópio externo para medir os movimentos da transmissão.
Inércia Cerebral — Utilize o sensor inercial integrado do cérebro para medir os movimentos da transmissão.
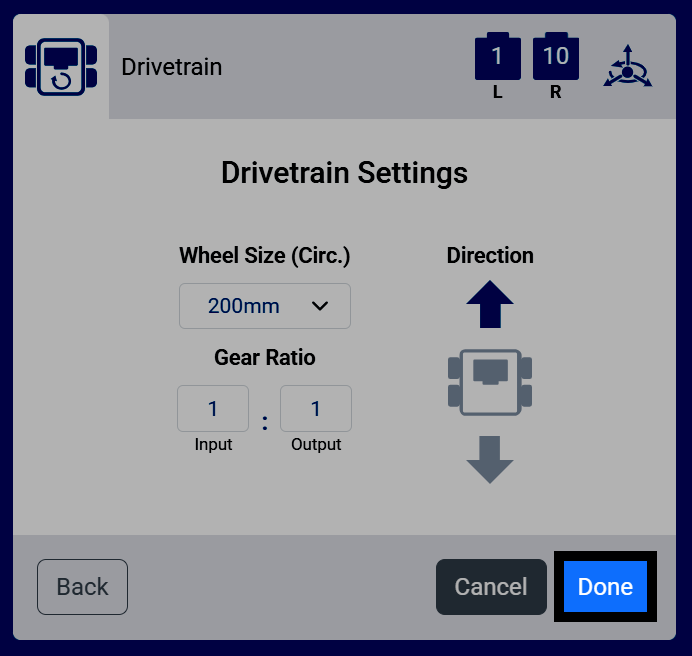
Configure as definições de Diâmetro da Roda (Circunferência), Relação de Transmissão e Direção da sua transmissão. Se estiver a utilizar uma definição pré-definida, não necessita de alterar os valores predefinidos.
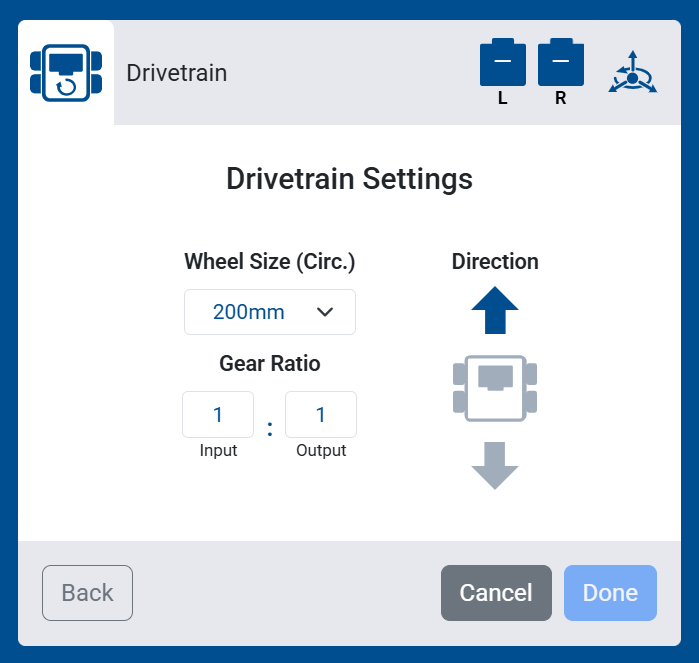
Se tiver seleccionado Sem Sensor, também aparecerão duas definições adicionais: Largura da Bitola e Distância entre Eixos, a distância entre as rodas esquerda/direita e dianteira/traseira. Estas definições ajudam o sistema de transmissão a estimar o seu movimento sem um giroscópio ou sensor inercial.
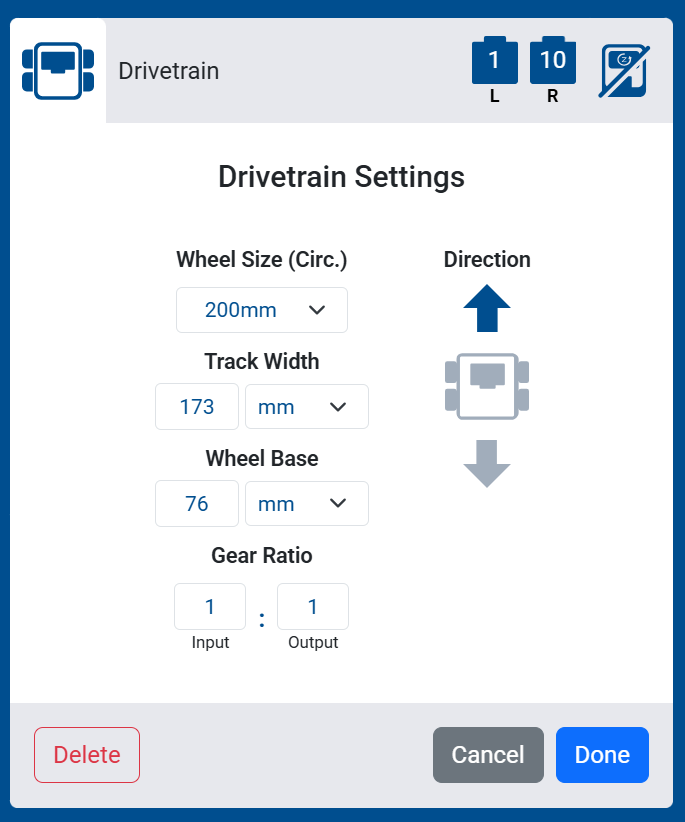
Selecione Concluído para adicionar o sistema de transmissão ao seu robô.
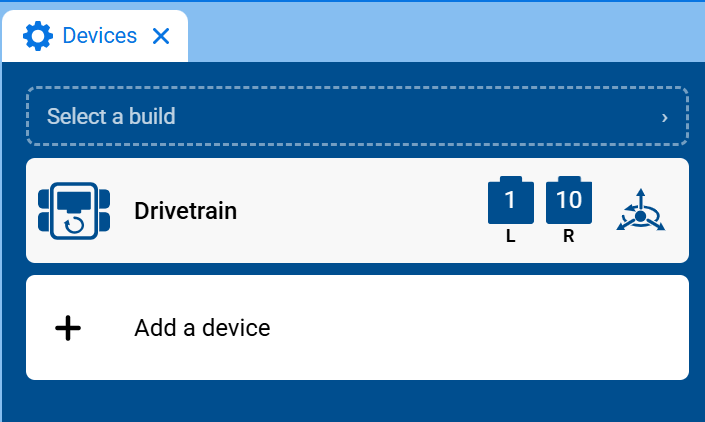
O Drivetrain irá agora aparecer na sua lista de dispositivos.
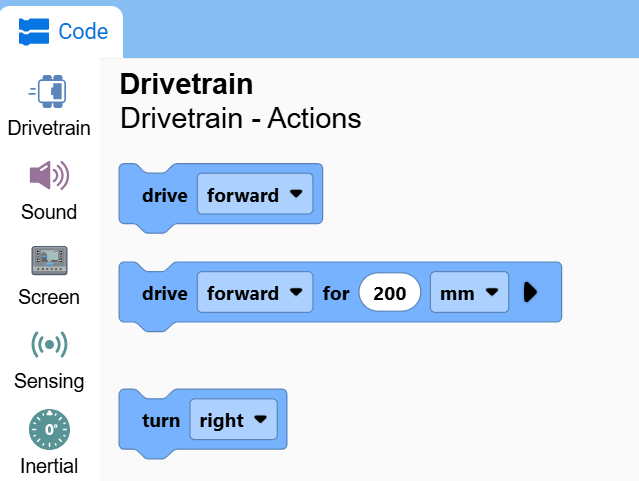
A categoria Transmissão aparecerá agora na caixa de ferramentas, contendo os seus blocos.