Een aandrijflijn configureren#
Deze handleiding leidt u door het configuratieproces van een aandrijflijn in VEXcode IQ (2e generatie). Aan het einde van deze handleiding heeft u een aandrijflijn toegevoegd en geconfigureerd.
Selecteer het tabblad Apparaten.
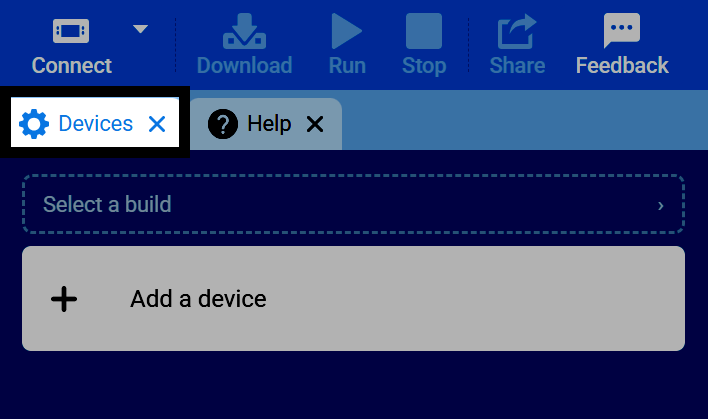
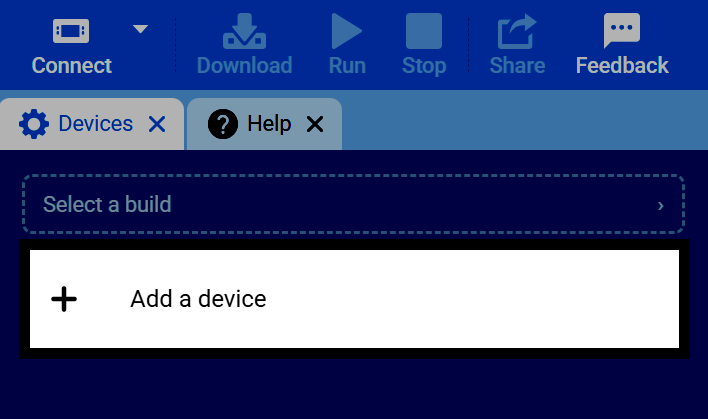
Selecteer Een apparaat toevoegen.
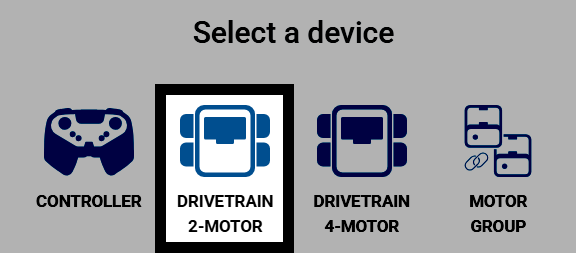
Selecteer Aandrijving met 2 motoren.
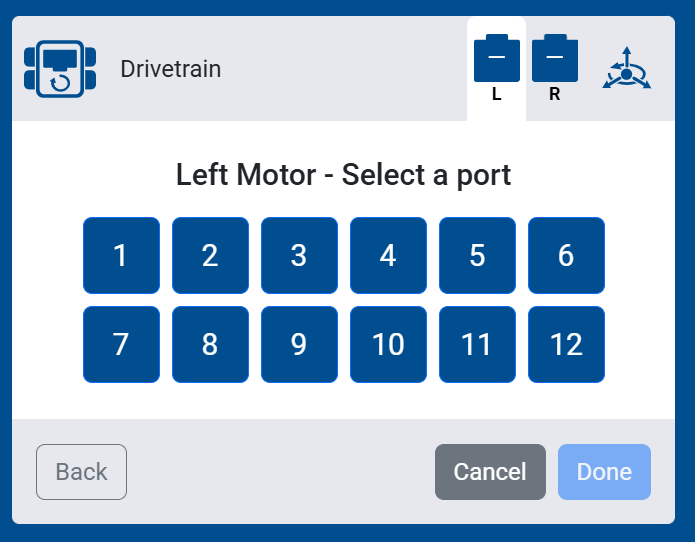
Selecteer de poort waarop de linkermotor is aangesloten.
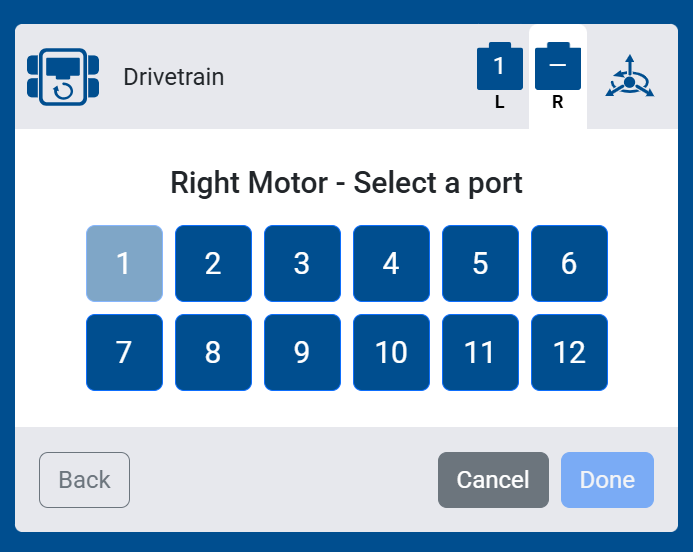
Selecteer de poort waarop de rechter motor is aangesloten.
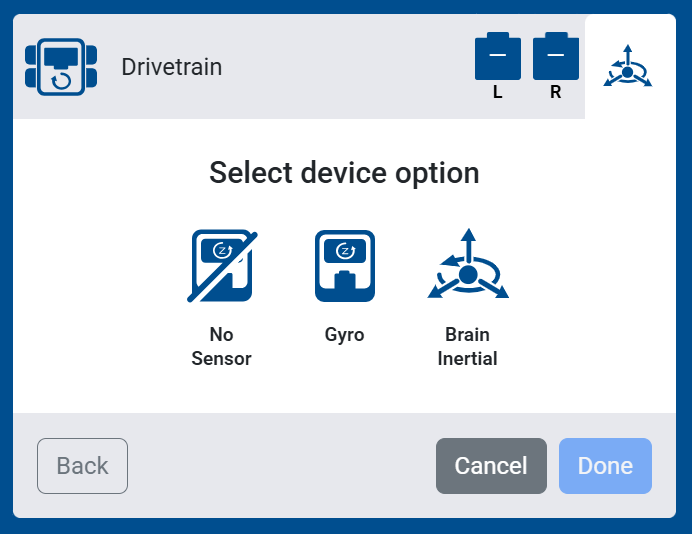
Selecteer welke sensor u wilt gebruiken met uw aandrijflijn:
Geen sensor — Er wordt geen traagheidssensor of gyroscoopsensor op uw aandrijving aangesloten. Blokken die afhankelijk zijn van deze sensoren verschijnen niet in uw gereedschapskist.
Gyro — Selecteer de poort voor een externe gyroscoopsensor om de bewegingen van de aandrijving te meten.
Brain Inertial — Gebruik de ingebouwde traagheidssensor van de Brain om de bewegingen van de aandrijving te meten.
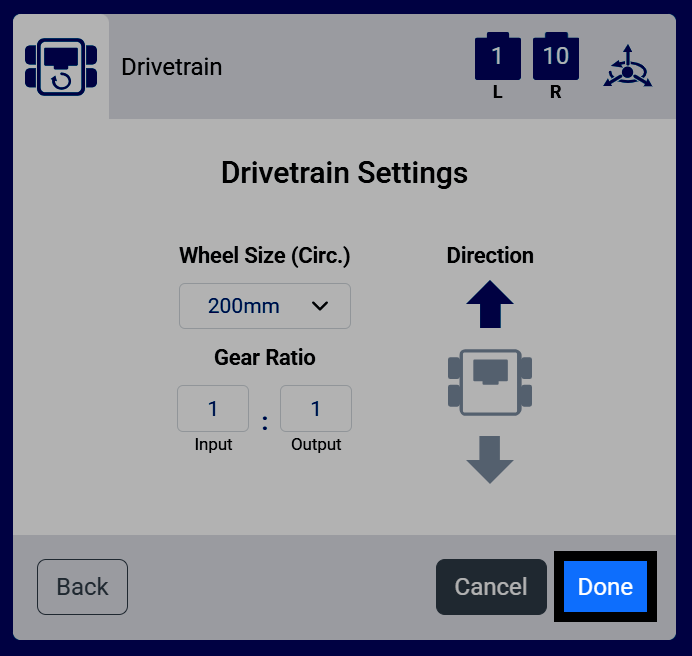
Configureer de wielmaat (omtrek), overbrengingsverhouding en rijrichting van uw aandrijflijn. Als u een voorgeconfigureerde configuratie gebruikt, hoeven de standaardwaarden niet te worden gewijzigd.
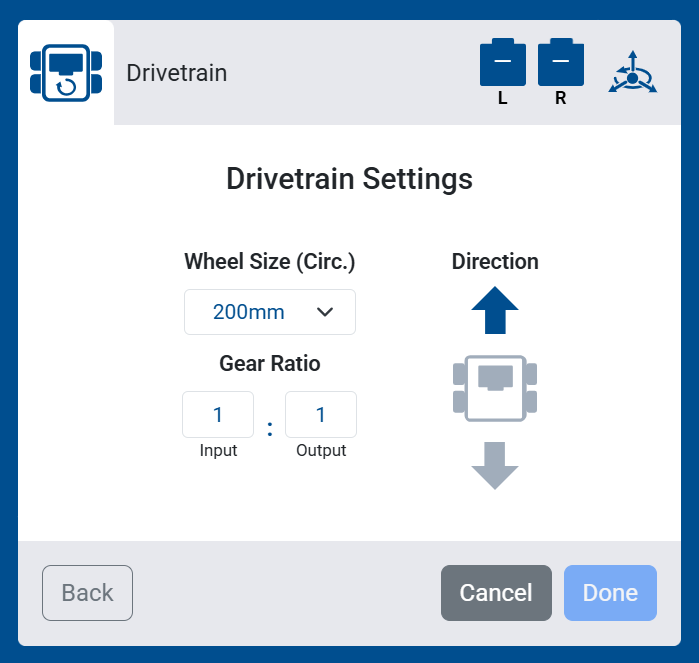
Als u Geen sensor hebt geselecteerd, verschijnen er ook twee extra instellingen: Spoorbreedte en Wielbasis, de afstand tussen de linker/rechter en voor/achterwielen. Deze instellingen helpen de aandrijving om de beweging te bepalen zonder gyroscoop of traagheidssensor.
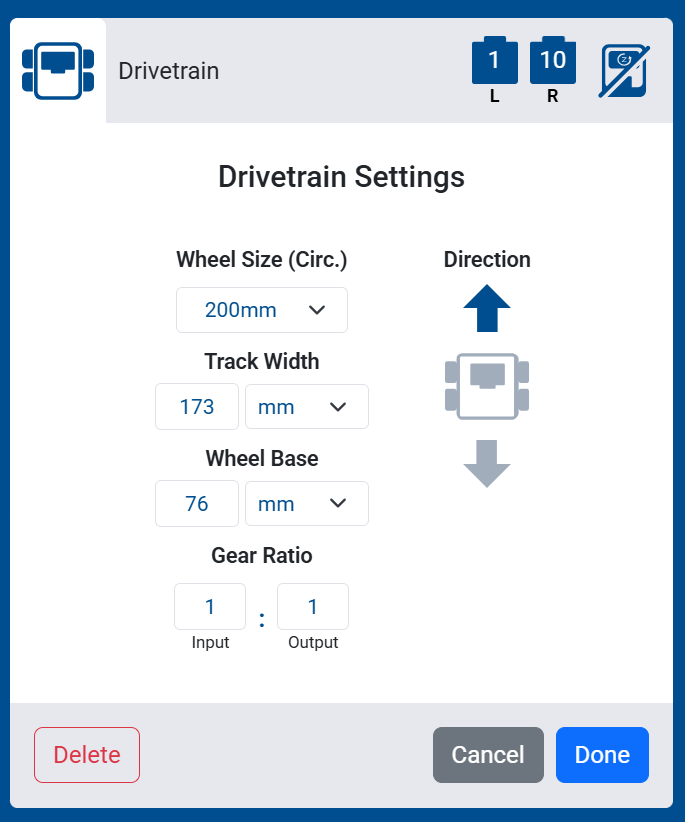
Selecteer Klaar om de aandrijving aan je robot toe te voegen.
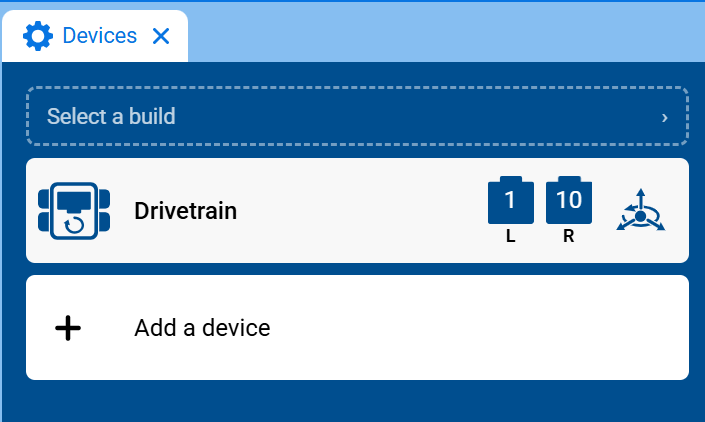
De aandrijflijn verschijnt nu in uw lijst met apparaten.
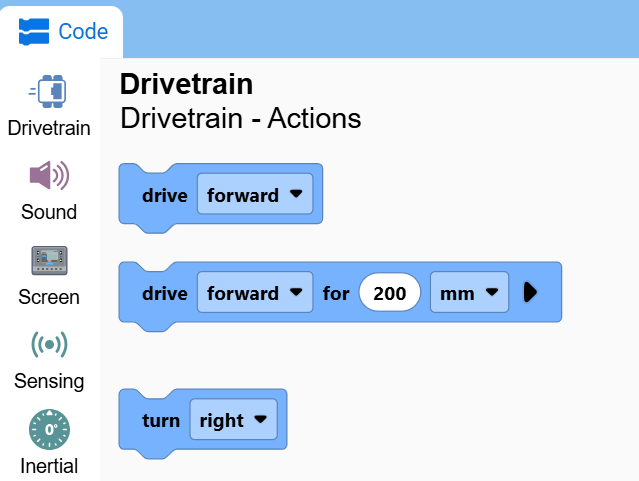
De categorie ‘Aandrijflijn’ verschijnt nu in de gereedschapskist, met daarin de bijbehorende blokken.