Κίνηση του βραχίονα#
Αυτό το σεμινάριο καλύπτει τον τρόπο μετακίνησης του βραχίονα στο VEX IQ Clawbot σας στο VEXcode IQ (2ης γενιάς). Στο τέλος, θα έχετε ένα έργο που ανυψώνει το βραχίονα.
Βεβαιωθείτε ότι το ρομπότ σας έχει διαμορφωθεί με την έκδοση Σύστημα μετάδοσης κίνησης, Μηχανισμοί δαγκάνας + βραχίονα της έκδοσης Clawbot, ώστε να βλέπετε τα μπλοκ ClawMotor και ArmMotor στην εργαλειοθήκη.
Συνδέστε το μπλοκ κινητήρα περιστροφής στο μπλοκ όταν είναι ενεργοποιημένο.
όταν ξεκινά
περιστροφή [ClawMotor v] [close v] για (90) [μοίρες v] ▶
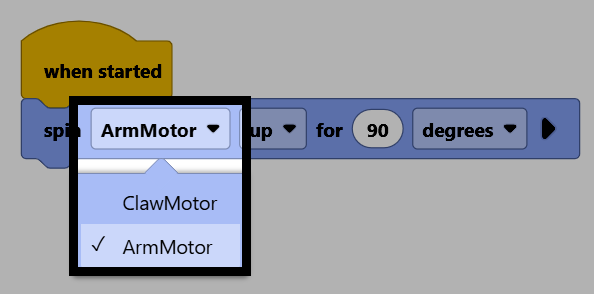
Αλλάξτε την παράμετρο του κινητήρα του σε Βραχίονας, για να ελέγξετε τον βραχίονα.
Αλλάξτε την παράμετρο απόστασης σε 180, για να μετακινήσετε τον βραχίονα κατά 180 μοίρες από την τρέχουσα θέση του.
Βεβαιωθείτε ότι το ρομπότ σας είναι συνδεδεμένο με το VEXcode και, στη συνέχεια, επιλέξτε Λήψη για να κατεβάσετε το έργο στον εγκέφαλο.
Επιλέξτε Εκτέλεση για να εκτελέσετε το έργο. Αυτό το έργο θα σηκώσει τώρα τον βραχίονα προς τα πάνω.