Kolu Hareket Ettirmek#
Bu eğitim, VEXcode IQ (2. nesil) kullanarak VEX IQ Clawbot’unuzun kolunu nasıl hareket ettireceğinizi anlatmaktadır. Eğitimin sonunda, kolu kaldıran bir projeniz olacak.
Robotunuzun, araç kutusunda ClawMotor ve ArmMotor bloklarını görebilmeniz için Drivetrain, Claw + Arm Motors sürümündeki Clawbot yapısıyla yapılandırıldığından emin olun.
Dönme motoru bloğunu başlatıldığında bloğuna takın.
başladığında
[ClawMotor v] motorunu [kapalı v] yönünde (90) [derece v] döndür ▶
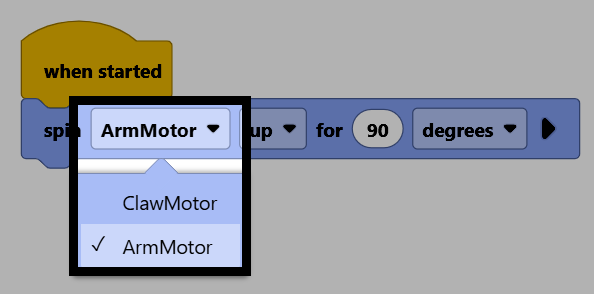
Kolu kontrol etmek için motor parametresini ArmMotor olarak değiştirin.
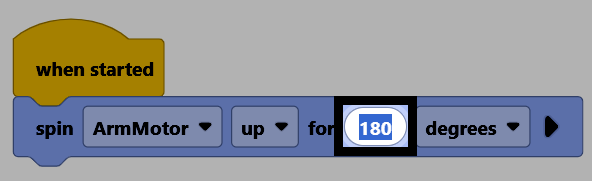
Mesafe parametresini 180 olarak değiştirerek kolu mevcut konumundan 180 derece hareket ettirin.
Robotunuzun VEXcode’a bağlı olduğundan emin olun, ardından projeyi Brain’e indirmek için İndir seçeneğini seçin.
Projeyi çalıştırmak için Çalıştır seçeneğini seçin. Bu proje artık kolu yukarı kaldıracaktır.