팔을 움직이기#
Moving the Arm
이 튜토리얼에서는 VEXcode IQ(2세대)를 사용하여 VEX IQ 클로봇의 팔을 움직이는 방법을 설명합니다. 튜토리얼을 마치면 팔을 올리는 프로젝트를 완성할 수 있습니다.
로봇이 구동계, 집게 + 팔 모터 버전의 클로봇 빌드로 구성되어 있는지 확인하십시오. 그래야 툴박스에 클로 모터 및 팔 모터 블록이 표시됩니다.
스핀 모터용 블록을 시작 시 블록에 부착하세요.
블록용 스핀 모터는 기본적으로 클로 모터를 회전시킵니다.#
시작 시
[ClawMotor v]를 [닫다 v] 방향으로 (90) [도 v] 회전 ▶
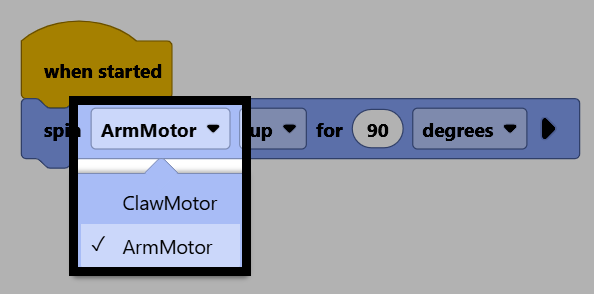
팔을 제어하려면 모터 매개변수를 ArmMotor로 변경하십시오.
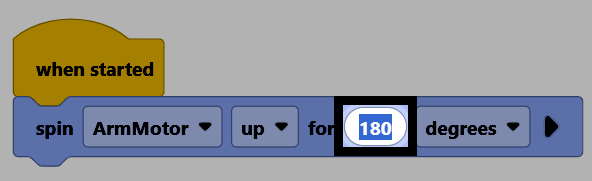
팔을 현재 위치에서 180도 이동시키려면 거리 매개변수를 180으로 변경하십시오.
로봇이 VEXcode에 연결되었는지 확인한 다음 다운로드를 선택하여 프로젝트를 Brain에 다운로드합니다.
프로젝트를 실행하려면 실행을 선택하세요. 이제 이 프로젝트가 팔을 위로 올립니다.